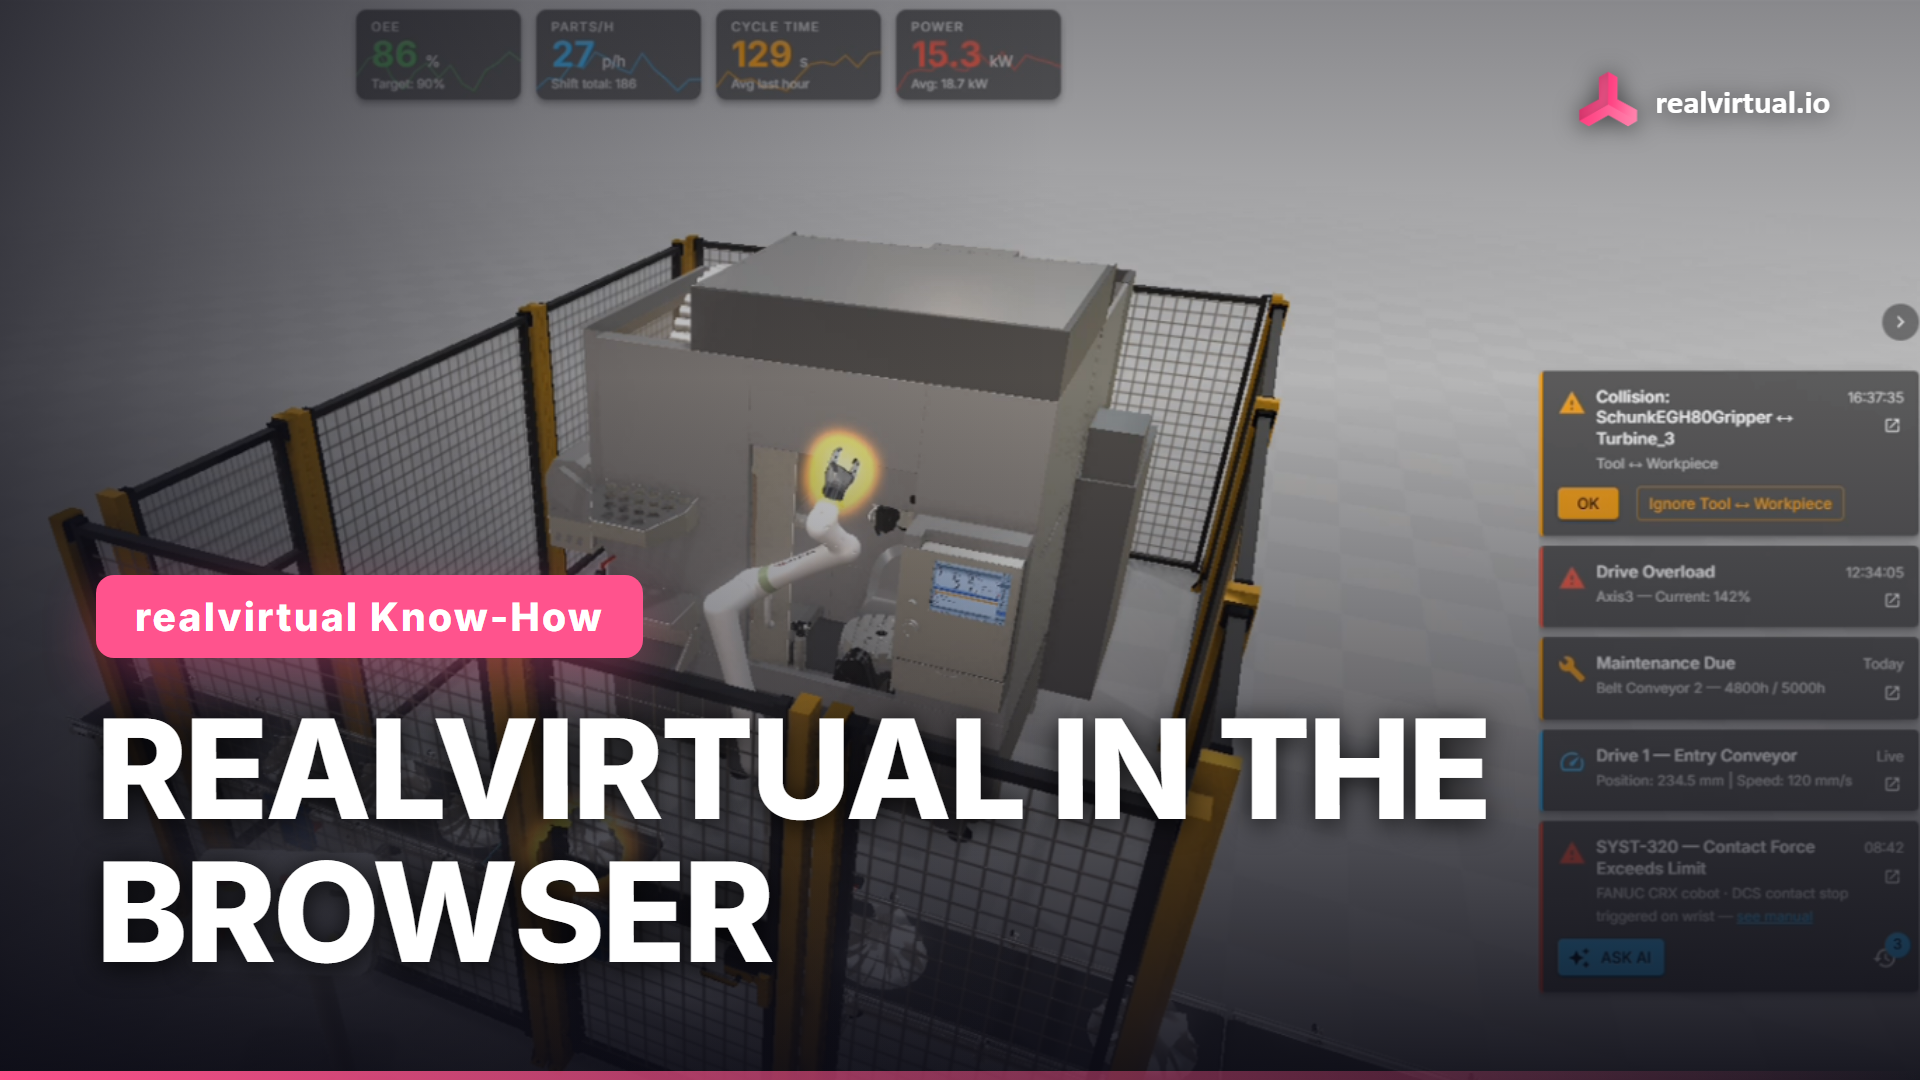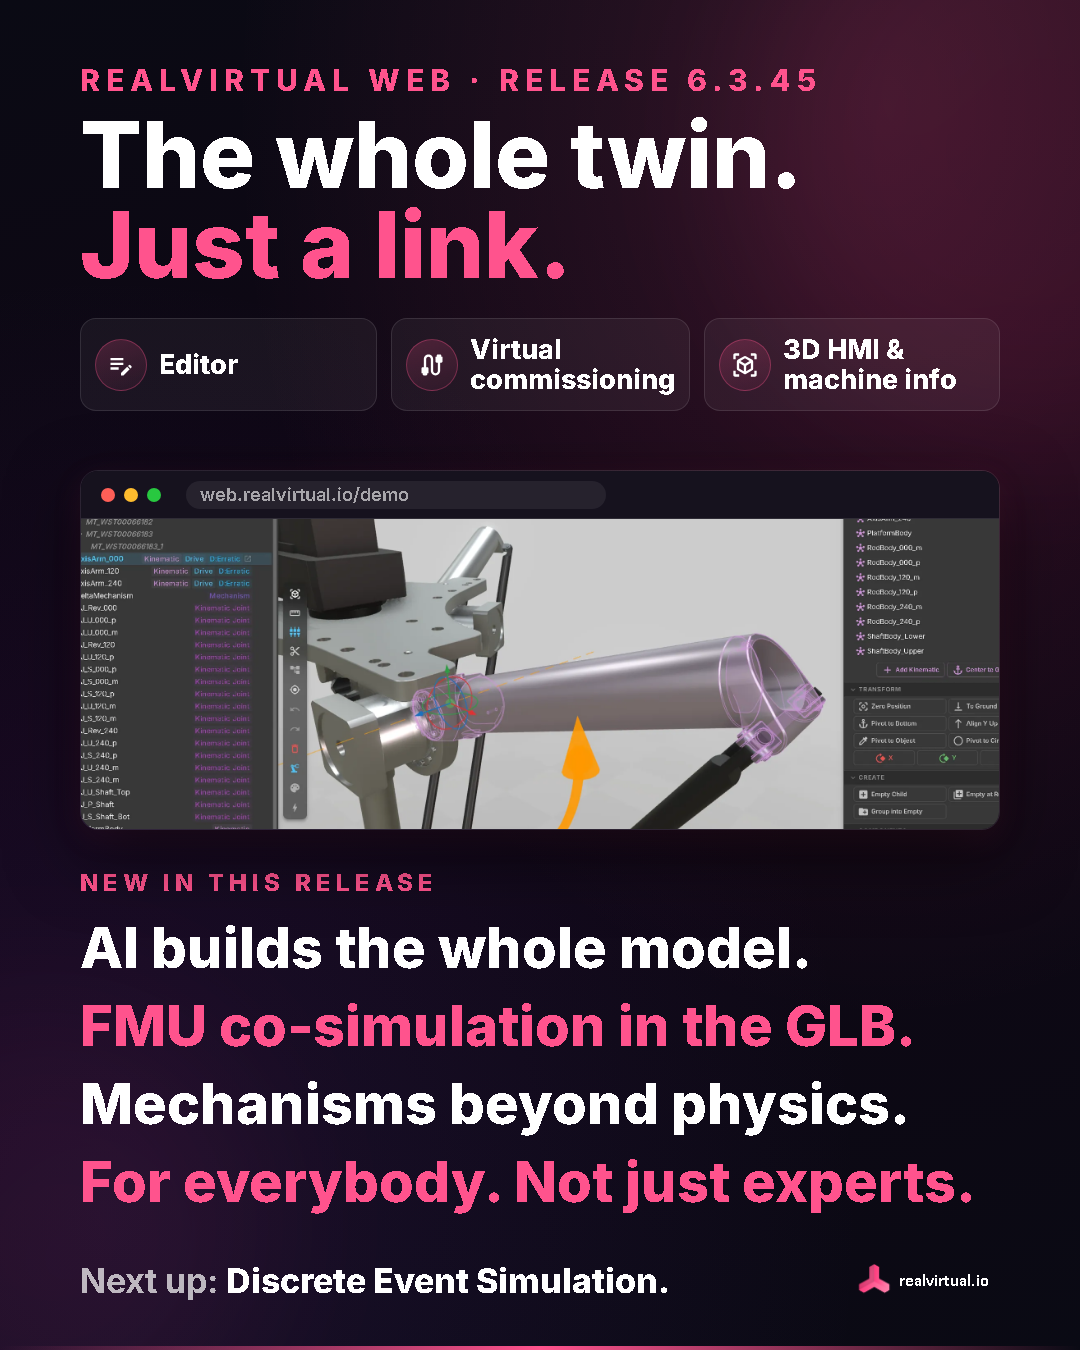
Ihr könnt jetzt einen Digitalen Zwilling im Browser aufbauen und bearbeiten, ihn für die virtuelle Inbetriebnahme gegen eine echte SPS nutzen und dasselbe Modell anschließend als 3D-HMI und Maschineninformationssystem in der Halle weiterverwenden. Das soll auch für Kollegen zugänglich sein, die nicht jeden Tag mit Simulation arbeiten.
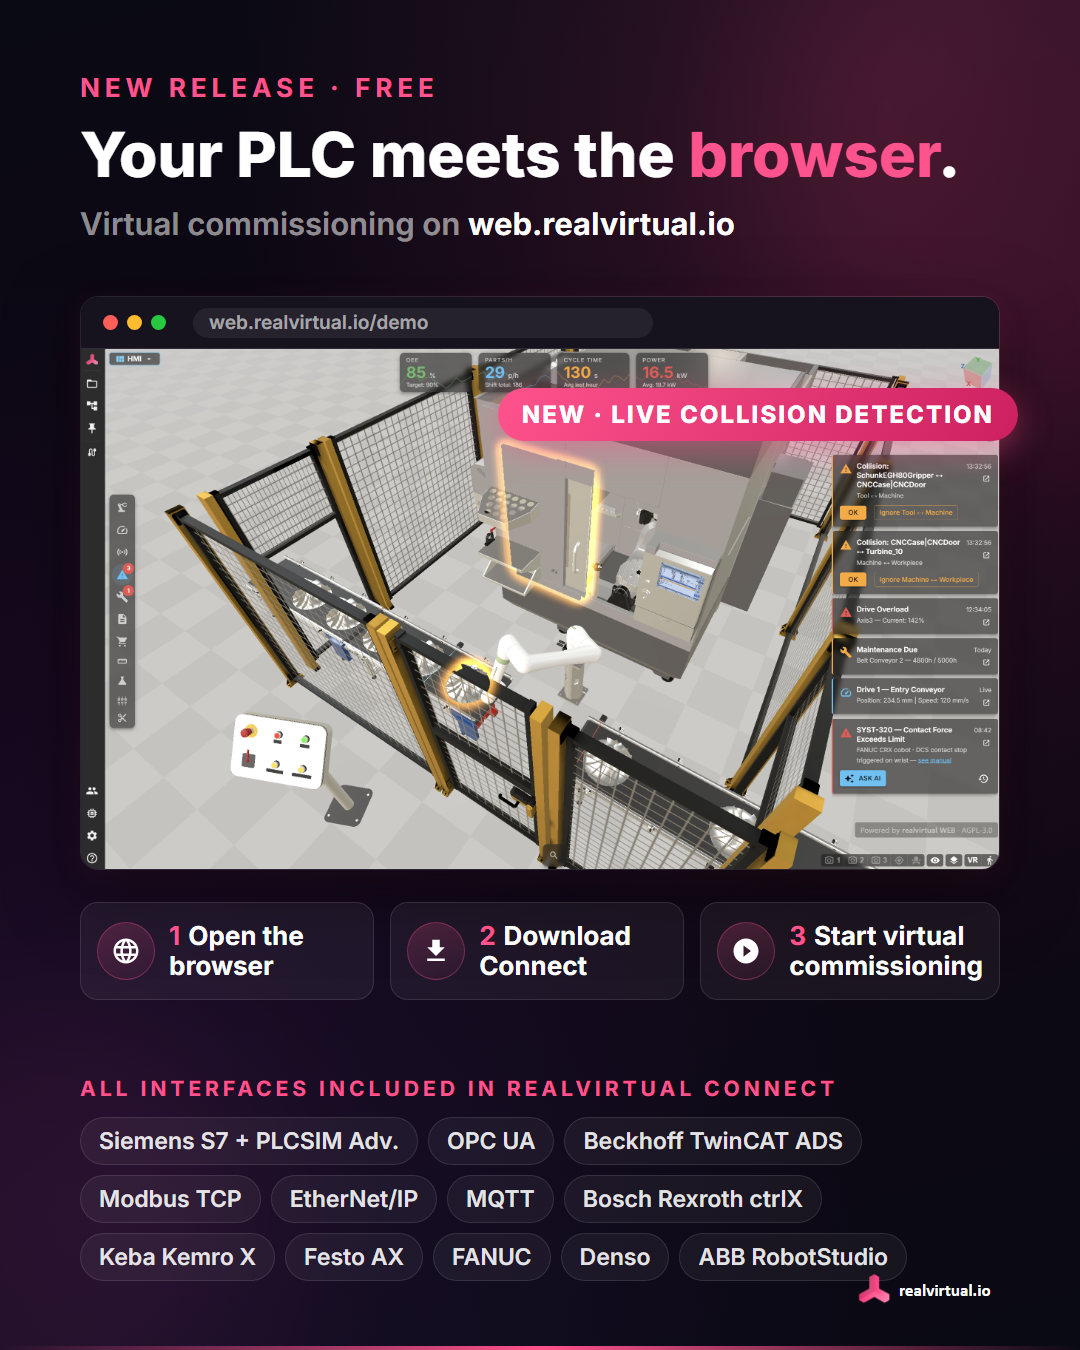
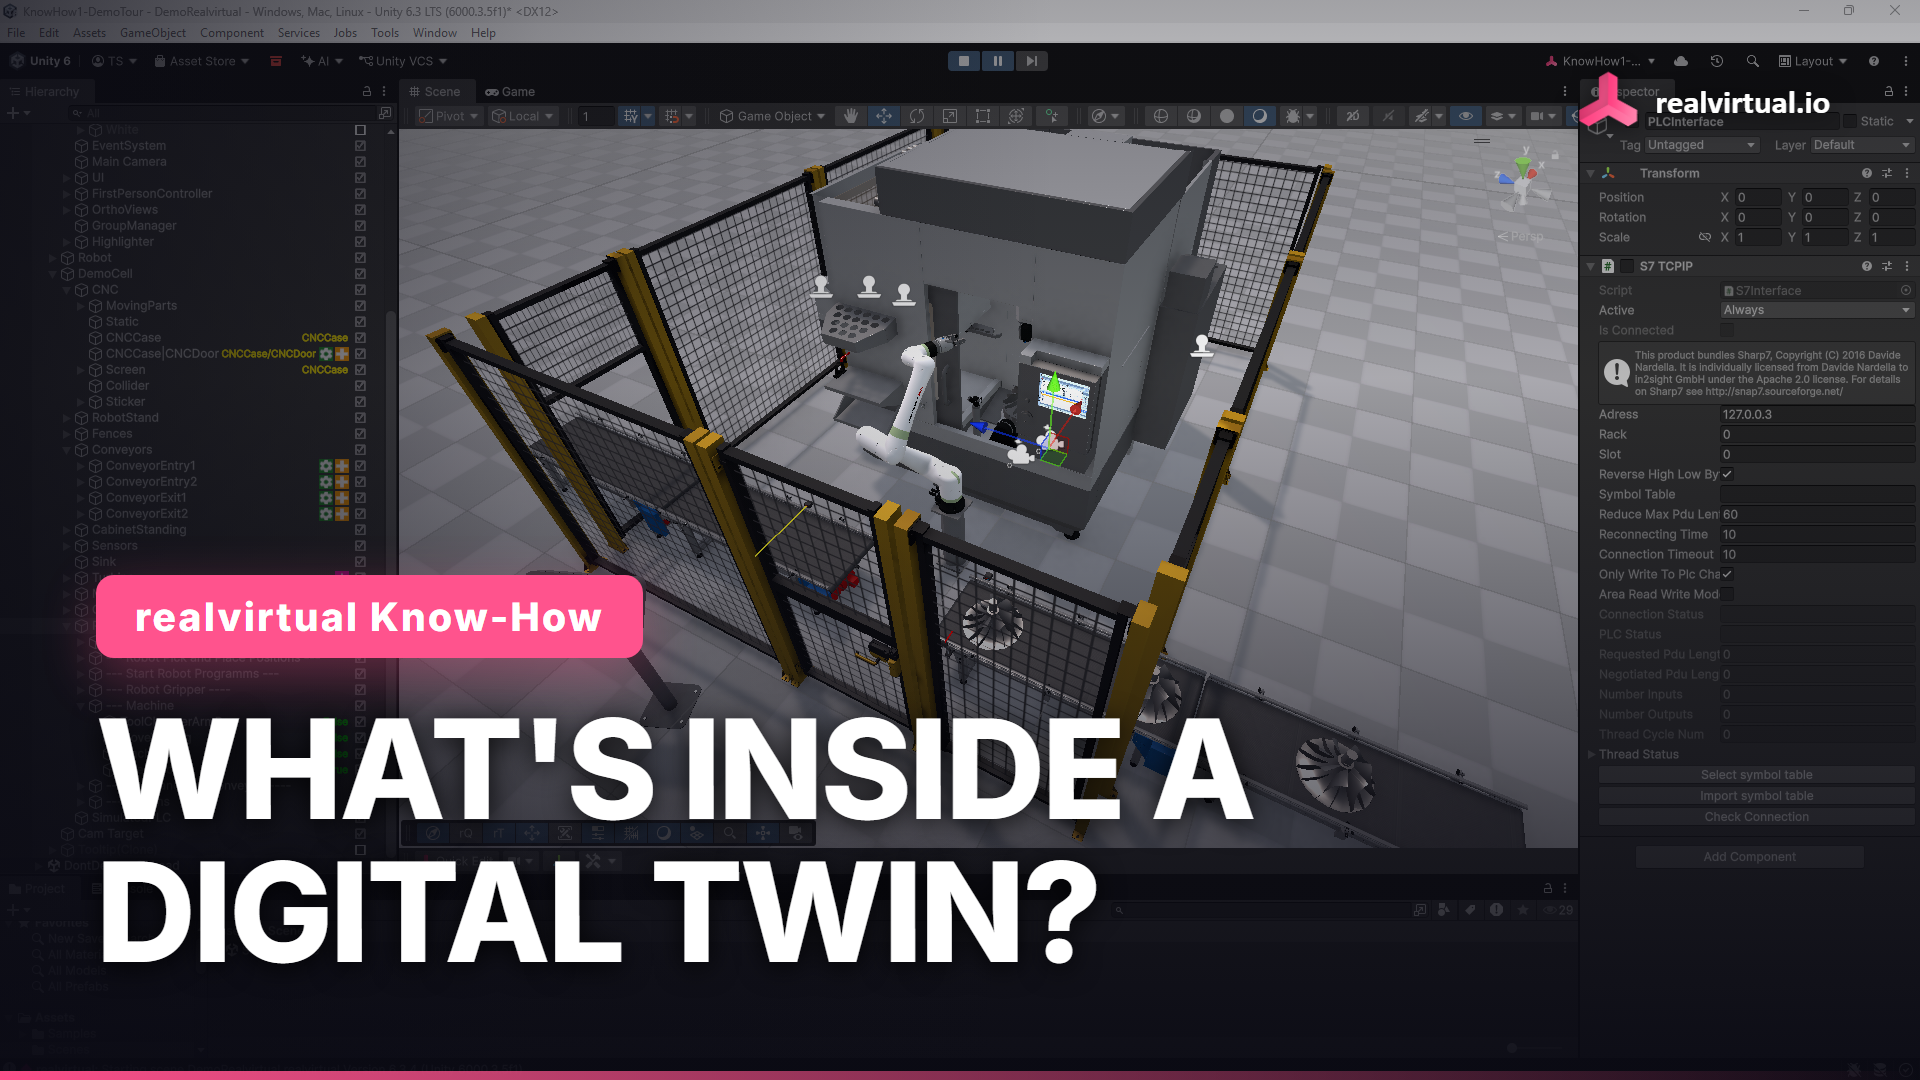
Über realvirtual CONNECT unterstützt realvirtual WEB jetzt Siemens S7 (S7-300/400/1200/1500 und PLCSIM Advanced), Beckhoff TwinCAT ADS, OPC UA, MQTT, Modbus TCP Client und Server, EtherNet/IP (Allen-Bradley), Bosch Rexroth ctrlX und ctrlX Data Layer, Keba Kemro X und Festo AX (PLCnext). Bei den Robotern sind FANUC (RoboGuide/Robot-IF), Denso (b-CAP) und ABB RobotStudio (SIMIT SHM) dabei.
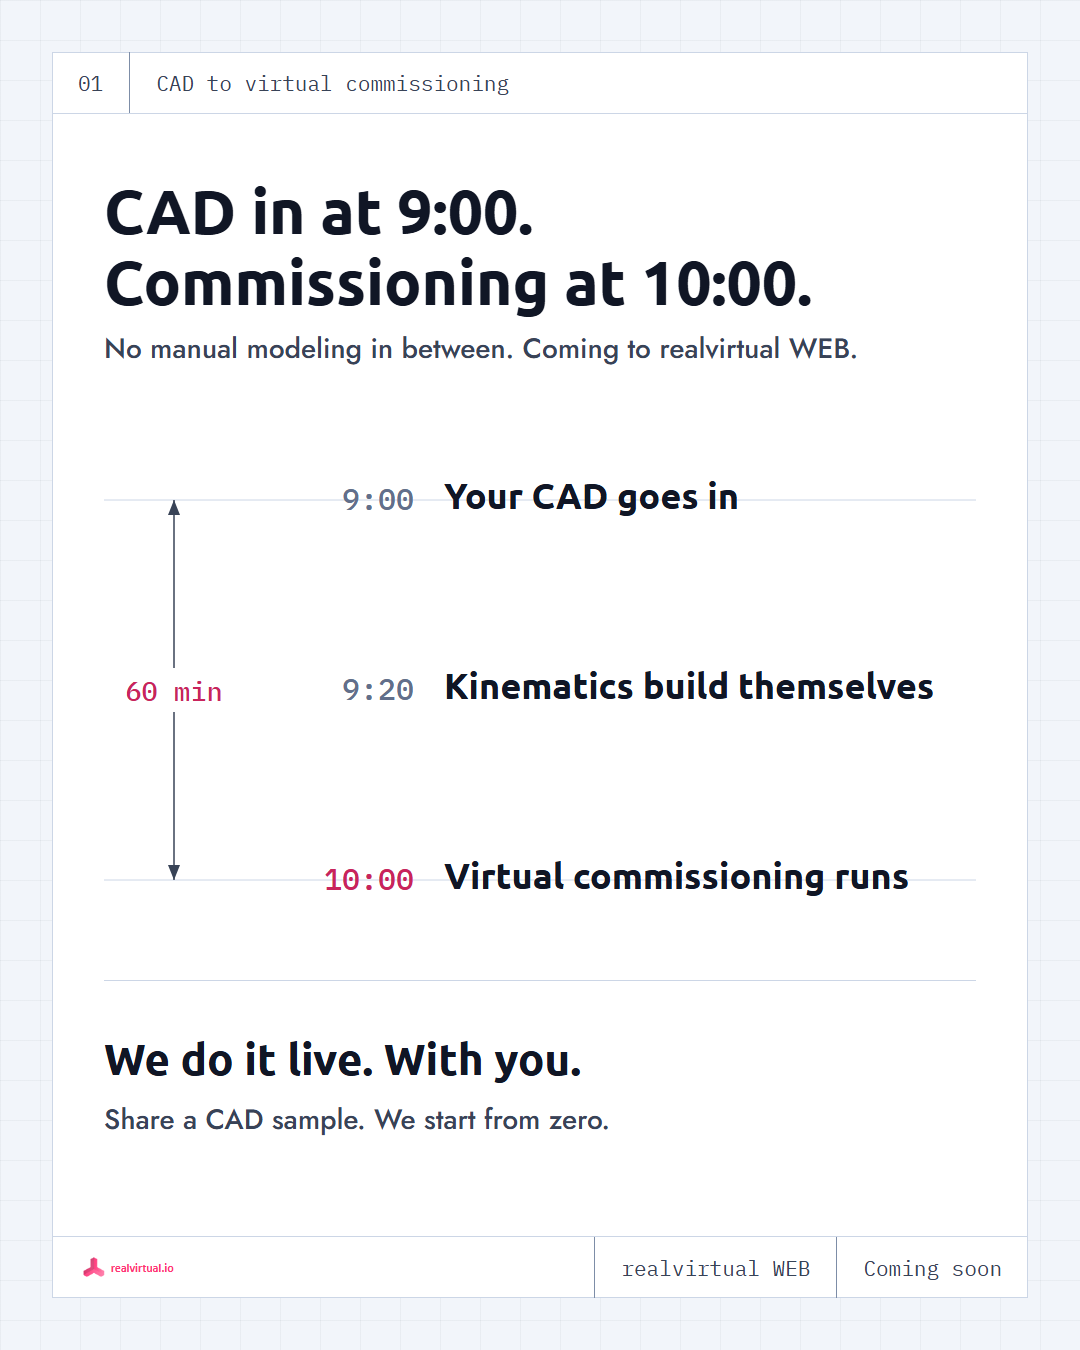
Der autonox Delta im Screenshot zeigt gut, was sich geändert hat. Wir haben die CAD-Daten und die Datenblätter geliefert. Die KI hat das Simulationsmodell gebaut, inklusive Kinematik und Antriebsverhalten. Von Hand zusammengesetzt hat das niemand.
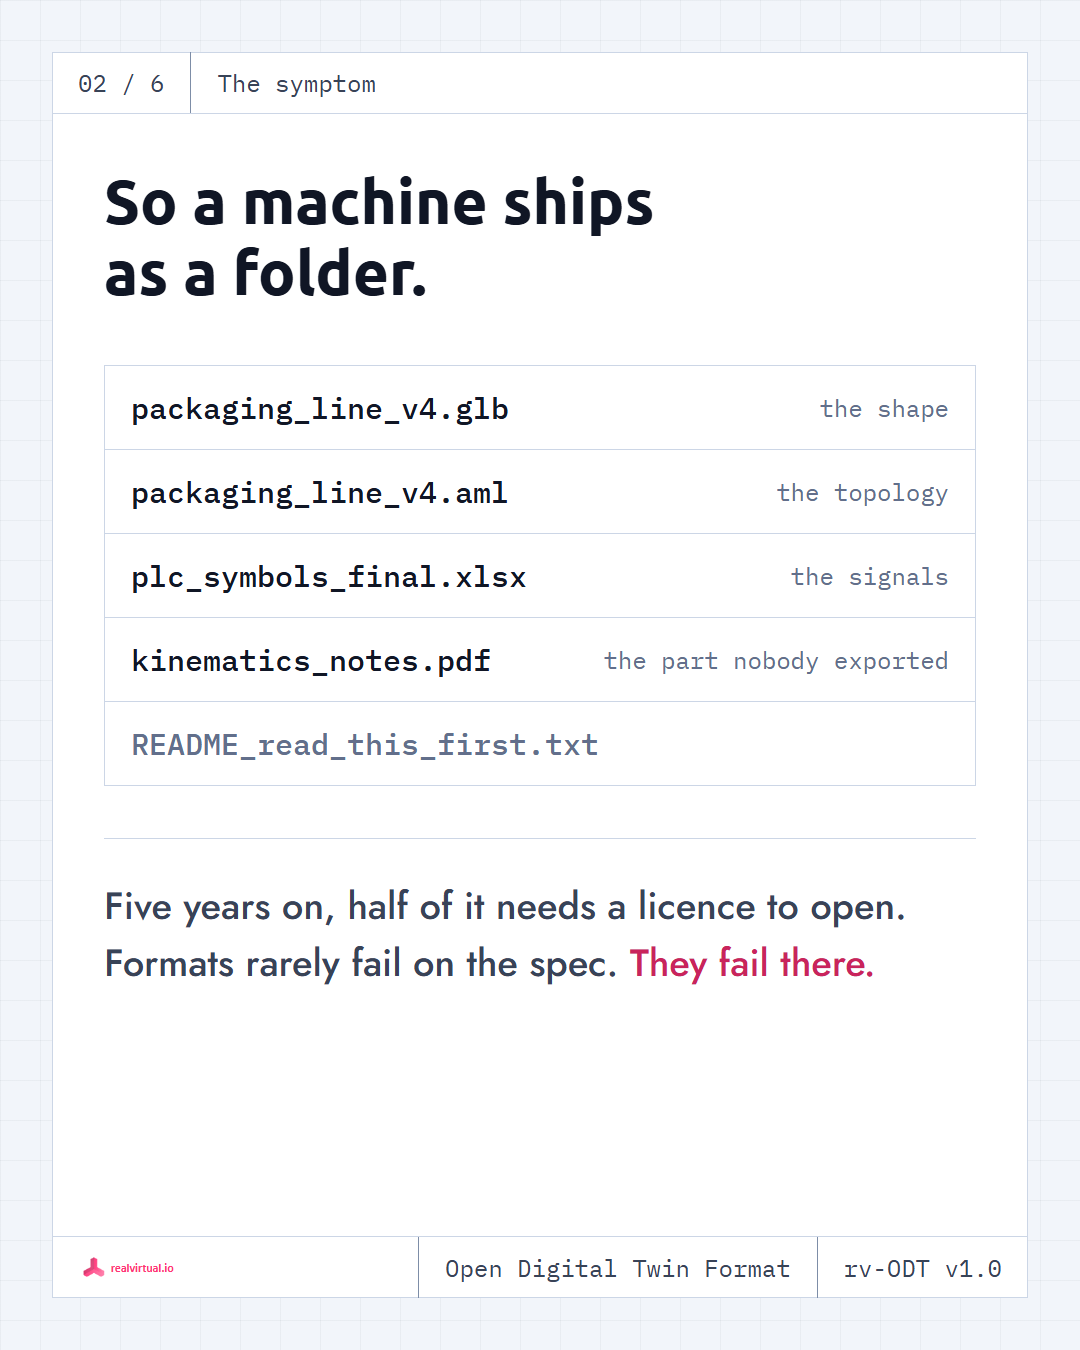
FMU-Co-Simulation steckt jetzt in der GLB-Datei. Eine FMI-2.0-FMU wird an einen Knoten gehängt und bleibt beim Modell, wenn man es weitergibt. CONNECT führt sie neben dem Digitalen Zwilling aus. So wird ein Modelica- oder Simulink-Modell direkt Teil der Datei.
Außerdem haben wir an Mechanismen gearbeitet, etwa den geschlossenen kinematischen Ketten eines Delta-Roboters. Neu sind kartesische Bahnen und eine Trajektorien-Visualisierung. Aufgezeichnete Bewegungen lassen sich für die Offline-Antriebsauslegung nutzen.
Die Release Notes listen auch die kleineren Änderungen, darunter sieben neue Drive Behaviours, Signale mit Einheiten und automatischer Umrechnung sowie schnelleres Selektieren in großen Modellen.
Lieber in Unity arbeiten? Das kommerzielle Paket enthält auch unser Unity-Plugin realvirtual Professional. Browser und Unity sind beide drin.
Als Nächstes arbeiten wir an der ereignisdiskreten Simulation, damit ihr Materialfluss und Durchsatz am selben Modell untersuchen könnt.
Die Demo läuft ohne Account: web.realvirtual.io/demo