realvirtual
im Browser
Digital-Twin-Editor & CAD-Import · Virtuelle Inbetriebnahme · Layoutplanung & Simulation · Live-3D-HMI · Maschinen-Informationssystem · DES (Beta)
Von CAD bis zur laufenden Maschine: den digitalen Zwilling aufbauen, virtuell gegen die echte SPS in Betrieb nehmen und dieselbe Datei als Live-3D-HMI mit Dokumentation betreiben – in einem Browser-Link.
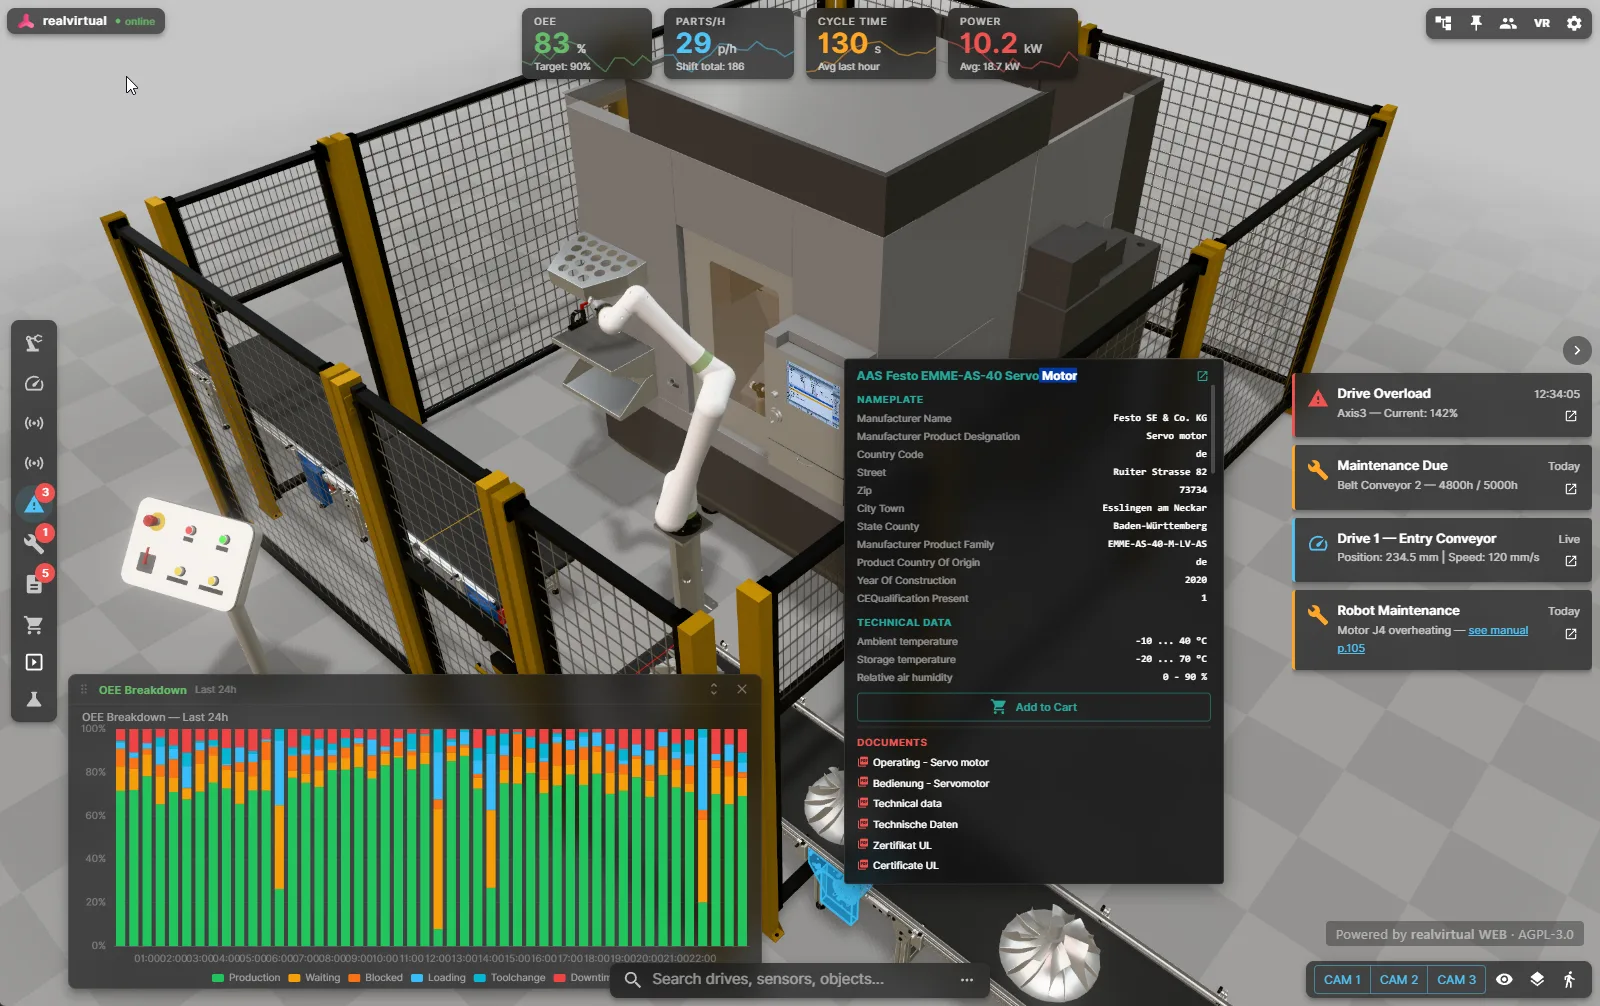
Ihre Maschine – live im Browser. realvirtual ist die Browser-Plattform für den gesamten Maschinenlebenszyklus: CAD importieren, Kinematik definieren und Antriebe auslegen (Beta) im Editor, Layouts planen und Materialfluss simulieren, virtuell gegen die reale SPS über realvirtual CONNECT in Betrieb nehmen – und dieselbe Datei als Live-3D-HMI und Maschineninformationssystem übergeben. Bediener sehen Antriebspositionen, Sensorwerte, Alarme und KPIs dort, wo sie entstehen, nicht auf einem flachen Panel. Techniker klicken ein Bauteil an und erhalten Dokumentation, Live-Status und Signalhistorie auf jedem Gerät, ohne Installation. Ein GLB trägt alles – von der Vertriebspräsentation über die virtuelle Inbetriebnahme bis zum laufenden Betrieb.
Was es kann
Eine Plattform – Editor, Planung, Simulation und virtuelle Inbetriebnahme fürs Engineering, interaktives 3D für den Vertrieb, 3D-HMI für den Betrieb, Maschineninformationssystem für den Service. Alles im Browser.
CAD-Import & Editor
STEP, JT, USD und FBX direkt im Browser importieren – ohne Unity, ohne Konvertierungsschritt, ohne Upload: Die Geometrie wird lokal auf Ihrem Rechner tesselliert. Ein JT bringt seine Kinematik aus einer PLMXML-Datei mit (Siemens NX, Teamcenter) – Gelenke, Grenzen und Getriebekopplungen werden zu beweglichen Achsen. Im Editor setzen Sie Pivots, gruppieren Bauteile, vergeben Materialien und bauen Kinematik; ein Re-Import aktualisiert einen CAD-Stand an Ort und Stelle. Teil der kommerziellen Lizenz.
Virtuelle Inbetriebnahme
Das SPS-Programm gegen die simulierte Maschine testen, bevor die Hardware existiert: realvirtual CONNECT verbindet das Browser-Modell mit Siemens S7, Beckhoff TwinCAT, OPC UA und mehr – Antriebe, Sensoren und LogicSteps reagieren mit 60 Hz auf die Signale der echten Steuerung. Dasselbe Modell wird anschließend zum 3D-HMI.
Live 3D-HMI
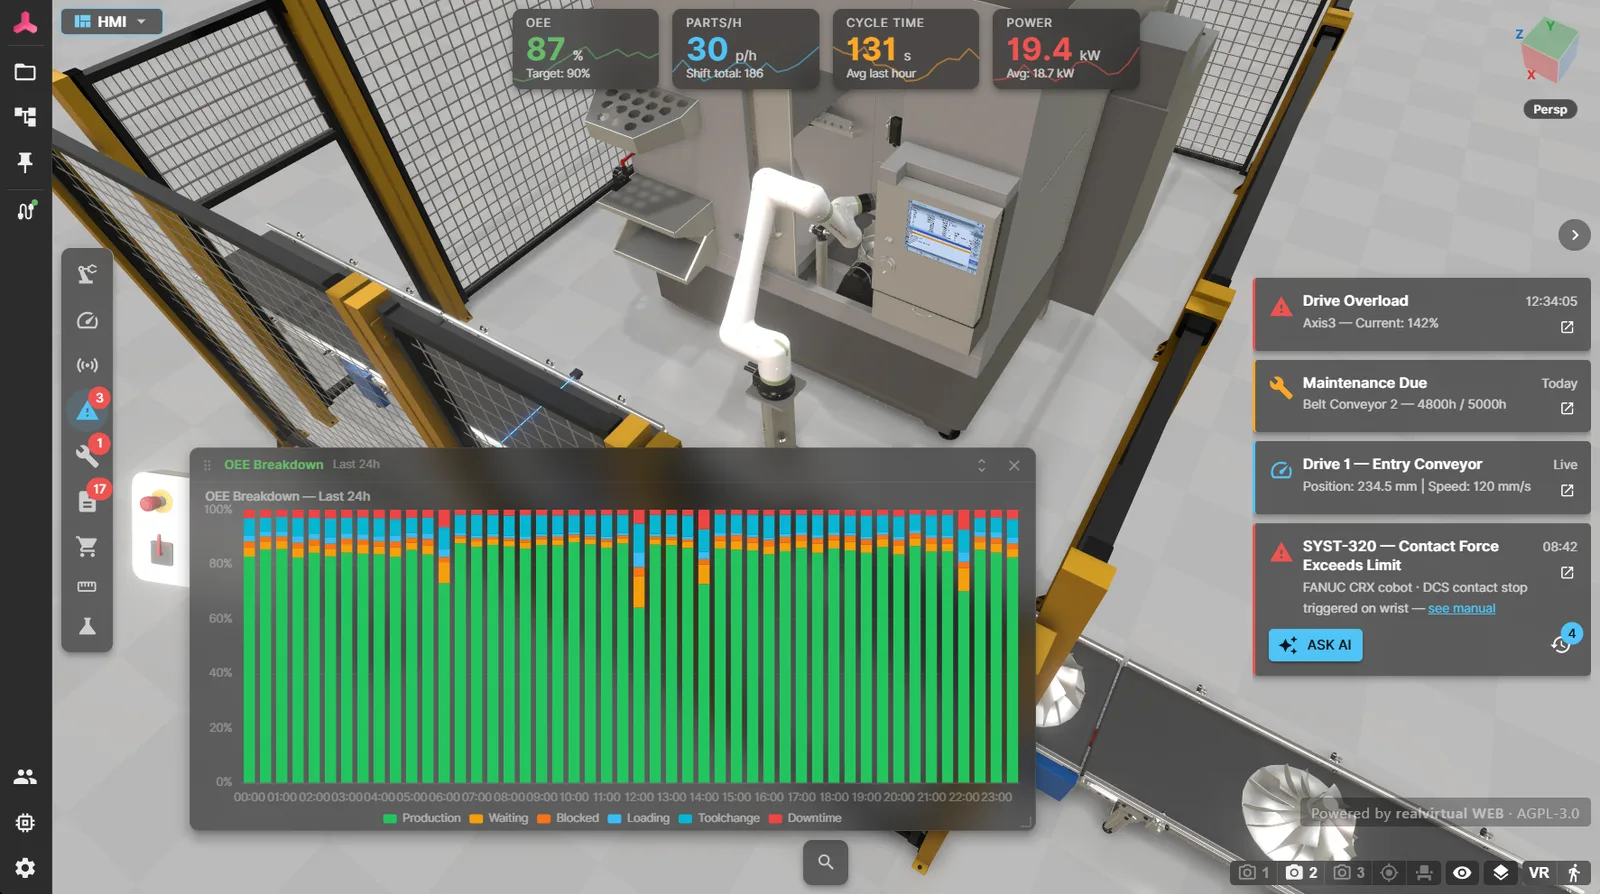
Ersetzen Sie Desktop-HMI-Anwendungen durch einen Browser-Link. Echtzeit-SPS-Signalvisualisierung über WebSocket. Antriebsmonitoring, Sensorstatus, KPI-Overlays, Alarm-Dashboards und Produktionsdiagramme mit Apache ECharts. Schnellere Fehlerdiagnose, besseres Situationsbewusstsein.
Maschinen-Informationssystem
Hängen Sie Dokumente, Wartungsanleitungen, Ersatzteillisten und Handbücher direkt an 3D-Komponenten an. Techniker klicken auf ein Bauteil und sehen die Dokumentation im Kontext. Die EU-Maschinenverordnung 2023/1230 (ab Januar 2027) ermöglicht vollständig digitale Maschinendokumentation – realvirtual ist bereit.
Transportsimulation
Vollständige Browser-Simulation bei 60 Hz: Förderflächen, Quellen, Senken, Sensoren mit Kollision, Greifer und Materialfluss.
LogicStep-Sequenzierung
Serielle/parallele Container, Signalbedingungen, Verzögerungen, Antriebsbefehle – kompatibel mit realvirtual for Unity Professional. Nutzen Sie es für interaktive Vertriebsdemonstratoren oder schrittweise Wartungsanleitungen.
WebXR (VR/AR)
Läuft auf allen AR- und XR-Geräten out of the box – Meta Quest, Apple Vision Pro, HTC Vive, Android/iOS AR. Keine nativen Builds, keine App-Store-Einreichungen, keine gerätespezifische Kompilierung. Eine URL funktioniert überall.
Browser heißt nicht Cloud
realvirtual ist eine statische Web-Anwendung: Der Browser lädt die Anwendung einmal – von wo, bestimmen Sie. Die Maschinendaten nehmen einen anderen Weg: Sie fließen direkt zwischen Browser und Maschine im lokalen Netz. Es gibt kein Cloud-Backend, kein Konto und keinen Lock-in – der Quellcode ist offen, das GLB-Format auch.
Dein digitaler Zwilling ist jetzt eine URL
Elf Folien dazu, was sich ändert, wenn der ganze Zwilling in einem Browser-Tab läuft: keine Installation, dein eigener Webserver oder gar keiner, kein Cloud-Vertrag, und dein CAD bleibt auf deiner Platte.
Live-SPS-Anbindung und sehr große CAD-Dateien laufen über die CONNECT-App. Share-Links und Cloud-Speicher sind opt-in. Der Kern ist Open Source (AGPL). Editor, CAD-Import und Discrete-Event-Simulation sind kommerziell, und kommerzielle Lizenzen kommen ebenfalls mit vollständigem Quellcode.
Vom Editieren zum 3D-HMI – im Browser
realvirtual wächst über die Auslieferung hinaus: Kinematik im Editor aufbauen, Layouts planen, Materialfluss simulieren, virtuell gegen die reale SPS in Betrieb nehmen und dasselbe Modell als 3D-HMI und Maschineninformationssystem betreiben – direkt im Browser.
CAD-Import & Editor
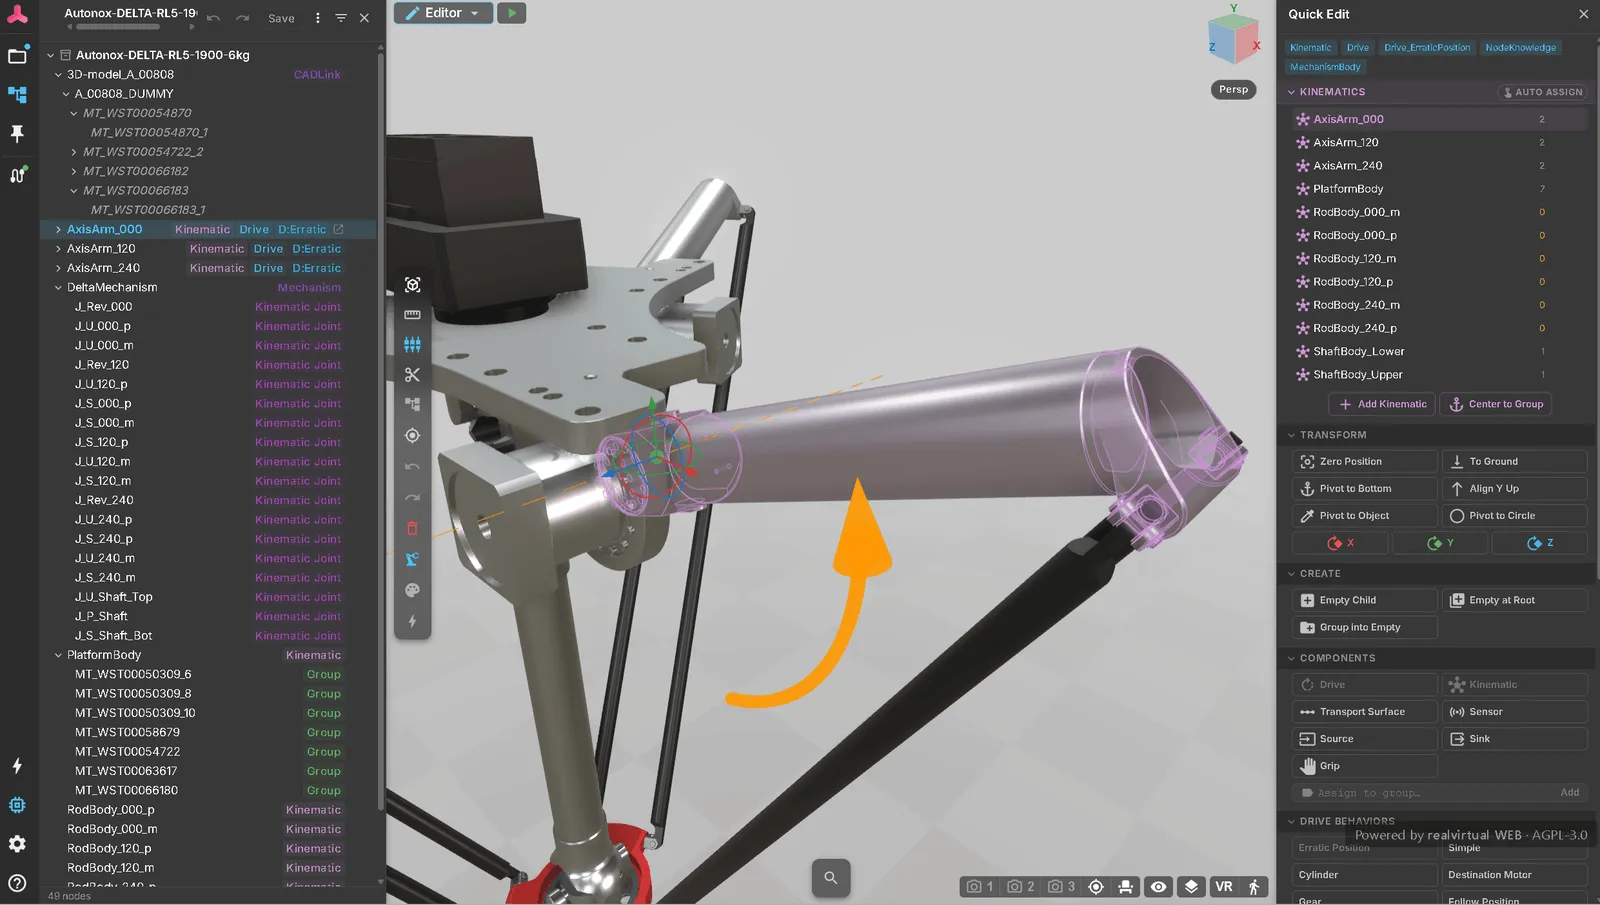
STEP, JT, USD oder FBX direkt in den Browser importieren und den Mechanismus dort aufbauen: Pivots setzen, Teile gruppieren, Gelenke und Antriebe zuweisen – die Achsarme eines Delta-Roboters werden zur beweglichen Kinematik, ohne die Seite zu verlassen. Ein Re-Import aktualisiert einen CAD-Stand an Ort und Stelle. Teil der Commercial-Lizenz.
Layoutplanung
Anlagen-Layouts aus Bibliothekskomponenten zusammenstellen – im Browser, ohne Installation. Ideal für den Vertrieb: Geben Sie Ihren Kunden Planungstransparenz mit einem einzigen Link. Und mit der Commercial-Lizenz whitelabeln Sie den Planer zu Ihrem eigenen Produkt.
Sie möchten realvirtual als Teil Ihres eigenen Softwareprodukts an Ihre Kunden lizenzieren? Dafür gibt es ein OEM-Modell – sprechen Sie uns an.
Planner-Demo starten (öffnet in einem neuen Tab)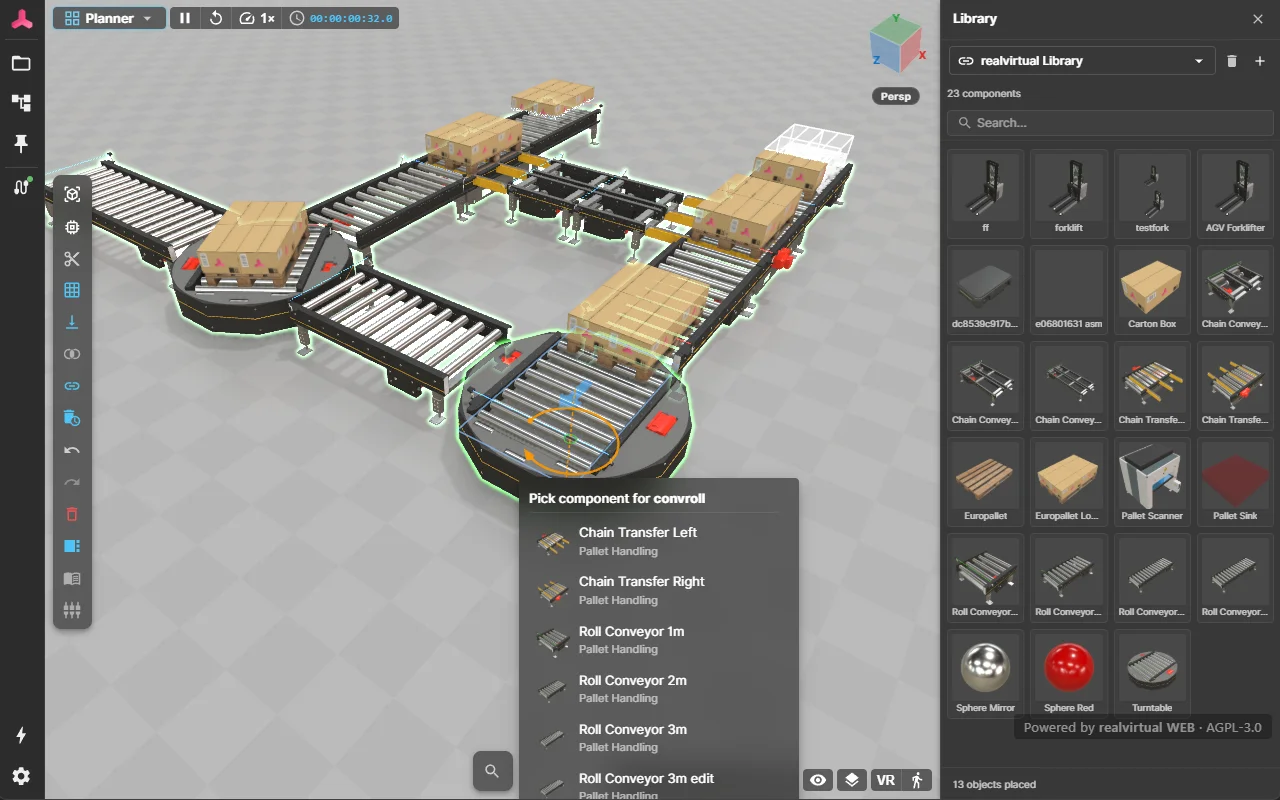
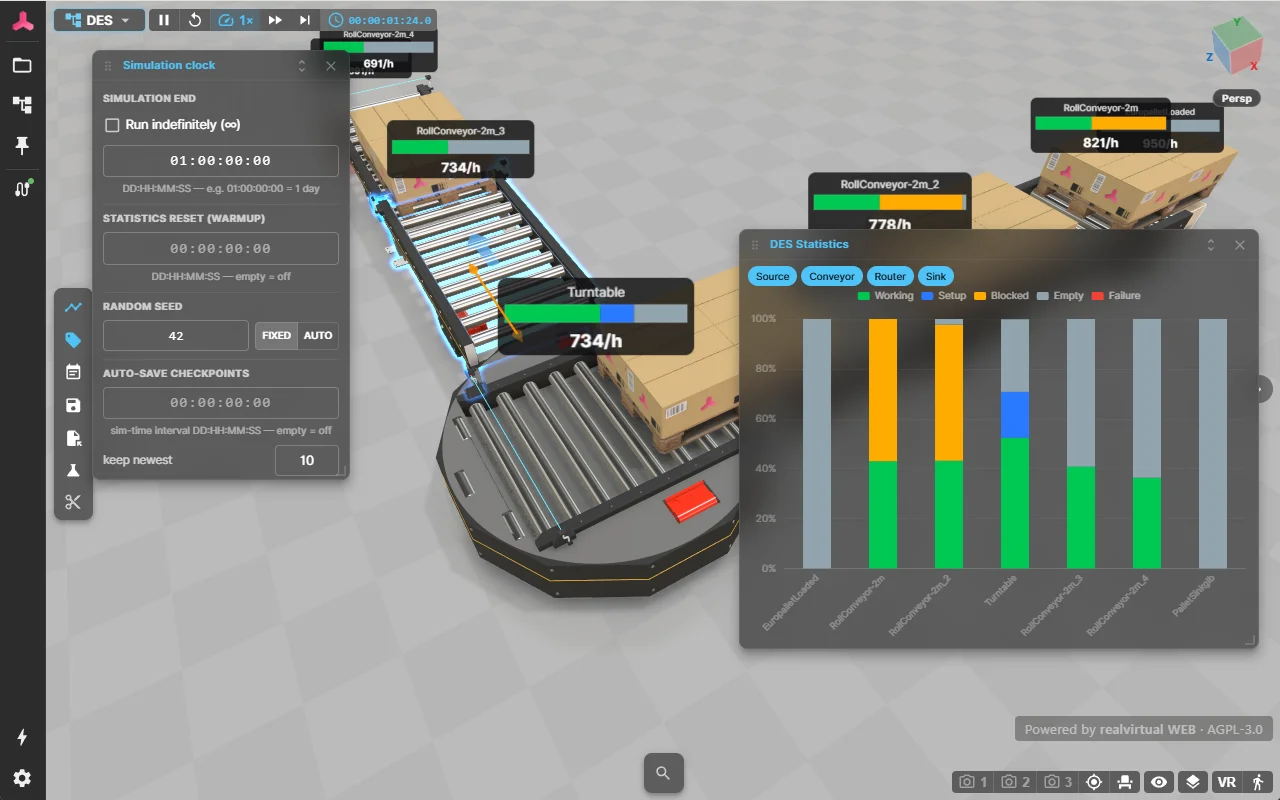
Ereignisdiskrete Simulation (DES) Beta
Materialfluss simulieren, Durchsatz und Zykluszeiten analysieren – die Simulations-Engine läuft lokal im Browser, Ihre Daten bleiben bei Ihnen.
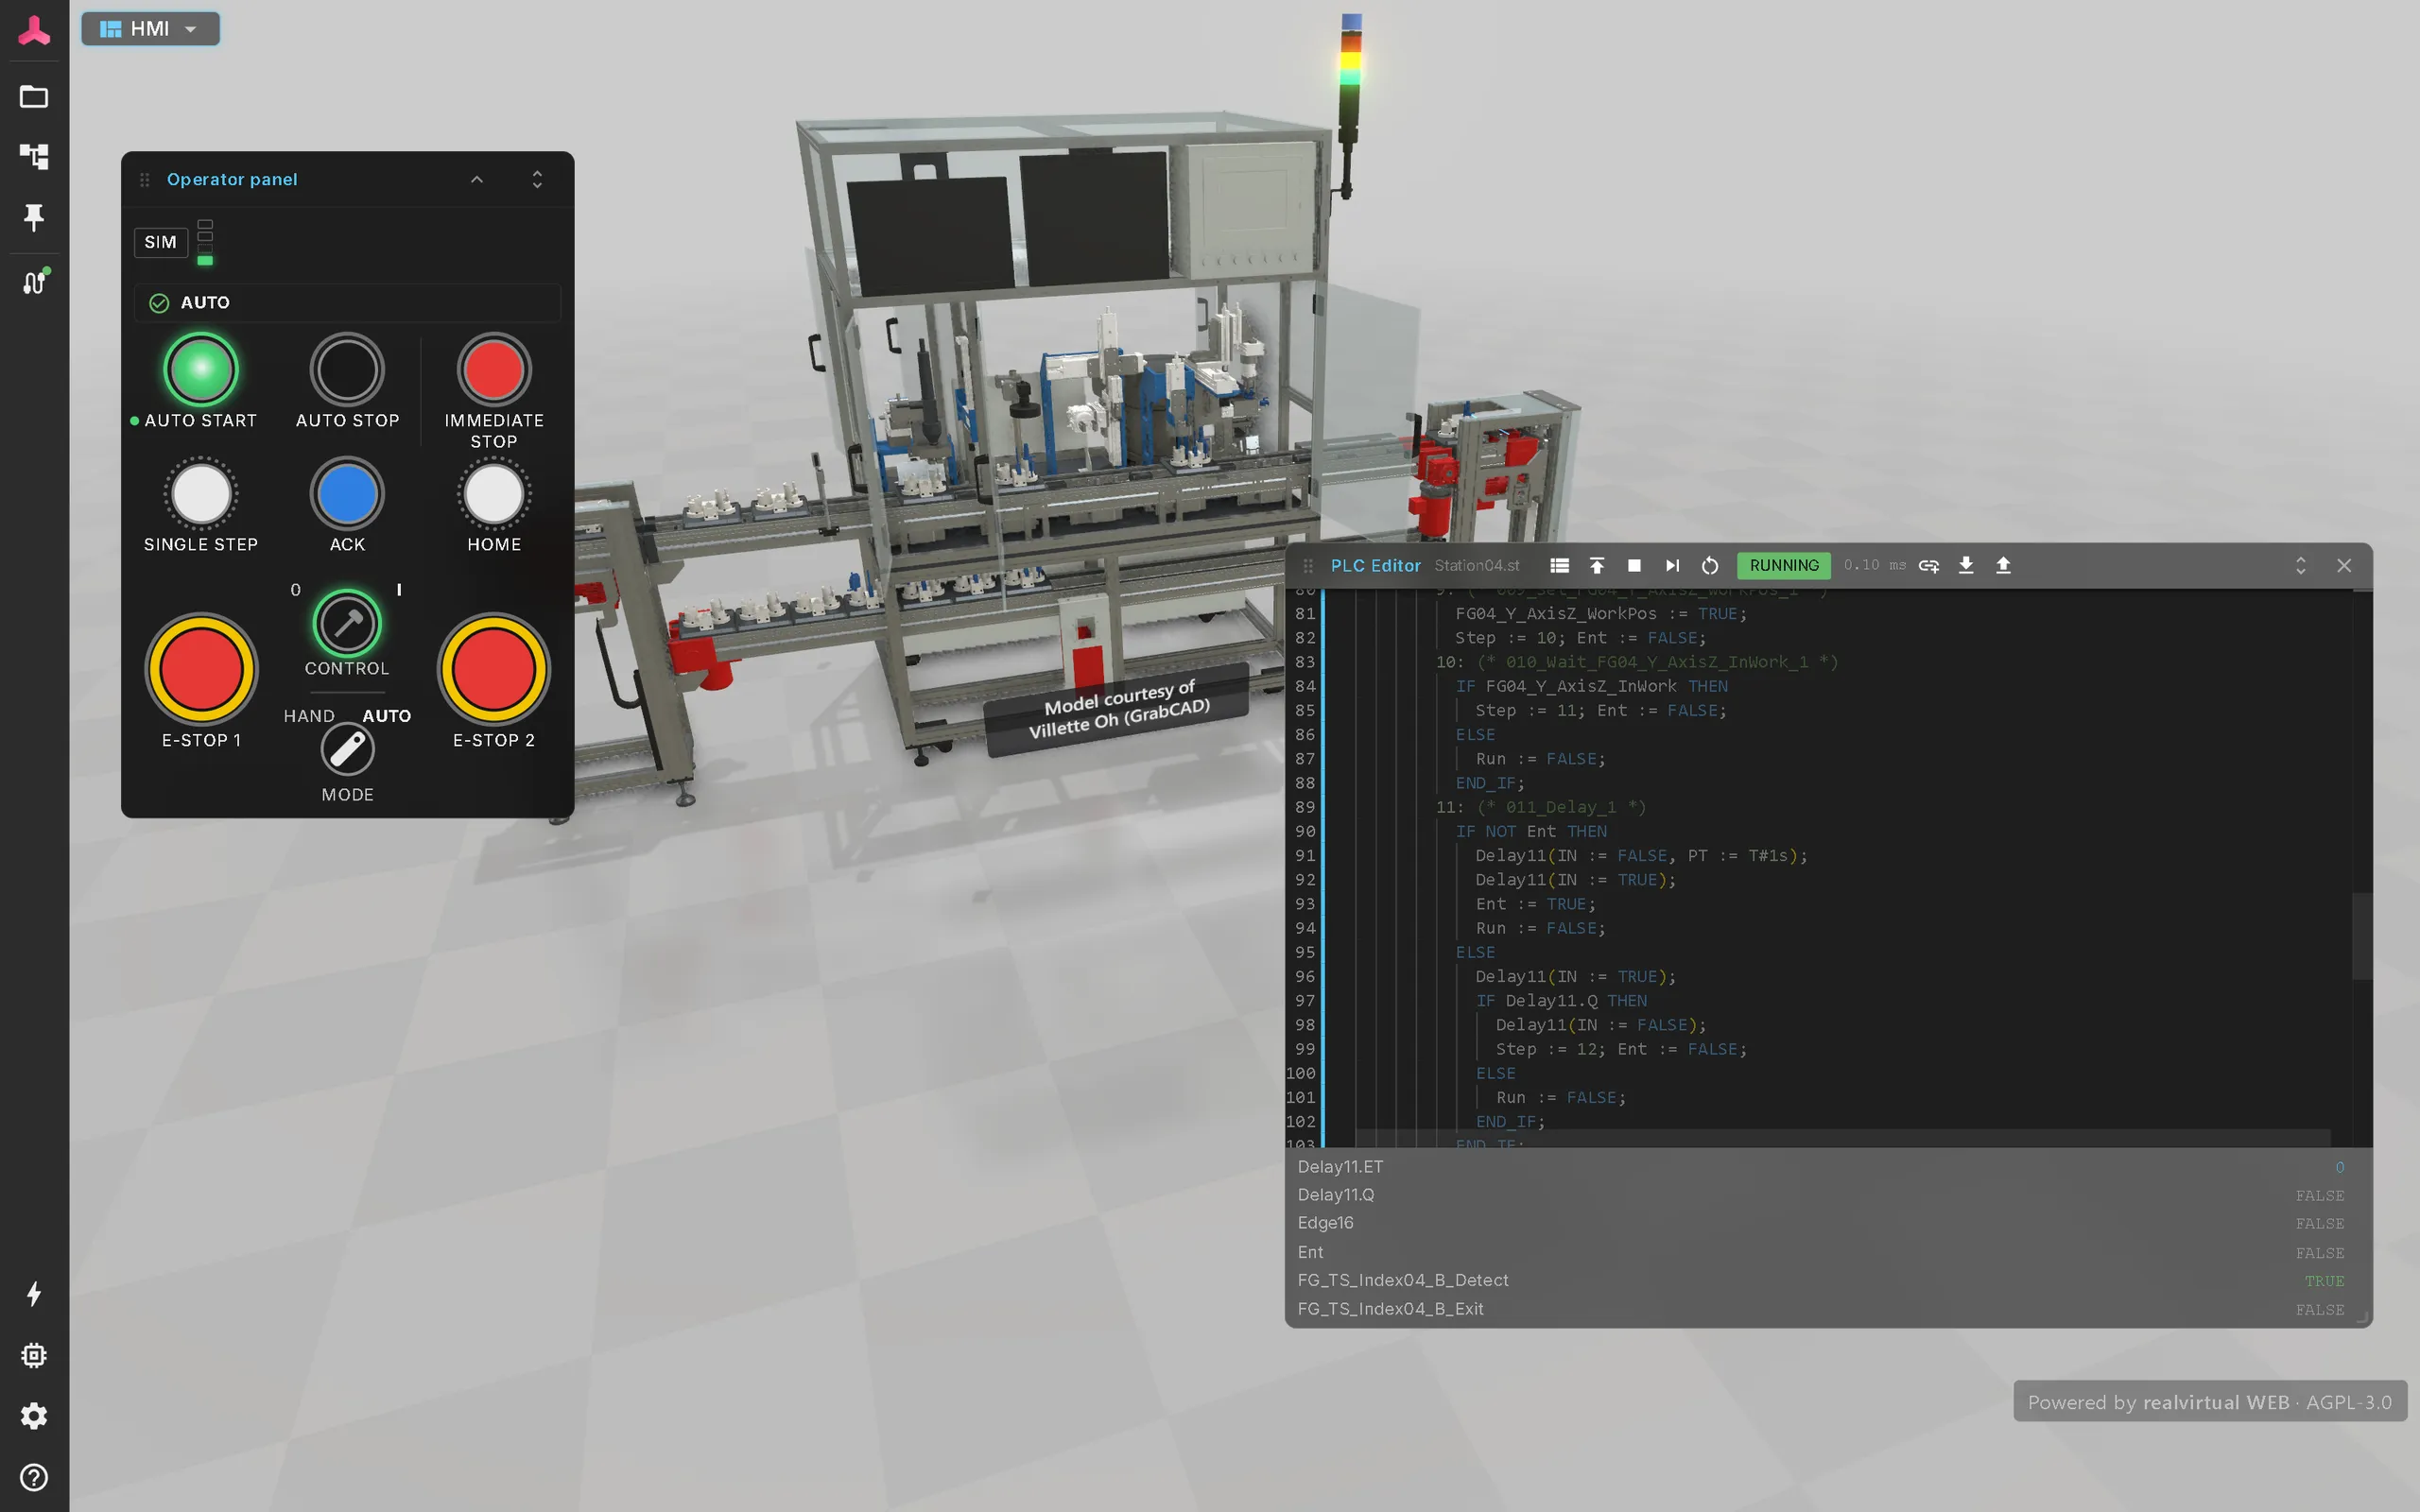
Virtuelle SPS in Structured Text Beta
Programmieren Sie die Maschine in IEC 61131-3 Structured Text direkt im Browser. Die integrierte virtuelle SPS führt den Code gegen den laufenden digitalen Zwilling aus, bedient über das Web Operator Panel wie die echte Anlage – mit Online-Ansicht der Live-Werte und des aktiven Schritts im Code.
Sobald Ihre reale SPS verbunden ist, tritt die virtuelle SPS automatisch zurück – dasselbe Modell dient Simulation und Inbetriebnahme.
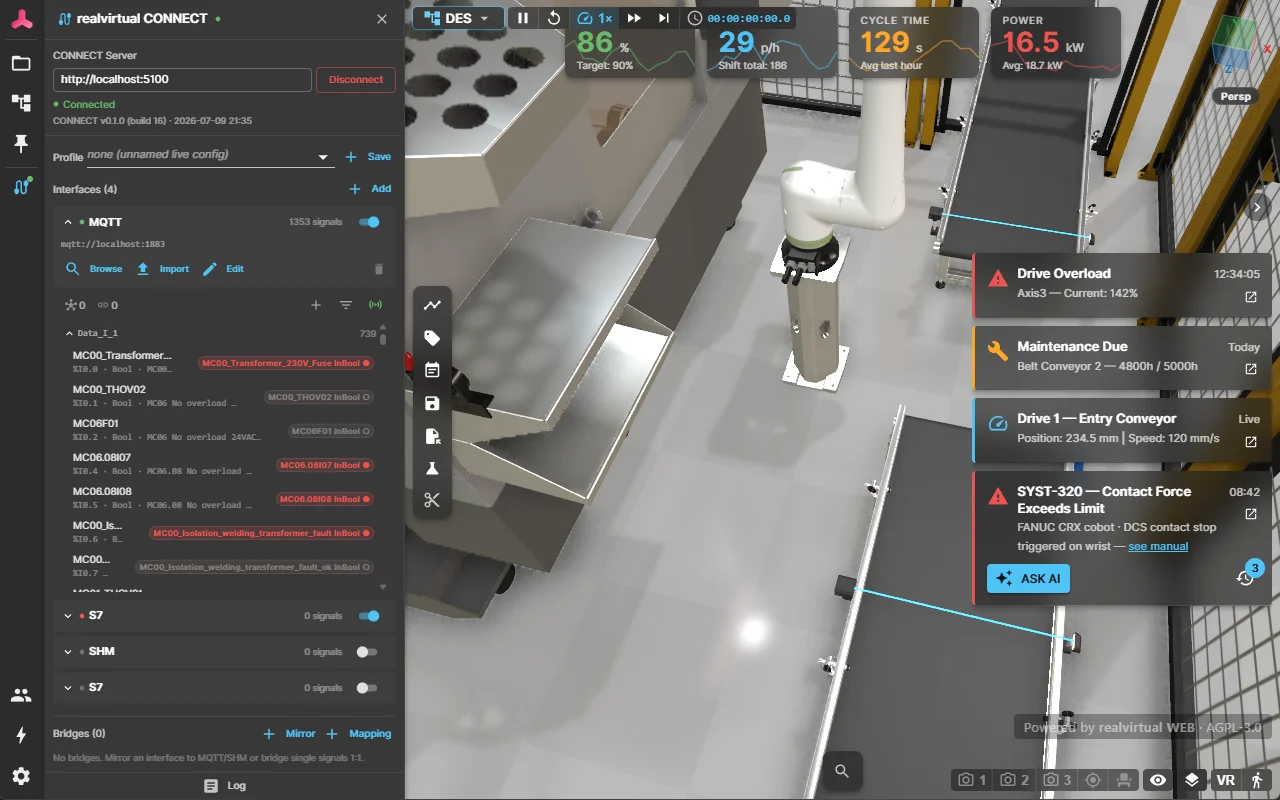
Virtuelle Inbetriebnahme und Live-Daten über realvirtual CONNECT
Die simulierte Maschine mit der echten Steuerung verbinden und das SPS-Programm im Browser testen. CONNECT verbindet realvirtual mit der echten Steuerung: Siemens S7, Beckhoff TwinCAT ADS, OPC UA, MQTT, Modbus, EtherNet/IP, Bosch ctrlX, Keba, FANUC, Denso u. v. m. – für Live-3D-HMI und Monitoring an der laufenden Maschine.
Der digitale Zwilling rückt an den Anfang
Zehn Folien aus Anwendersicht. CAD und die Planungsdaten, die du sowieso hast, werden zur Quelle der Wahrheit, und daraus ist der Zwilling in unter einer Stunde erstellt oder aktualisiert. Die Folien gehen durch, was daraus für Bibliotheken, unstrukturierte Daten, KI-Layouts und die Arbeit der Ingenieure folgt.
Schick uns deine STEP-Datei. Dein digitaler Zwilling in unter einer Stunde.Schreib uns
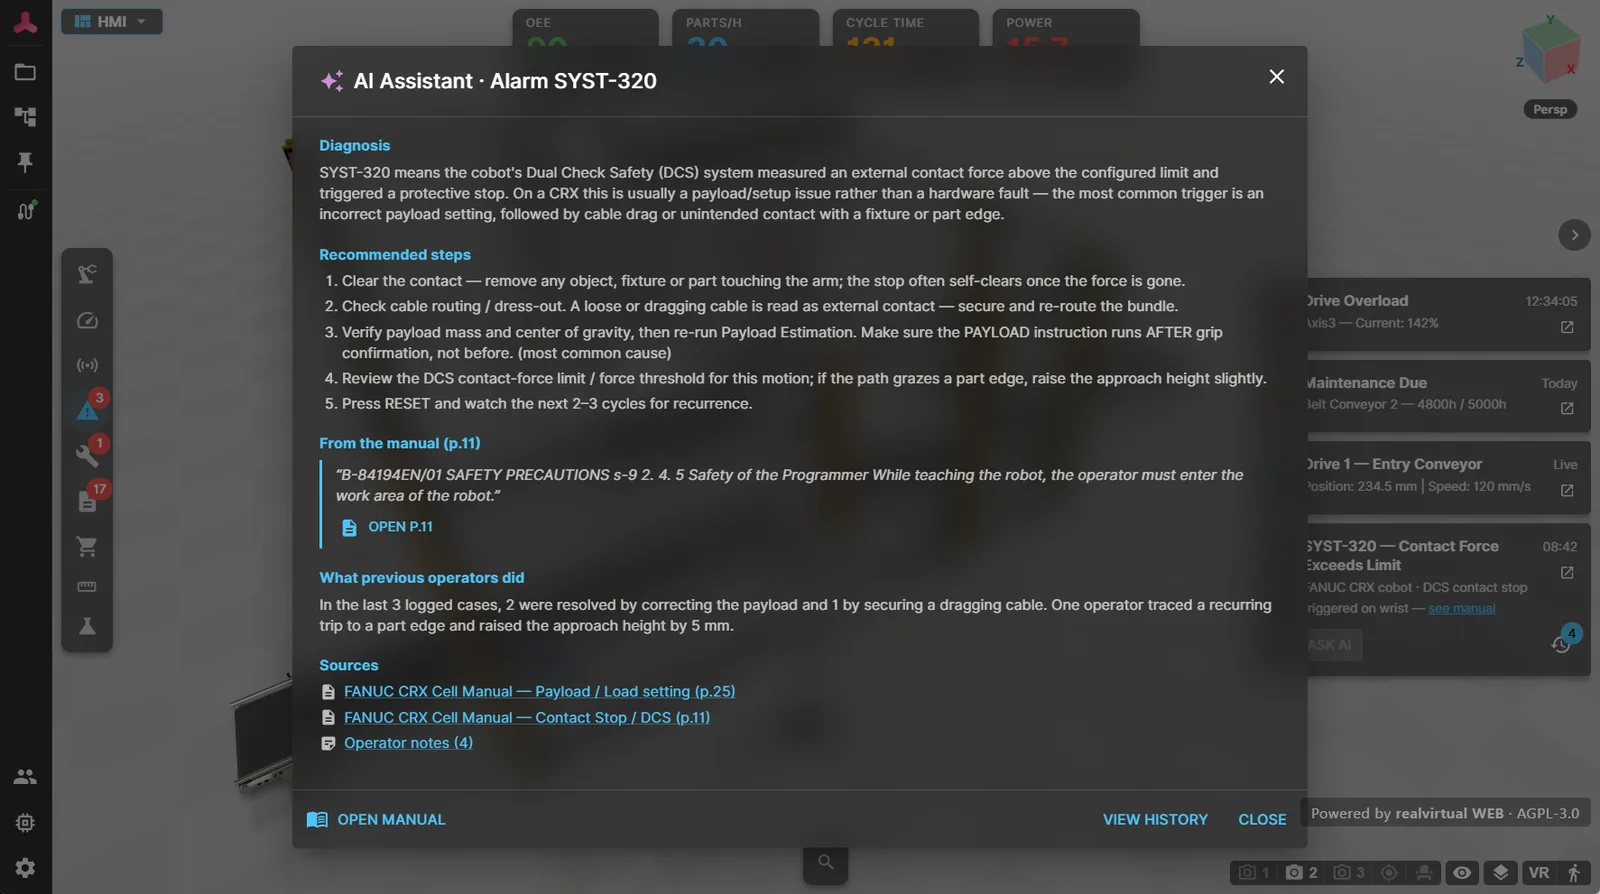
KI-Fehlerdiagnose mit Ihren eigenen Handbüchern
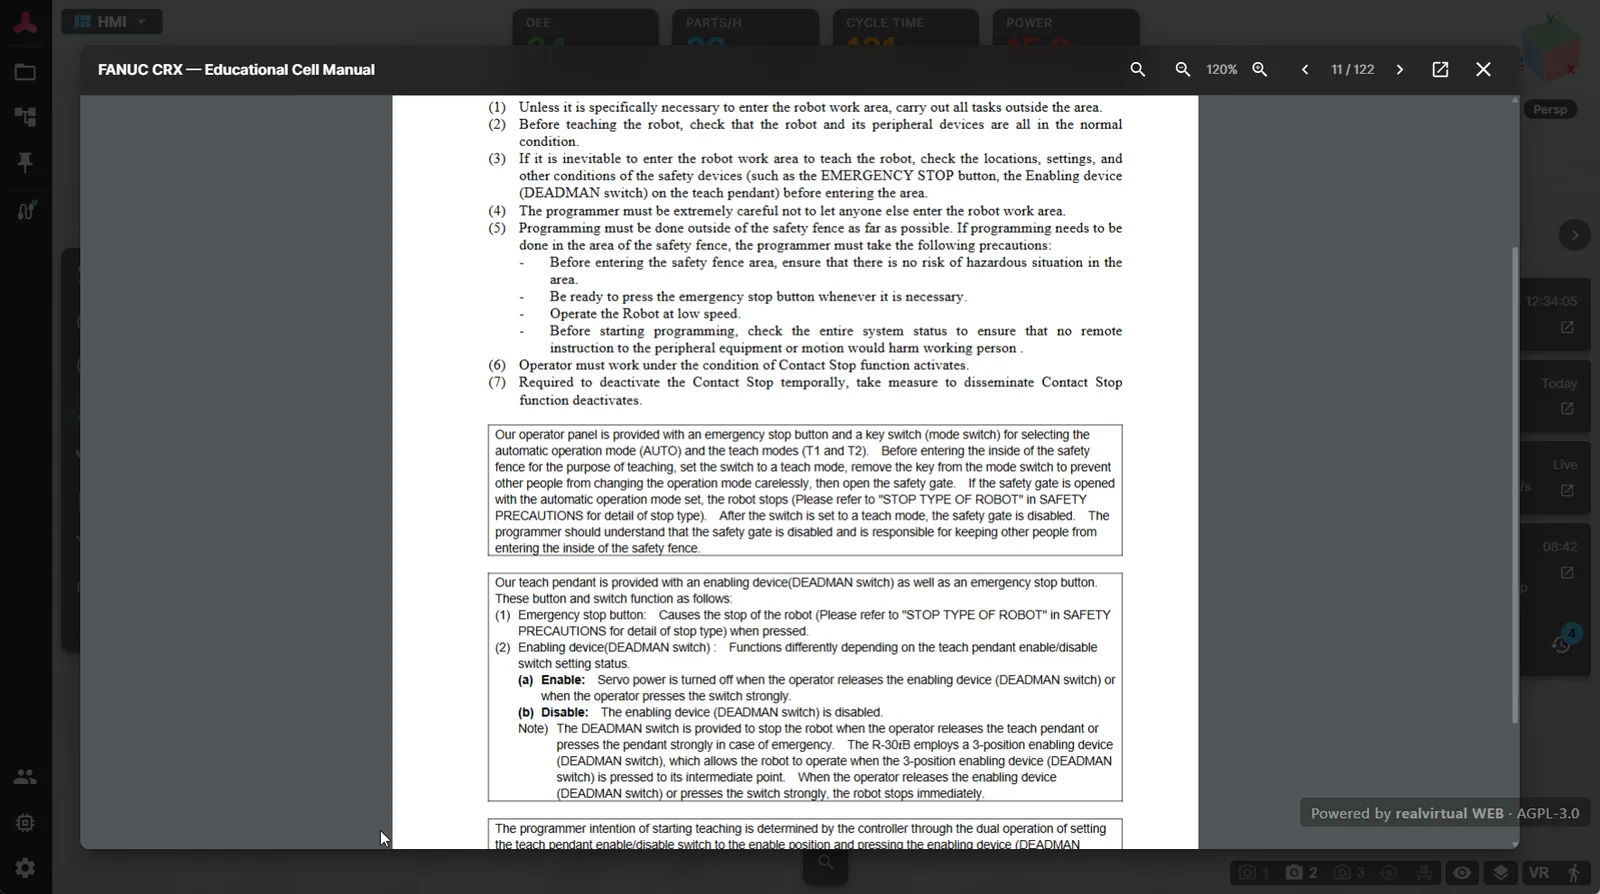
Ein Fehlersignal der SPS, ein Klick auf „Ask AI“ – und der Operator sieht Ursache und Behebung, formuliert aus Ihrer eigenen Maschinendoku, mit Verweis auf die exakte PDF-Seite.
RAG statt Raten
Ihre Handbücher werden lokal in eine Vektordatenbank indiziert. Beim Alarm findet die Suche zuerst die passenden Textstellen – erst daraus formuliert das Sprachmodell die Antwort, verankert in Ihren realen Dokumenten. Die Quellenangabe öffnet das PDF direkt an der zitierten Seite.
LLM frei wählbar
Anbindung über die OpenAI-Standard-Schnittstelle: EU-Hoster für Datensouveränität oder ein komplett lokales Modell auf eigener Hardware – reine Backend-Konfiguration, kein Viewer-Update.
Ihre Doku bleibt im Werk
PDFs, Suchindex und Embeddings liegen auf Ihrem CONNECT-Backend. An das Modell gehen nur kurze Textausschnitte; der API-Schlüssel erreicht den Browser nie. Operator-Kommentare werden zentral gespeichert und über Schichten und Geräte hinweg geteilt.
AI-First-Ansatz
realvirtual ist vollständig KI-fähig durch das Model Context Protocol (MCP). KI-Assistenten können Digital Twins end-to-end entwerfen, bauen, testen und debuggen.
MCP Server Integration
Der realvirtual MCP Server verbindet KI-Assistenten mit der laufenden Browser-Szene – Antriebe auflisten, SPS-Signale lesen/schreiben, Szenenhierarchie abfragen, Sensorzustände inspizieren und Tests automatisieren.
Claude Code Ready
realvirtual enthält ein vollständiges Claude Code Setup: CLAUDE.md mit Architektur-Richtlinien, Slash-Befehle für gängige Workflows (/dev, /debug, /test, /build) und MCP-Tools-Referenz. Prompten Sie Ihren Web Digital Twin.
Gebaut für die industrielle Realität
Vertrieb & Produktpräsentation
Interaktive 3D-Modelle im Browser. Überzeugender als Folien, zugänglicher als installierte Software. Link teilen – fertig.
Produktkonfiguratoren
Browserbasierte 3D-Konfiguratoren, in denen Kunden Optionen, Varianten und Zubehör wählen – in Echtzeit gerendert.
Training & Einarbeitung
Bediener lernen Maschinenverhalten interaktiv, bevor sie die echte Maschine berühren. Keine Installation, kein VPN, keine IT-Abteilung.
Remote-Abnahme & Support
Teilen Sie virtuelle Inbetriebnahme-Modelle mit Kunden zur Prüfung und Freigabe – weltweit, sofort.
Drei Wege zu Ihrem Digital Twin im Browser
Verwenden Sie realvirtual mit oder ohne Unity – alle Wege werden vollständig unterstützt.
Derselbe Kern. Dieselbe Datei. Zwei Arbeitsweisen.
realvirtual im Browser und realvirtual for Unity bauen auf einem realvirtual-Komponentenmodell auf und lesen und schreiben dasselbe offene Digital-Twin-Format – GLB mit rv_extras. Sie wählen nach Aufgabe, nicht nach Stufe.
realvirtualDer Zwilling soll weitergegeben werden
Ein Link genügt – keine Installation, kein Konto. Editor, CAD-Import, Simulation und virtuelle Inbetriebnahme im Browser; Live-Steuerungssignale über CONNECT.
Für Zwillinge, die weitergereicht werden – an Vertrieb, Kunden, Bediener, Service
Nur hier: Ablaufsimulation (DES, Beta) und das Maschineninformationssystem
realvirtual for UnitySie bauen eine Anwendung
C#, das Unity-Ökosystem, PhysX, XR-Builds und Standalone-Runtimes für Windows, Linux, macOS, Mobile und Headsets. 25+ native Steuerungs- und Robotertreiber im Prozess.
Für Entwickler, die eine eigene Anwendung ausliefern
Nur hier: Standalone-Builds, PhysX und das Unity-Asset-Ökosystem
realvirtual for Unity im DetailBeide können
- Den digitalen Zwilling modellieren und bearbeiten – Kinematik, Antriebe, Sensoren, Signale
- Virtuelle Inbetriebnahme gegen reale SPS und Robotersteuerungen
- Simulation: Antriebe, Transport, Sensoren, Logic Steps
- Dasselbe GLB lesen und schreiben – Übergabe in beide Richtungen
- Vollständiger Quellcode – C# in Unity, TypeScript im Browser. Auf beiden Seiten keine Black Box.
realvirtual Commercial enthält die Unity-Plugins realvirtual for Unity Starter und Professional als Download — als Option, nicht als Voraussetzung: Der digitale Zwilling wird im Browser erstellt, Unity ist dafür nicht erforderlich. realvirtual for Unity Professional ist auch separat erhältlich, ohne realvirtual Commercial. Die Unity-Editor-Lizenz ist nicht enthalten und wird separat von Unity Technologies bezogen.
realvirtual for Unity Professional
Volle Digital-Twin-Pipeline
- CAD-Import, Verhaltensmodellierung, virtuelle Inbetriebnahme
- 25+ native SPS-/Roboter-Protokolltreiber
- Ein-Klick GLB-Export mit allen Metadaten
- Simulation, Kinematik, Signalbindungen inklusive
Jede GLB/glTF-Quelle
Keine Unity-Lizenz erforderlich
- Blender, SolidWorks, Fusion 360, CATIA, NX, …
- Signalbindungen über offenes rv_extras-Schema hinzufügen
- Eigenes Verhalten über TypeScript-Plugins und Loader-Komponenten
- Standard-3D-Format – Export aus jedem CAD- oder 3D-Tool
CAD direkt im Browser
Kommerzielle Lizenz
- STEP, JT, USD, FBX und Unity Asset Manager
- Konvertierung lokal im Browser – ohne Upload
- JT-Kinematik aus PLMXML (Siemens NX, Teamcenter)
- Editor: Pivots, Gruppen, Materialien, Kinematik, Antriebsauslegung (Beta)
realvirtual
Editor · Virtuelle Inbetriebnahme · 3D-HMI · Maschinen-Informationssystem
- Live-SPS-Anbindung über WebSocket und realvirtual CONNECT
- 3D-HMI mit KPIs, Alarmen, Dokumentation
- Plugin-System für eigene Dashboards
- Läuft auf jedem Gerät – Desktop, Tablet, VR/AR
Live verbunden mit Ihren Maschinen
Eine vollständige Infrastruktur für Live-3D-HMI, historische Daten und Dokumentenmanagement
realvirtual CONNECT
Alle Schnittstellen über ein Gateway: Siemens S7, Beckhoff TwinCAT ADS, OPC UA, MQTT, Modbus, EtherNet/IP, Bosch ctrlX, Keba, Festo, FANUC, Denso u. v. m.
WebSocket Realtime
Bidirektionales SPS-Signal-Streaming – direkte Verbindung ohne Unity
InfluxDB Integration
Historische Datenspeicherung für Trends, KPI-Analyse und vorausschauende Wartung. Maschinenhistorie direkt im 3D-HMI abfragen und visualisieren.
Gitea Revisionsverwaltung
Versionskontrolle für HMI-Konfigurationen, Maschinendokumentation und Wartungsanleitungen. Änderungen nachverfolgen, zurücksetzen und auditieren.
Asset Administration Shell
Online-AAS-Registry und lokaler AASX-Datei-Import. Industrie-4.0-Standard für interoperable Digital Twins und Maschinen-Metadaten.
PDM-Metadaten-Import
Komponenten-Metadaten aus eigenen PDM-Systemen importieren. 3D-Komponenten mit Ihrem bestehenden Produktdatenmanagement verknüpfen.
PDF-Dokumentenmanagement
Verknüpfen Sie Ihre gesamte Maschinendokumentation – PDFs, technische Zeichnungen, Ersatzteillisten – direkt mit 3D-Komponenten und Fehlermeldungen. Techniker klicken auf ein Bauteil oder einen Alarm und sehen sofort das relevante Dokument.
Auf offenen Standards gebaut
Investitionsschutz garantiert
Ihre Digital-Twin-Infrastruktur ist zu wichtig für Vendor Lock-in, überraschende Preiserhöhungen oder Black-Box-Abhängigkeiten.
Vollständig Open Source
Kompletter Quellcode unter AGPL-3.0. Prüfen Sie jede Zeile. Keine versteckte Telemetrie, kein Call-Home, keine Black Boxes. Forken Sie es, wenn nötig.
Preisstabilitätsgarantie
Wir garantieren: keine Änderung der Lizenzbedingungen und keine Preiserhöhungen über die offizielle Inflationsrate hinaus – niemals – für bestehende Verträge.
Kein Abkündigungsrisiko
Selbst wenn wir aufhören zu existieren – Ihre Investition ist sicher. Der vollständige Quellcode ist AGPL-lizenziert und öffentlich auf GitHub verfügbar. Sie können jederzeit forken, warten und weiterentwickeln. Keine Vendor-Abhängigkeit, niemals.


Entwickelt in Deutschland
Entwickelt von der realvirtual GmbH in Baden-Württemberg – im Herzen des europäischen Maschinen- und Anlagenbaus. Gleiche Region, gleiche Standards, gleiche Sprache wie Ihr Automatisierungsteam.
Open Source + Kommerziell
Ausprobieren kostet nichts. Bezahlt wird ein Entwickler-Seat – 1.920 €/Jahr – plus genau eine Gebühr, sobald der Zwilling anderen bereitgestellt oder ausgeliefert wird: ab 300 € einmalig pro Maschine.
Kein Abo-Zwang: Der Seat läuft nur, solange Sie entwickeln. Was Sie ausliefern, läuft ohne Abo weiter – offline, 10+ Jahre, EU-MR-2027-tauglich – und jede Jahreslizenz wird nach 12 bezahlten Monaten unbefristet.
realvirtual Free
AGPL-3.0 · Browser- 3D-Viewer, 3D-HMI, Simulation (60 Hz), Materialfluss in Echtzeit, JS-Verhaltenslogik, WebXR – voller Quellcode
- Copyleft: Ihr komplettes Projekt ist AGPL-3.0, und der Quellcode muss jedem angeboten werden, an den Sie ausliefern – inklusive des rv_extras-Verhaltens in Ihren Modellen.
realvirtual Commercial
Entwicklungslizenz · Browser und Unity-Pluginsnur während der aktiven Entwicklung
Oder Lifetime-Seat, Updates auf Lebenszeit – Preis auf Anfrage.
+ genau eine Deployment-Gebühr – ab 300 €, je nach Anwendungsfall einmalig oder pro Jahr (siehe unten)
Alles aus AGPL-3.0, plus:
- Modelle, Plugins und Konfiguration privat halten
- Branding-Wasserzeichen entfernen
- Prioritäts-Support
- CAD-Import und Editor
realvirtual Commercial enthält die Unity-Plugins realvirtual for Unity Starter und Professional als Download — als Option, nicht als Voraussetzung: Der digitale Zwilling wird im Browser erstellt, Unity ist dafür nicht erforderlich. realvirtual for Unity Professional ist auch separat erhältlich, ohne realvirtual Commercial. Die Unity-Editor-Lizenz ist nicht enthalten und wird separat von Unity Technologies bezogen.
Wer nutzt den Zwilling?
- Nur Sie selbst, lokal auf Ihrem Rechner – Engineering, virtuelle Inbetriebnahme gegen die echte SPS, Studien, Training oder Showroom mit WatermarkKeine Deployment-Gebührnur der Entwickler-Seat
- Mit der Maschine oder als Projekt ausgeliefert300 € einmalig – unbefristet600 € mit Live-SPS, inkl. CONNECT-Runtime
- Am eigenen Standort für andere bereitgestellt – interner Server, Produktion oder 3D-HMI3.000 € / Jahrinkl. CONNECT-Runtime
- Als öffentliche App unter eigener Marke oder mit bezahltem Zugang4.900 € / Jahr
Vier Beispiele, durchgerechnet
- Inbetriebnehmer – ein Entwickler, lokal, virtuelle Inbetriebnahme gegen die echte SPS1.920 €1.920 € Seat, keine Deployment-Gebühr
- Maschinenbauer – 12 Maschinen im Jahr, jede mit Live-SPS-Anbindung9.120 €1.920 € Seat + 12 × 600 €
- Anlagenplaner – 5 Simulationsstudien im Jahr, jede an den Kunden übergeben3.420 €1.920 € Seat + 5 × 300 € Deployment-Gebühr
- Betreiber – ein Standort, internes 3D-HMI für beliebig viele Mitarbeiter4.920 €1.920 € Seat + 3.000 € Standort-Fee
Alle Preise netto; je ein Entwickler-Seat.
Lifetime für Deployments, OEM oder Rahmenvertrag – nach Absprache.
Sonderfälle und Lizenzregeln
- Sichtbarkeit ist kostenlos: Showrooms und Demos mit Watermark lösen keine Deployment-Gebühr aus, solange sie für Endnutzer kostenfrei bleiben und nicht an eine reale Maschine angebunden sind.
- Je Deployment gilt genau eine Deployment-Gebühr – bei überlappenden Anwendungsfällen die höchste zutreffende.
- Entwickeln und virtuell in Betrieb nehmen löst keine Deployment-Gebühr aus – auch nicht mit Live-Anbindung an eine echte SPS. Gezahlt wird erst, wenn der Zwilling anderen bereitgestellt oder mit einer Maschine ausgeliefert wird.
- Standort-Fee und Maschinen-Fee mit Live-Anbindung enthalten die realvirtual-CONNECT-Runtime – alle Protokolle, unbegrenzte Signale und interne User, Signalhistorie und KI-Diagnose-Backend; der CONNECT-Engineering-Seat (VIBN/Simulation, 1.250 €/Jahr) ist separat.
- Kein Abo-Zwang: Jede Jahreslizenz – Entwickler-Seat, Standort-Fee, Internet-App-Fee – wird nach 12 bezahlten Monaten zur unbefristeten Lizenz des letzten Stands. Updates und Support nur mit aktiver Lizenz.
In 30 Sekunden startklar
git clone https://github.com/game4automation/realvirtual-WEB.git
cd realvirtual-WEB
npm install
npm run dev
Voraussetzungen: Node.js >= 20.19 oder >= 22.12.
One Link. Any Device. Live Digital Twin.
In Aktion sehen
Testen Sie die Live-Demo oder klonen Sie das Repo und starten Sie