Testen Sie realvirtual
direkt im Browser
realvirtual im Browser testen, Ihre SPS über realvirtual CONNECT anbinden oder kostenlos in Unity starten.
Demos, Downloads & Einstieg
Zwei Wege, realvirtual.io zu erleben – im Browser oder in Unity
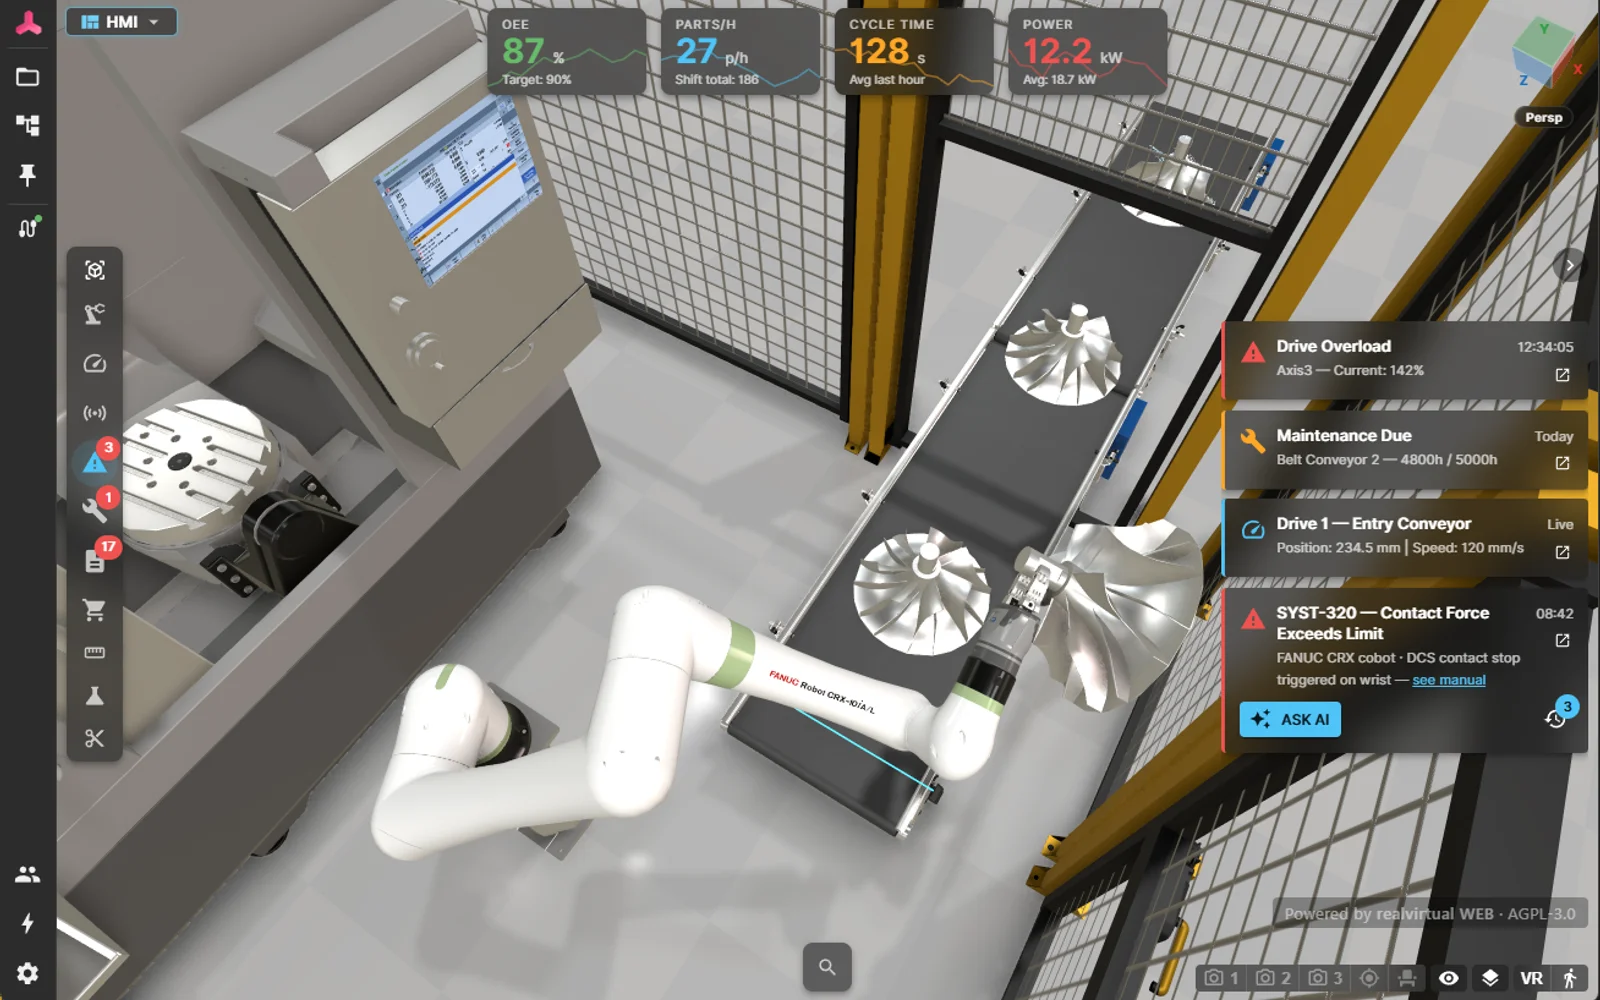
realvirtual-Demo
BrowserDen digitalen Zwilling ohne Installation oder Anmeldung testen. Für die SPS-Anbindung installieren Sie realvirtual CONNECT lokal.
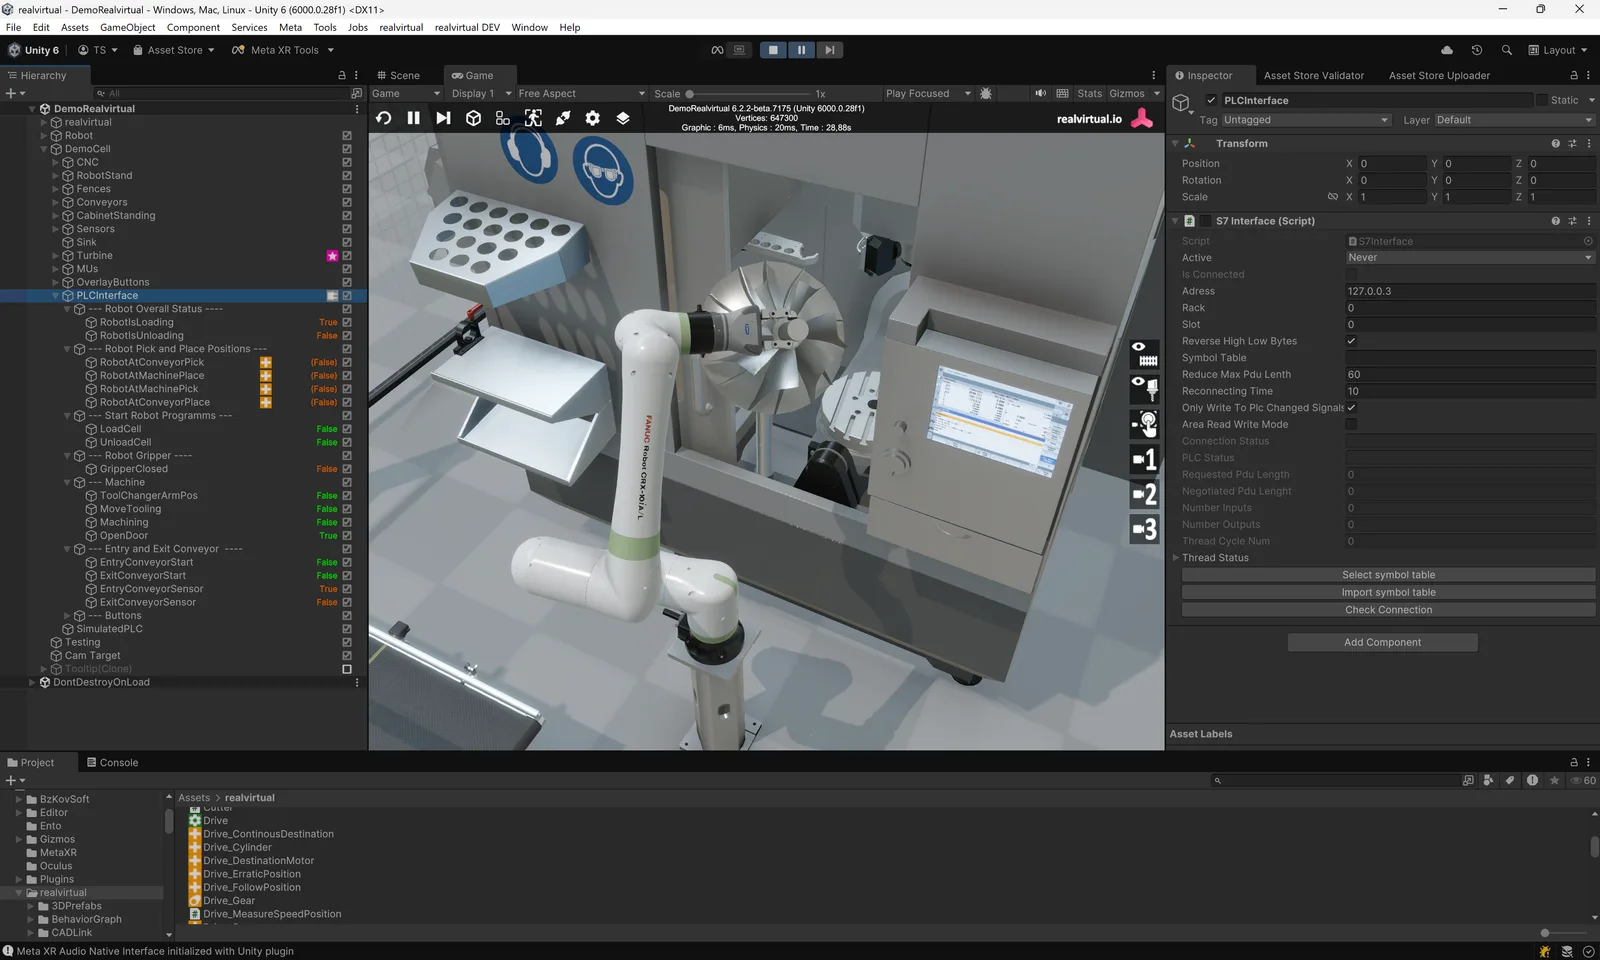
realvirtual for Unity Starter
Kostenlos – Unity Asset StoreKostenlose Starter-Edition mit vollständiger Demo-Szene. Starten Sie noch heute Ihren eigenen Digital Twin in Unity.
Drei Wege in den Einstieg
Im Browser – die öffentliche Demo
Der kürzeste Weg: keine Installation, kein Konto – kostenlos, auch kommerziell, so wie sie ist, ohne Support. Die Demo fährt den vollen kommerziellen Funktionsumfang – Asset- und Kinematik-Editor öffnen, eigene STEP- oder JT-Dateien importieren, Kinematiken und Antriebe bauen, eine Ablaufsimulation mit dem Experiment-Manager rechnen und inverse Kinematik, Bearbeitung und Physik ausprobieren.
Grenzen der kostenlosen Nutzung: 25 MB je STEP-Datei und 12 MB je JT-Datei (JT wird separat lizenziert). Live-Steuerungssignale kommen von realvirtual CONNECT neben Ihrer SPS. CONNECT wird separat lizenziert und ist in realvirtual Commercial enthalten. Eine kommerzielle Lizenz hebt die Dateigrenzen auf.
Live-Demo öffnen (öffnet in einem neuen Tab)Als Web-App – der Open-Source-Kern
Klonen Sie realvirtual von GitHub und führen Sie npm install && npm run dev aus. Kein Unity nötig. Das ist der Open-Source-Kern unter AGPL-3.0: Er öffnet und betreibt einen ausgelieferten GLB-Zwilling – Antriebe, Sensoren, Transportflächen, Greifer, Live-Signale über rv WebSocket Realtime v2, HMI-Panels, Kamera-Presets, verknüpfte PDF-Dokumente, den Layout-Planer und den Kern der ereignisdiskreten Simulation (DES).
Das Erstellen gehört nicht dazu. Asset- und Kinematik-Editor, CAD-Import (STEP, JT, USD, FBX, Onshape), Roboter-IK-Solver, geschlossene Mechanismen, Bearbeitungssimulation, Physik und der DES-Experiment-Manager brauchen in der eigenen Auslieferung eine kommerzielle Lizenz. Der AGPL-Build liest GLB – er baut keinen Zwilling aus rohem CAD. Weg 1 fährt all das kostenlos im Browser.
Auf GitHub ansehen (öffnet in einem neuen Tab)Mit Unity – Starter oder Professional
Installieren Sie den unterstützten Unity Editor und realvirtual for Unity Starter oder Professional. Starter enthält das Basisframework und ausgewählte Schnittstellen; Professional ergänzt CADLink sowie weitere SPS- und Roboterschnittstellen. Eine gültige Unity-Editor-Lizenz ist separat erforderlich.
Unity 6.3 herunterladen (öffnet in einem neuen Tab)Deployment auf allen Plattformen
Erstellen Sie einmal, deployen Sie überall
Windows
macOS
Linux
iOS
Android
WebGL
Eine kostenlose Stunde. Ihre Maschine.
Testen Sie realvirtual gemeinsam mit einem Entwickler. In einer kostenlosen Online-Stunde besprechen wir Ihre Anwendung und arbeiten am Modell. Schicken Sie uns vorab Ihre CAD-Daten, damit wir die Möglichkeiten an Ihrer Maschine zeigen können.
Öffnet das Kontaktformular — Wunschtermin wählen, Antwort innerhalb eines Werktags.
So läuft die Stunde
- 0–15 Min
Ihre Maschine & Ihr Ziel
Sie zeigen uns Ihre Anwendung — eine Zelle, eine Linie, ein CAD-Modell, eine Steuerungsaufgabe. Wir zeigen konkret, was ein digitaler Zwilling dafür leisten würde.
- 15–45 Min
Hands-on im Zwilling
Wir fahren gemeinsam ein Live-Modell: Sensoren, Antriebe, Transport, ein echtes SPS-Signal über eine von 25+ Schnittstellen. Sie steuern, wir beantworten Ihre Fragen direkt.
- 45–60 Min
Die nächsten Schritte für Ihr Projekt
Wo Sie starten — realvirtual im Browser oder realvirtual for Unity — und die ehrlichen Grenzen. Sie gehen mit dem klaren Bild, was ein Zwilling Ihnen bringt.