Software für virtuelle Inbetriebnahme: SPS-Code vor dem Maschinenaufbau testen
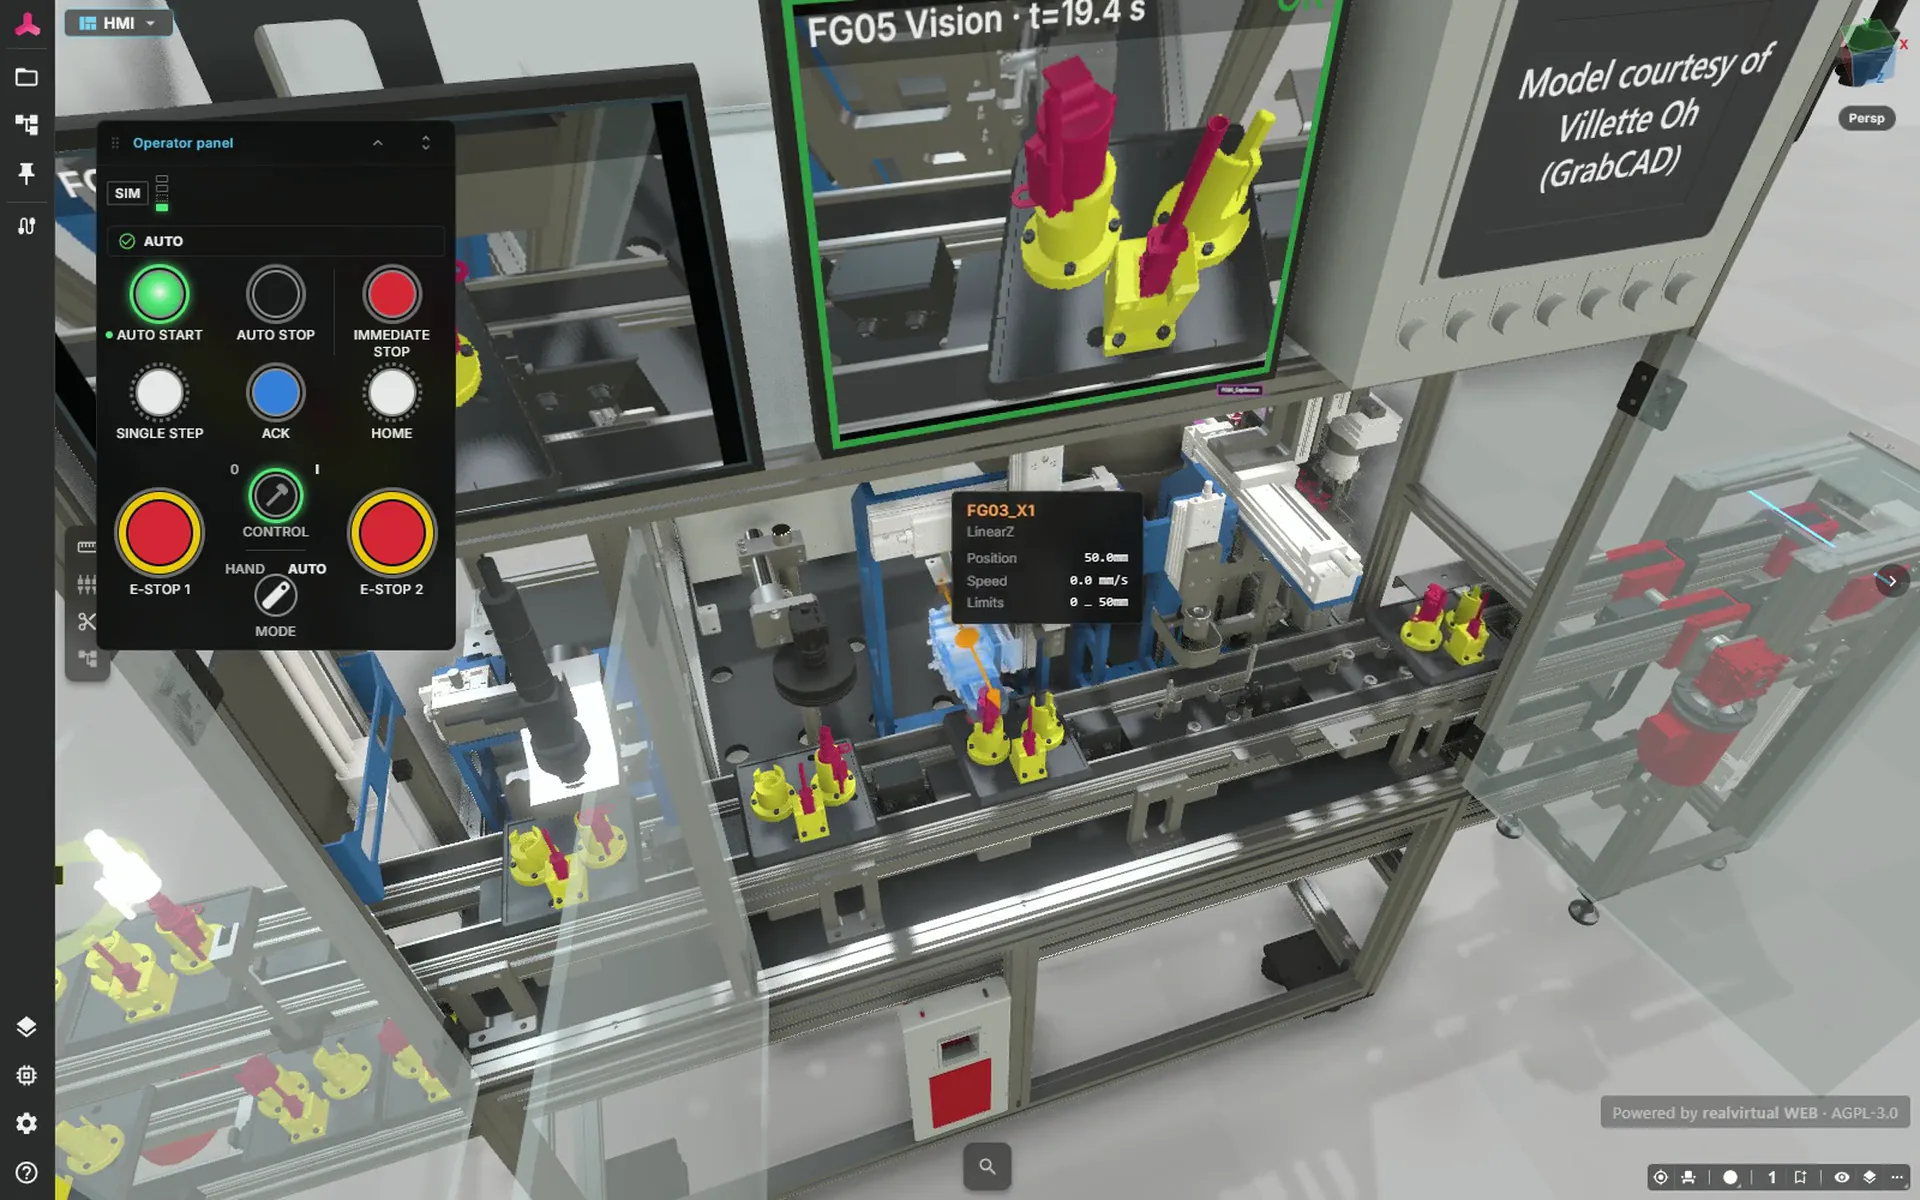
Testen Sie Ihren SPS-Code an der simulierten Maschine, bevor die Hardware steht. Öffnen Sie die Laserschweißstation mit virtueller SPS direkt im Browser und prüfen Sie ihren Ablauf.
Was virtuelle Inbetriebnahme Software leistet
Bei der virtuellen Inbetriebnahme wird die reale Steuerung – SPS oder Robotersteuerung – gegen ein simuliertes Maschinenmodell in Betrieb genommen. Antriebe, Sensoren und Materialfluss verhalten sich wie an der echten Anlage; der Automatisierungscode läuft unverändert. Fehler in Ablauflogik, Verriegelungen und Signalen fallen auf, solange sie noch am Schreibtisch korrigierbar sind – nicht erst auf der Baustelle.
Im Lebenszyklus des digitalen Zwillings ist das die zweite von vier Stufen: Aus der Vertriebs- und Konzeptsimulation wird das Modell für die virtuelle Inbetriebnahme, später der Integrationstest mit MES und schließlich das 3D-HMI an der laufenden Maschine. Ein Modell, einmal gebaut, über alle Stufen wiederverwendet.
Klassische vs. virtuelle Inbetriebnahme
Bei der klassischen Inbetriebnahme trifft der Steuerungscode zum ersten Mal an der realen Anlage auf die Mechanik – Fehler zeigen sich auf der Baustelle, unter Termindruck. Mit virtueller Inbetriebnahme passiert das Wochen früher: am digitalen Zwilling, ohne Stillstand und ohne Risiko für die Hardware.
| Klassisch | Virtuell | |
|---|---|---|
| Fehler im SPS-Code | zeigen sich erst an der realen Anlage | werden am Modell gefunden – vor der Montage |
| Testabdeckung | nur, was die Hardware zulässt | beliebige Szenarien, auch Fehler- und Grenzfälle |
| Inbetriebnahme vor Ort | voller Umfang inklusive Software-Fehlersuche | bis zu 75 % kürzer |
| Risiko | Crashs und Schäden an der Mechanik möglich | Tests ohne mechanische Schäden an der realen Anlage |
Die hier genannten 75 Prozent beziehen sich auf die Feldstudie der TU München (Zäh/Wünsch). Dort sank die reale Inbetriebnahmezeit um 75 Prozent; der Anteil auf Anhieb korrekter Steuerungsfunktionen stieg von 37 auf 84 Prozent. Das Ergebnis ist keine Zusage für jedes Projekt.
Aus der Praxis: SEW-EURODRIVE
„Das offene Unity-Ökosystem macht virtuelle Inbetriebnahme skalierbar. High-Fidelity-Visualisierung, CAD-Integration und Echtzeit-Physik helfen uns, realistische digitale Zwillinge zu erstellen und Automatisierung zu optimieren – für eine schnellere, sicherere und effizientere Inbetriebnahme."

Made in Germany – und nachprüfbar offen
realvirtual wird in Deutschland entwickelt, mit über 18 Jahren Erfahrung in der Automatisierung. Die Technik ist nachprüfbar: realvirtual Unity Plugin Professional enthält den vollständigen C#-Quellcode. Das Übergabeformat GLB ist offen, der Viewer für die Auslieferung steht unter AGPL auf GitHub.
Für die EU-Maschinenverordnung 2027 heißt das: Die Pflicht, digitale Dokumentation über die Lebensdauer verfügbar zu halten, beantworten wir mit Architektur statt mit einem Vertrag – offene Formate und ein quelloffener Viewer können Ihnen nicht weggenommen werden.
Modelle mit KI aufbauen und testen
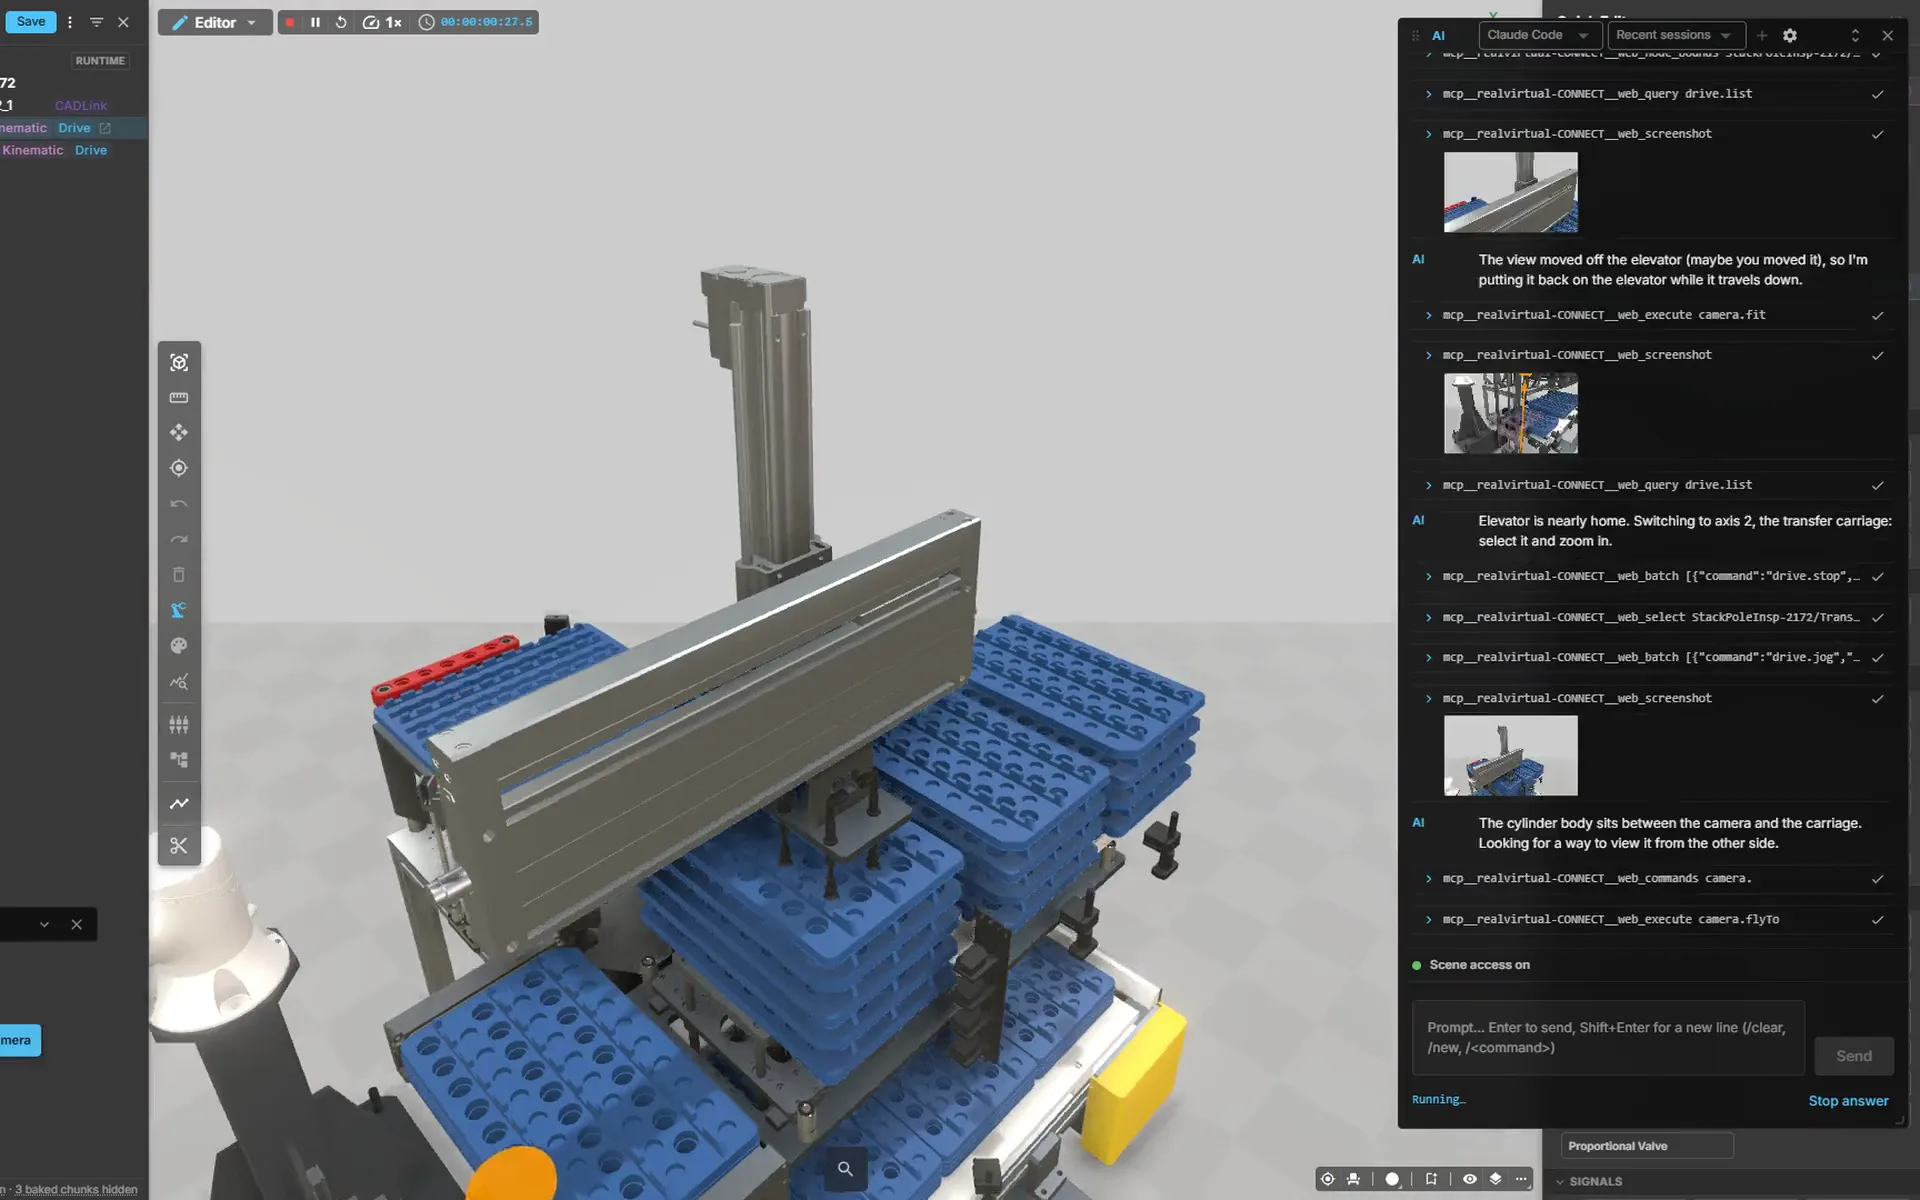
Nutzen Sie das KI-Fenster in realvirtual über realvirtual CONNECT mit Ihrem lokalen Claude Code oder Codex; Ihre aktuelle Auswahl liefert den Kontext. Über den offenen MCP-Server können Sie auch eigene Agenten anbinden, die Komponenten anlegen, SPS-Tags anhand der Kommentare den Modellsignalen zuordnen, ST-Programme schreiben und starten, Bedienfelder bauen und Simulationen fahren.
KI kann Sie beim Modellaufbau, bei der Programmierung und bei der Simulation unterstützen. Prüfen und Freigeben des Ergebnisses bleibt Ihre Aufgabe als Ingenieur; KI ist optional und erfordert Ihren eigenen KI-Zugang.
Vertiefung: KI in der virtuellen Inbetriebnahme – Agenten und Vision-KI im digitalen Zwilling →
Läuft auf Ihrem Rechner – nicht in der Cloud
Die Simulation läuft lokal auf dem Engineering-PC. Es gibt keine GPU-Farm, kein Rechenzentrum, keine Streaming-Infrastruktur und keinen Cloud-Zwang – Ihre Maschinendaten und CAD-Modelle verlassen Ihr Haus nicht.
Ausgeliefert wird lizenzkostenfrei als Standalone-Anwendung für Windows, Linux, macOS und weitere Plattformen. Dokumentation und Maschinenmodelle erreichen Ihre Kunden zusätzlich als GLB im Browser – kostenlos, ohne Installation, ohne Account.
SiL oder HiL? Die Begriffe kurz erklärt
Virtuelle Inbetriebnahme wird in verschiedenen Konfigurationen betrieben – der Unterschied liegt darin, wo der Steuerungscode läuft.
Software-in-the-Loop (SiL)
Die Steuerung läuft als Software-Simulation – etwa Siemens PLCSim Advanced oder TwinCAT auf demselben PC. Keine Hardware nötig, beliebig skalierbar, ideal für frühe Tests. realvirtual verbindet sich direkt mit PLCSim Advanced, SIMIT und TwinCAT.
Hardware-in-the-Loop (HiL)
Die reale SPS-Hardware wird über das Netzwerk mit dem simulierten Maschinenmodell verbunden – z. B. eine S7-1500 über S7-TCP oder ein Beckhoff-IPC über ADS. Das reale Zeitverhalten der Steuerung ist Teil des Tests; typische Zykluszeiten von 10–50 ms genügen für flüssige Bewegung.
Model-in-the-Loop (MiL)
Regelungs- und Verhaltensmodelle aus MATLAB/Simulink koppeln über FMI direkt an den Zwilling – für Antriebs- und Prozessmodelle, bevor der erste SPS-Code existiert.
Ablauf: virtuelle Inbetriebnahme in fünf Schritten
Vom CAD-Modell bis zum Abnahmetest folgt ein Projekt fast immer derselben Reihenfolge. Der Aufwand steckt vor allem in Schritt 2 und 3, der Nutzen in Schritt 4 und 5.
1. CAD übernehmen
Die Konstruktionsdaten werden importiert, etwa als STEP oder JT, und für die Echtzeit-Simulation vereinfacht. Kleinteile ohne Funktion fallen weg, bewegte Baugruppen bleiben getrennt.
2. Kinematisieren
Achsen, Antriebe, Sensoren, Greifer und Transportstrecken werden definiert. Aus reiner Geometrie wird eine Maschine, die sich so bewegt wie die echte.
3. Signale verbinden
Die Ein- und Ausgänge des Modells werden den Variablen der Steuerung zugeordnet, ob Siemens S7, Beckhoff TwinCAT oder OPC UA. Ab hier sieht die SPS das Modell wie die reale Anlage.
4. Testen
Die Steuerung fährt die simulierte Maschine, zuerst als Software-in-the-Loop, später mit der realen SPS. Abläufe, Verriegelungen, Störfälle und Grenzfälle werden durchgespielt, auch solche, die man an der echten Anlage nicht riskieren würde.
5. Weiterverwenden
Nach der Abnahme bleibt das Modell im Einsatz: als 3D-HMI an der laufenden Maschine, für Schulung und Service und als Ausgangspunkt bei Umbauten.
Wie das Modell nach der Inbetriebnahme als 3D-HMI weiterläuft
Worauf Sie bei der Auswahl der Software achten sollten
Software für die virtuelle Inbetriebnahme unterscheidet sich weniger im Simulationskern als in dem, was davor und danach passiert. Diese sechs Fragen helfen beim Vergleich.
Schnittstellen
Werden Ihre Steuerungen und Roboter direkt unterstützt, sowohl als Software-Simulation (PLCSim Advanced, TwinCAT) als auch mit realer Hardware?
Offenes Datenformat
Lässt sich das Modell außerhalb des Werkzeugs öffnen, etwa für Vertrieb, Bedienoberfläche oder Dokumentation? Oder braucht jeder Betrachter eine Lizenz?
Preis und Lizenzmodell
Sind die Preise öffentlich? Fallen Laufzeitgebühren für ausgelieferte Maschinen an, und läuft die Lizenz nach Ende eines Abos aus?
Einstieg
Gibt es eine kostenlose Version, mit der Sie am eigenen Modell testen können, bevor ein Angebot nötig wird?
Erweiterbarkeit
Können Sie eigene Komponenten und Logik ergänzen, über Quellcode oder eine dokumentierte API, statt auf die Roadmap des Herstellers zu warten?
Betrieb
Läuft die Simulation lokal auf einem üblichen Engineering-PC, oder sind Cloud, Rechenzentrum oder spezielle Grafikhardware nötig?
Ihre Steuerung spricht mit
realvirtual CONNECT verbindet Ihren digitalen Zwilling im Browser mit der realen Steuerung bei derselben Signalzuordnung: über MQTT, OPC UA, Siemens S7 inklusive PLCSIM Advanced, Beckhoff TwinCAT ADS, Modbus TCP Client/Server, EtherNet/IP, Bosch Rexroth ctrlX, Keba Kemro X, Festo AX, FANUC oder Denso. Für das realvirtual Unity Plugin stehen zusätzlich über 25 Schnittstellen zur Verfügung.
Demo-Modelle zum Ausprobieren
Öffnen Sie die Modelle in der Public Demo, ohne Konto und ohne Installation.
Laserschweiß-Montagestation
Untersuchen Sie fünf Stationen, zwei Hubeinheiten, einen Rückförderer und 14 Paletten, gesteuert von 11 ST-Programmen auf der virtuellen SPS mit der echten Variablenliste der Station. Wählen Sie Betriebsarten und betätigen Sie den NOT-HALT im Bedienfeld eines Modells, das für die virtuelle Inbetriebnahme bereitsteht.
In der Demo öffnen ↗ (öffnet in einem neuen Tab)Delta-Picker mit SEW-Antrieben
Untersuchen Sie einen 3-Achs-Delta-Roboter, programmiert in ST mit MC_MoveLinearAbsolute, mit SEW-Servomotoren, Live-Motormoment und Achskräfte-Fenster. Probieren Sie Geschwindigkeits-Override, Zykluszähler und NOT-HALT im Bedienfeld aus und öffnen Sie die an den Motoren hinterlegte Betriebsanleitung als PDF.
In der Demo öffnen ↗ (öffnet in einem neuen Tab)
Transparente Preise
realvirtual Unity Plugin Professional, pro gleichzeitig arbeitendem Entwickler – keine Laufzeitgebühren für ausgelieferte Anwendungen. Der Einstieg ist kostenlos: realvirtual Unity Plugin Starter mit Siemens-S7-Schnittstelle im Unity Asset Store.
Voraussetzung: eine gültige Unity-Lizenz (nicht im Preis enthalten). realvirtual Commercial enthält das realvirtual Unity Plugin in den Varianten Starter und Professional als Download. realvirtual Unity Plugin Professional ist auch separat erhältlich, ohne realvirtual Commercial. realvirtual Commercial selbst setzt kein Unity voraus — der Zwilling wird im Browser erstellt.
Häufige Fragen zur virtuellen Inbetriebnahme
Was kostet Software für die virtuelle Inbetriebnahme?
realvirtual Unity Plugin Starter ist kostenlos (inkl. Siemens-S7-Schnittstelle). realvirtual Unity Plugin Professional kostet 1.250 € netto, einmalig pro Entwickler – ohne Laufzeitgebühren für ausgelieferte Anwendungen. Alle Preise stehen öffentlich auf der Website. realvirtual Commercial enthält das realvirtual Unity Plugin in den Varianten Starter und Professional. Die Unity-Editor-Lizenz beziehen Sie separat von Unity. Professional ist auch einzeln erhältlich; für die Browser-Anwendung benötigen Sie Unity nicht.
Welche Steuerungen werden unterstützt?
Über 25 Schnittstellen: Siemens S7 und PLCSim Advanced, Beckhoff TwinCAT, OPC UA, MQTT, Modbus, EtherNet/IP, Bosch ctrlX, Keba sowie Robotersteuerungen von KUKA, Fanuc, ABB, Universal Robots und mehr – dazu FMI/Simulink für externe Verhaltensmodelle.
Was ist der Unterschied zwischen SiL und HiL?
Bei Software-in-the-Loop (SiL) läuft die Steuerung als Simulation (z. B. PLCSim Advanced) auf dem PC, bei Hardware-in-the-Loop (HiL) ist die reale SPS über das Netzwerk angebunden. realvirtual unterstützt beide Wege mit denselben Signalen – vom SiL-Test in der frühen Phase bis zum HiL-Abnahmetest.
Welche Software gibt es für die virtuelle Inbetriebnahme?
Grob drei Gruppen: Simulationsmodule der großen Automatisierungs- und PLM-Hersteller, spezialisierte Werkzeuge mit Schwerpunkt Hardware-in-the-Loop und Echtzeit, sowie offene Plattformen. realvirtual gehört zur dritten Gruppe: Es läuft im Browser, mit vollem Quellcode und offenem GLB-Format; wer im Unity Editor arbeiten will, nutzt das realvirtual Unity Plugin. Welche Gruppe passt, hängt vor allem davon ab, ob das Modell nach der Inbetriebnahme weiterverwendet werden soll.
Kann ich den Quellcode einsehen?
Ja. realvirtual Unity Plugin Professional wird mit vollem C#-Quellcode ausgeliefert; der realvirtual-Browser-Viewer ist als Open Source (AGPL) auf GitHub verfügbar. Das Übergabeformat GLB ist offen dokumentiert.
Brauche ich eine Cloud oder spezielle Hardware?
Nein. Die Simulation läuft lokal auf einem üblichen Engineering-PC. Es ist keine GPU-Farm, kein Rechenzentrum und keine Cloud-Anbindung erforderlich; Ihre Daten bleiben im Haus.
Wie hängt die virtuelle Inbetriebnahme mit dem digitalen Zwilling zusammen?
Die virtuelle Inbetriebnahme ist die zweite von vier Stufen des digitalen Zwillings: Konzeptsimulation, virtuelle Inbetriebnahme mit realer Steuerung, Integrationstest mit MES und 3D-HMI an der laufenden Maschine – dasselbe Modell wird über alle Stufen wiederverwendet.
Sehen Sie es laufen
Öffnen Sie die Live-Demo im Browser, ohne Installation oder Konto. Den Community-Kern finden Sie unter AGPL-3.0 auf GitHub.