realvirtualのすべての機能。
1つのデジタルツインを、ブラウザー上でローカルに。
CADインポートから稼働中の機械まで、すべてがお客様のコンピューター上でローカルに動作します。CADデータやモデルはアップロードされず、間にクラウドはありません。そのほぼすべてを、アカウント不要のPublic Demoで試せます。
どのデバイスでも、必要な場所で
realvirtualの実行場所はお客様が選べます。モデルとアプリケーションは4つの運用形態すべてで共通です。
お客様のコンピューターで
アカウントなしでローカル起動できます。モデルとCADデータはお客様のコンピューターに保存されます。
工場内ネットワークで
静的Webサーバーまたはファイルサーバーで運用できます。同僚はお客様の工場内ネットワークのブラウザーでツインを開けます。
お客様のクラウドで
お客様のホスティング環境やクラウドから静的ファイルだけを配信します。保存場所はお客様が選べます。
機械上で
機械用PCや操作パネルにrealvirtual CONNECTとともに組み込めます。機械の使用期間を通じて、オフラインでも動作します。
- 対応デバイス
- PC、タブレット、スマートフォン、VR・ARヘッドセット
- 対応システム
- Windows、Linux、macOS。現行のすべてのブラウザー。
AIでツインを構築し、トラブルを解決
realvirtualには、AIウィンドウと、あらゆるAIエージェント向けのオープンなMCPサーバーが含まれます。realvirtualは独自のAIクラウドを運用していません。モデルとプロバイダーはお客様が選びます。AIはオプションです。フル機能のエディターで、すべてを自分で作成・編集することもできます。
realvirtualのAIウィンドウ
光電センサー付きのコンベア、PLC信号、テストシーケンスを言葉で説明すると、ツインが構築・変更される様子を確認できます。ウィンドウはCONNECT経由で、お客様自身のアカウントでClaude CodeまたはCodexをローカルに実行します。
CONNECTで設定する →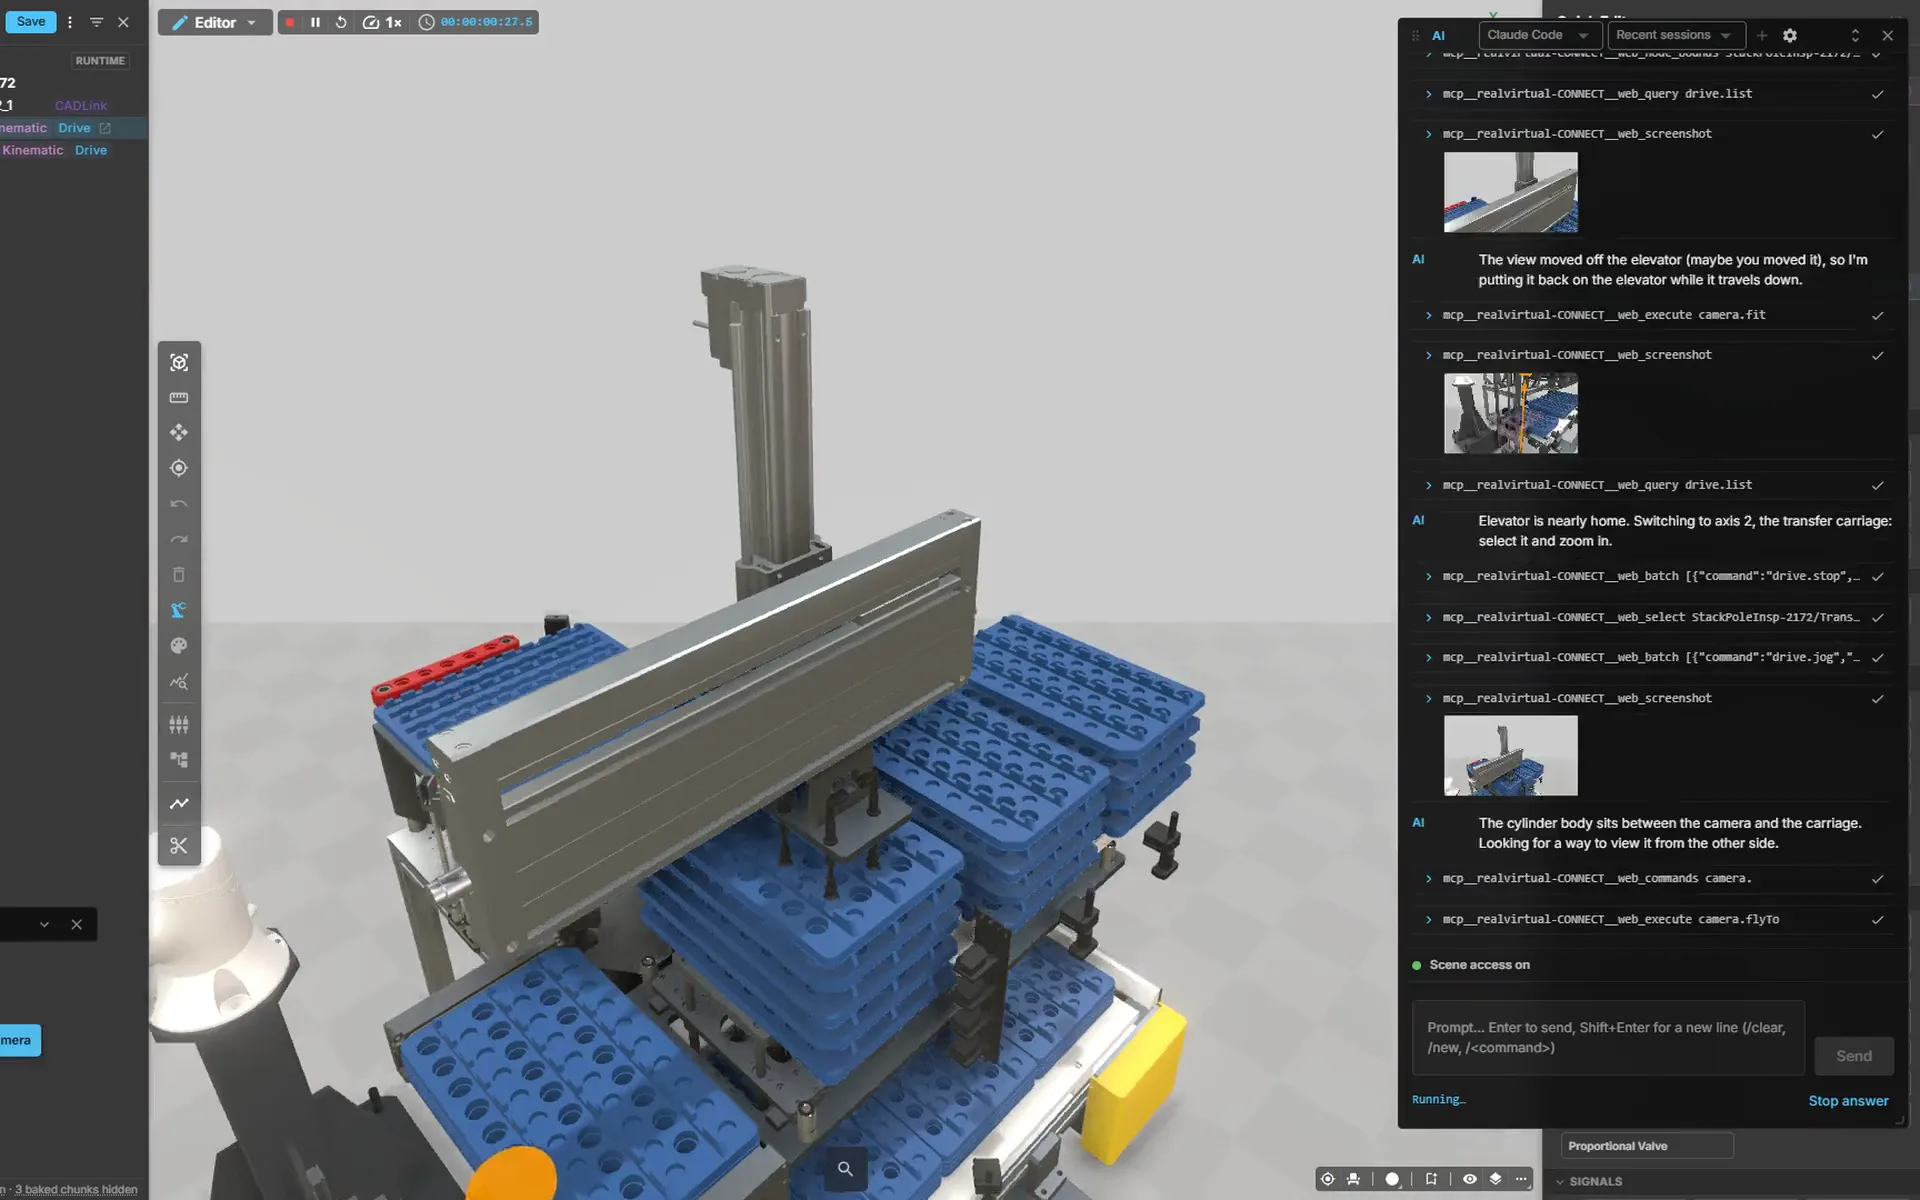
オープンなMCPインターフェースでお客様のエージェントを接続
独自のエージェントやローカルモデルを使うクライアントを含め、あらゆるMCPクライアントが、シーンの読み取りと構築、ドライブの操作、信号の読み書き、要求に応じたスクリーンショットの取得を行えます。
MCPを使ったAIでの構築:ドキュメント →自社マニュアルを使った故障診断
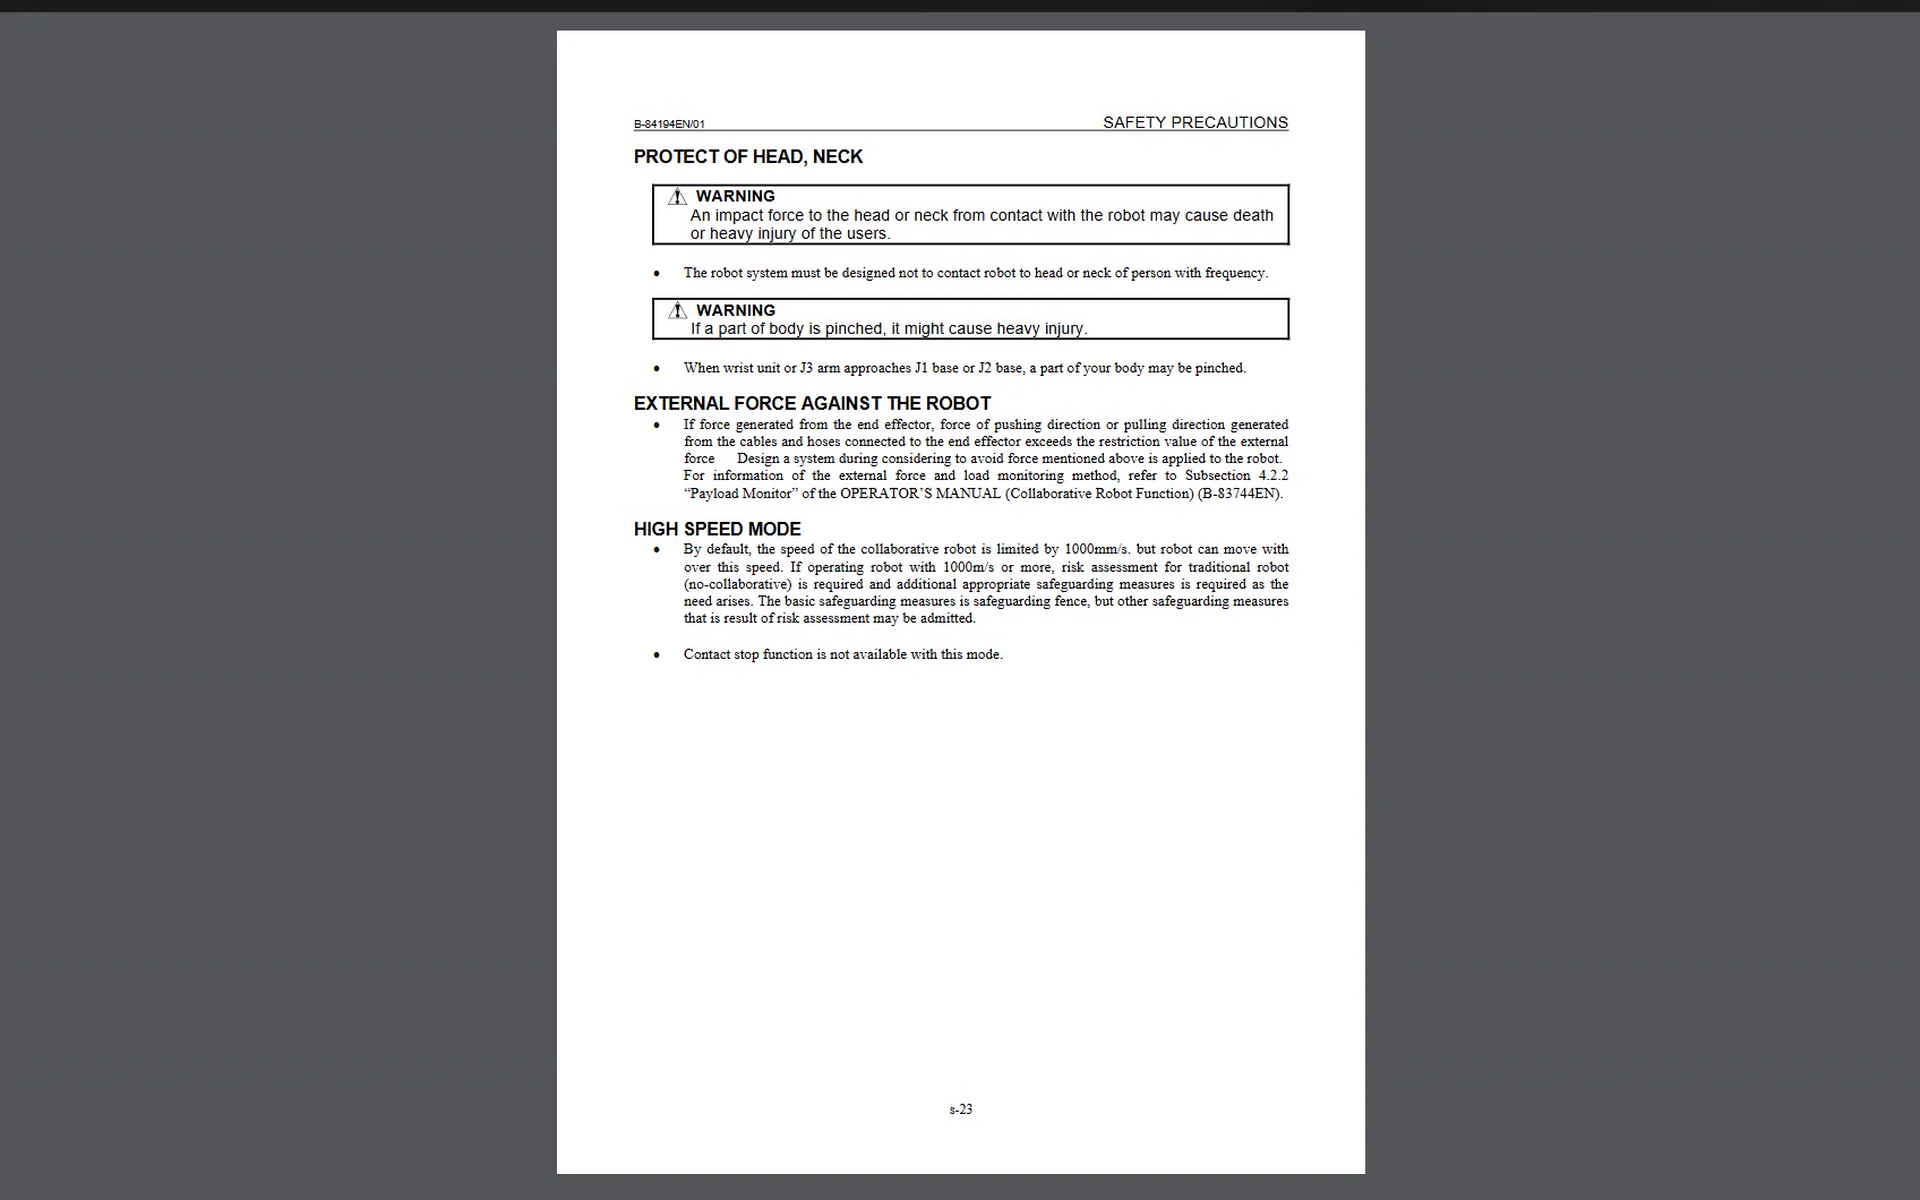
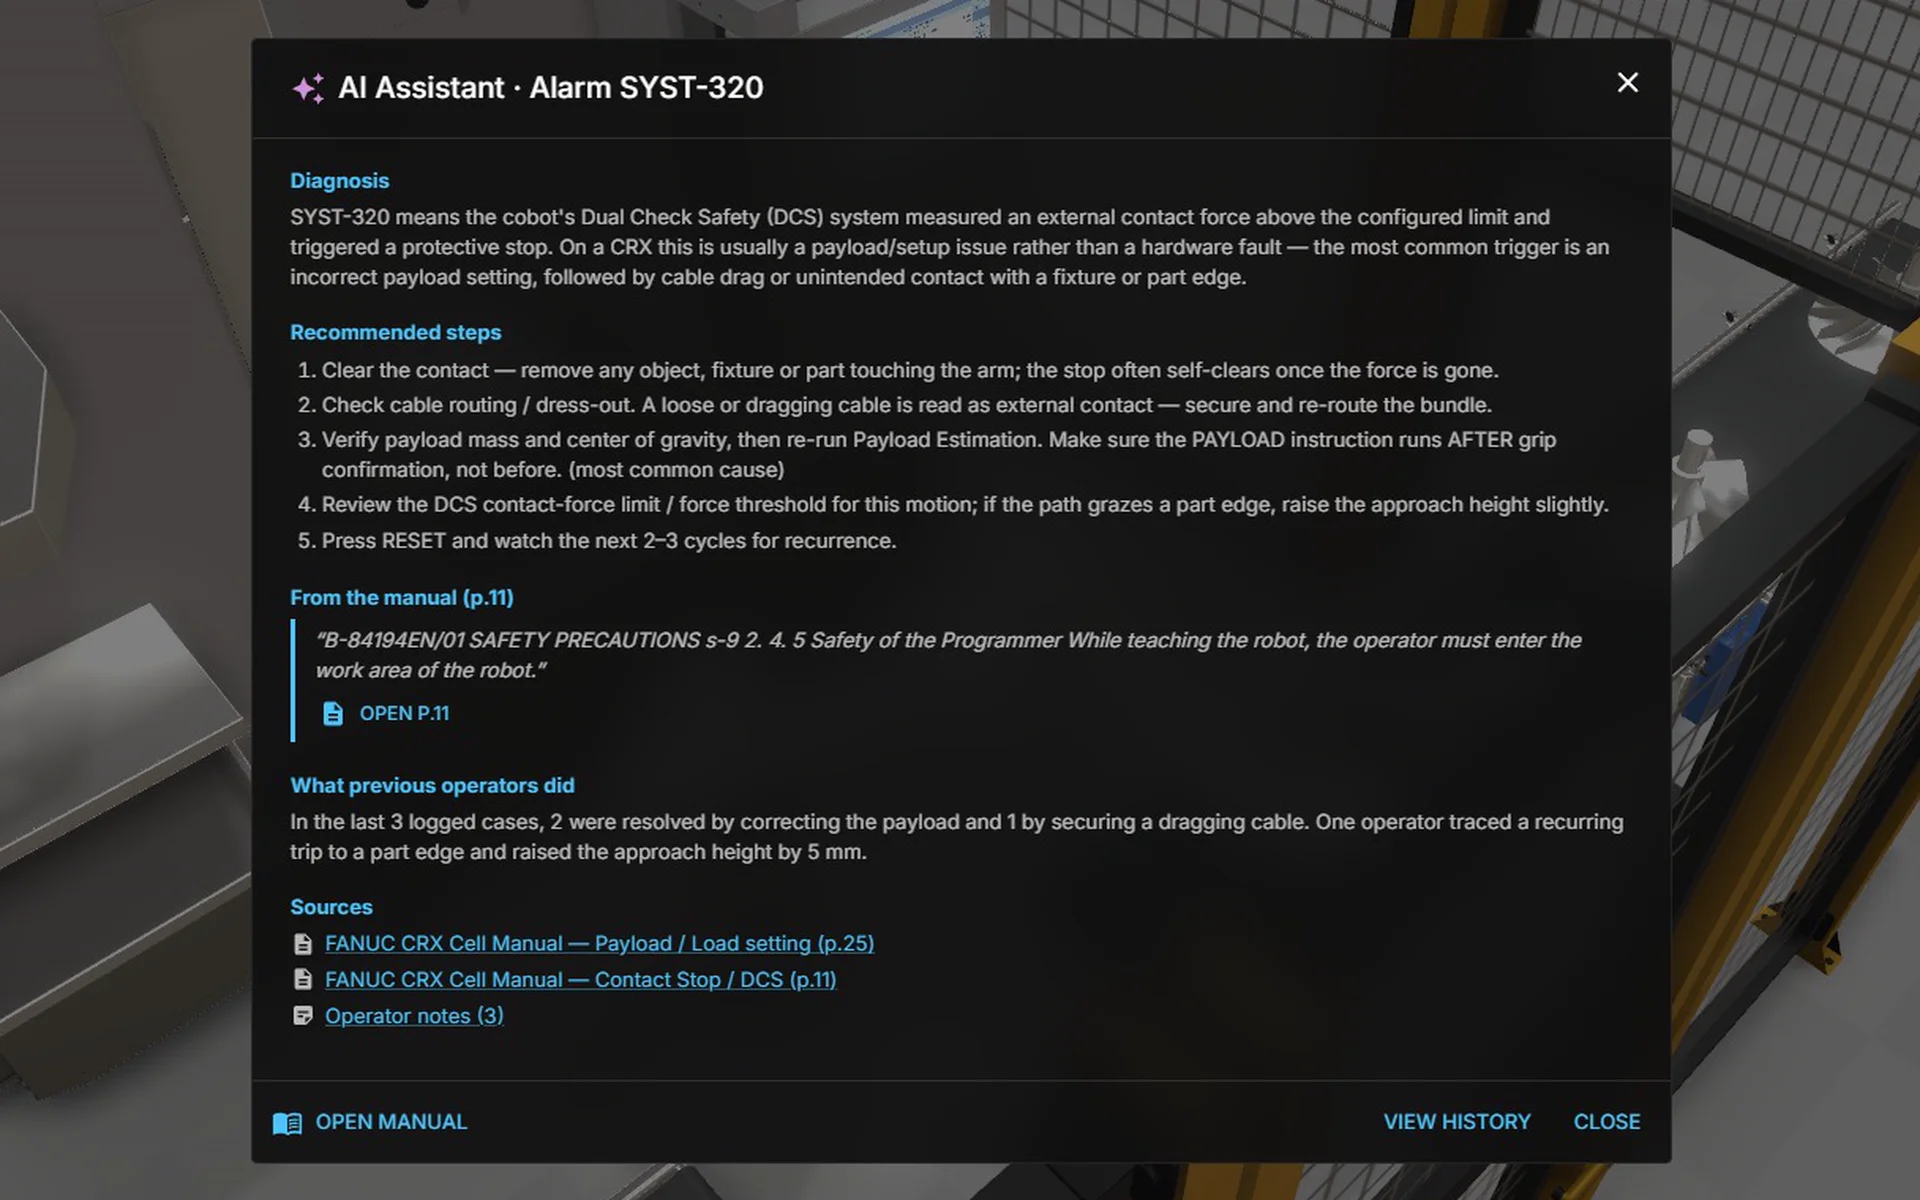
PLCアラームが発生すると、Ask AIが機械文書を検索し、原因と対処手順を提案します。出典から該当するPDFページを直接開けます。
出典付きの回答
アラーム発生時に、お客様のマニュアルから該当箇所を検索し、その内容に基づいて回答します。出典リンクからPDFの引用ページを開けます。
言語モデルを選択
欧州のプロバイダー、またはお客様のハードウェア上で完全にローカル実行する言語モデルを選べます。
マニュアルはお客様の手元に
PDFと検索インデックスはお客様のCONNECTコンピューターに保存されます。選択した言語モデルに送信するのは短いテキスト抜粋だけです。
フィジカルAI
ツインでロボットやビジョンモデルを学習:接触物理にはMuJoCo、NVIDIA Isaac SimへのUSDライブリンク、記録したアニメーション付きのUSDエクスポート。
Public Demoでは利用できません:AIには、お客様のマシン上のCONNECTとお客様自身のAIアクセスが必要です。 Public Demoの制限
CADデータから動くモデルへ
既存のCADデータを取り込み、キネマティクスとドライブを追加。CADが変更されてもロジックは保持されます。
インポート
- STEP
- JT(NX / TeamcenterのPLMXMLキネマティクス付き)
- USD(.usdz、.usda)
- FBX
- あらゆるCAD・3DツールからのGLBとglTF
- DXFレイアウト
- NVIDIA SimReadyアセット
- Onshape(クラウド)
- Unity Asset Manager(クラウド)
- SolidCraft(モデリング中にライブ連携)
エクスポート
- rv_extras付きGLB:形状、キネマティクス、信号、ロジックを1つの自己記述型ファイルに
- 記録したアニメーション付きのUSD
- NVIDIA Isaac SimへのUSDライブリンク
CADインポートとエディター
STEP、JT、USD、FBXをブラウザに直接インポートし、そこで機構を構築:ピボットを設定し、パーツをグループ化し、ジョイントとドライブを割り当てます。デルタロボットのアームがページを離れることなく可動キネマティクスになります。再インポートでCADリビジョンをその場で更新。商用ライセンスに含まれます。
Public Demoで試す (新しいタブで開きます)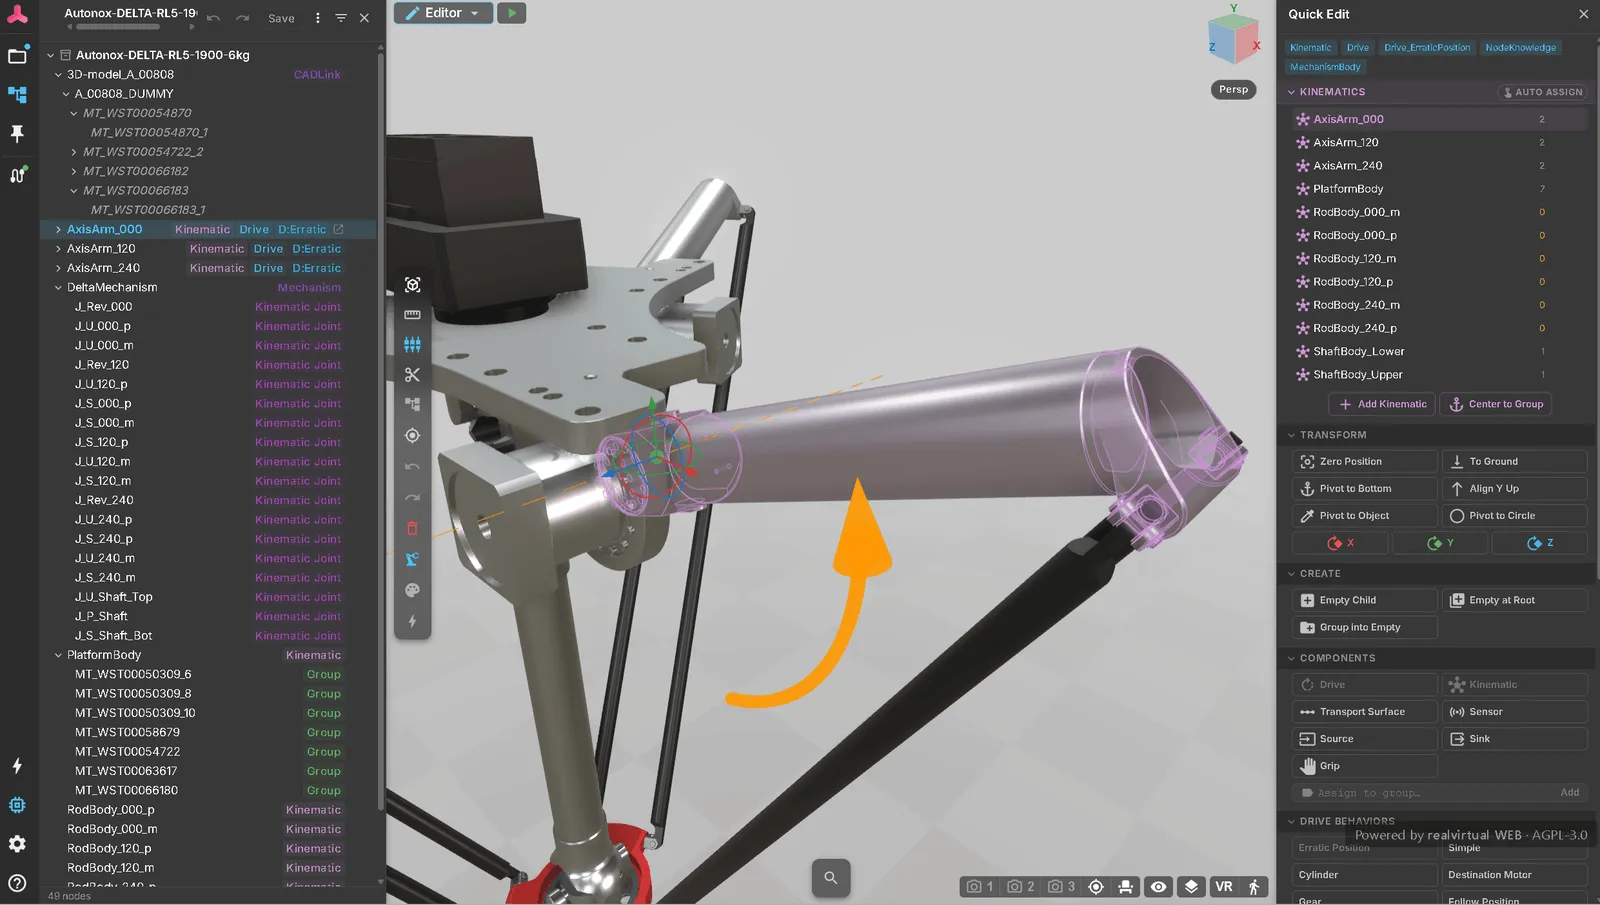
駆動装置選定
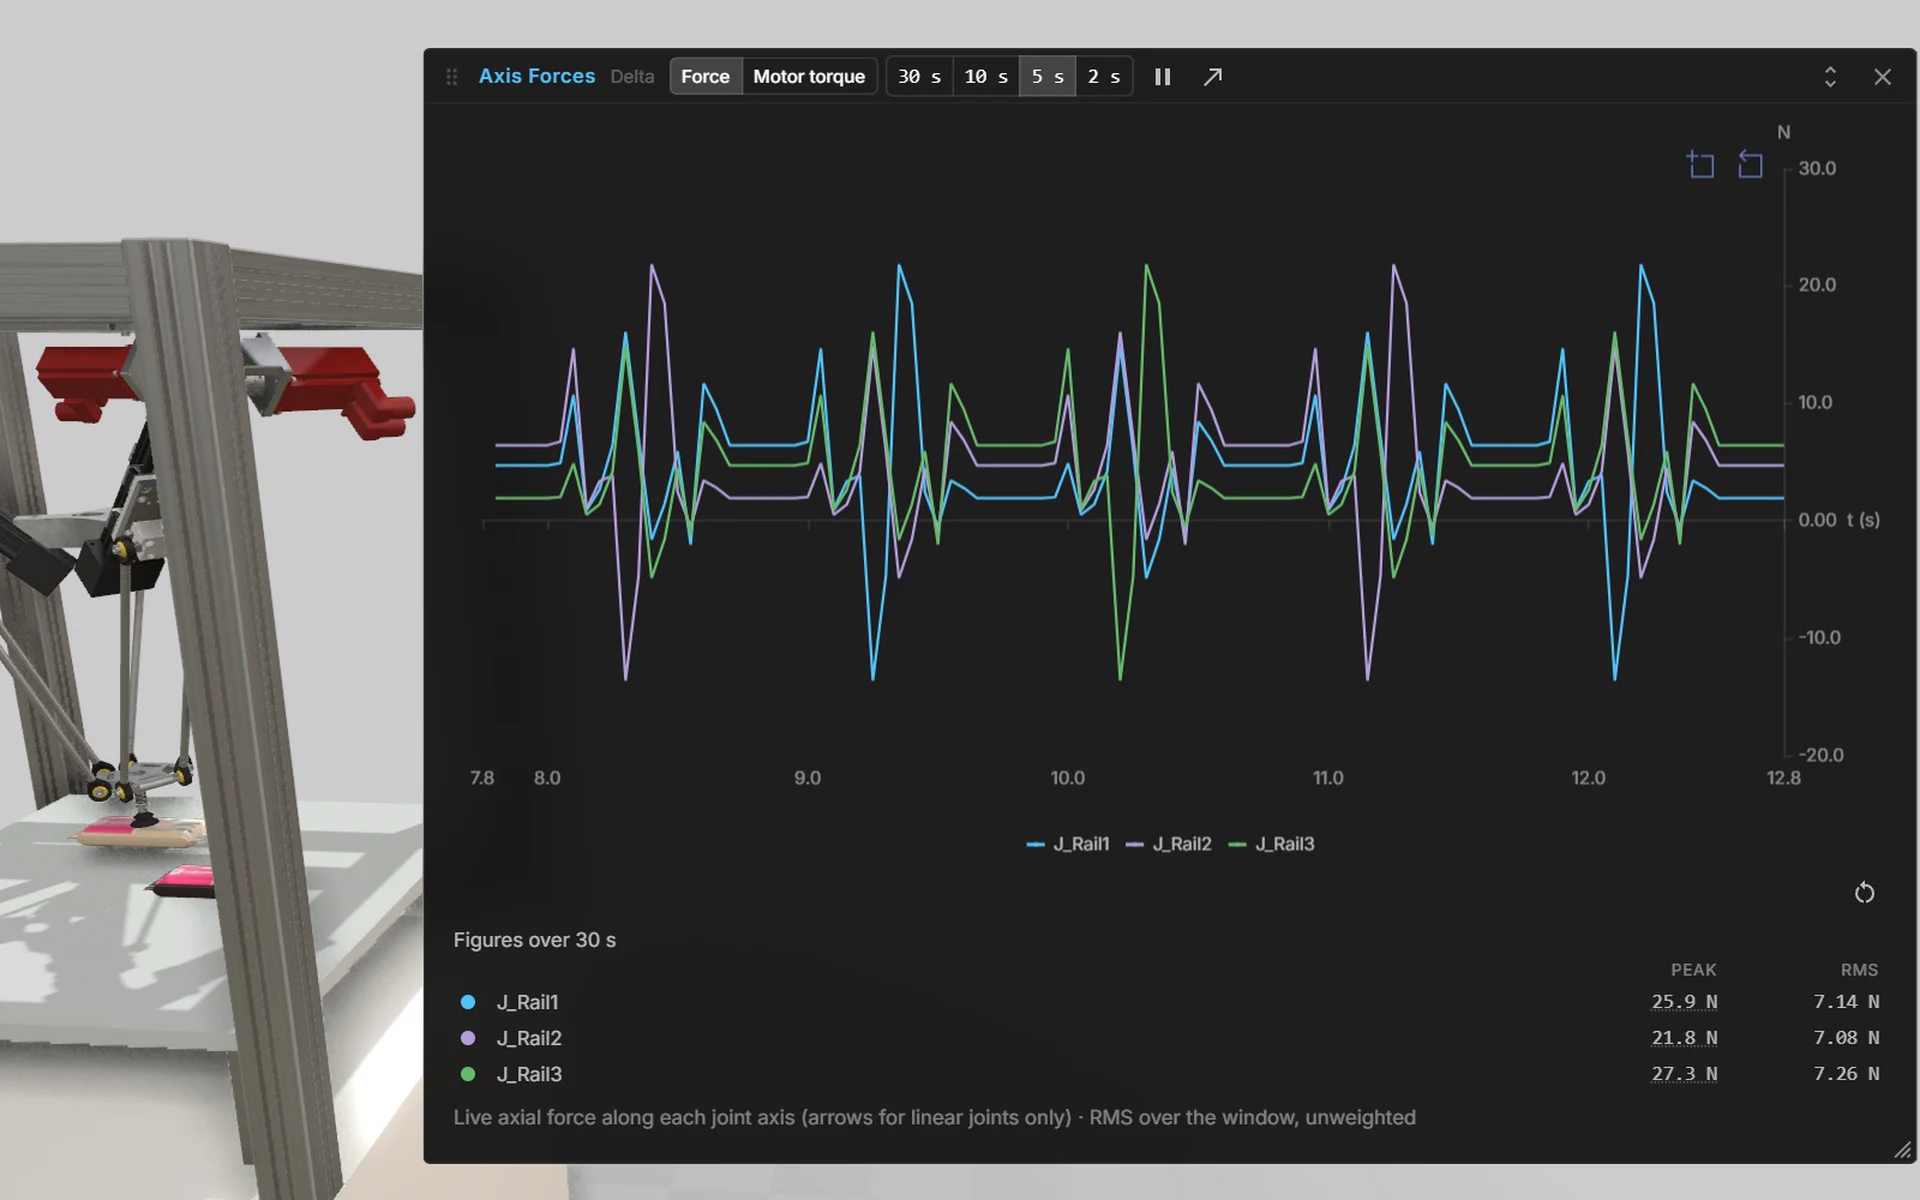
各軸の力とトルクは、動作中の機構から直接得られます。駆動装置を選定する前に、必要な性能を確認できます。
マルチエンジンシミュレーション:問いごとに最適な手法を
モデルを1つ作り、問いに答えられる最もシンプルな手法を選びます:キネマティックシミュレーション、2D物理、剛体物理、詳細物理、離散事象シミュレーション。特殊なケースでは、リアルタイム手法をゾーンごとに組み合わせられます。
数学的に正確な剛体キネマティクスと力の計算
ゲームエンジンはジョイントを反復的かつ近似的に解きます。ゲームには十分でも、機械の設計・選定には不十分です。realvirtualは独自の拘束ソルバーでキネマティクスを、ニュートン・オイラー法の逆動力学で力を解きます。閉じたキネマティックチェーンにも対応します。
- 位置駆動の剛体キネマティクス:決定論的でドリフトなし。デルタロボットなどのパラレルキネマティクスにも対応
- 軸ごとの駆動力とトルク、ジョイントごとの軸受荷重を、動作サイクル全体にわたって
- 質量、重心、慣性テンソルをCAD形状から自動取得。それぞれ上書き可能
- 1つのソルバーコア、内部は倍精度。ブラウザー(WebAssembly)とUnity Pluginの両方で動作
レイアウトを計画
お客様のコンピューターのブラウザーで、搬送・パレタイズ用のライブラリ部品を使い、ローカルでレイアウトを構成できます。計画とシミュレーションには同じモデルを使います。
デモでレイアウトプランナーを試す (新しいタブで開きます)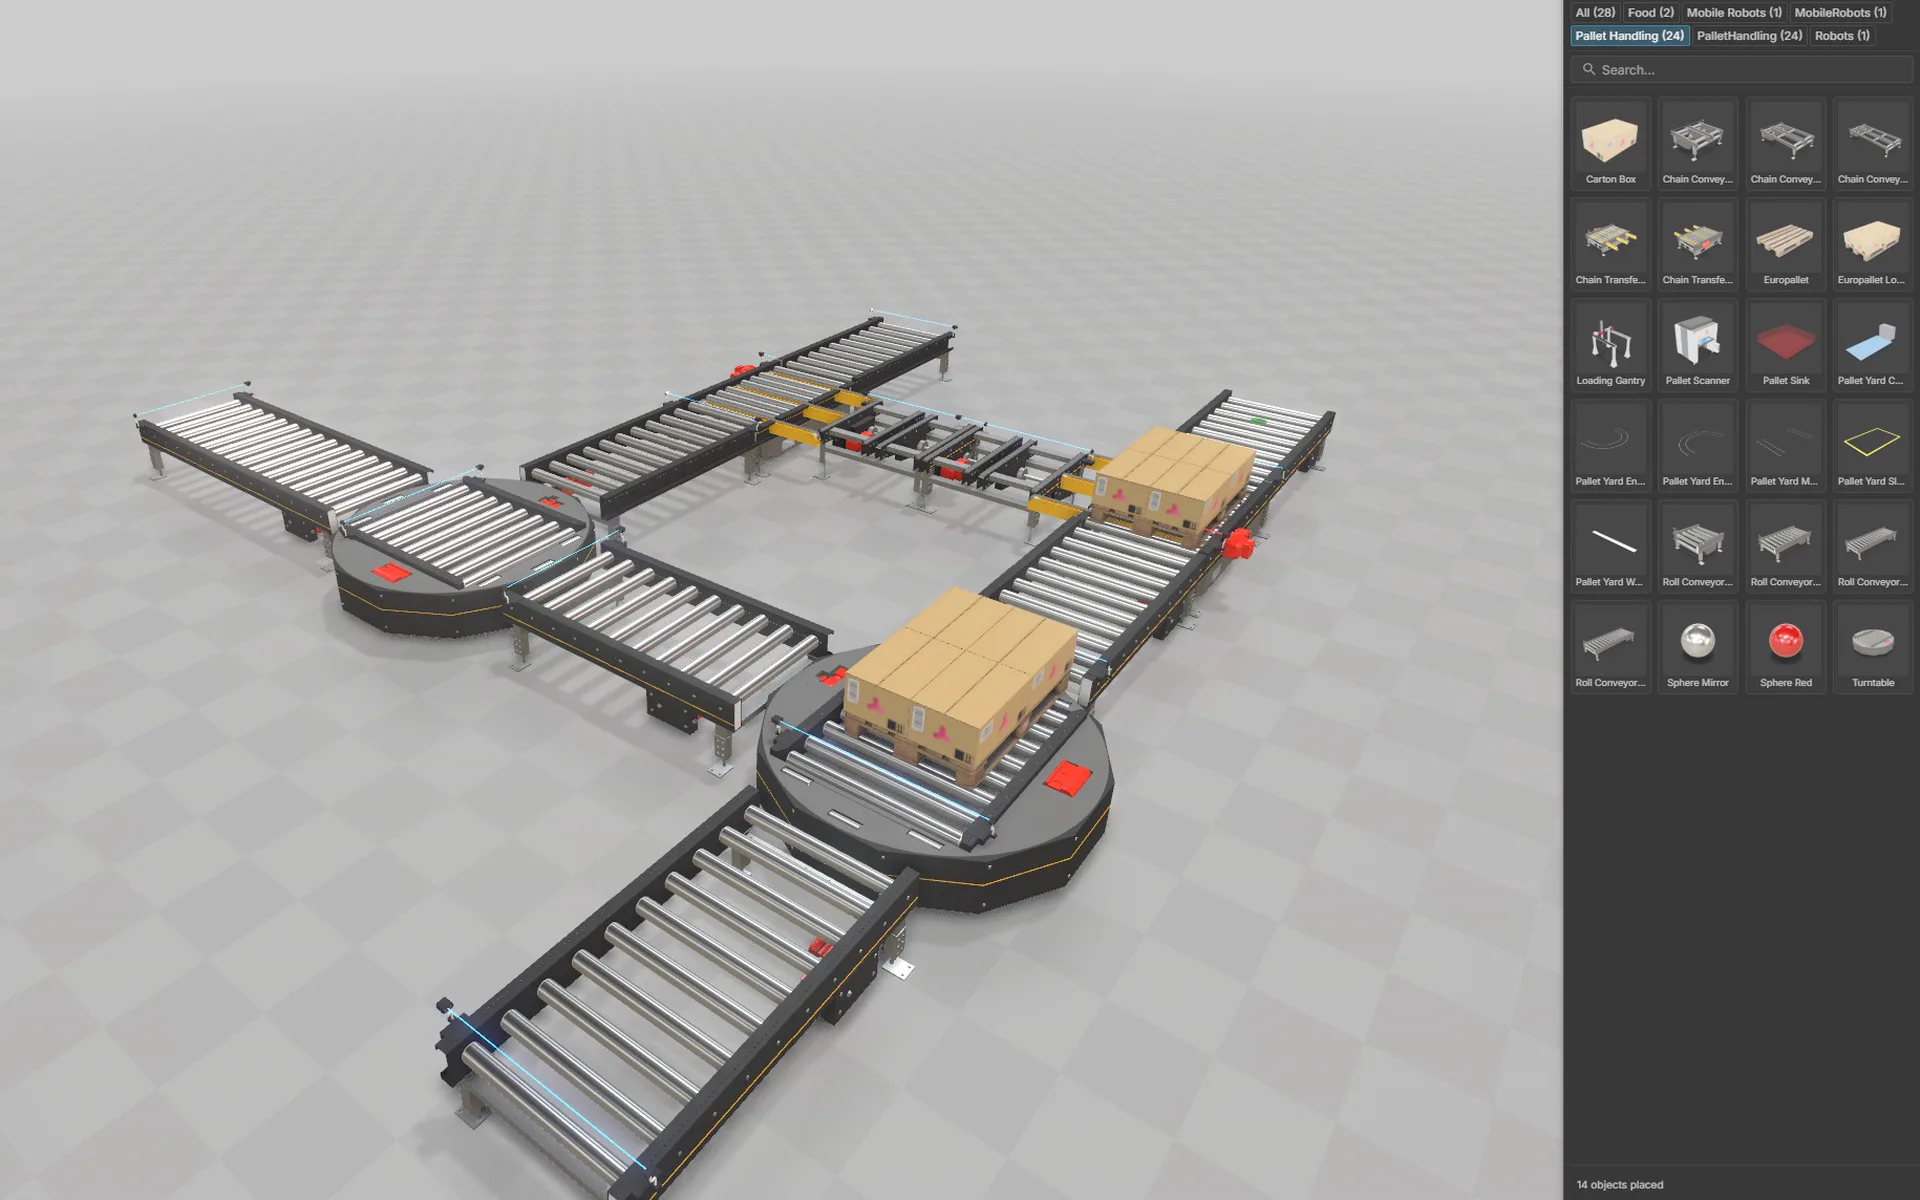
離散事象シミュレーション
同じレイアウト上で、物流とスループットを事象ごとに計算できます。シミュレーションコアはオープンソースで、系統的な検討に使う実験マネージャーはrealvirtual Commercialに含まれます。
離散事象シミュレーションのデモ (新しいタブで開きます)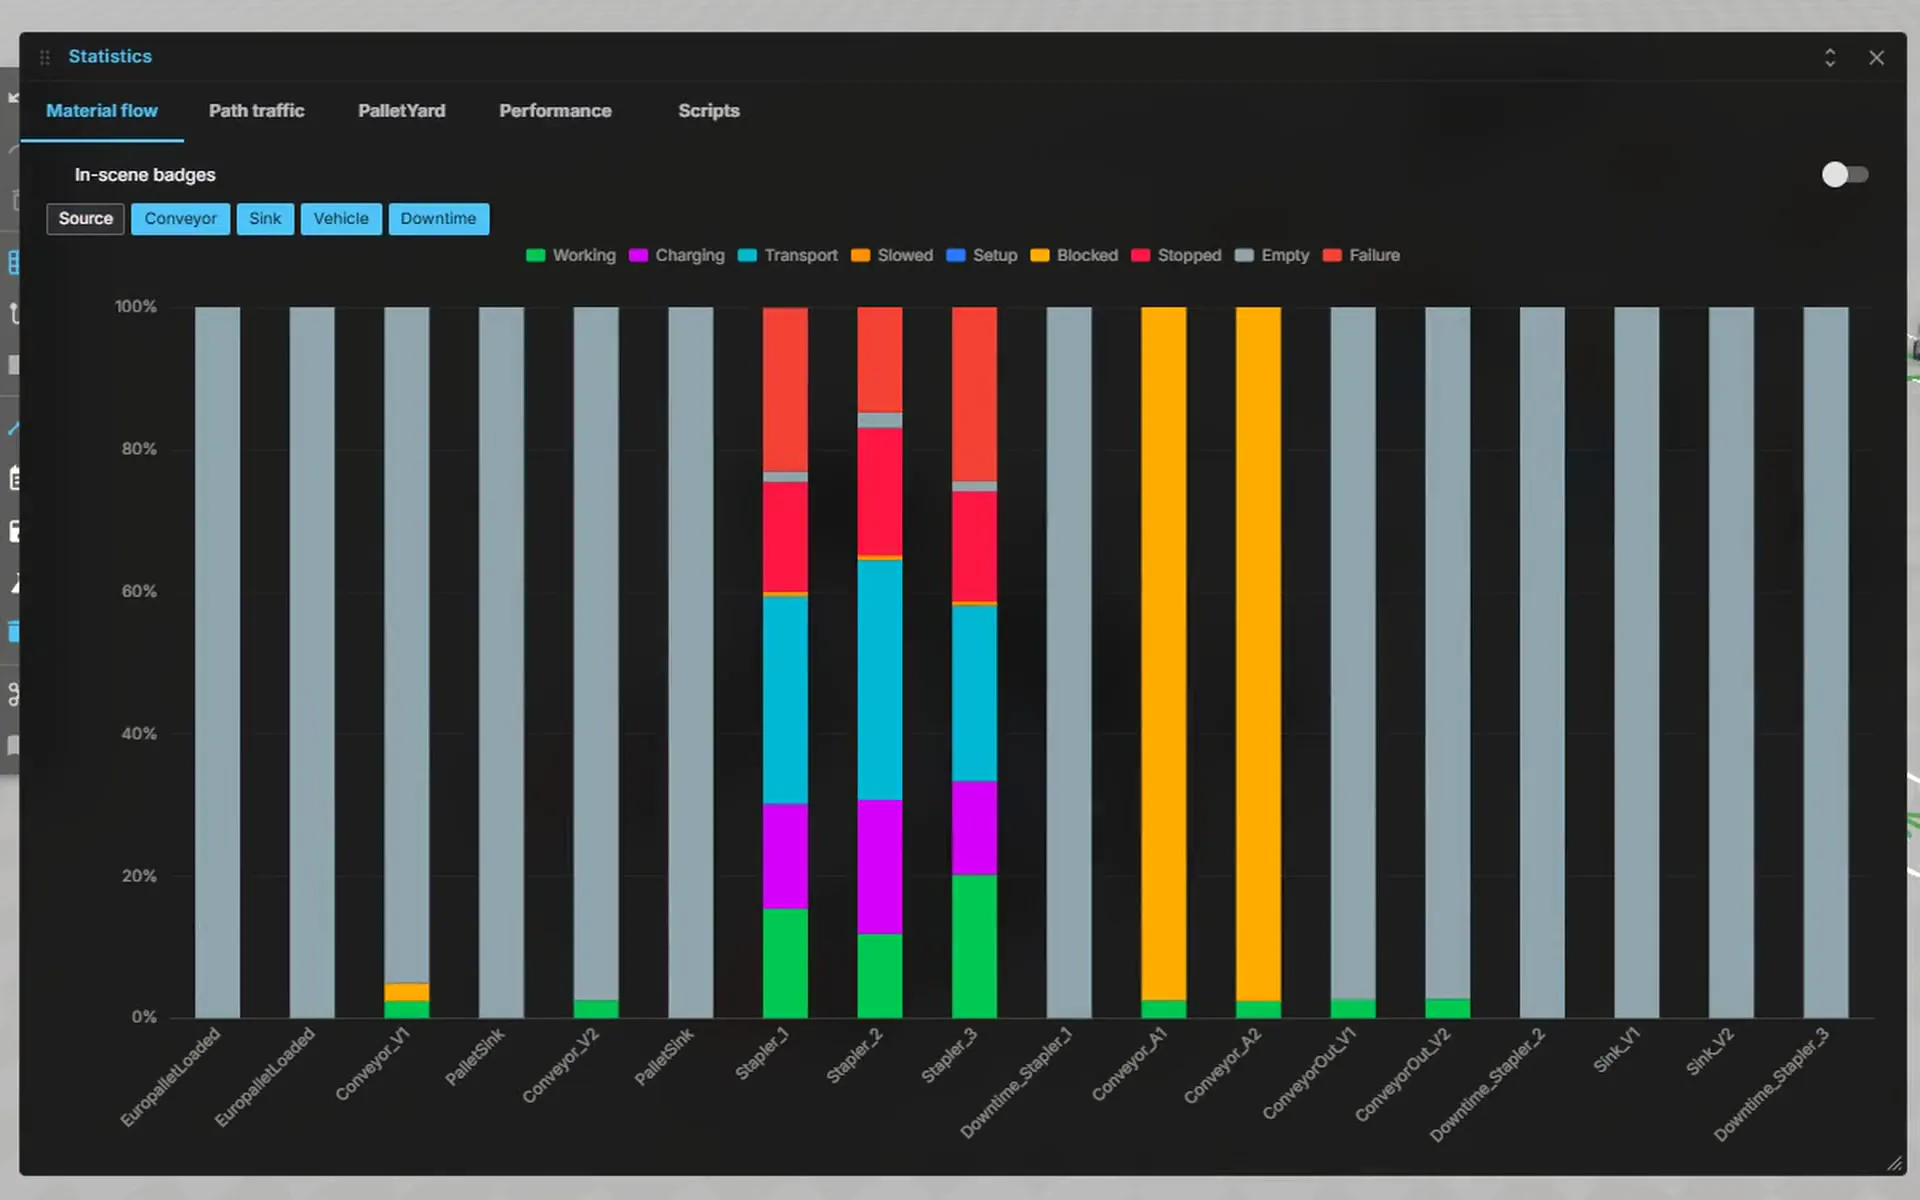
デジタルツインは、プロセスの最初へ
既存のCAD・計画データを基準に、1時間未満でツインを作成・更新する流れを、利用者の視点から10枚のスライドで紹介します。ライブラリ、非構造化データ、AIによるレイアウト、設計業務への影響を説明します。
STEPファイルをお送りください。1時間未満でお客様のデジタルツインを作成します。お問い合わせください
PLCロジックと操作パネル
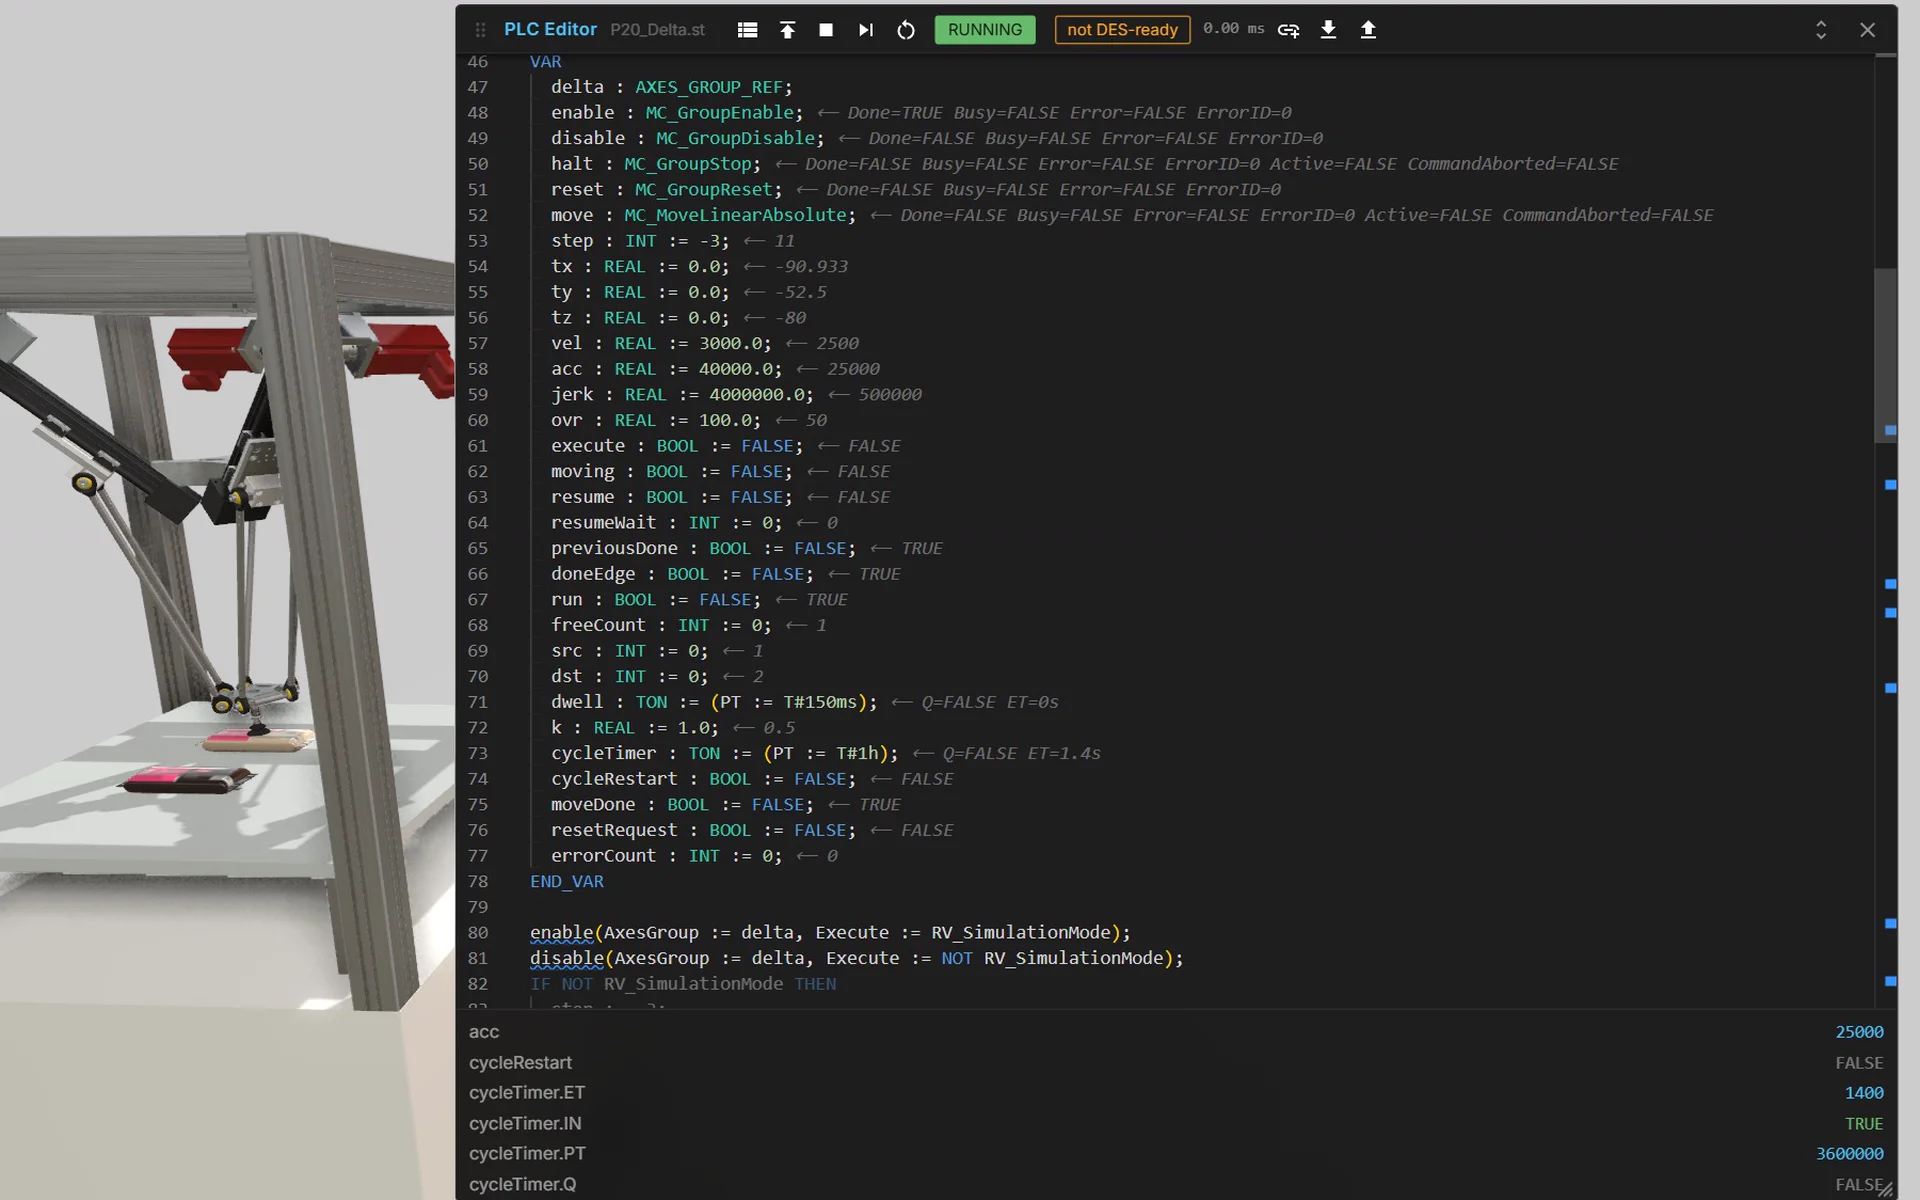
実際のコントローラーを接続する前に、IEC 61131-3のStructured Text、ファンクションブロック、PLCopenのモーション命令、操作パネルをブラウザーで使えます。
Structured Textの仮想PLC
- 内蔵エディターでStructured Text(IEC 61131-3)、ウォッチ値付き
- IECのファンクションとファンクションブロック、タイマー、カウンター
- PLCopen Motion(Part 1とPart 4のサブセット):MC_MoveAbsolute、MC_MoveLinearAbsoluteなど
- ボタン、ランプ、数値を備え、実機に合わせた操作パネル
- AIがSTコードを書き、お客様がエディターでレビュー
27CONNECT経由のインターフェース
実際のコントローラーとロボットへのインターフェース
仮想PLCから引き継ぐと、ツインは実際のコントローラーに接続します。インターフェースはローカルマシン上のrealvirtual CONNECTを通じて動作します。
コントローラー
- Siemens S7 TCP/IP
- Siemens PLCSIM Advanced
- Siemens SIMIT
- Beckhoff TwinCAT ADS
- Bosch Rexroth ctrlX
- B&R PVI
- Festo
- Keba
- Mitsubishi MELSEC
- SEW MOVI-C
オープン規格
- OPC UA
- MQTT
- Modbus
- EtherNet/IP
- WebSocket Realtime
- UDP
ロボット
- ABB RobotStudio
- KUKA
- KUKA RSI
- FANUC
- Universal Robots
- Denso
- RoboDK
- Wandelbots NOVA
- igus ReBeL
シミュレーション
- FMI (FMU)
- WINMOD Y200
CONNECTは20信号まで無料です。 すべてのインターフェースとCONNECTの仕組み →
運用の現場とお客様の前で
立ち上げ時のモデルを引き続き活用できます。稼働中の機械の3D操作画面(HMI)、保守用の機械情報システム、インタラクティブなプレゼンテーションに利用できます。
稼働中の3D操作画面(HMI)
駆動位置、センサー状態、アラーム、生産実績を機械モデル上に直接表示できます。CONNECTが、お客様の工場内ネットワークのブラウザーにPLC信号を届けます。
Public Demoで試す (新しいタブで開きます)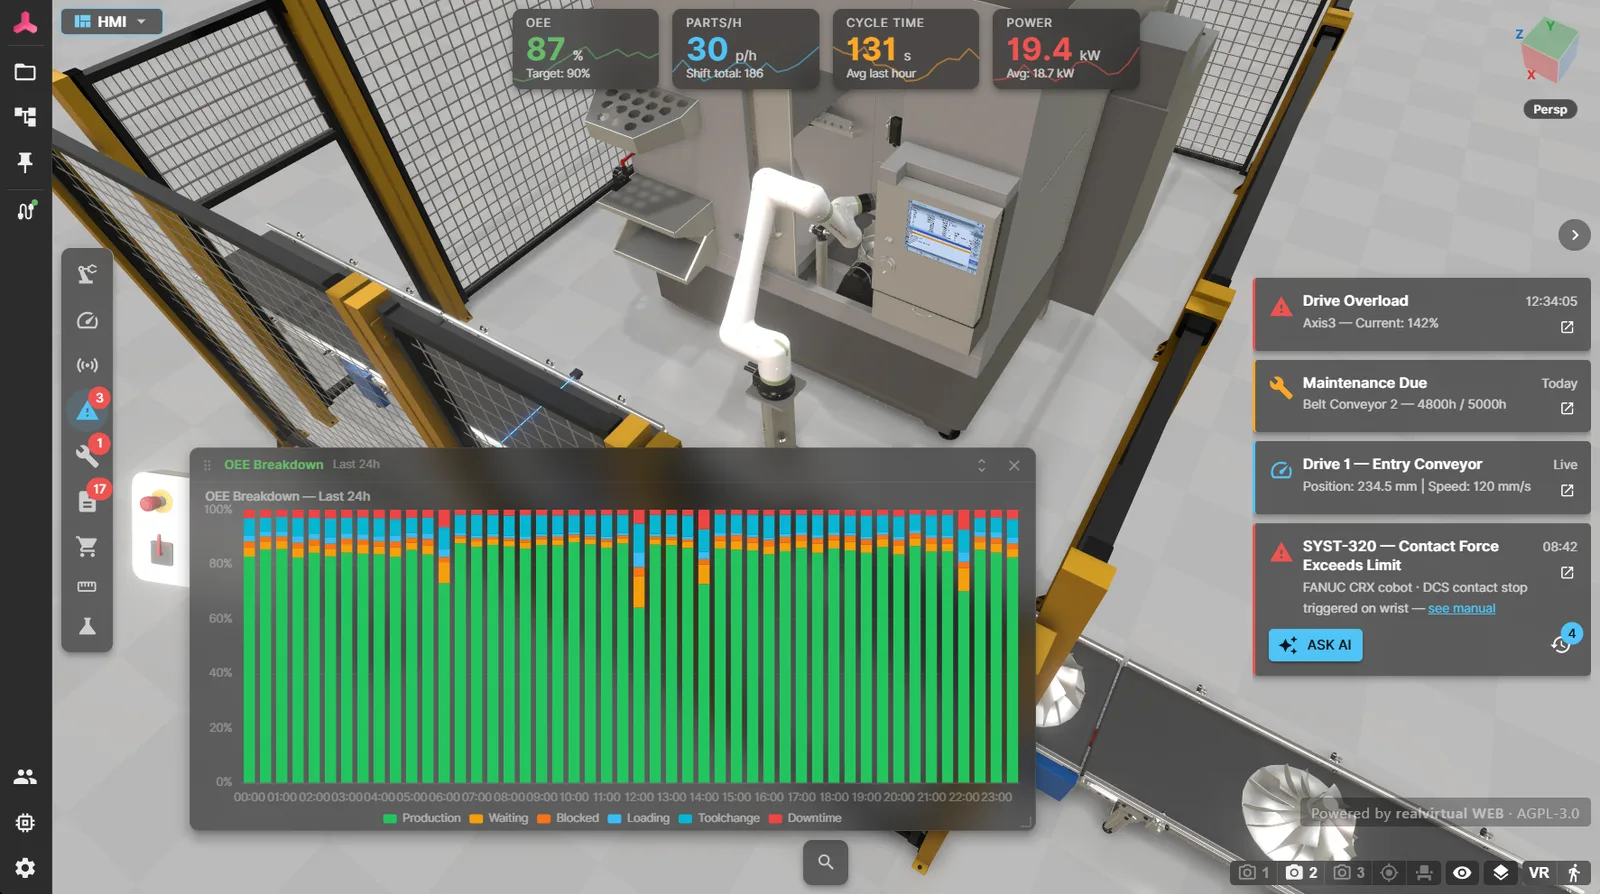
機械情報システム
マニュアル、保守手順、交換部品リストを3D部品に関連付けると、技術者がクリックして参照できます。2027年1月からEU機械規則2023/1230で認められる、完全デジタルの機械文書に対応する形です。
営業と製品コンフィギュレーション
ブラウザーで機械を紹介し、製品バリエーションを視覚的に説明できます。顧客は3Dモデルを確認し、個別に開発したコンフィギュレーターでオプションを選択できます。
トレーニング、受入検査、サポート
デジタルツインで操作手順を練習し、機械の挙動を共同で確認しながら、モデルを使って保守対応を検討できます。モデルはブラウザーのリンクで共有できます。
VR・ARヘッドセットで利用
対応するVR・ARヘッドセットで、WebXRを介してヘッドセットのブラウザーから直接ツインを開けます。アプリストア向けの別ビルドは不要です。
ブラウザはクラウドを意味しない
お客様のコンピューター上のブラウザーが、指定した場所からアプリケーションを一度読み込みます。クラウドバックエンドやアカウントは不要で、機械のライブデータはローカルネットワーク内でブラウザーと機械の間を直接流れ、リンク共有はお客様が明示的に選んだ場合に行われます。
デジタルツインは、いまやURLです
お客様のコンピューターのブラウザーで動くツインを11枚のスライドで解説します。インストール不要で、自社Webサーバーの有無を選べ、クラウド契約は不要、CADデータはお客様のコンピューターに保存されます。
必要なもの:ブラウザー
realvirtualは、お客様のコンピューター上のブラウザーでローカルに計算・描画します。GPUクラスターもレンダーファームもハイエンドワークステーションも不要です。シンプルな用途なら内蔵グラフィックスで十分、大規模な設備には一般的な専用グラフィックスカードで対応できます。
- 最新のChrome、Edge、Firefox、Safari。タブレットにも対応
- WebGL 2またはWebGPUによるハードウェアアクセラレーション描画
- Intel Iris Xe、AMDの内蔵グラフィックス、Apple Siliconで動作。一般的な専用カードなら快適
- 一般的なコンピューターで、数千の部品を同時にシミュレーション
Public Demo:アカウント不要で、ほぼすべてを
公開デモでは、お客様のコンピューターのブラウザーでローカルに動くrealvirtual Commercialの機能を確認できます。エディター、CADインポート、運動学、逆運動学、ファンクションブロック付き仮想PLC、実験マネージャー付き離散事象シミュレーション、レイアウトプランナー、3D操作画面(HMI)、WebXRを備え、開いたモデルは明示的に共有しない限りお客様の手元に保持され、共有するプロジェクトは事前に暗号化されます。
ライブデモを試す (新しいタブで開きます)Public Demoの制限
- AI:お客様のマシン上のCONNECTとお客様自身のAIアクセスが必要
- CADインポートはSTEP 25 MB、JT 12 MBまで
- web.realvirtual.ioでホスト。アナリティクスの同意画面とrealvirtualの表示あり。セルフホスティングとオフライン利用は不可
- 独自のTypeScriptプラグインは使用不可
- サポート、保証、可用性の確約なし
- 利用規約:自動化された大量利用、アクセスの再販、自社の商用サービスへの組み込みは禁止。ストレージと共有リンクには制限あり
これらの制限を超える場合:自社環境に導入するrealvirtual Commercial。 ライセンス →
Open Source + 商用
試用は無料です。realvirtual Commercialでは、開発者シート1席あたり年額1,920ユーロに加え、ツインを納品または他者に提供した時点で、機械1台あたり300ユーロからのデプロイメント料金が一度だけ発生します。
開発者シートが必要なのは開発期間中だけです。納品済みのツインはサブスクリプションなしで稼働し続け、オフラインでの10年以上の運用と2027年のEU機械規則を見据えて設計されています。12か月分のお支払い後は、各年間ライセンスの最終版を無期限に保持でき、更新には有効なライセンスが必要です。
realvirtual Free
AGPL-3.0- 3Dビューア、3D HMI、シミュレーション(60 Hz)、離散事象シミュレーション(DES)コア、レイアウトプランナー、JSによる挙動ロジック、WebXR – 完全なソースコード
- AGPL-3.0に基づく利用には、適用されるソースコード提供義務と画面上の出所表示義務があります。詳細はライセンス条件をご確認ください。
realvirtual Commercial
開発ライセンス · Unity Plugin付きAGPL-3.0のすべてに加えて:
- 自社プラグインとビューアーの変更を非公開に保持
- 出所表示の代わりに自社ブランド
- 優先サポート
- CADインポートとエディター
- 開発者シート1席につきCONNECTライセンス1件
realvirtual Commercialに含まれるもの:オプションのrealvirtual Unity Plugin(StarterとProfessional)。Unity Editorでの作業には、別途Unity Editorのライセンスが必要です。Professionalは単体でも購入できます。
ツインを使うのは誰ですか?
- ご自身のパソコンでのローカル利用のみ – エンジニアリング、実機PLCと接続した仮想試験運転、検討、トレーニング、または出所表示付きショールームデプロイ料なし開発者シートのみ
- 機械と一緒に、またはプロジェクトとして納品機械1台につき300 €(買い切り・永続)ライブPLC接続付きは600 €、CONNECTランタイム込み
- 自社拠点で他の人に提供 – 社内サーバー、本番運用または3D HMI年額3,000 €CONNECTランタイム
- 公開アプリとして(帰属表示付きの無料ショールームを超えるすべての用途)年額4,900 €
試算例4つ
- 試験運転担当:開発者1名、ローカル、実機PLCと接続した仮想試験運転1,920 €シート 1,920 €、デプロイメント料金なし
- 機械メーカー:年間12台、各台にライブPLC接続9,120 €シート 1,920 € + 12 × 600 €
- プラント設計:年間5件のシミュレーション検討、いずれも顧客へ納品3,420 €シート 1,920 € + 5 × 300 € デプロイ料
- 設備運用者:1拠点、社内3D HMI、利用人数は無制限4,920 €開発者シート1,920ユーロ + 拠点料金3,000ユーロ
価格はすべて税抜き、各例とも開発者シート1つ。
ライフタイム(買い切り)、OEM、フレームワーク契約 – 応相談。
自社で運用、調整、保守
オープンなGLB形式、自社ホスティング、ソースコードへのアクセスにより、アプリケーションを自社で管理できます。
オープンソースのコアとCommercialのソースコード
CommunityのコアはGitHubでAGPL-3.0として公開しています。realvirtual Commercialでは、エディター、CADインポート、その他の商用モジュールのソースコードも商用ライセンスで提供します。
価格安定性保証
保証:既存契約に対するライセンス条件の変更なし、公式インフレ率を超える値上げなし — 永久に。
機械の寿命にわたる固定バージョンの納品
固定版の配布により、10年以上の運用に向けて納品時の状態を固定します。セキュリティ修正はサポート契約なしで公開AGPLリポジトリから入手できます。2027年のEU機械規則を見据えた設計です。


ドイツで開発
ドイツ、バーデン=ヴュルテンベルク州のrealvirtual GmbHが開発 — ヨーロッパの機械・プラントエンジニアリングの中心地。ドイツのエンジニアリング基準とEUデータ保護、そして世界中への提供とサポート。
realvirtual Unity Plugin
C#、PhysX、XR、スタンドアロンビルドで独自のアプリケーションを構築する場合は、realvirtual Unity Pluginを使います。同じGLBを読み書きするため、モデルは双方向にやり取りできます。StarterはUnity Asset Storeで無料、ProfessionalではCADインポートとすべてのインターフェースが加わります。
realvirtual Commercialには、realvirtual Unity Plugin StarterとProfessionalが含まれます。Unity Editorライセンスは、Unity Technologiesから別途取得してください。
クローン、ローカル起動、拡張
クイックスタート
git clone https://github.com/game4automation/realvirtual-WEB.git
cd realvirtual-WEB
npm install
npm run dev
要件:Node.js >= 20.19 または >= 22.12。
技術構成
- 3Dレンダリング
- Three.js (WebGL + WebGPU + WebXR)
- UIフレームワーク
- React 19 + MUI 7
- チャート
- Apache ECharts 5
- ビルドツール
- Vite 6
- 言語
- TypeScript 5.7
- テスト
- Vitest + Playwright (1300+ tests)
計画、立ち上げ、運用をひとつのモデルで。
実際に見てみましょう
ライブデモをお試しいただくか、リポジトリをクローンしてお客様のコンピューター上でローカル起動してください。