realvirtualを
ブラウザーで体験
ブラウザーでrealvirtualを体験。realvirtual CONNECT経由のPLC接続や、Unityでの無料スタートも可能です。
デモ、ダウンロード&はじめ方
realvirtual.ioを体験する2つの方法 — ブラウザで、またはUnityで
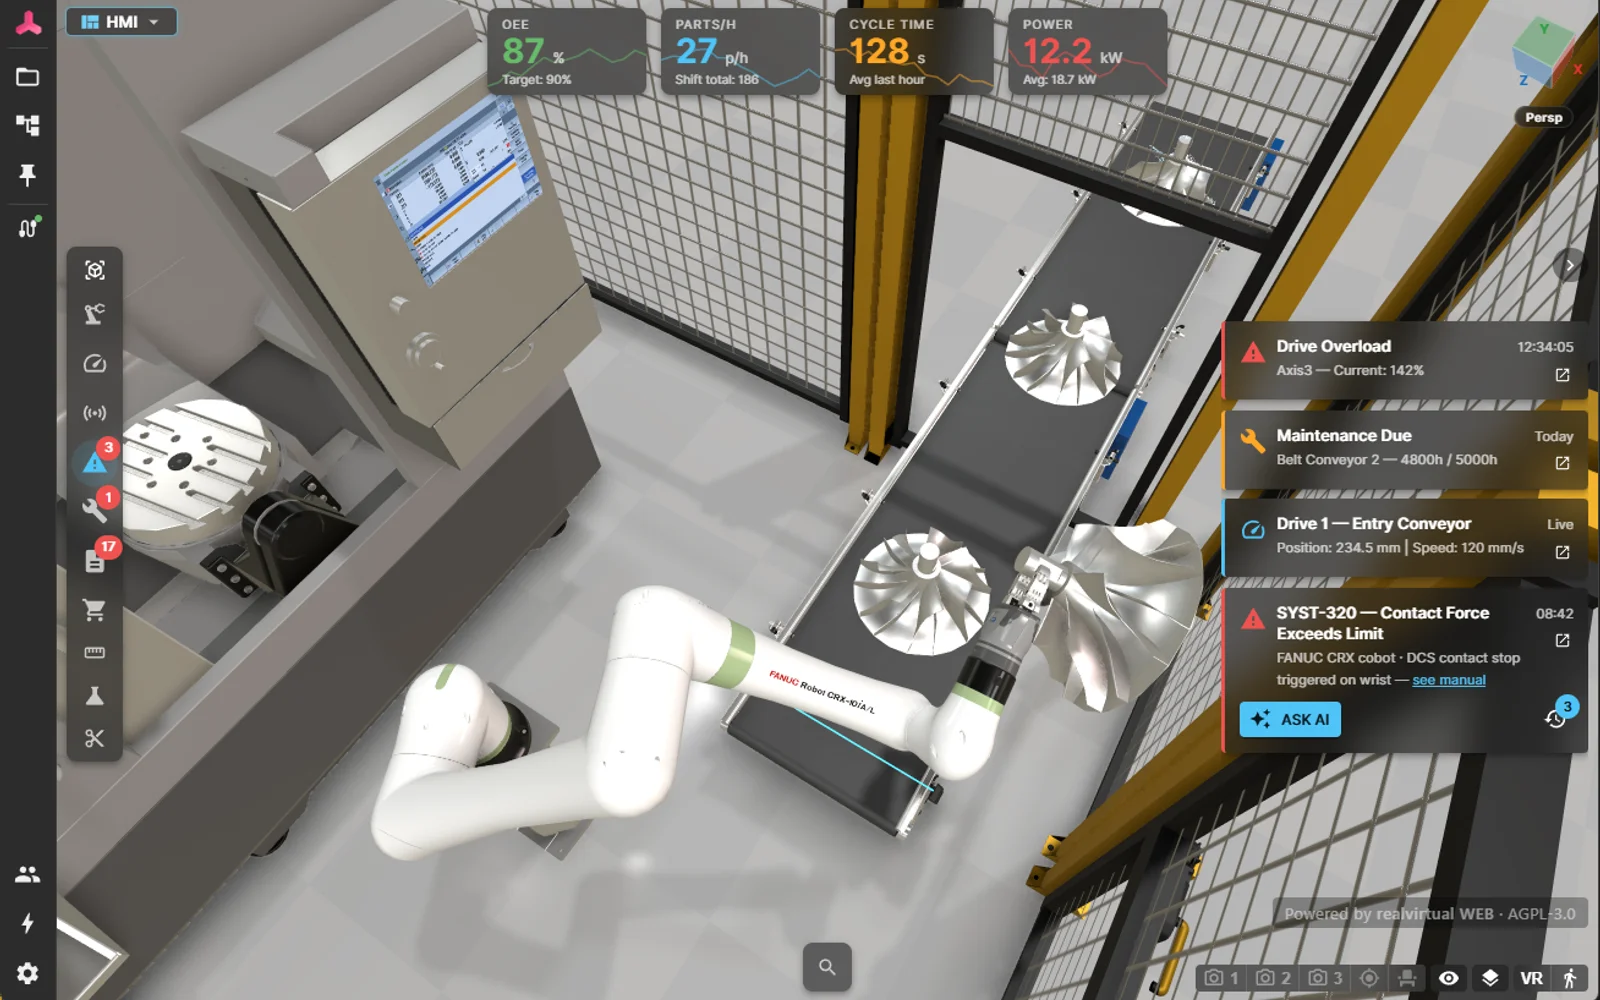
realvirtual デモ
ブラウザ — インストール不要インストールやログインなしでデジタルツインを試せます。PLCを接続するには、realvirtual CONNECTをローカルにインストールしてください。
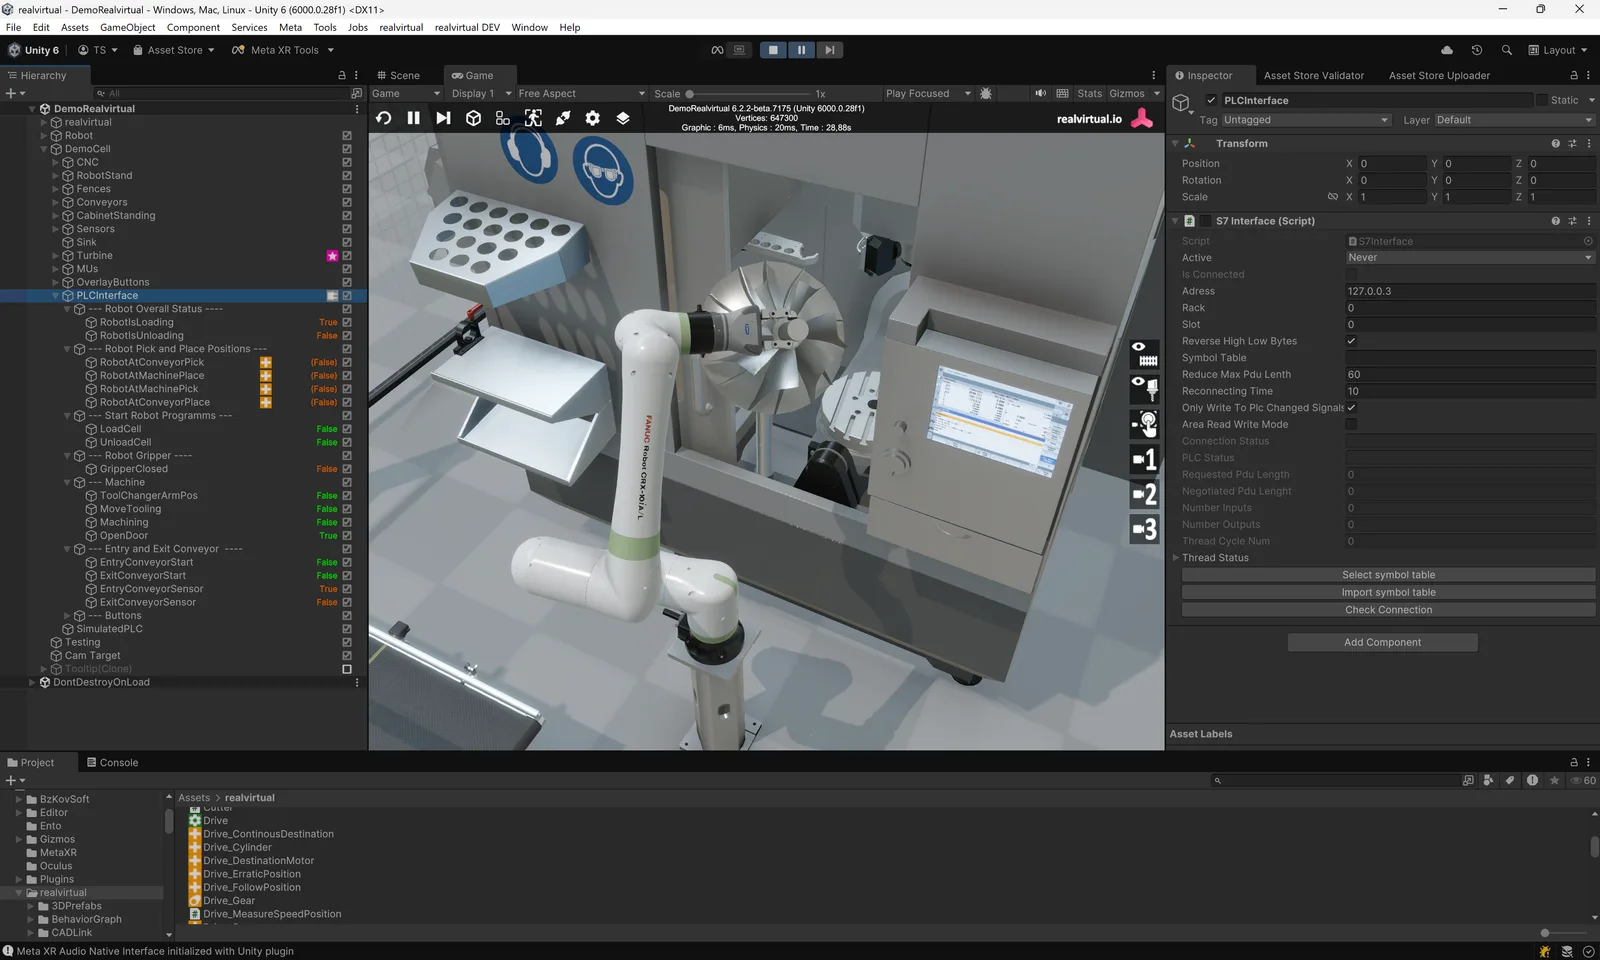
realvirtual Unity Plugin Starter
無料 — Unity Asset Store完全なデモシーン付きの無料のrealvirtual Unity Plugin Starter。Unity 6.3 LTSが必要です。Unityで独自のデジタルツインを構築できます。
はじめ方は3通り
ブラウザで — 公開デモ
最短の入口です:インストール不要、アカウント不要 — 商用利用も含めて無料、現状有姿・サポートなし。デモは商用版の全機能で動作します — アセット・キネマティクスエディターを開き、お手持ちのSTEPまたはJTファイルをインポートし、キネマティクスとドライブを構築し、実験マネージャーで離散事象シミュレーションを実行し、逆運動学・加工・物理を試せます。
無料利用の上限:STEPファイル1件あたり25 MB、JTファイル1件あたり12 MB。ライブの制御信号は、PLCの隣で動作するrealvirtual CONNECTが提供します。realvirtual Commercialには、シートごとにCONNECTライセンスが1つ含まれています。商用ライセンスでファイルの上限がなくなります。
ライブデモを開く (新しいタブで開きます)Webアプリとして — オープンソースコア
realvirtualをGitHubからクローンし、npm install && npm run devを実行します。Unityは不要です。これはAGPL-3.0のオープンソースコアで、納品されたGLBツインを開いて動かします — ドライブ、センサー、搬送面、グリッパー、rv WebSocket Realtime v2によるライブ信号、HMIパネル、カメラプリセット、リンクされたPDF文書、レイアウトプランナー、離散事象シミュレーションのコア。
作成機能は含まれません。アセット・キネマティクスエディター、CADインポート(STEP、JT、USD、FBX、Onshape)、ロボットIKソルバー、閉ループ機構、加工シミュレーション、物理、DES実験マネージャーは、自社での配信には商用ライセンスが必要です。AGPLビルドはGLBを読み込みます — 生のCADからツインを作ることはできません。これらすべては経路1でブラウザ上で無料に試せます。
GitHubで見る (新しいタブで開きます)Unityで — StarterまたはProfessional
対応するUnity Editorと、realvirtual Unity Plugin StarterまたはProfessionalをインストールしてください。Starterには基本フレームワークと一部のインターフェースが含まれます。ProfessionalではCADLinkと追加のPLC・ロボットインターフェースを利用できます。有効なUnity Editorライセンスが別途必要です。
Unity 6.3をダウンロード (新しいタブで開きます)すべてのプラットフォームにデプロイ
ワンビルド、あらゆる場所へ展開
Windows
macOS
Linux
iOS
Android
WebGL
無料の1時間。お客様の機械。
無料の1時間オンラインセッションで、開発者がお客様と一緒に、AIを活用してCADデータからお客様の機械のキネマティックモデルを構築します。1時間後には、キネマティクス、ドライブ、センサーを備えたモデルが動き、大部分が完成した状態になります。CADデータは事前にお送りください。
お問い合わせフォームが開きます — ご希望日を選択、1営業日以内に返信します。
1時間の流れ
- 0〜10分
お客様の機械と目標
機械と目標についてお聞かせください。事前にお送りいただいたCADデータを一緒に確認し、実装する動きを決めます。
- 10〜50分
その場で動くモデルを構築
AIを活用し、キネマティクス、ドライブ、センサーをその場で組み込みます。お客様は構築の様子を確認しながら、機械の動きについてご要望を伝えられます。
- 50〜60分
成果と次のステップ
完成した部分、残る作業、限界を確認します。ブラウザーのrealvirtualまたはrealvirtual Unity Pluginを使った次のステップを一緒に整理します。ご希望の場合はモデルへのリンクをお渡ししますので、ご自身で作業を続けられます。