PLCコードを検証。機械の挙動をシミュレーション。Unityで。
CADインポート · 安定した剛体キネマティクス · 25以上の産業用インターフェース · ロボットIK
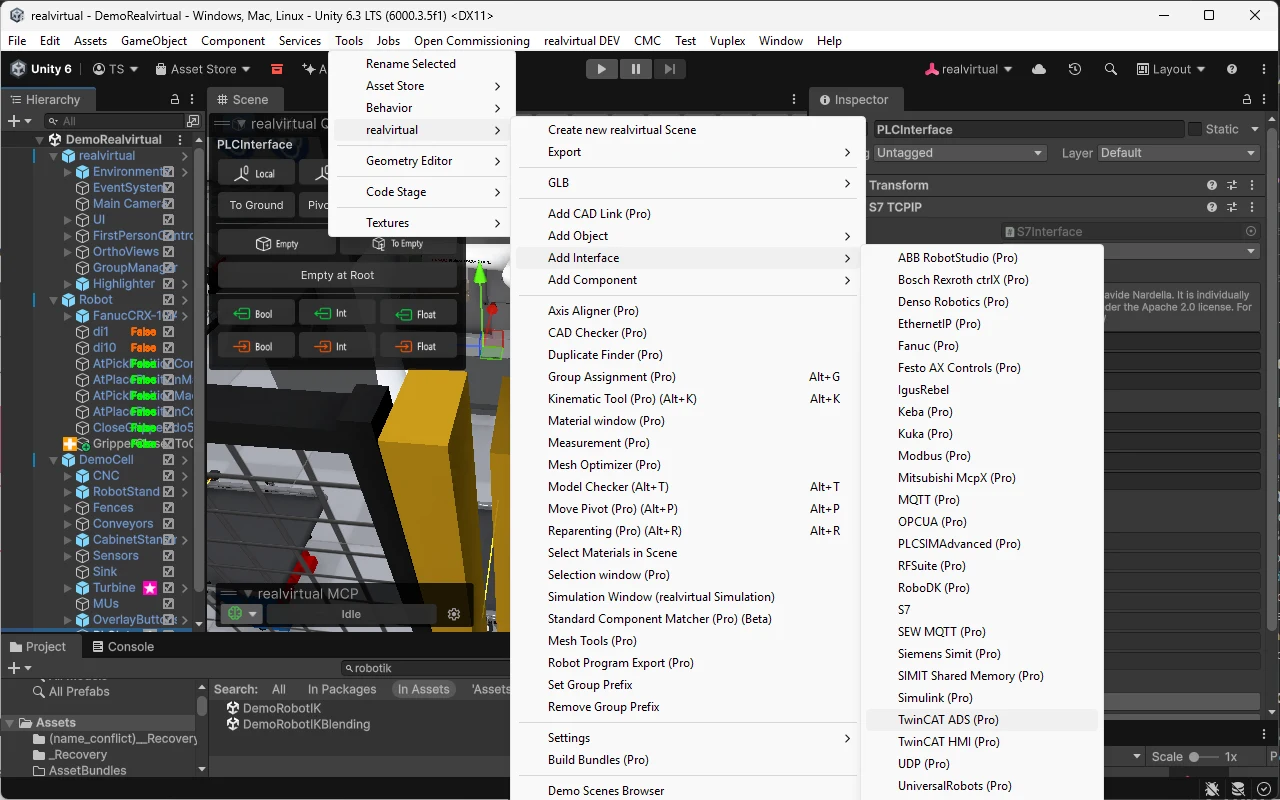
realvirtual Unity Plugin Professionalは、Unityでのバーチャルコミッショニングと精密なシミュレーションに対応し、Unity Verified Solutionに認定されています。CADの取り込み、キネマティクスの定義、挙動のシミュレーション、実際の制御機器との接続が可能です。完成したツインはGLBとしてブラウザーに提供できます。完全なC#ソースコードが含まれ、価格は1つ、配布したアプリケーションにランタイム料金はかかりません。realvirtual Commercialには、realvirtual Unity Plugin StarterとProfessionalが含まれます。Unity EditorのライセンスはUnityから別途取得してください。Professionalは単体でも購入できます。ブラウザーアプリケーションにUnityは不要です。
実機と大規模プラントのために
決定論的キネマティクス、ロボットIK、忠実なドライブモデル、LogicSteps、MCPによるAI連携、25以上のインターフェース、リアルタイム性能、エディタツール – 詳細に。
決定論的に解く剛体キネマティクス
キネマティクスはGameObject階層上に、インポートしたCADの上に非破壊で構築されます。閉ループの運動連鎖にはKinematic Jointsソルバーが物理エンジンなしで純粋に幾何学的に計算:4種類のジョイント(Revolute、Prismatic、Spherical、Universal)、毎FixedUpdateで厳密な拘束 – 振動なし、ドリフトなし、同一入力は同一姿勢を生みます。デルタロボット、シザーリフト、四節リンク、平行グリッパーが安定動作;100台のデルタ(約1,900ジョイント)を1フレーム約8 msで解きます。
ドキュメントのKinematic Joints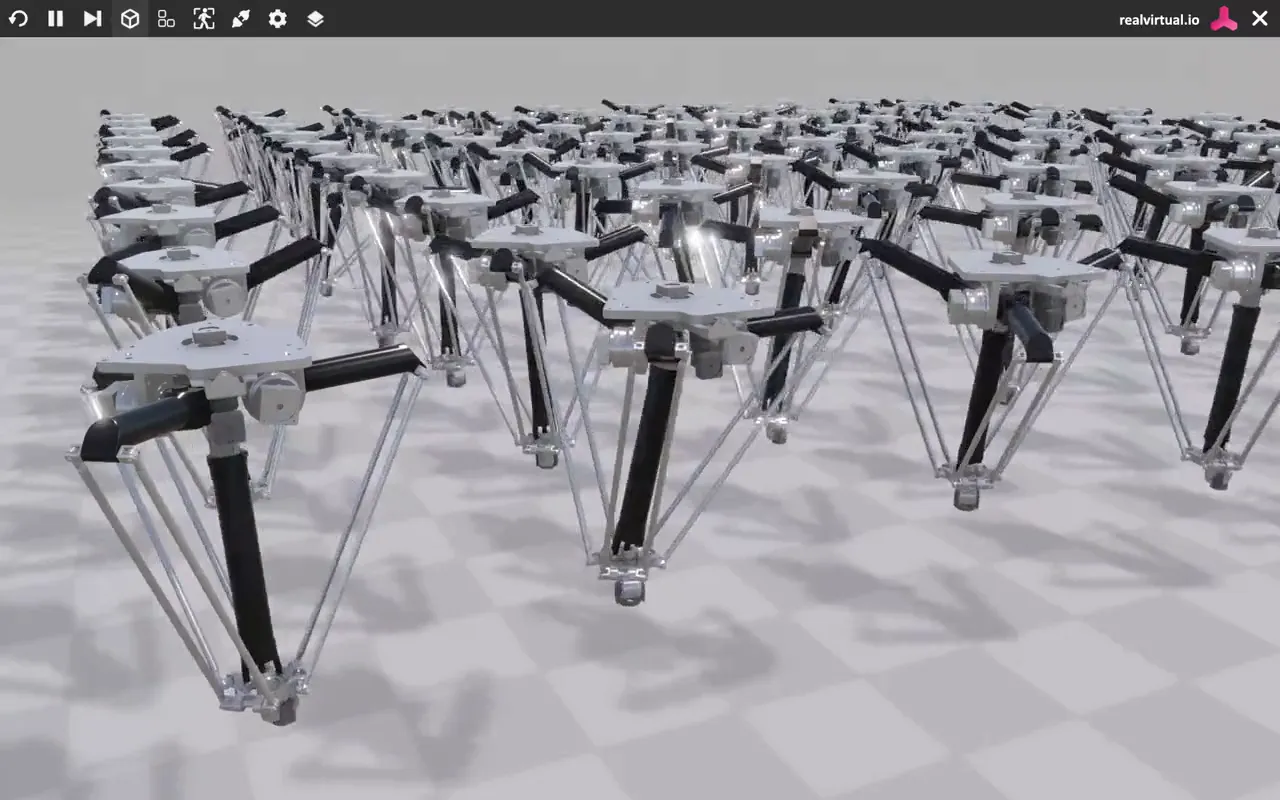
診断機能付きロボット逆運動学
内蔵のロボットIKは6軸キネマティクスをデカルト目標へ導きます – ワールド座標を指定すると、ソルバーが関節値を返します。収束フラグと残差誤差で、姿勢が到達可能かを常に確認できます。実機コントローラーでのプログラミングには、ロボットインターフェースがRoboDK、KUKA、Fanuc、ABB RobotStudio、Universal Robots、Densoなどと直接通信します。
詳しくはドキュメントへ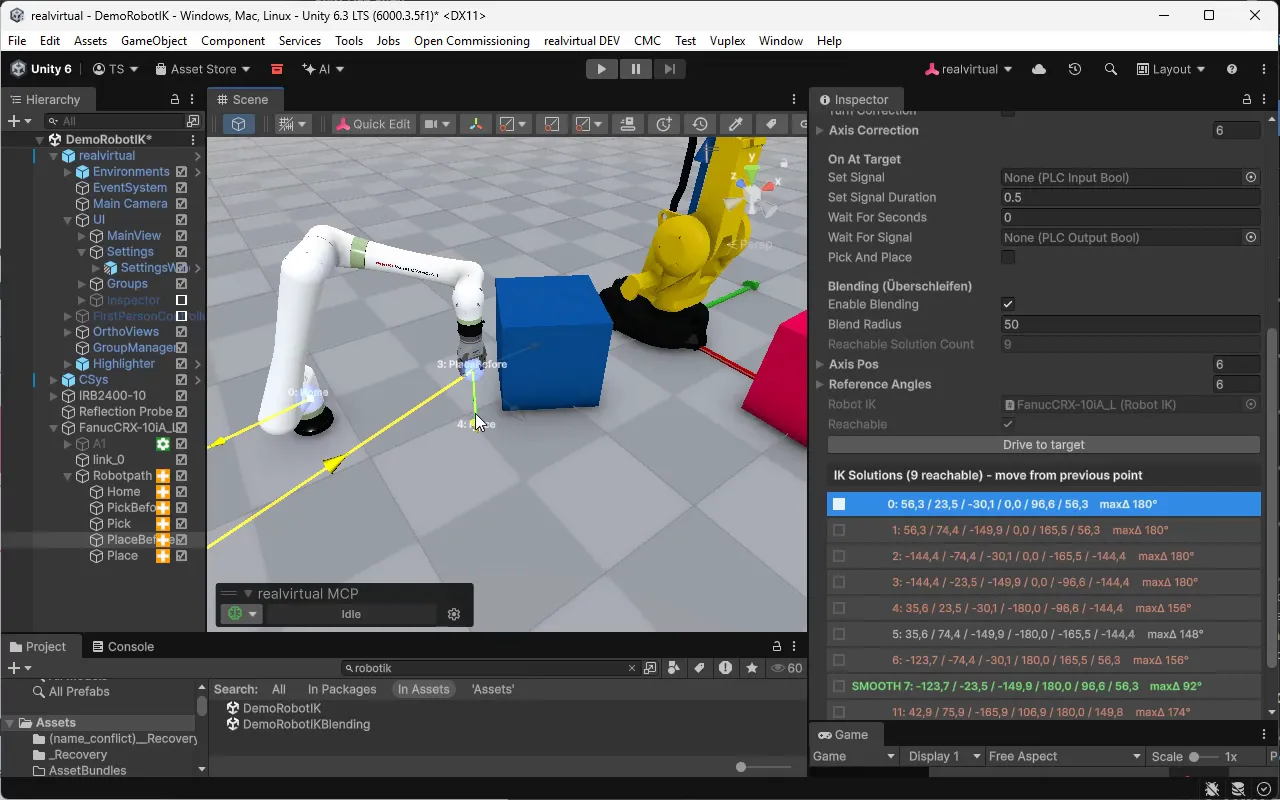
25以上のインターフェース、ひとつの信号アーキテクチャ
すべてのインターフェースが同じPLCInput/PLCOutput信号で動作:一度配線すれば自由に交換可能。Siemens S7やPLCSim AdvancedからBeckhoff TwinCAT ADS、OPC UA、MQTT、Modbus、EtherNet/IP、ロボットコントローラー、FMI/Simulinkまで – シミュレーションは、実際に工場にあるものと会話します。
テレグラムレベルまで再現するドライブモデル
ドライブはキーフレームではなく挙動モデルです。加速度、リミット、タイミングを再現します。シンプルなシリンダーや速度ドライブに加えて、Professional は忠実なコントローラープロファイルを搭載:Siemens Profidrive(STW1/ZSW1 制御・ステータスワードによる速度制御と EPOS 位置決め)、CiA 402 サーボ、SEW MOVILINK、Festo FHPP、比例弁。PLC は実機と同じ制御ワードでシミュレーションを制御します。
ドキュメントの Drive behavior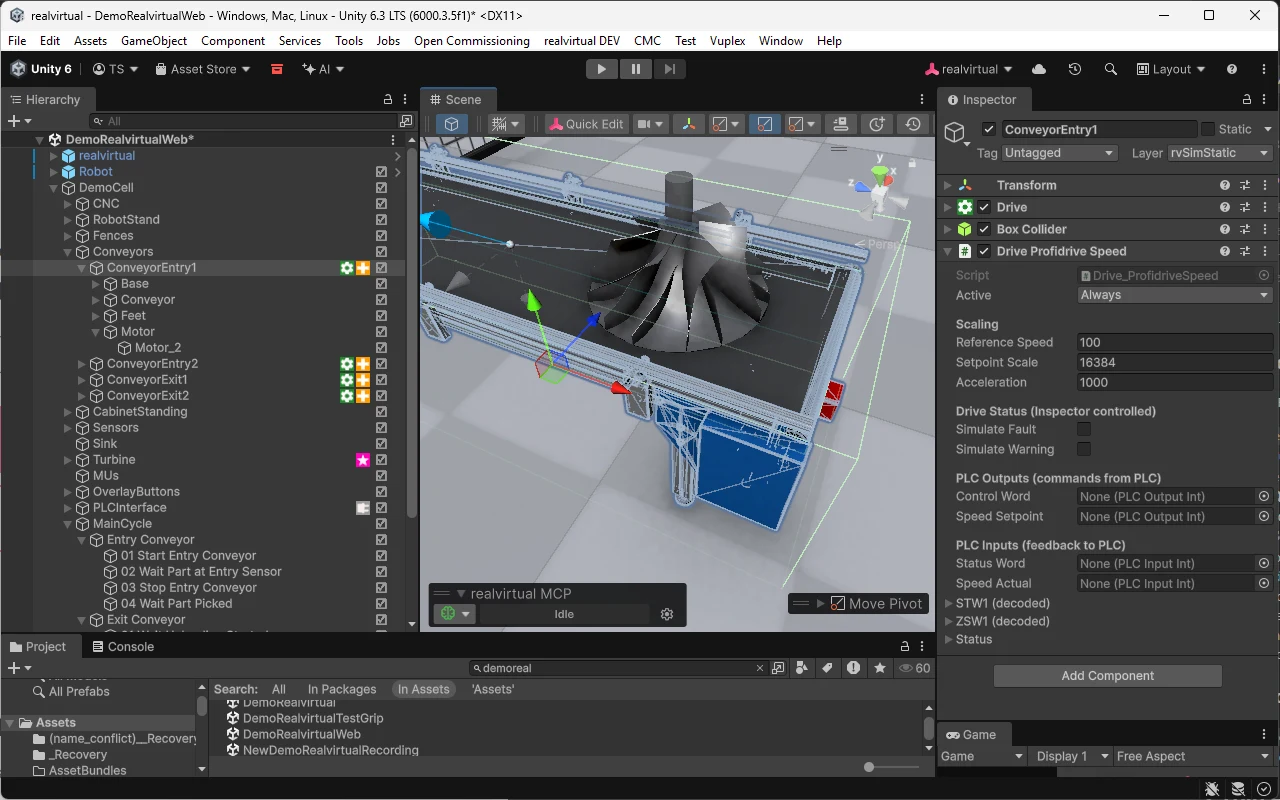
LogicSteps:PLCシーケンスをビジュアルにプログラミング
PLC もコードも不要で自動化シーケンスを構築:Drive To、Wait for Sensor、Set Signal などのステップは GameObject 階層のコンポーネントとして上から下へ実行されます – 直列でも並列でも。ドライブ、センサー、信号はドラッグ&ドロップで接続。実際の PLC コードを書く前のコンセプトシミュレーションや営業モデルに最適です。
ドキュメントの LogicSteps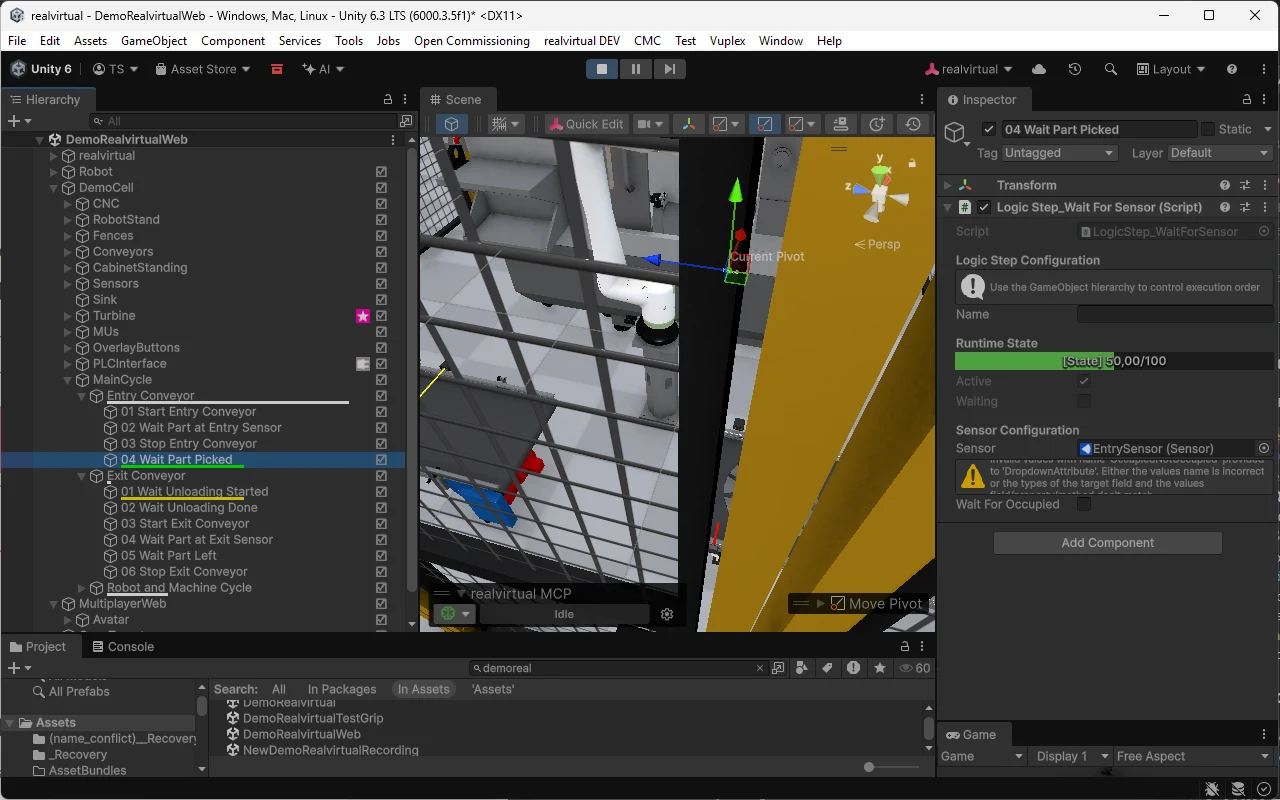
エンジニアリング作業を肩代わりするエディター拡張
ProfessionalはUnity Editorをエンジニアリング環境に変えます:realvirtualツールバーが日常のツールを束ね、QuickEditはキネマティクスとコンポーネント操作をシーン上に直接配置、Selection Windowは大きな階層をナビゲートし、Kinematic Toolはトランスフォームを手作業せずに軸とグループを定義します。
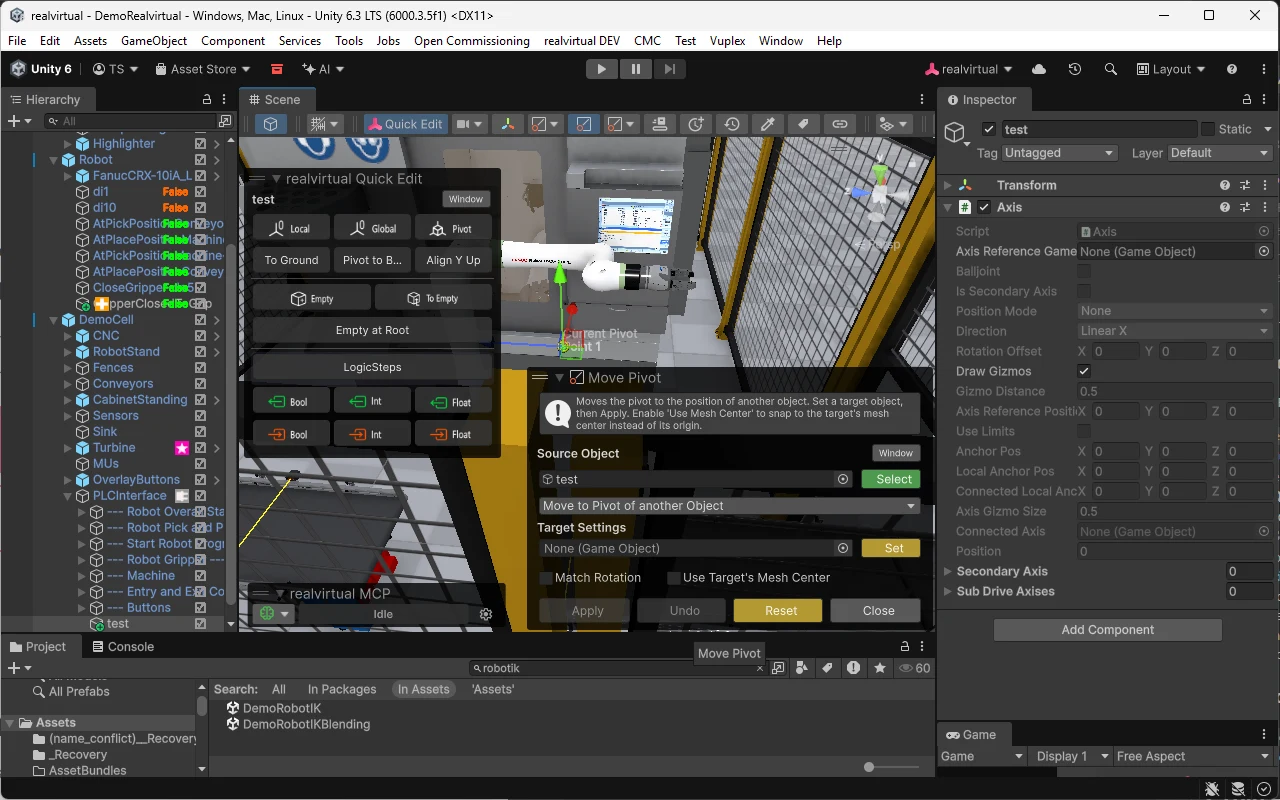
AIエージェントでコンポーネントと信号を設定
公開されたMCPサーバーがAIエージェントをUnity Editorに接続します。コンポーネント追加、PLC信号の割り当て、駆動装置の操作、センサーの読み取りが可能です。独自拡張にはC#ソースコードを利用でき、[McpTool]アノテーションで自作関数をツールとして公開できます。その後、制御機器でモデルを検証します。
GitHub の MCP サーバー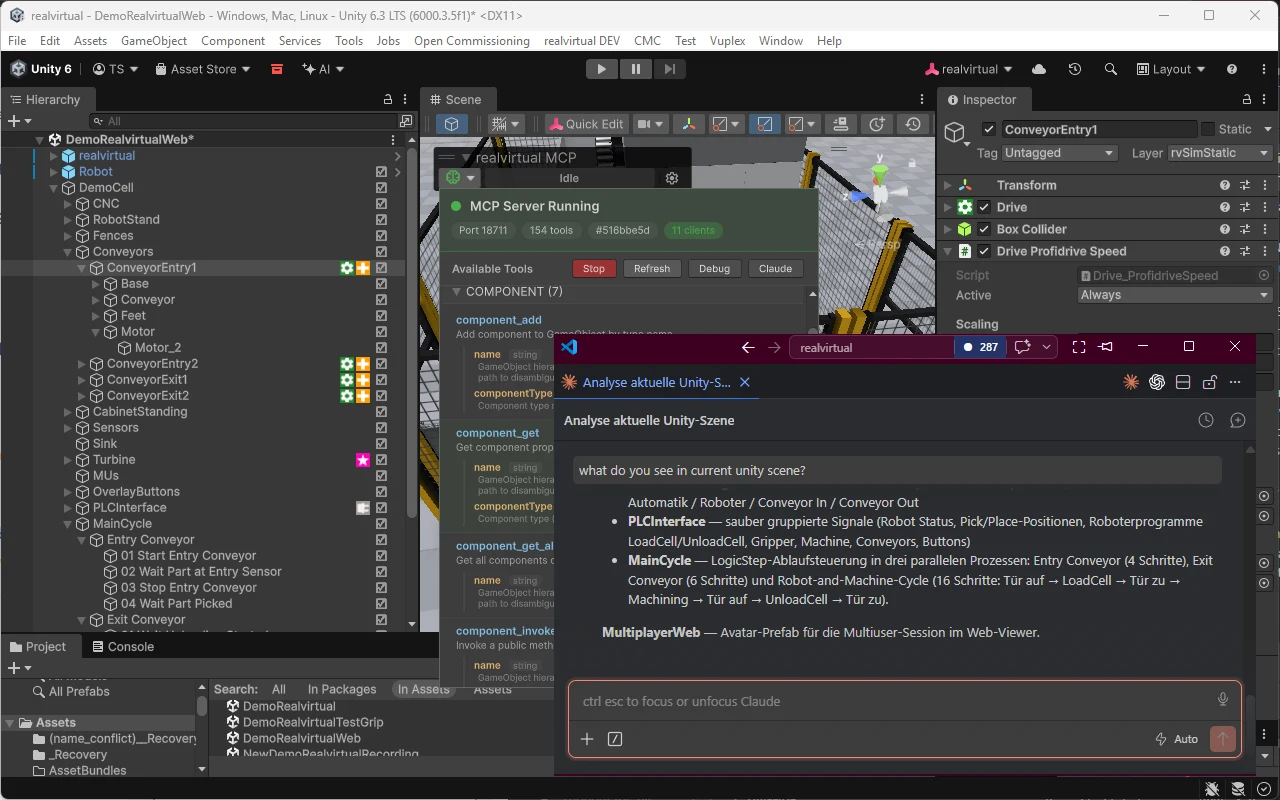
Starterは無料、Professionalは1回払い
Starter はSiemens S7インターフェース付きで、Unity Asset Storeで無料です。 Starterを入手
同時に作業する開発者1名あたり。メジャーアップグレードは年1回、定価の30%。トライアルはありません。
有効なUnity Editorライセンスが別途必要です。必要なプランは、用途と組織に適用されるUnityの条件によって決まります。
Professional とブラウザプラットフォームの関係
既存のProfessionalライセンスはそのまま有効です。ブラウザーとUnityはどちらもモデル構築、シミュレーション、バーチャルコミッショニングに対応し、GLBでモデルを交換できます。realvirtual Commercialにはブラウザーモジュールのソースコードと、Unity用Starter・Professionalプラグインのダウンロードが含まれます。Unity Editorライセンスは別途必要です。Professionalは単体でも購入でき、ブラウザーでの開発にUnityは不要です。
ブラウザーとUnity Pluginの比較Unityでのデジタルツインお客様の声
実際の声 – Unity Asset Storeと産業プロジェクトから
"As a PLC programmer I'm using RV Professional now since over 1 year and I love this all-in-one-solution to create machine simulations and easily connect to PLC for virtual commissioning. It can get quite complex but you will get great support by the RV team."
"We purchased RealVirtual.IO Professional for virtual commissioning and Digital Twin development of manufacturing machines. It is a really great tool for vendor-neutral development in a lightweight modeling environment. Moreover, we have had great support, and the how-to videos are really great too!"
「私の目標は、Process Simulateで開発されたラインを丸ごと再構築することでした。ホワイトボディ向けの自動車製造ラインで、治具テーブル、ロボット、溶接ガン、マテリアルハンドリングを含みます。realvirtualの第一印象は、非常に直感的だということ。オンラインの基本情報だけでプロジェクトを始めるのに十分です。しかもオープンソースなので、問題があればフォーラムや開発者に直接送ることができます。」
StarterやProfessionalについてご質問がありますか?
チームに合わせた Professional のお見積もりをお出しします — ライセンス数、アップグレード経路、包括契約。まずは Starter・Professional・拡張機能の内容を比較することもできます。