バーチャルコミッショニング用ソフトウェア:機械の組み立て前にPLCコードを検証
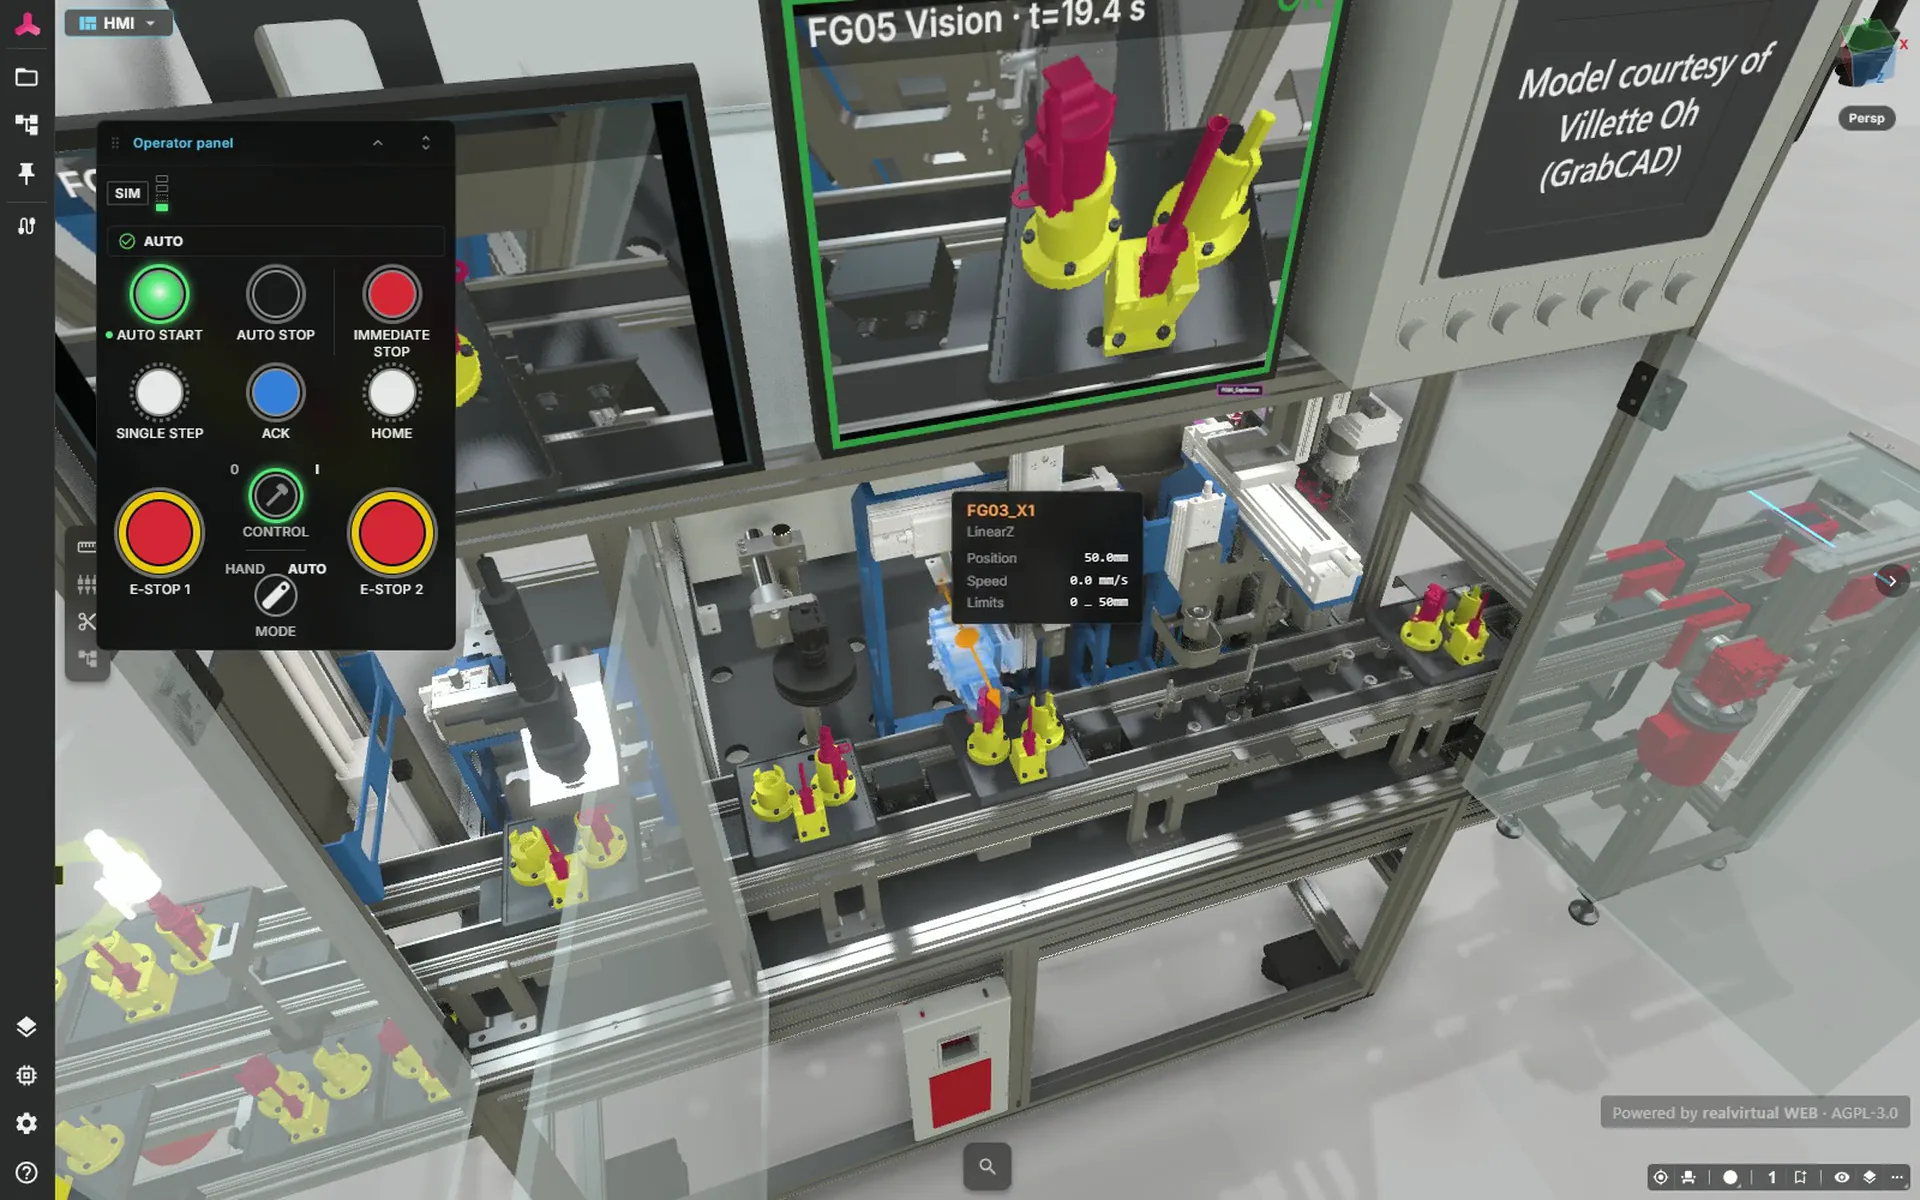
実機の完成前に、シミュレーション上の機械でPLCコードをテストできます。仮想PLCを備えたレーザー溶接ステーションをブラウザーで直接開き、動作シーケンスを確認できます。
バーチャルコミッショニングソフトウェアの役割
バーチャルコミッショニングでは、実際のコントローラー(PLCまたはロボットコントローラー)をシミュレートされた機械モデルに対して立ち上げます。ドライブ、センサー、マテリアルフローは実機と同じように振る舞い、オートメーションコードは変更なしで動作します。シーケンスロジック、インターロック、信号のエラーは、現場ではなく机上で修正できるうちに発見できます。
デジタルツインのライフサイクルでは、これは4つのステージの2番目です:営業・コンセプトシミュレーションがバーチャルコミッショニングモデルになり、その後MESとの統合テスト、最後に稼働中の機械の3D HMIへ。一度作ったモデルをすべてのステージで再利用します。
従来の立ち上げ vs. バーチャルコミッショニング
従来の立ち上げでは、制御コードが実機で初めてメカと出会います。エラーは現場で、納期のプレッシャーの中で顕在化します。バーチャルコミッショニングなら、それが数週間早く、デジタルツイン上で起こります。設備停止もなく、ハードウェアへのリスクもありません。
| 従来 | バーチャル | |
|---|---|---|
| PLCコードのエラー | 実機で初めて顕在化 | 組立前にモデル上で発見 |
| テスト範囲 | ハードウェアが許す範囲のみ | 異常系・限界ケースを含む任意のシナリオ |
| 現地での立ち上げ | ソフトのデバッグを含む全工程 | 最大75%短縮 |
| リスク | 衝突や機械的損傷の可能性 | 実機の機構を損傷させずにテスト |
75%という数値は、ミュンヘン工科大学のZäh/Wünschによる実地調査の結果です。現地での立ち上げ時間が75%短縮され、初回から正しく動作した制御機能の割合は37%から84%に向上しました。すべてのプロジェクトで同じ結果を保証するものではありません。
導入事例:SEW-EURODRIVE
「Unityのオープンなエコシステムは、バーチャルコミッショニングをスケーラブルにします。高忠実度のビジュアライゼーション、CAD統合、リアルタイム物理演算により、リアルなデジタルツインを構築して自動化を最適化でき、より速く、より安全で、より効率的なコミッショニングを実現します。」

Made in Germany – そして検証可能なオープン性
realvirtualは18年以上のオートメーション経験をもとに、ドイツで開発されています。技術は検証可能です。realvirtual Unity Plugin Professionalには完全なC#ソースコードが付属し、受け渡しフォーマットはオープンなGLB、AGPLライセンスの納品用ビューアはGitHubで公開されています。
EU機械規則2027に対しては:デジタルドキュメントを機械の寿命にわたって利用可能に保つ義務に、契約ではなくアーキテクチャで応えます – オープンフォーマットとオープンソースビューアは誰にも奪えません。
AIでモデルを構築・テスト
realvirtualのAIウィンドウは、realvirtual CONNECTを介してローカルのClaude CodeまたはCodexと連携し、現在の選択内容をコンテキストとして使用します。公開されたMCPサーバーには独自のエージェントも接続できます。コンポーネントの作成、コメントに基づくPLCタグとモデル信号のマッピング、STプログラムの作成と起動、操作パネルの構築、シミュレーションの実行に対応します。
AIはモデルの設定、プログラミング、シミュレーションを支援します。結果の確認と承認は利用者の責任で行ってください。AIの利用は任意で、別途ご自身のAI利用環境が必要です。
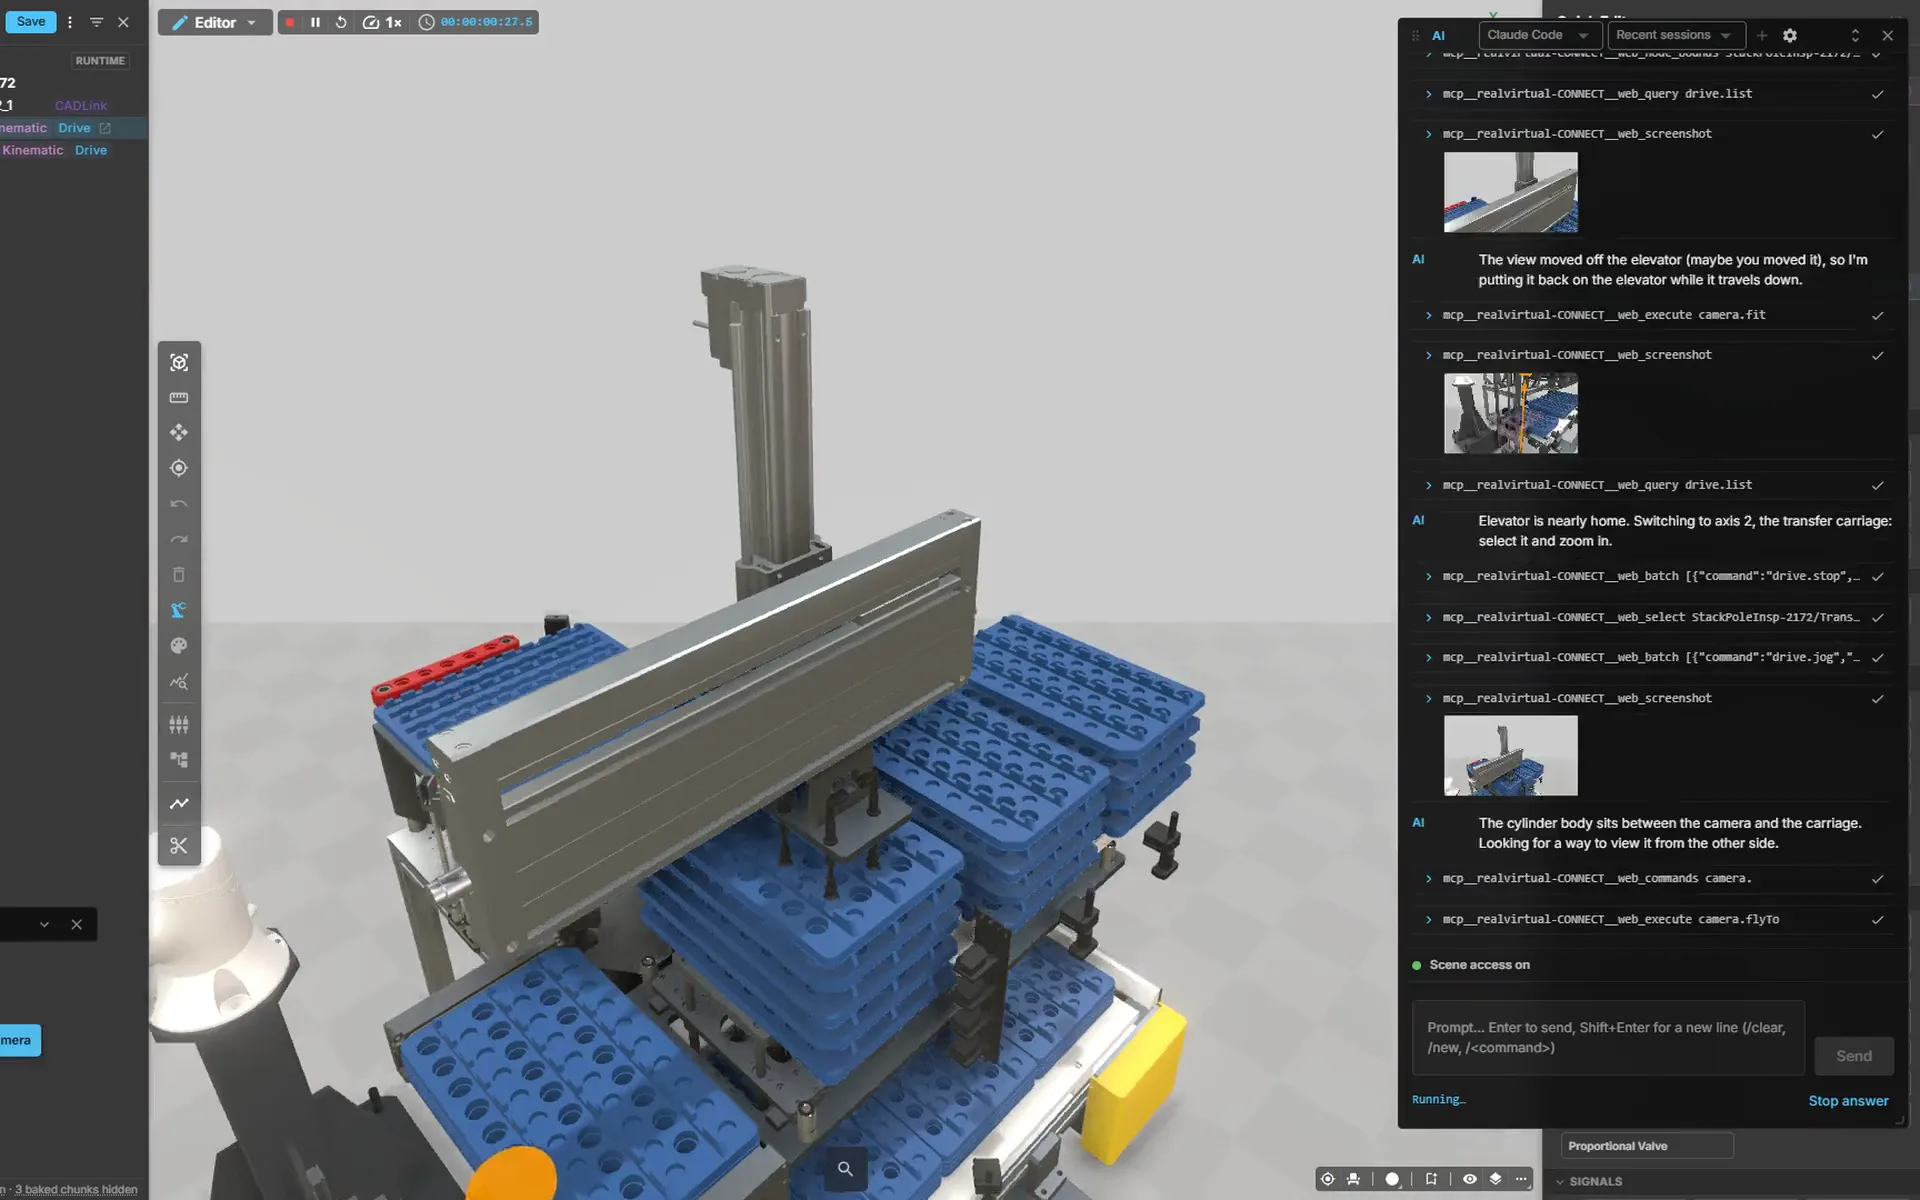
さらに詳しく:Virtual Commissioning AI – デジタルツインにおけるAIエージェントとビジョンAI →
あなたのPCで動く – クラウドではなく
シミュレーションはエンジニアリングPC上でローカルに実行されます。GPUファームもデータセンターもストリーミングインフラも強制クラウドもありません – 機械データとCADモデルが社外に出ることはありません。
デプロイはロイヤリティフリーで、Windows、Linux、macOSなどのスタンドアロンアプリとして。さらにドキュメントと機械モデルはGLBとしてブラウザで顧客に届きます – 無料、インストール不要、アカウント不要。
SiLとHiL?用語を簡潔に
バーチャルコミッショニングは複数の構成で運用されます – 違いは制御コードがどこで実行されるかです。
Software-in-the-Loop(SiL)
コントローラーはソフトウェアシミュレーションとして動作します – 例えば同じPC上のSiemens PLCSim AdvancedやTwinCAT。ハードウェア不要、自由にスケール、早期テストに最適。realvirtualはPLCSim Advanced、SIMIT、TwinCATに直接接続します。
Hardware-in-the-Loop(HiL)
実PLCハードウェアをネットワーク経由でシミュレートされた機械モデルに接続します – 例:S7-TCP経由のS7-1500、ADS経由のBeckhoff IPC。コントローラーの実際のタイミングがテストの一部になります。10〜50msのサイクルタイムで滑らかな動きに十分です。
Model-in-the-Loop(MiL)
MATLAB/Simulinkの制御・挙動モデルをFMI経由でツインに直接カップリング – 最初のPLCコードが書かれる前の、ドライブ・プロセスモデルのために。
お使いのコントローラーに対応
realvirtual CONNECTは、同じ信号マッピングを使用して、ブラウザー内のデジタルツインと実際のコントローラーを接続します。MQTT、OPC UA、PLCSIM Advancedを含むSiemens S7、Beckhoff TwinCAT ADS、Modbus TCP Client/Server、EtherNet/IP、Bosch Rexroth ctrlX、Keba Kemro X、Festo AX、FANUC、Densoに対応します。realvirtual Unity Pluginでは、さらに25を超えるインターフェースを利用できます。
試せるデモモデル
アカウント登録やインストールなしで、Public Demoのモデルを開けます。
レーザー溶接組立ステーション
5つのステーション、2基のリフト、戻りコンベヤー、14枚のパレットを備えたモデルを確認できます。実際のステーションの変数リストを使用し、仮想PLC上の11個のSTプログラムで制御しています。バーチャルコミッショニングに対応したモデルで、操作パネルから運転モードの選択と非常停止を試せます。
デモで開く ↗ (新しいタブで開きます)SEW駆動装置を備えたデルタピッカー
MC_MoveLinearAbsoluteを使用してSTでプログラミングした3軸デルタロボットを確認できます。SEWのサーボモーターを備え、モータートルクのリアルタイム表示と各軸の力を表示するウィンドウを搭載しています。操作パネルの速度オーバーライド、サイクルカウンター、非常停止を試し、モーターに紐付いた取扱説明書をPDFで開けます。
デモで開く ↗ (新しいタブで開きます)
透明な価格
realvirtual Unity Plugin Professional、同時利用の開発者ごと。納品したアプリケーションにランタイム料金はかかりません。始めるのは無料:Siemens S7インターフェース付きのrealvirtual Unity Plugin StarterがUnity Asset Storeにあります。
有効なUnityライセンスが必要です(価格に含まれません)。realvirtual Commercialには、realvirtual Unity PluginのStarterとProfessionalがダウンロードとして含まれます。realvirtual Unity Plugin Professionalは、realvirtual Commercialなしで単体でも購入できます。realvirtual Commercial自体にUnityは不要です。ツインはブラウザーで作成します。
バーチャルコミッショニングに関するよくある質問
バーチャルコミッショニングソフトウェアの価格は?
realvirtual Unity PluginのStarterは無料です(Siemens S7インターフェースを含む)。realvirtual Unity Plugin Professionalは開発者1人あたり税別€1,250の買い切りで、配布したアプリケーションにランタイム料金はかかりません。価格はすべてWebサイトで公開しています。realvirtual Commercialには、realvirtual Unity PluginのStarterとProfessionalが含まれます。Unity EditorのライセンスはUnityから別途取得してください。Professionalは単体でも購入できます。ブラウザーアプリケーションにUnityは不要です。
どのコントローラーに対応していますか?
25以上のインターフェース:Siemens S7、PLCSim Advanced、Beckhoff TwinCAT、OPC UA、MQTT、Modbus、EtherNet/IP、Bosch ctrlX、Keba、さらにKUKA、Fanuc、ABB、Universal Robotsなどのロボットコントローラー、外部挙動モデル用のFMI/Simulink。
SiLとHiLの違いは何ですか?
Software-in-the-Loop(SiL)ではコントローラーがPC上のシミュレーション(例:PLCSim Advanced)として動作し、Hardware-in-the-Loop(HiL)では実PLCがネットワーク接続されます。realvirtualは同じ信号で両方をサポートします – 早期のSiLテストからHiL受入テストまで。
ソースコードを読めますか?
はい。realvirtual Unity Plugin Professionalには完全なC#ソースコードが付属します。ブラウザービューアのrealvirtualはGitHub上のオープンソース(AGPL)です。受け渡しフォーマットGLBはオープンに文書化されています。
クラウドや特別なハードウェアは必要ですか?
いいえ。シミュレーションは通常のエンジニアリングPC上でローカルに動作します。GPUファームもデータセンターもクラウド接続も不要で、データは社内に留まります。
バーチャルコミッショニングとデジタルツインの関係は?
バーチャルコミッショニングはデジタルツインの4ステージの2番目です:コンセプトシミュレーション、実コントローラーによるバーチャルコミッショニング、MESとの統合テスト、稼働機械の3D HMI – 同じモデルがすべてのステージで再利用されます。
実際に動くところをご覧ください
インストールやアカウント登録なしで、ブラウザーのライブデモを開けます。CommunityのコアはGitHubでAGPL-3.0として公開しています。