AIを活用し、CADデータから数時間でデジタルツインを構築
モデルの設定とプログラミングをAIで支援し、CADデータからブラウザー内でデジタルツインを構築できます。動作と制御シーケンスをテストし、モデルを共有して、駆動系の選定に必要な各軸の力とトルクを評価できます。
アカウント登録やインストールなしで、無料のPublic Demoでこのユースケースをお試しいただけます。 Public Demoの制限 →
デジタルツインの構築・プログラミング・テスト
既存のCADデータを、realvirtualでデジタルツインを構築する出発点として使用できます。ブラウザーエディターでキネマティクス、駆動装置、センサーを定義します。AIはモデルの構築、信号のマッピング、Structured Textプログラムの作成を支援し、実機の準備が整う前に機械をテストできます。
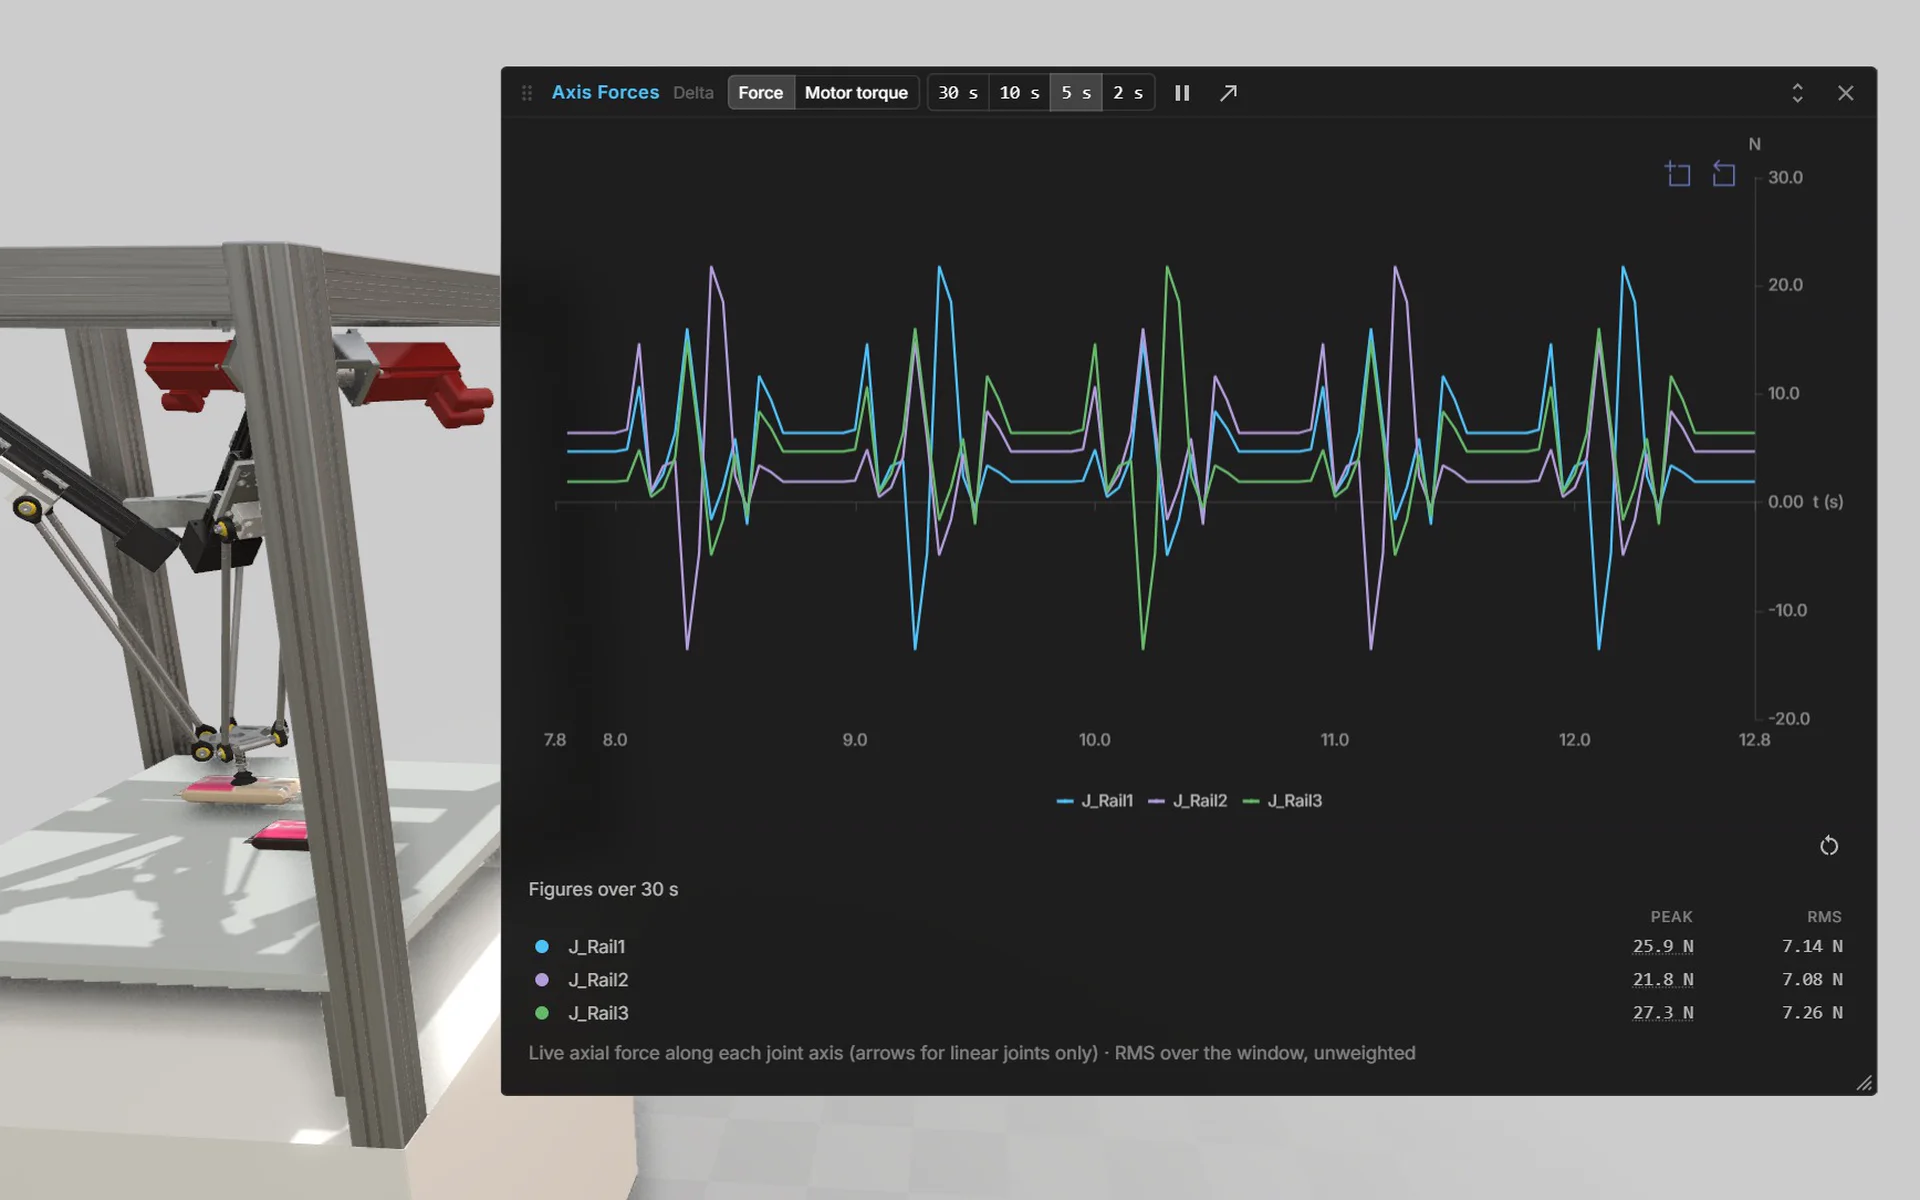
SEWのデルタピッカーは、パラレルキネマティクス、Structured Textで記述したピッキングシーケンス、モータートルクと各軸の力のリアルタイム表示を1つのモデルにまとめています。同じデジタルツインで動作、制御ロジック、駆動負荷を検証し、ブラウザーで共有できます。
CADデータからデジタルツインへ
機械の形状を、ブラウザーでプログラミングとシミュレーションが可能なモデルに変換できます。エディターで構築し、個々の作業にAIの支援を活用できます。
CADデータのインポート
STEP、JT、USD、FBXのデータをインポートするか、Onshapeから形状を取り込めます。既存の機械設計をデジタルツインの基礎として使用できます。
動作と信号の定義
エディターでキネマティクス、駆動装置、センサーを追加します。部品の動きと、その状態を表す信号を定義できます。
AI支援による構築
AIウィンドウは、realvirtual CONNECTを介してローカルのClaude CodeまたはCodexに接続し、現在の選択内容をコンテキストとして使用します。独自のエージェントはMCPサーバーを介して、コンポーネントの作成、フィールドの設定、スナップポイントでの部品の接続、Structured Textの記述と実行、操作パネルの構築、信号コメントに基づくPLCタグとモデル信号のマッピングを行えます。
すぐにシミュレーションと共有
ブラウザーでデジタルツインを直接実行し、動作、センサー、制御シーケンスをテストできます。結果を共有すると、他の利用者もブラウザーでモデルを開いてシミュレーションできます。
ファンクションブロックを備えた仮想PLC
ブラウザーエディターで、IEC 61131-3 Structured Textを使用してデジタルツインをプログラミングできます。標準STを基盤としており、メーカー固有のコードをそのまま実行することには対応していません。
標準ファンクションブロックの使用
標準ファンクションブロックのTON、TOF、TP、CTU、CTD、CTUD、R_TRIG、F_TRIG、RS、SRを使用してシーケンスを構築できます。タイミング、カウンター、エッジ検出、保持された状態をモデル上で直接テストできます。
独自のブロックの再利用
ネストしたブロックを含む独自のFUNCTION型とFUNCTION_BLOCK型を定義し、共通のブロックをライブラリーに保存できます。1つのシーンで複数のPROGRAMを実行し、機械の制御ロジックを構造化できます。
PLCopenによるモーションプログラミング
MC_Power、MC_MoveAbsolute、MC_MoveRelative、MC_MoveVelocity、MC_Halt、MC_Stopを含む14のPLCopen Motionブロックを使用できます。MC_MoveLinearAbsoluteなどのグループ指令は、直交座標系での移動を制御します。
実行中の制御ロジックの確認
オンライン表示では、各宣言行の末尾と変数にカーソルを合わせた際に現在値が表示されます。実行されたIFおよびCASEの分岐が強調表示され、ウォッチウィンドウで選択した値を監視できます。
プログラムと運転操作の制御
プログラムのデプロイ、実行、停止、1サイクル実行、リセットが可能です。AIでSTプログラムを作成・起動することもできます。押しボタン、セレクタースイッチ、非常停止、積層信号灯を備えた操作パネルを、コードを書かずに定義できます。
実PLCの接続
realvirtual CONNECTを使用して、制御を実PLCに引き継げます。システム変数がシミュレーションモードを識別するため、実際のコントローラーが制御を引き継いだ時点で、STプログラムは出力の制御を解放できます。
CADデータから駆動系の選定まで
CADデータのインポート
機械の形状をブラウザーエディターにインポートします。質量、重心、慣性テンソルはCAD形状から算出され、個別に上書きできます。
CADインポート →キネマティクスと駆動装置の構築
部品をグループ化し、駆動装置を作成して機構を定義します。デルタロボットなどのパラレルキネマティクスを含む閉ループ機構に対応しています。
キネマティクスと駆動装置 →仮想PLCのプログラミング
ブラウザー内の仮想PLCを使用して、Structured Textで制御シーケンスを記述・実行します。制御ロジックに対する機構の応答をテストできます。
仮想PLCとStructured Text →各軸の力とトルクの計算
動作サイクル全体にわたり、軸ごとの駆動力とトルク、関節ごとの軸受荷重を確認できます。計算された負荷を駆動系の選定に活用できます。
駆動系の選定 →AI支援による構築
realvirtual CONNECTを介してAIウィンドウを使用し、キネマティクス、駆動装置、Structured Textの構築支援を受けられます。MCPサーバーを介して独自のエージェントを接続することもできます。AIの利用は任意で、別途ご自身のAI利用環境が必要です。Public Demoでは利用できません。
AI支援によるモデリング →
試せるデモモデル
アカウント登録やインストールなしで、Public Demoのモデルを開けます。
SEW駆動装置を備えたデルタピッカー
MC_MoveLinearAbsoluteを使用してSTでプログラミングした3軸デルタロボットを確認できます。SEWのサーボモーターを備え、モータートルクのリアルタイム表示と各軸の力を表示するウィンドウを搭載しています。操作パネルの速度オーバーライド、サイクルカウンター、非常停止を試し、モーターに紐付いた取扱説明書をPDFで開けます。
デモで開く ↗ (新しいタブで開きます)レーザー溶接組立ステーション
5つのステーション、2基のリフト、戻りコンベヤー、14枚のパレットを備えたモデルを確認できます。実際のステーションの変数リストを使用し、仮想PLC上の11個のSTプログラムで制御しています。バーチャルコミッショニングに対応したモデルで、操作パネルから運転モードの選択と非常停止を試せます。
デモで開く ↗ (新しいタブで開きます)エディターの空のプロジェクト
ご自身のSTEPまたはJTファイルをインポートし、ブラウザーエディターでデジタルツインを構築できます。
デモで開く ↗ (新しいタブで開きます)
用途に応じてブラウザーまたはUnity Editorを選択
ブラウザー版realvirtualでは、インストールなしでモデルの構築、シミュレーション、共有が可能です。CADインポート、キネマティクス、仮想PLCをブラウザーで直接利用できます。
Unity EditorでC#、PhysX、スタンドアロンビルドを使用する場合は、realvirtual Unity Pluginを選択してください。ブラウザーとrealvirtual Unity Plugin間の双方向のデータ交換には、GLBを使用します。 realvirtual Unity Pluginの詳細を見る →
よくあるご質問
モデルの構築にはどのデータを使用できますか?
CADインポートはSTEP、JT、USD、FBXなどの形式に対応しています。質量、重心、慣性テンソルはCAD形状から自動的に算出されます。これらの値は個別に上書きできます。
デルタロボットやその他の閉ループ機構をシミュレーションできますか?
はい。realvirtualは、クランク、連結リンク、デルタロボットなどのパラレルキネマティクスを含む閉ループ機構に対応しています。剛体の運動学計算は決定論的でドリフトがなく、動作サイクル全体にわたって駆動力とトルクを計算します。
駆動計算にはどの負荷が含まれますか?
軸ごとの駆動力とトルク、関節ごとの軸受荷重を計算し、可搬負荷は質量としてモデル化します。弾性のない剛体を前提とします。接触力と加工力は物理エンジンで計算します。
モデルの構築や変更にAIは必要ですか?
いいえ。すべての機能を備えたエディターで、ご自身でモデルを構築・変更できます。任意で利用できるAIウィンドウは、realvirtual CONNECTとご自身のAI利用環境を使用します。MCPサーバーを介して独自のAIエージェントを接続することもできます。
CADインポートと仮想PLCを無料で試せますか?
CADインポート、アセット・キネマティクスエディター、仮想PLCはCommercialに含まれます。アカウント登録やインストールなしで、無料のPublic Demoでお試しいただけます。
デジタルツインの構築を開始
Public Demoを開いて動作するモデルを確認するか、空のプロジェクトにご自身のCADデータをインポートできます。対象の機械についてご相談いただき、AI支援によるデジタルツインの構築方法を計画できます。