realvirtual의 모든 기능.
하나의 디지털 트윈을 브라우저에서 로컬로.
CAD 가져오기부터 가동 중인 기계까지, 모든 것이 고객의 컴퓨터에서 로컬로 실행됩니다. CAD 데이터와 모델은 업로드되지 않으며, 중간에 클라우드도 없습니다. 거의 모든 기능을 계정 없이 Public Demo에서 바로 사용해 볼 수 있습니다.
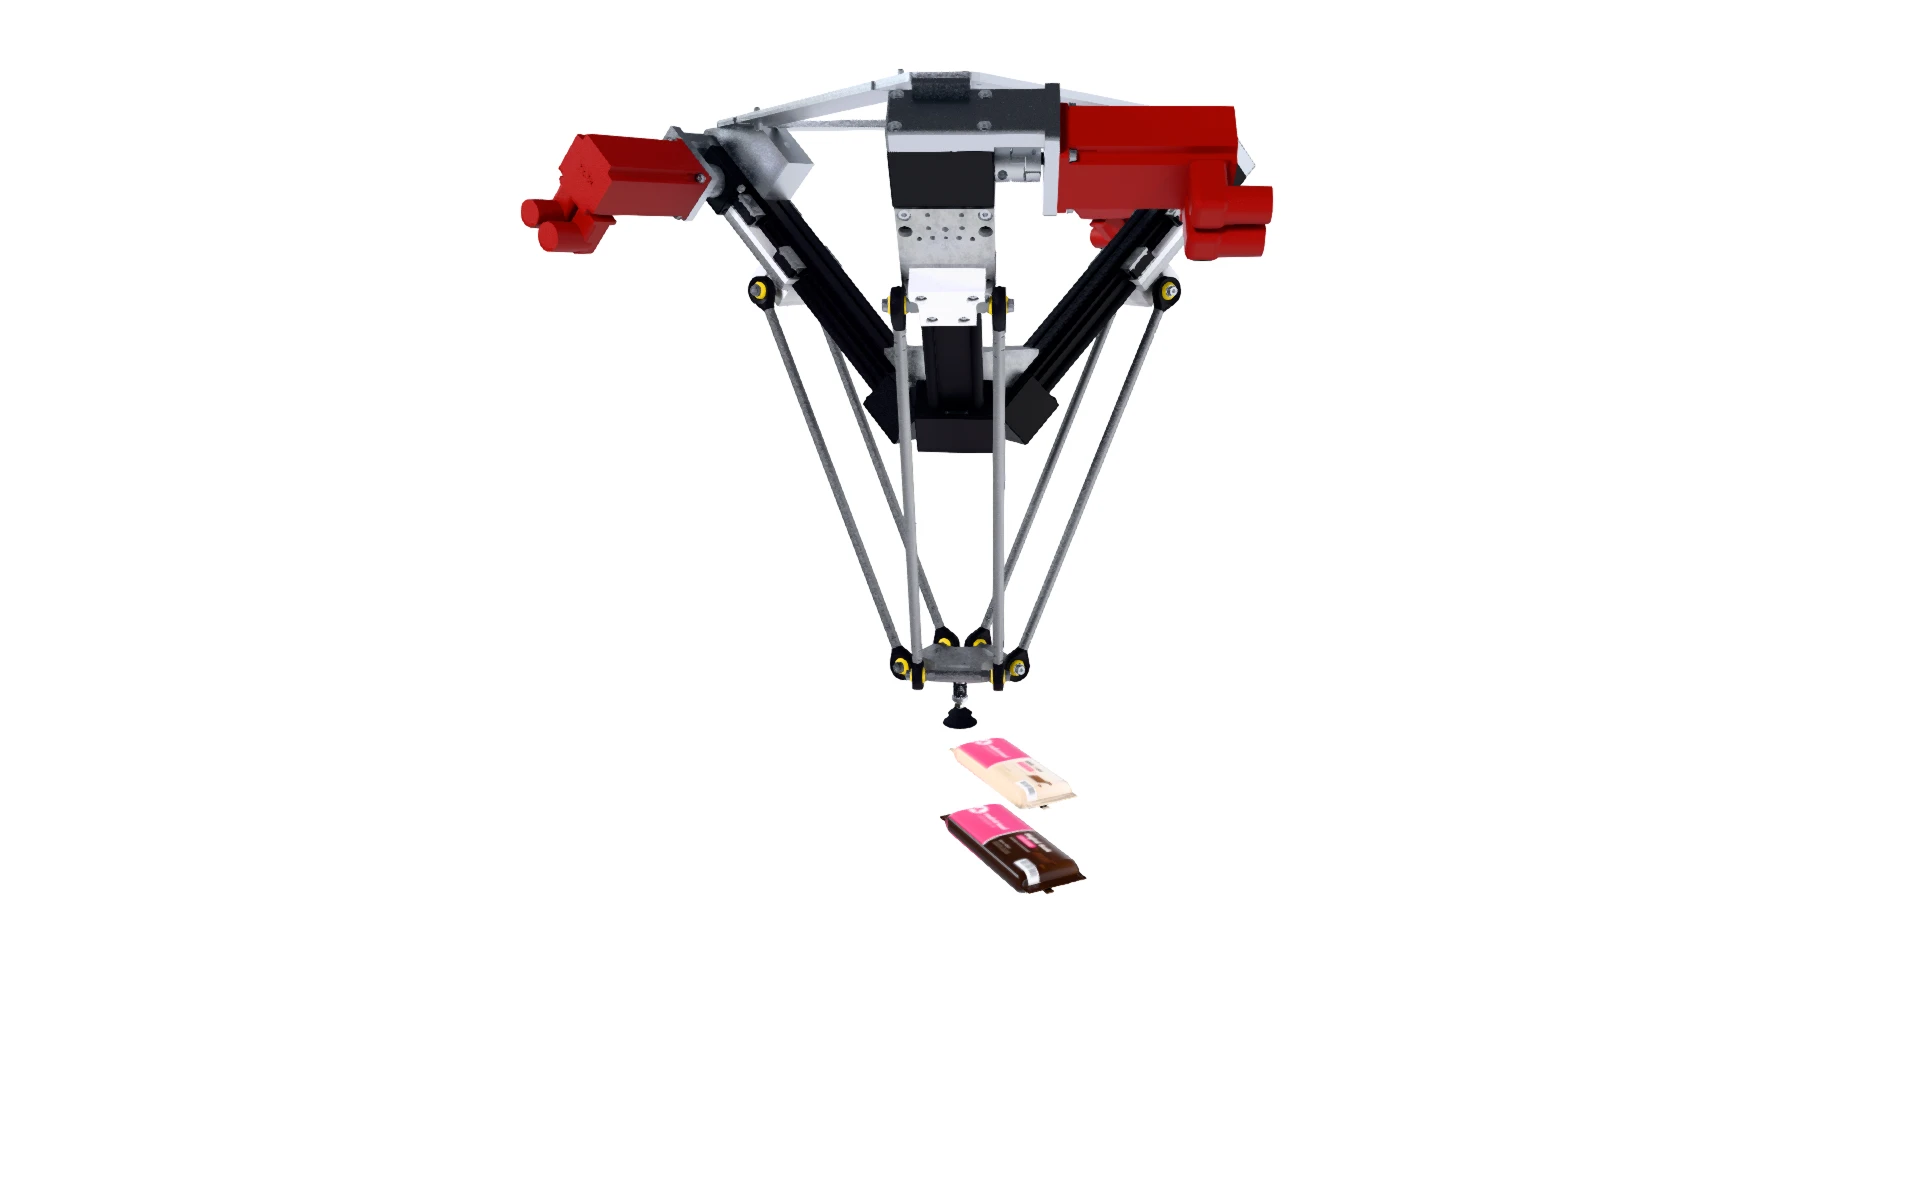
모든 기기에서, 필요한 곳에서
realvirtual의 실행 위치는 고객이 선택하며, 네 가지 배포 방식 모두 동일한 모델과 애플리케이션을 사용합니다.
고객의 컴퓨터에서
계정 없이 로컬로 시작합니다. 모델과 CAD 데이터는 고객의 컴퓨터에 저장됩니다.
공장 내부 네트워크에서
정적 웹 서버나 파일 서버면 충분합니다. 동료들은 고객의 공장 내부 네트워크에서 브라우저로 트윈을 엽니다.
고객의 클라우드에서
고객의 호스팅이나 클라우드는 정적 파일만 제공합니다. 저장 위치는 고객이 결정합니다.
기계에서
기계 PC나 조작 패널에 realvirtual CONNECT와 함께 탑재합니다. 기계의 수명 동안 오프라인에서도 작동합니다.
- 지원 기기
- PC, 태블릿, 스마트폰, VR 및 AR 헤드셋
- 지원 시스템
- Windows, Linux, macOS. 모든 최신 브라우저.
AI로 트윈을 구축하고 문제를 해결하세요
realvirtual에는 AI 창과 모든 AI 에이전트를 위한 개방형 MCP 서버가 포함되어 있습니다. realvirtual은 자체 AI 클라우드를 운영하지 않으며, 모델과 제공업체는 고객이 선택합니다. AI는 선택 사항입니다. 전체 기능의 에디터에서 모든 것을 직접 만들고 편집할 수도 있습니다.
realvirtual의 AI 창
광센서가 달린 컨베이어, PLC 신호, 테스트 시퀀스를 설명하면 트윈이 만들어지고 변경되는 모습을 볼 수 있습니다. 이 창은 CONNECT를 통해 고객 자신의 계정으로 Claude Code 또는 Codex를 로컬에서 실행합니다.
CONNECT로 설정하기 →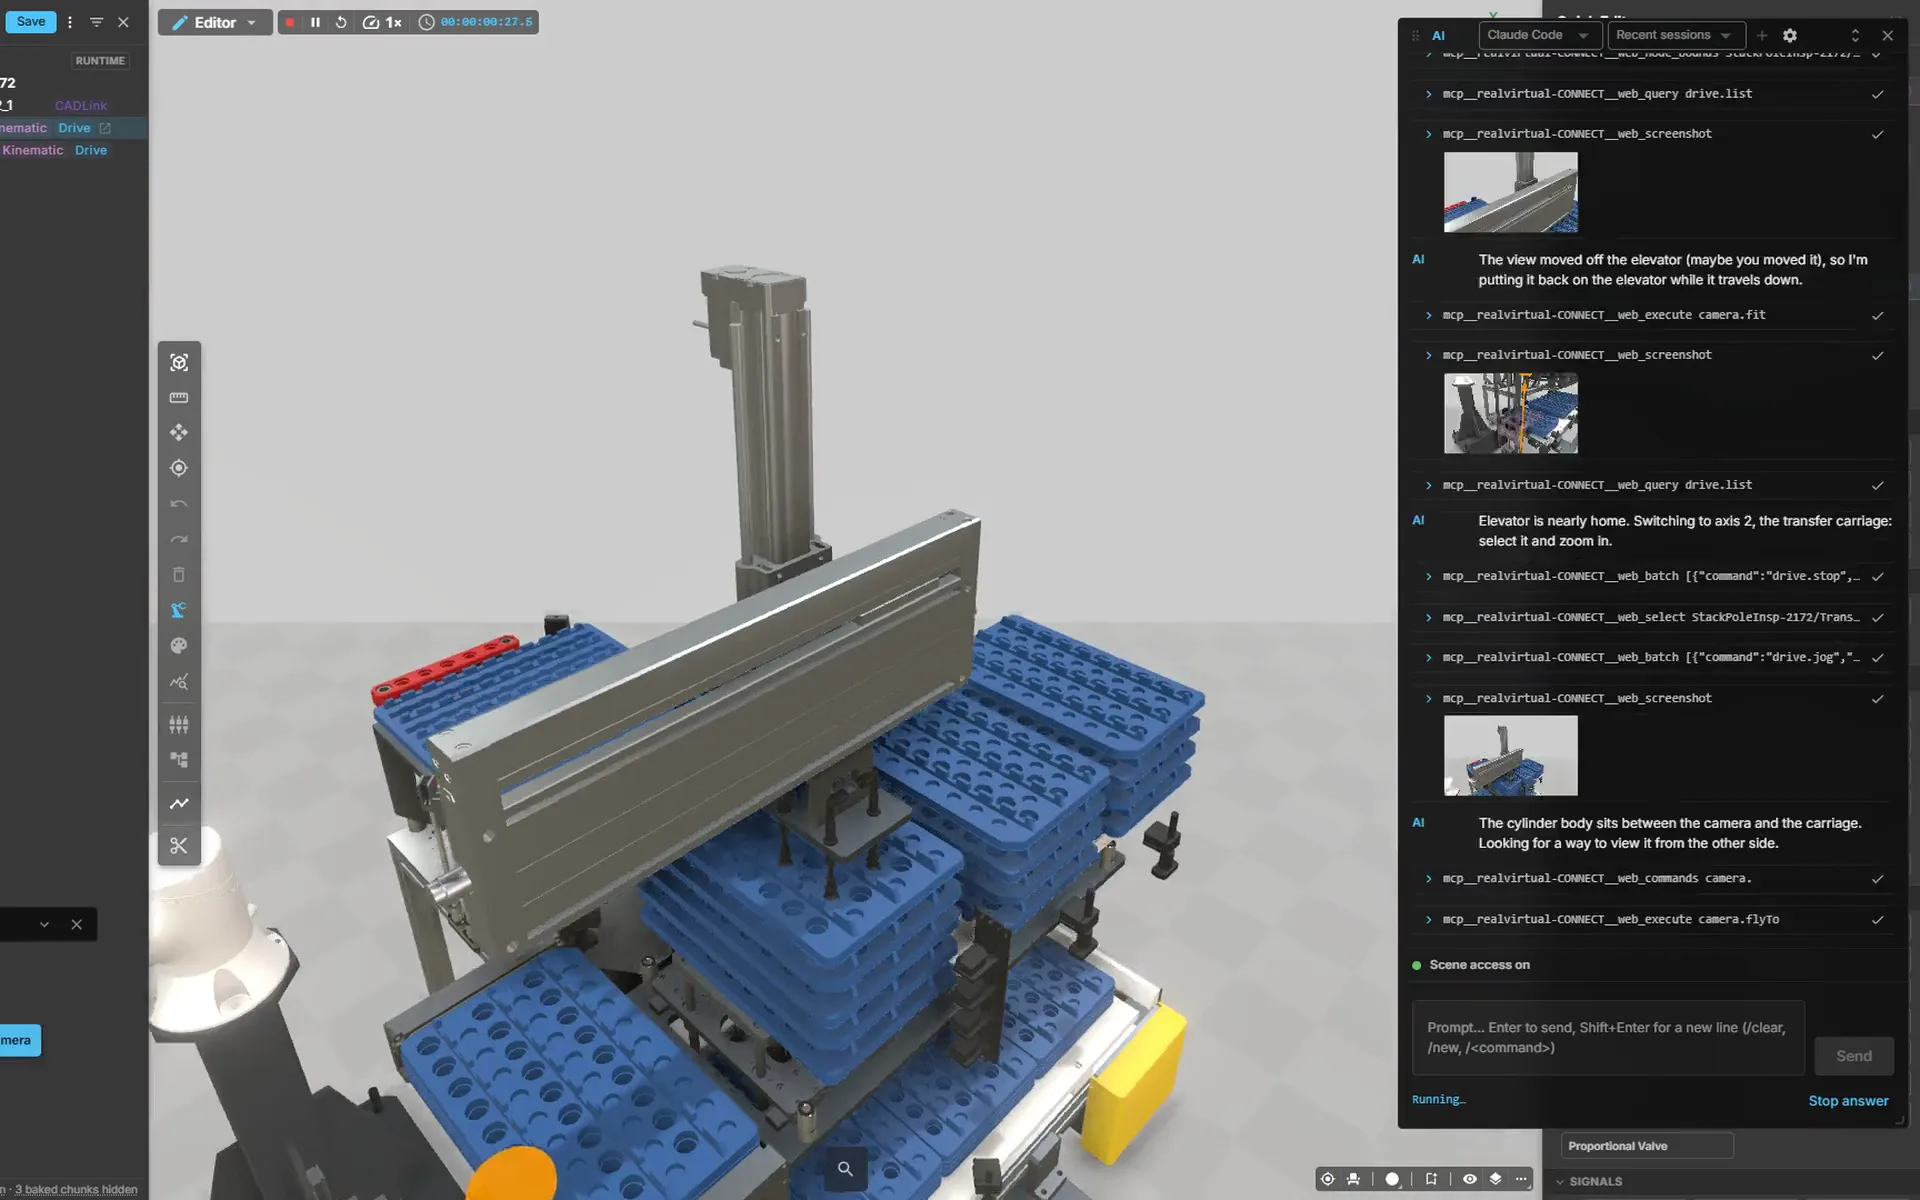
개방형 MCP 인터페이스로 고객의 에이전트 연결
자체 에이전트와 로컬 모델을 사용하는 클라이언트를 포함한 모든 MCP 클라이언트가 씬을 읽고 구축하며, 드라이브를 움직이고, 신호를 읽고 쓰며, 요청 시 스크린샷을 찍을 수 있습니다.
MCP를 통한 AI 구축: 문서 →자체 매뉴얼을 활용한 고장 진단
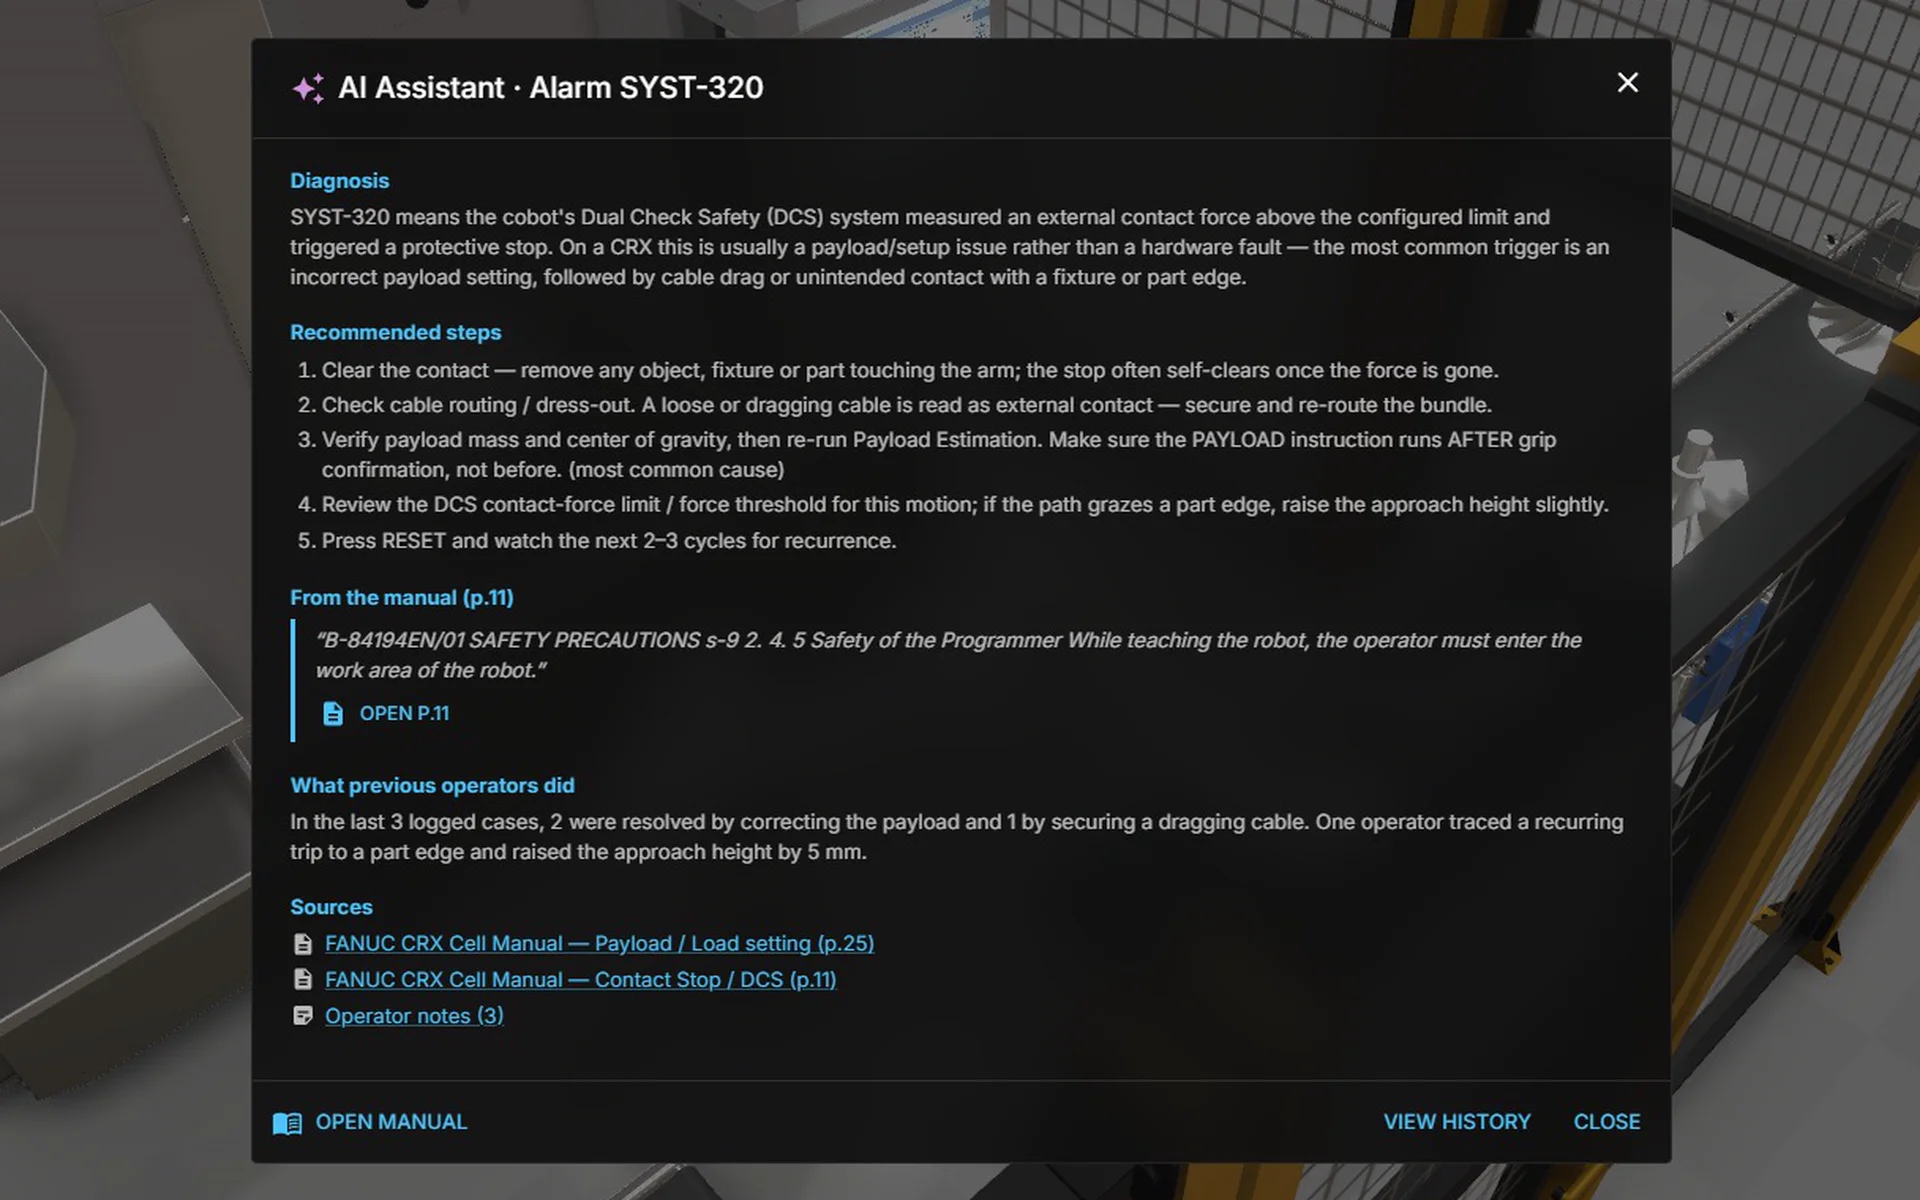
PLC 알람이 발생하면 Ask AI가 기계 문서를 검색해 원인과 조치 단계를 제안합니다. 출처 링크로 해당 PDF 페이지를 바로 열 수 있습니다.
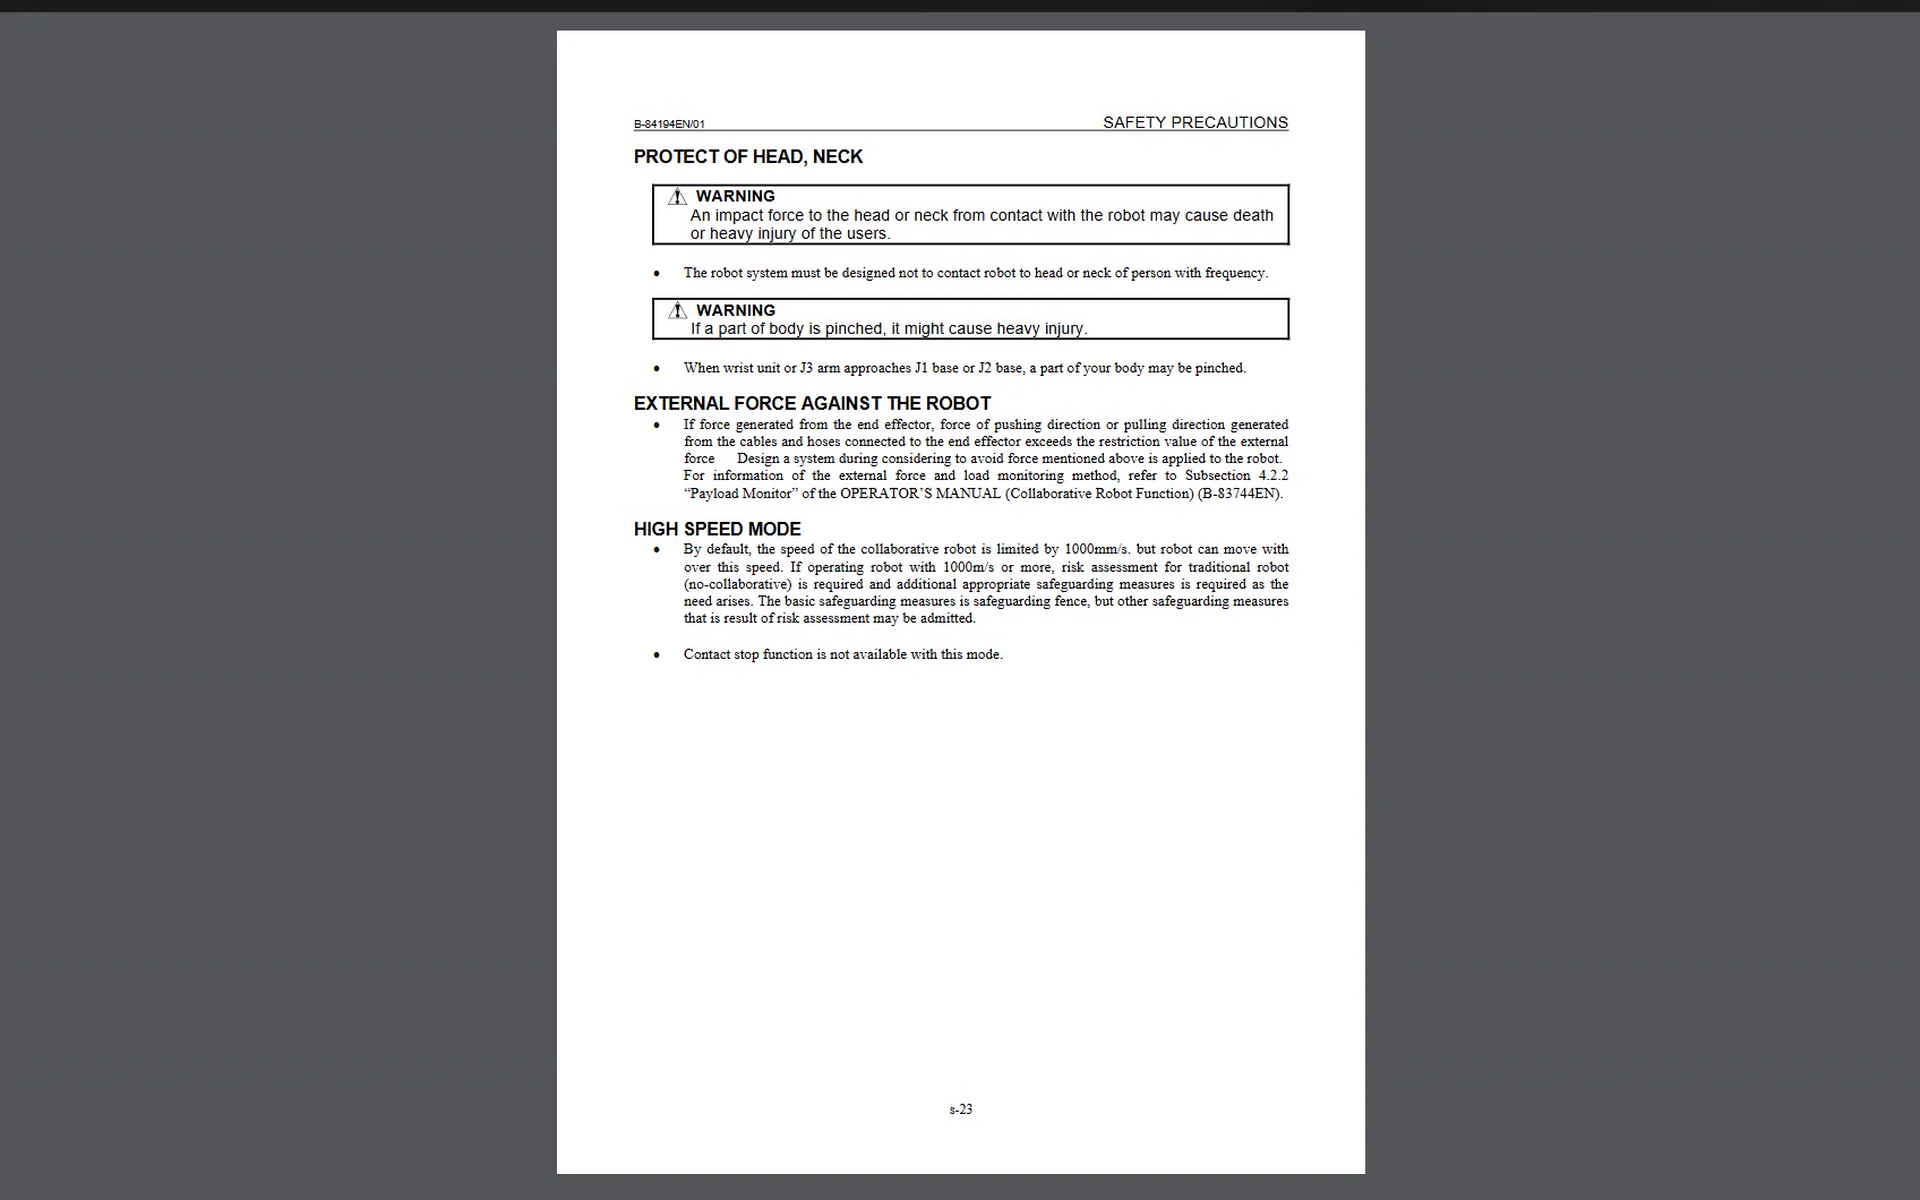
출처가 있는 답변
알람이 발생하면 고객의 매뉴얼에서 관련 구절을 찾아 이를 근거로 답변합니다. 출처 링크를 누르면 인용한 PDF 페이지가 열립니다.
언어 모델 선택
유럽 제공업체 또는 고객의 하드웨어에서 완전히 로컬로 실행되는 언어 모델을 선택하십시오.
매뉴얼은 고객이 보관
PDF와 검색 인덱스는 고객의 CONNECT 컴퓨터에 저장됩니다. 선택한 언어 모델에는 짧은 텍스트 발췌문만 전송됩니다.
피지컬 AI
트윈에서 로봇과 비전 모델을 학습시키세요: 접촉 물리를 위한 MuJoCo, NVIDIA Isaac Sim과의 USD 라이브 링크, 기록된 애니메이션을 포함한 USD 내보내기.
Public Demo에서는 사용할 수 없음: AI에는 고객 컴퓨터의 CONNECT와 고객 자신의 AI 접근 권한이 필요합니다. Public Demo의 제한 사항
CAD 데이터에서 작동하는 모델로
기존 CAD 데이터를 가져와 기구학과 드라이브를 추가하고, CAD가 변경되어도 로직을 유지하세요.
가져오기
- STEP
- JT(NX / Teamcenter의 PLMXML 기구학 포함)
- USD(.usdz, .usda)
- FBX
- 모든 CAD 또는 3D 도구의 GLB 및 glTF
- DXF 레이아웃
- NVIDIA SimReady 에셋
- Onshape(클라우드)
- Unity Asset Manager(클라우드)
- SolidCraft, 모델링 중 실시간 연동
내보내기
- rv_extras를 포함한 GLB: 형상, 기구학, 신호, 로직을 하나의 자기 기술형 파일에
- 기록된 애니메이션을 포함한 USD
- NVIDIA Isaac Sim과의 USD 라이브 링크
CAD 가져오기 및 에디터
STEP, JT, USD, FBX를 브라우저로 바로 가져와 그 자리에서 메커니즘을 구성합니다. 피벗 설정, 부품 그룹화, 조인트와 드라이브 할당 – 델타 로봇의 암이 페이지를 벗어나지 않고 움직이는 기구학이 됩니다. 재가져오기로 CAD 리비전을 제자리에서 갱신합니다. 상용 라이선스에 포함.
Public Demo에서 체험하기 (새 탭에서 열립니다)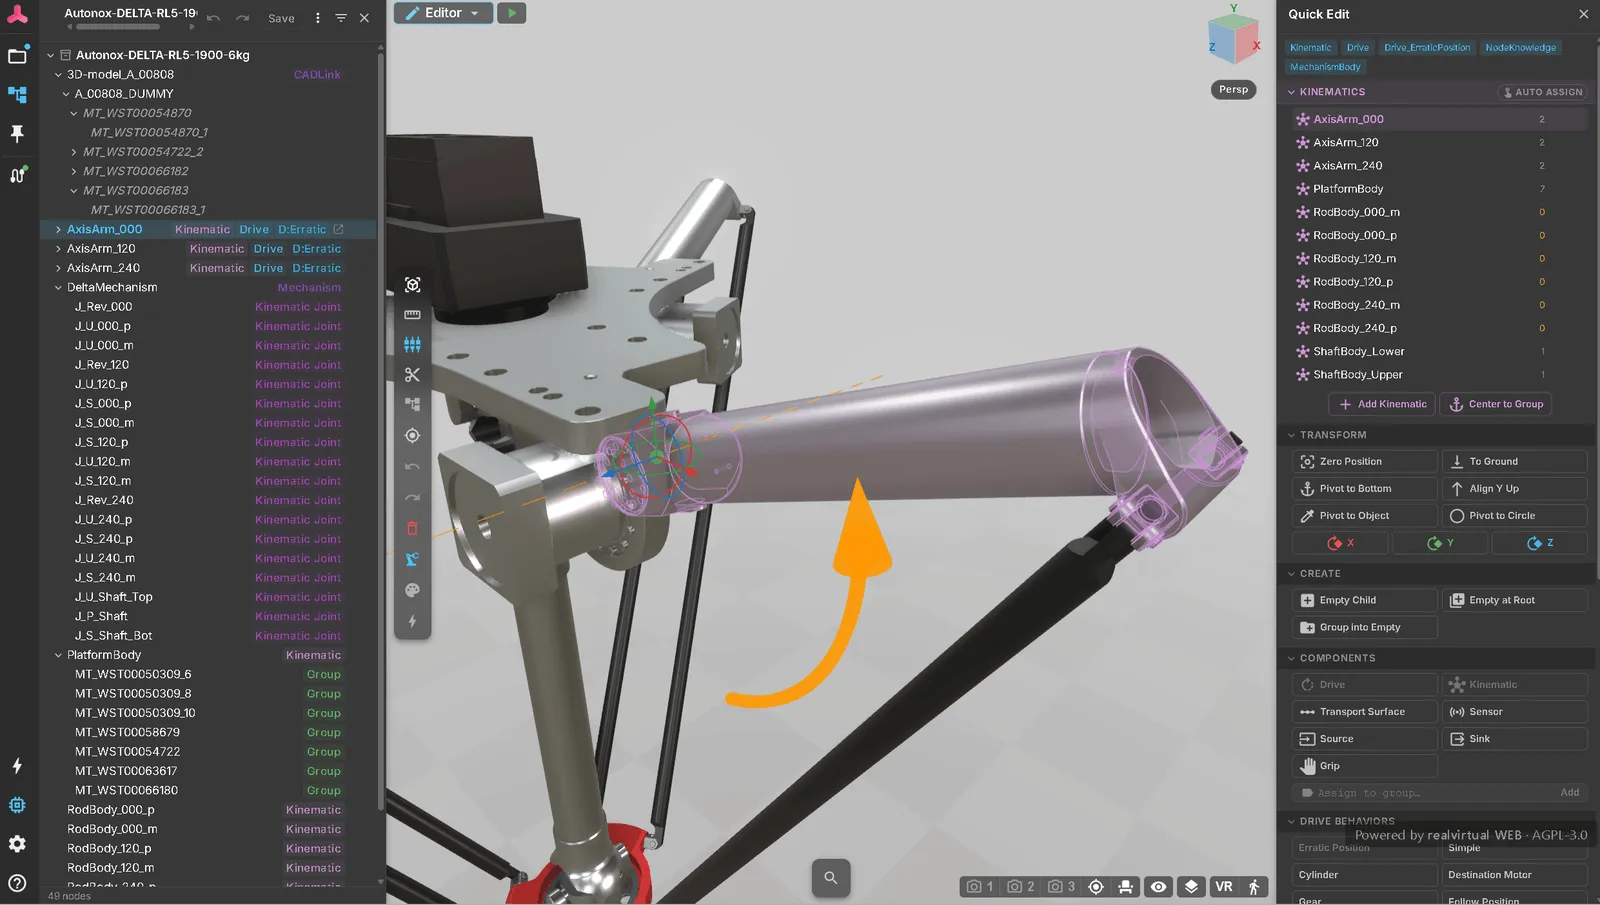
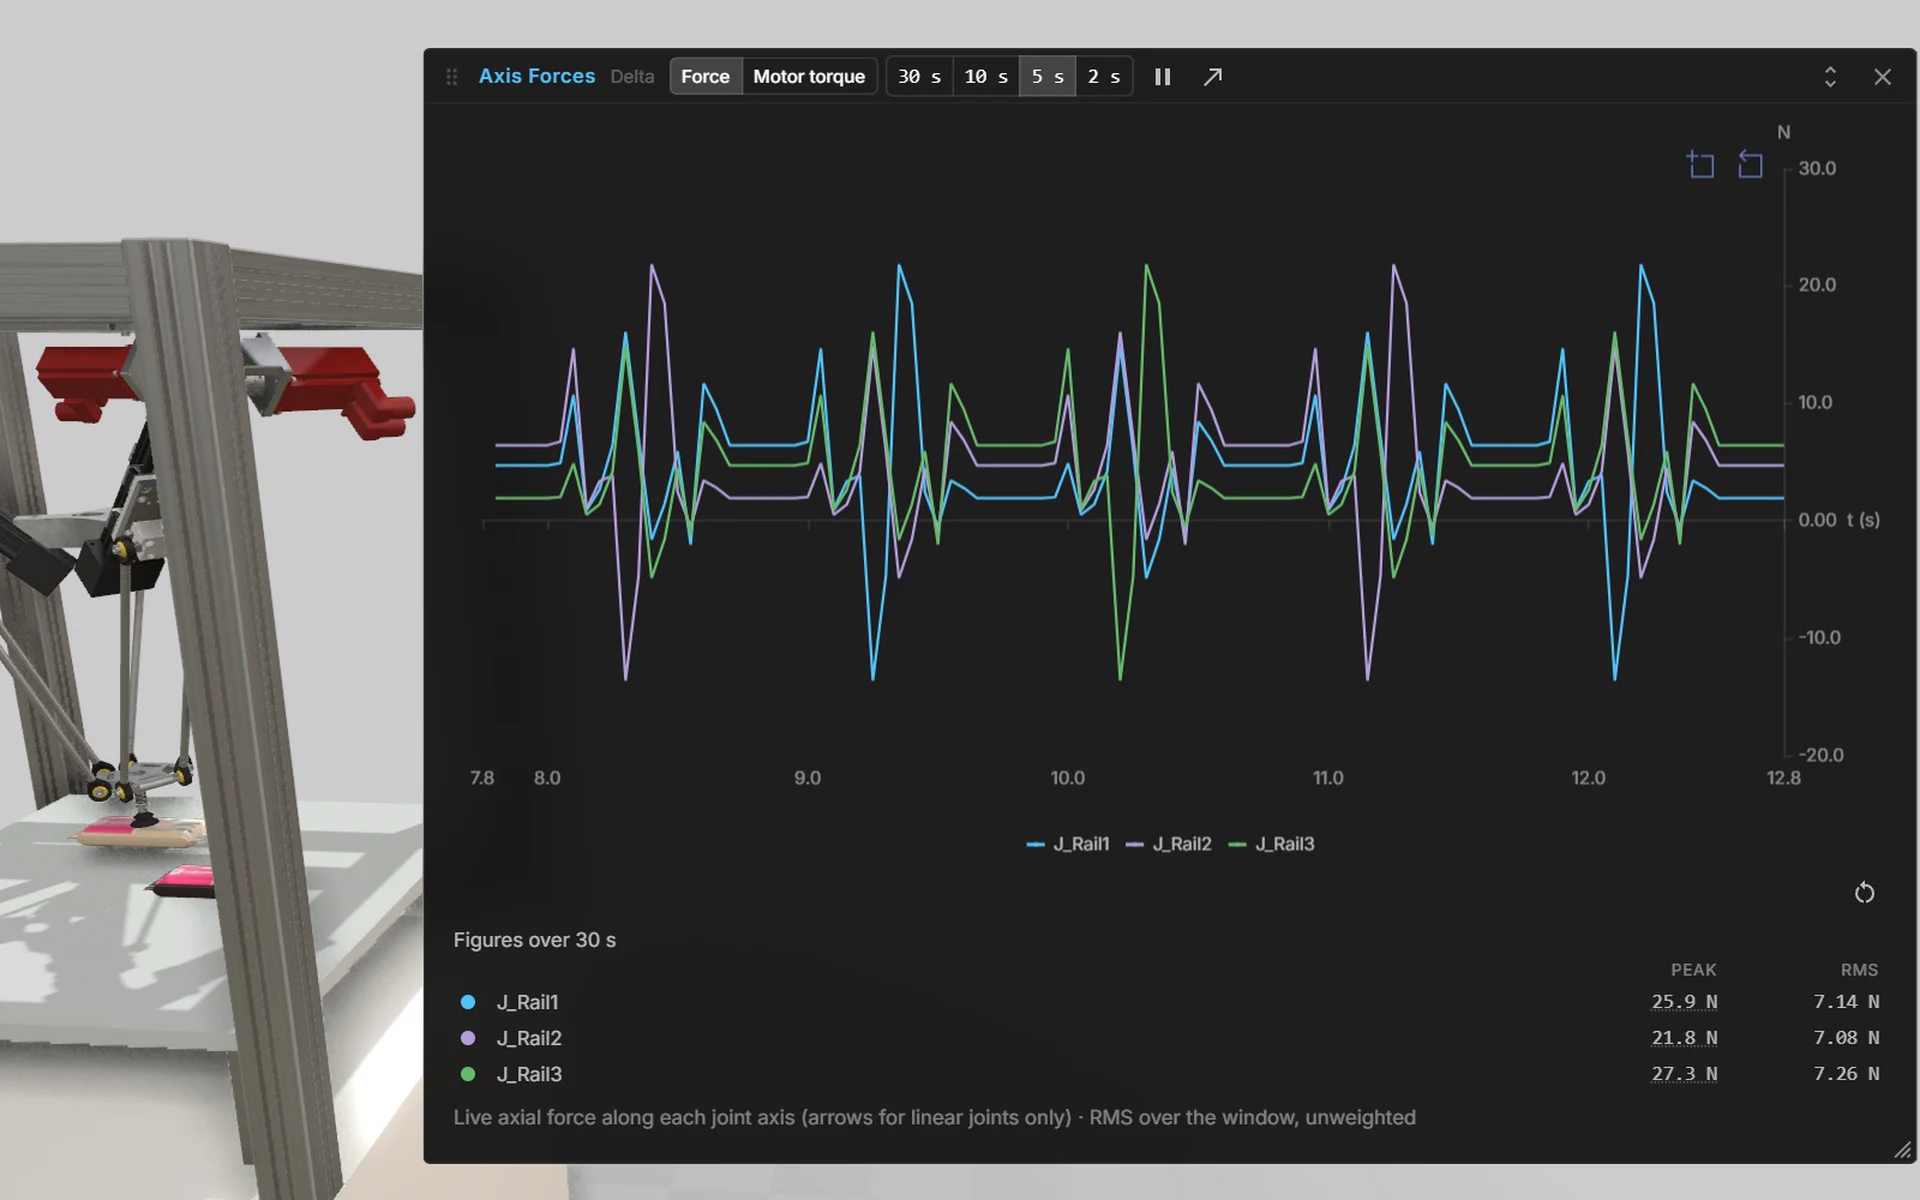
구동 장치 산정
축의 힘과 토크는 움직이는 메커니즘에서 직접 얻습니다. 구동장치를 선택하기 전에 각 장치에 필요한 성능을 확인할 수 있습니다.
멀티 엔진 시뮬레이션: 질문마다 알맞은 방법
모델은 하나만 만들고, 질문에 답할 수 있는 가장 단순한 방법을 선택합니다: 기구학 시뮬레이션, 2D 물리, 강체 물리, 상세 물리 또는 이산사건 시뮬레이션. 특수한 경우에는 실시간 방법을 영역별로 조합할 수 있습니다.
수학적으로 정확한 강체 기구학과 힘 계산
게임 엔진은 조인트를 반복적으로, 근사적으로 풉니다. 게임에는 충분하지만 기계 산정에는 충분하지 않습니다. realvirtual은 자체 구속 솔버로 기구학을, 뉴턴-오일러 역동역학으로 힘을 풉니다. 폐쇄형 기구 체인도 포함됩니다.
- 위치 구동 강체 기구학: 결정론적이고 드리프트 없음, 델타 로봇 같은 병렬 기구학 포함
- 축별 구동력과 토크, 조인트별 베어링 하중을 전체 동작 사이클에 걸쳐
- 질량, 무게중심, 관성 텐서를 CAD 형상에서 자동으로 가져오며, 각각 덮어쓸 수 있음
- 하나의 솔버 코어, 내부 배정밀도, 브라우저(WebAssembly)와 Unity Plugin에서 동작
레이아웃 계획
고객의 컴퓨터에서 브라우저로 로컬 실행하며, 이송 및 팔레타이징용 라이브러리 구성요소로 레이아웃을 구성하십시오. 계획과 시뮬레이션에 같은 모델을 사용합니다.
데모에서 레이아웃 플래너 보기 (새 탭에서 열립니다)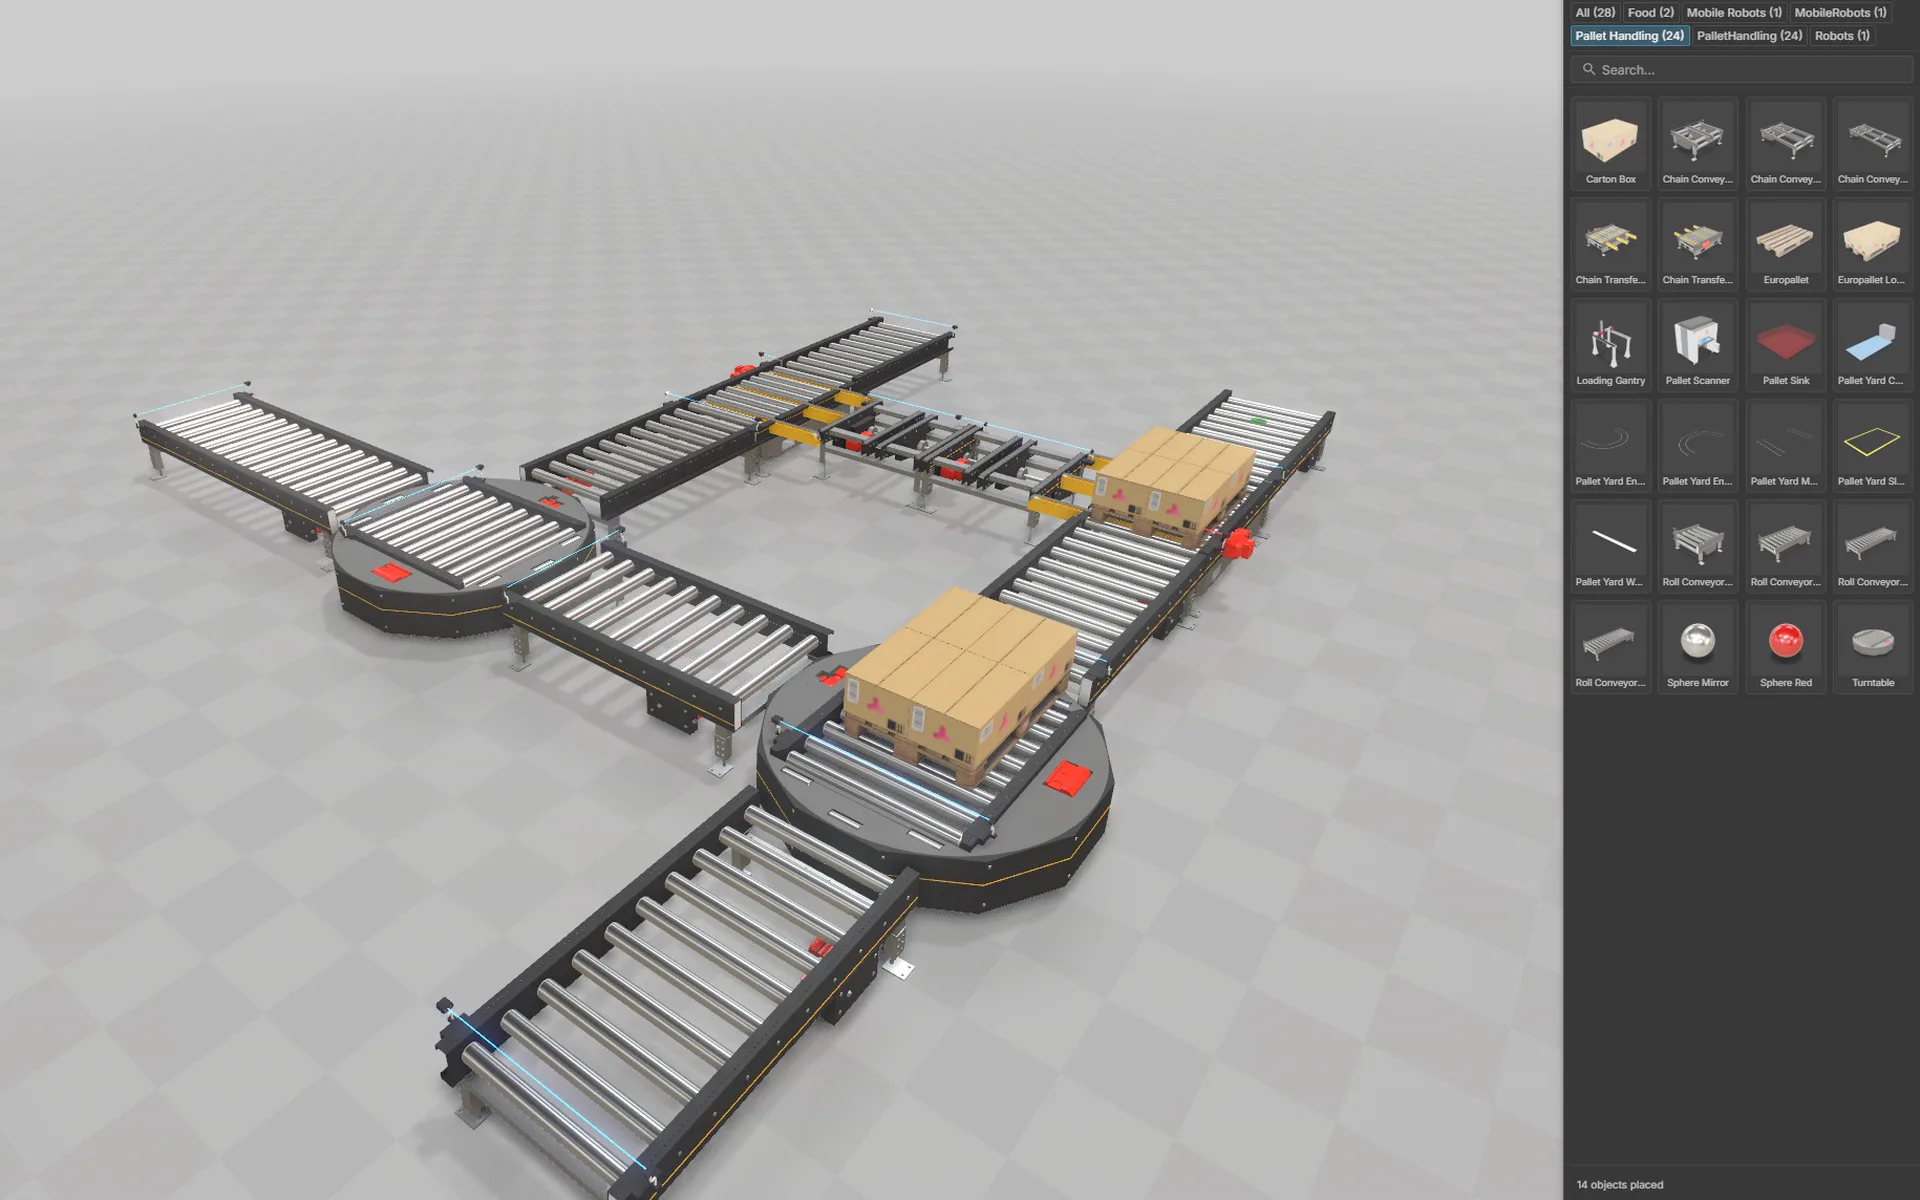
이산 사건 시뮬레이션
동일한 레이아웃에서 사건별로 자재 흐름과 처리량을 계산하십시오. 시뮬레이션 코어는 오픈 소스이며, 체계적인 검토를 위한 실험 관리자는 realvirtual Commercial에 포함됩니다.
이산 사건 시뮬레이션 데모 (새 탭에서 열립니다)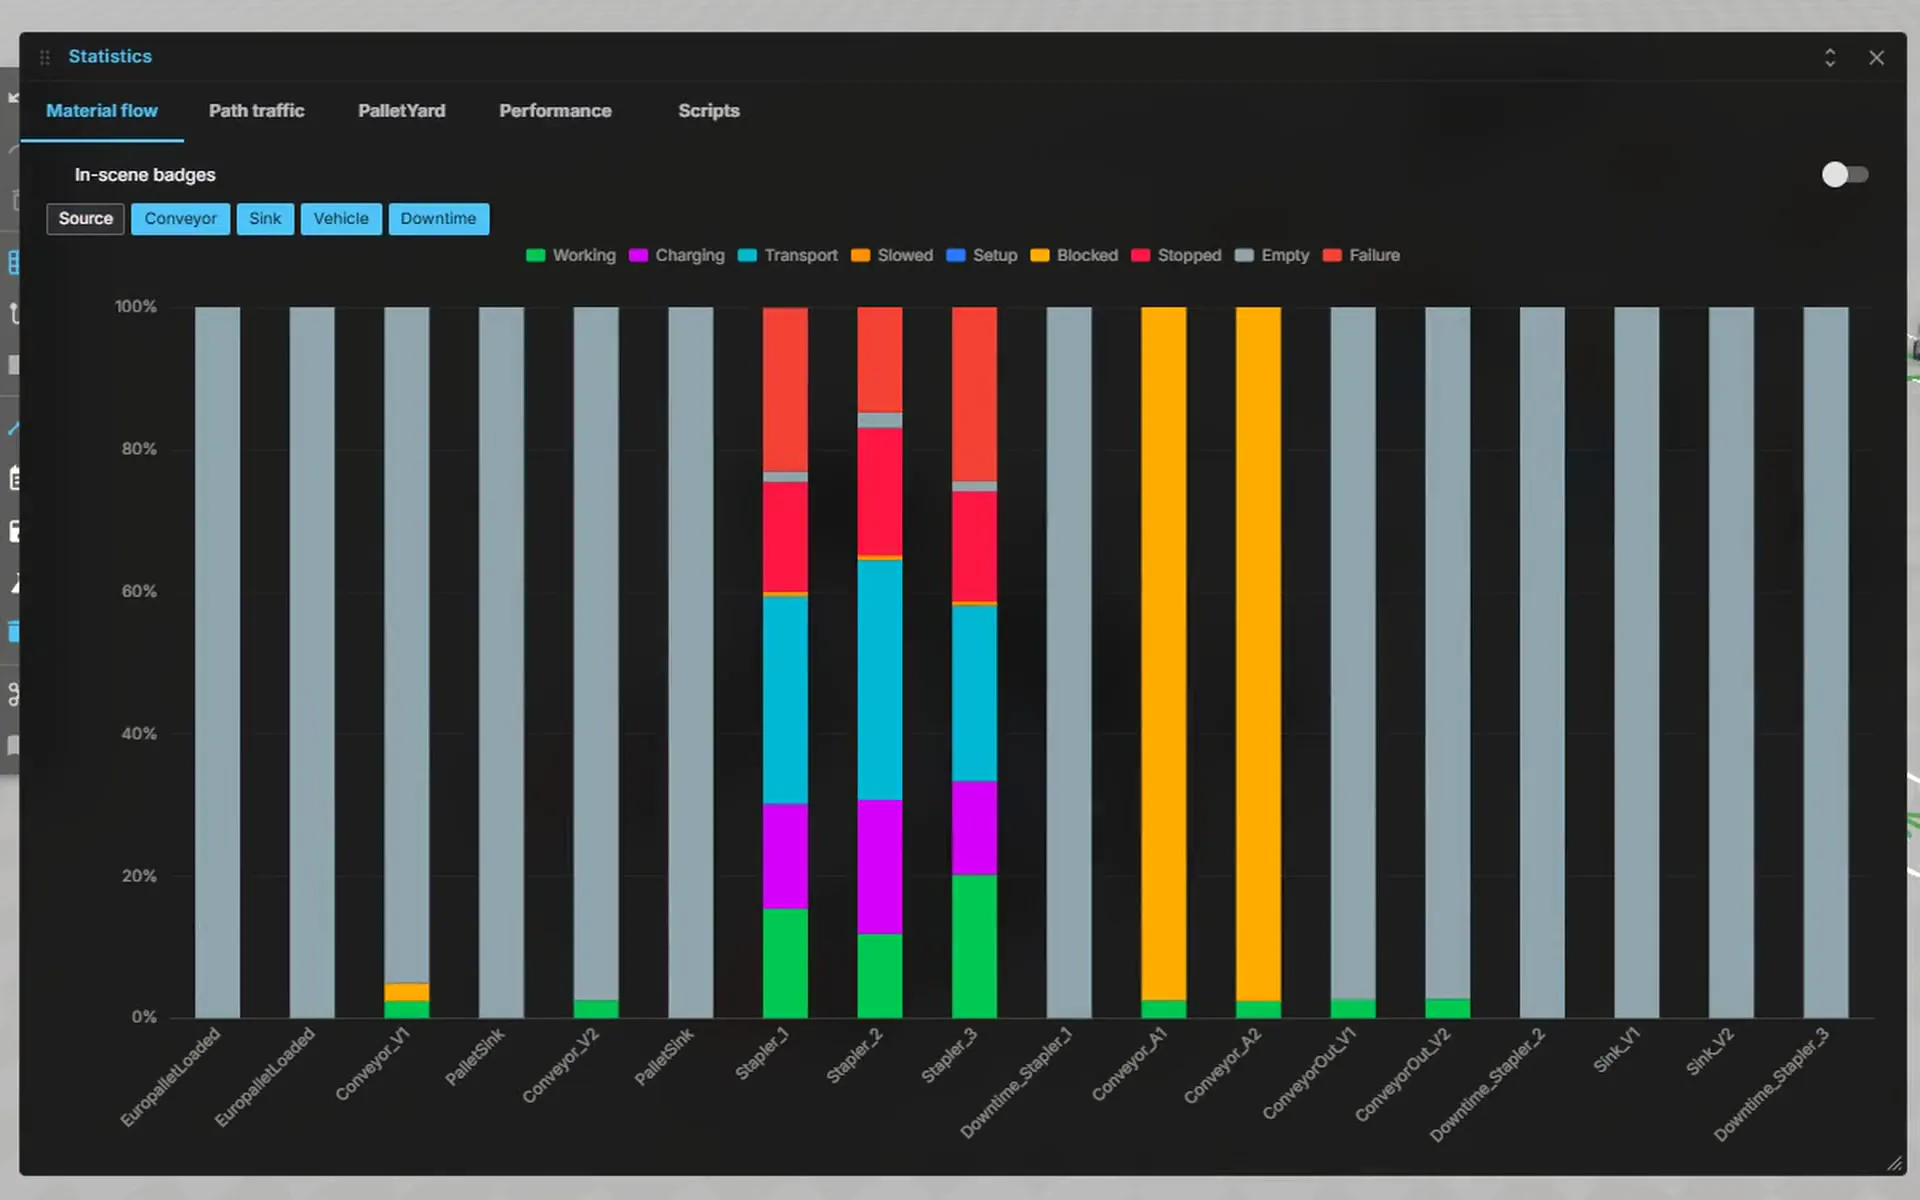
PLC 로직과 조작 패널
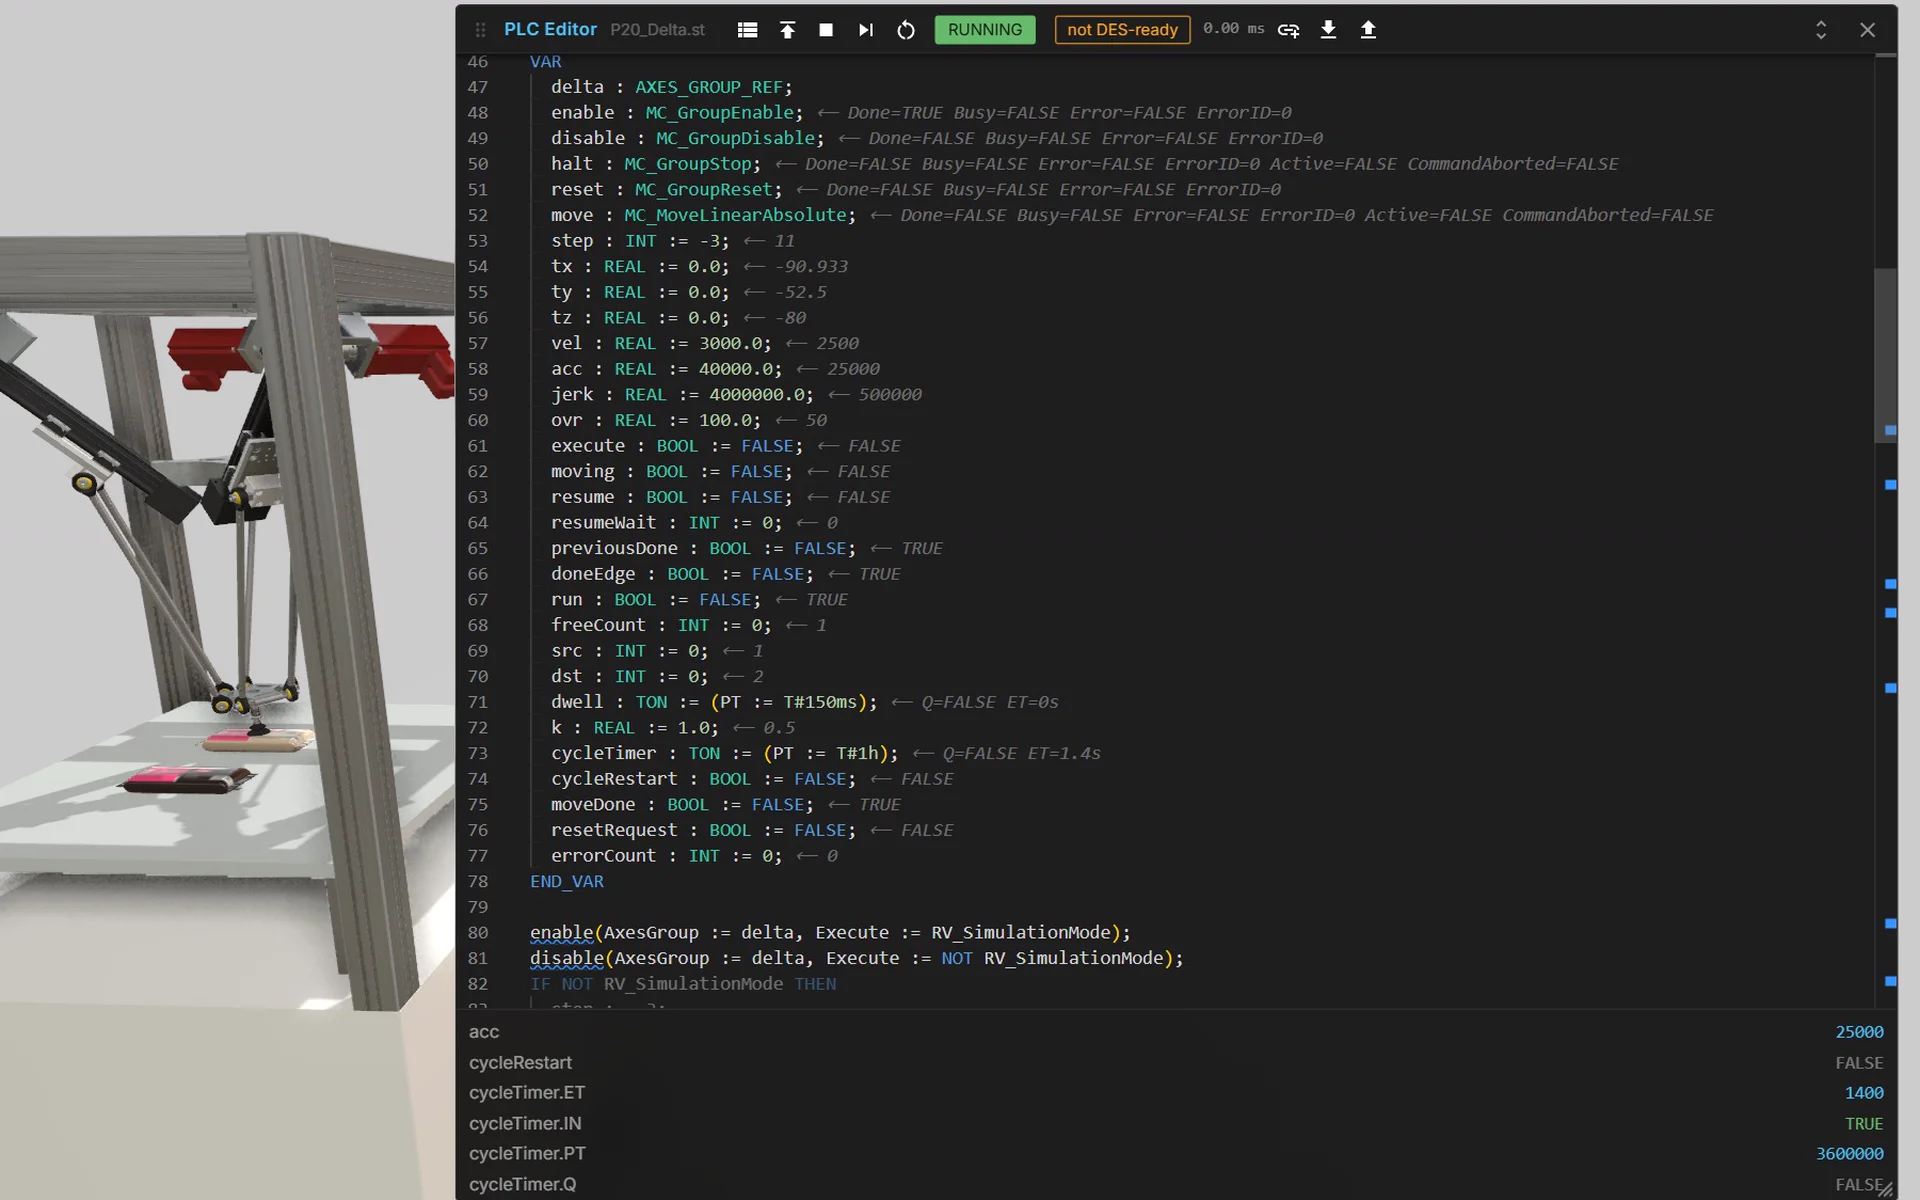
실제 컨트롤러를 연결하기 전에 IEC 61131-3 Structured Text, 펑션 블록, PLCopen 모션 명령, 조작 패널을 브라우저에서 사용하세요.
Structured Text 가상 PLC
- 내장 에디터의 Structured Text(IEC 61131-3), 감시 값 표시
- IEC 펑션과 펑션 블록, 타이머, 카운터
- PLCopen Motion, Part 1과 Part 4의 일부: MC_MoveAbsolute, MC_MoveLinearAbsolute 등
- 실제 패널에 맞춘 버튼, 램프, 값 표시를 갖춘 조작 패널
- AI가 ST 코드를 작성하고, 고객이 에디터에서 검토
27CONNECT를 통한 인터페이스
실제 컨트롤러와 로봇을 위한 인터페이스
가상 PLC가 역할을 넘기면 트윈은 실제 컨트롤러에 연결됩니다. 인터페이스는 로컬 컴퓨터의 realvirtual CONNECT를 통해 실행됩니다.
컨트롤러
- Siemens S7 TCP/IP
- Siemens PLCSIM Advanced
- Siemens SIMIT
- Beckhoff TwinCAT ADS
- Bosch Rexroth ctrlX
- B&R PVI
- Festo
- Keba
- Mitsubishi MELSEC
- SEW MOVI-C
개방형 표준
- OPC UA
- MQTT
- Modbus
- EtherNet/IP
- WebSocket Realtime
- UDP
로봇
- ABB RobotStudio
- KUKA
- KUKA RSI
- FANUC
- Universal Robots
- Denso
- RoboDK
- Wandelbots NOVA
- igus ReBeL
시뮬레이션
- FMI (FMU)
- WINMOD Y200
CONNECT는 신호 20개까지 무료입니다. 모든 인터페이스와 CONNECT 작동 방식 →
운영 현장과 고객 앞에서
시운전 모델을 계속 활용하십시오. 가동 중인 기계의 3D 조작 인터페이스(HMI), 서비스용 기계 정보 시스템, 대화형 프레젠테이션으로 사용할 수 있습니다.
가동 중인 3D 조작 인터페이스(HMI)
구동장치 위치, 센서 상태, 알람 및 생산 수치를 기계 모델에 직접 표시하십시오. CONNECT가 고객의 공장 네트워크 내 브라우저로 PLC 신호를 전달합니다.
Public Demo에서 체험하기 (새 탭에서 열립니다)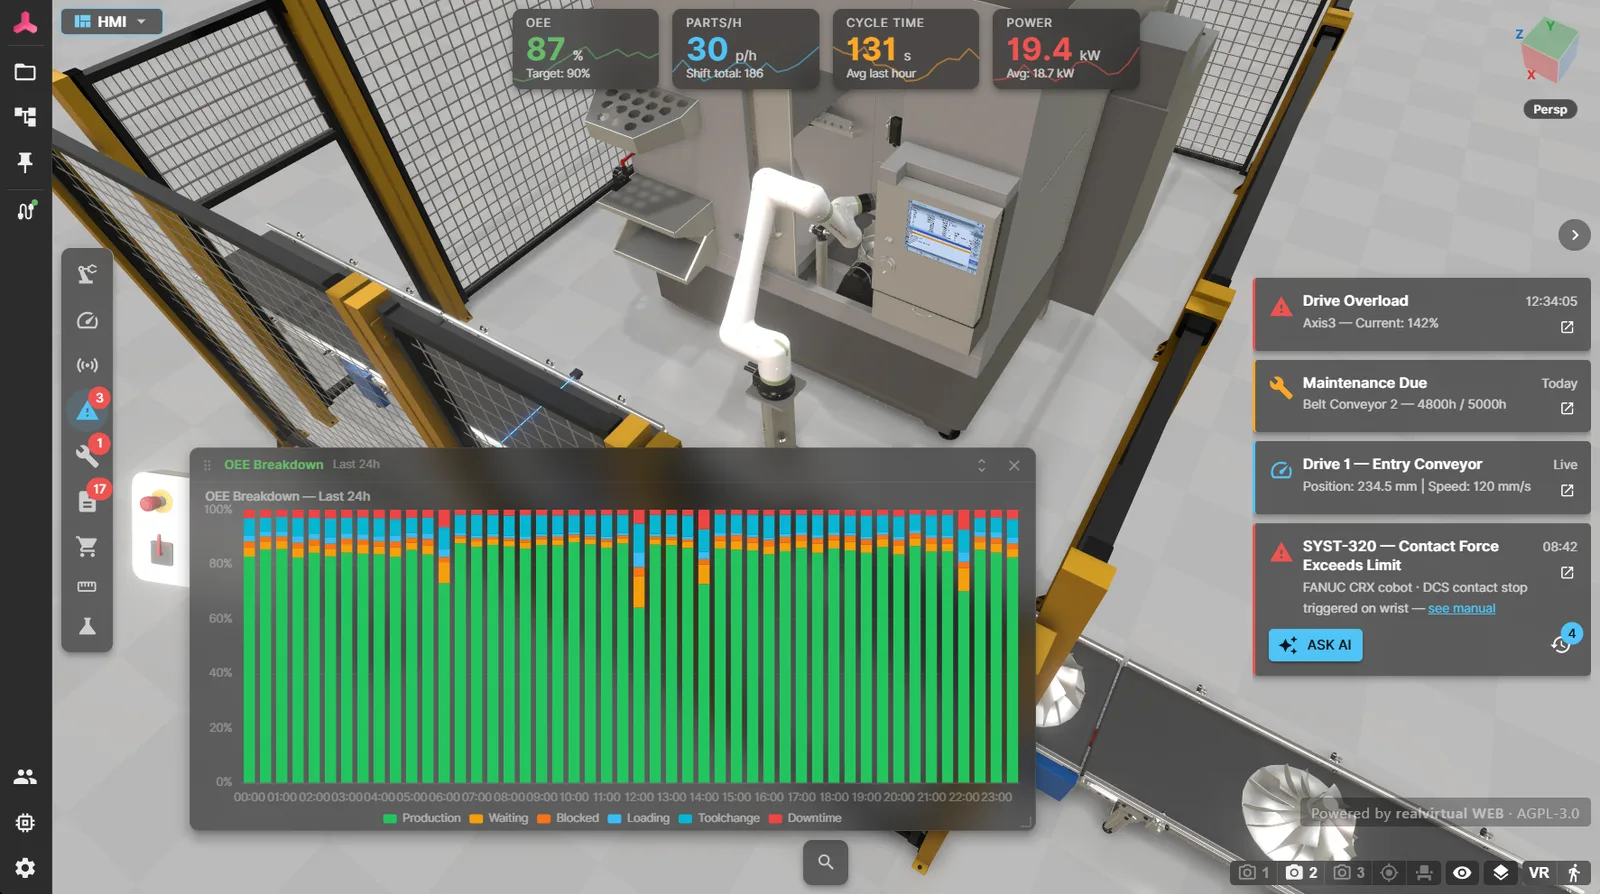
기계 정보 시스템
매뉴얼, 유지보수 지침, 예비 부품 목록을 3D 구성요소에 연결하면 기술자가 클릭하여 문서를 확인할 수 있습니다. 이는 2027년 1월부터 EU 기계 규정 2023/1230이 허용하는 완전한 디지털 기계 문서에 부합하는 방식입니다.
영업 및 제품 구성
브라우저에서 기계를 소개하고 제품의 여러 구성을 시각적으로 설명합니다. 고객은 3D 모델을 살펴보고 맞춤 개발한 구성 도구에서 옵션을 선택할 수 있습니다.
교육, 인수 검사 및 지원
디지털 트윈에서 운전 절차를 연습하고 기계 동작을 함께 검토하며 모델을 보면서 정비 문제를 논의합니다. 브라우저 링크로 모델을 공유할 수 있습니다.
VR 및 AR 헤드셋에서
지원되는 VR 및 AR 헤드셋에서 WebXR을 통해 헤드셋 브라우저로 직접 트윈을 여십시오. 앱 스토어용 별도 빌드는 필요하지 않습니다.
브라우저는 클라우드가 아닙니다
고객의 컴퓨터에 있는 브라우저가 선택한 위치에서 애플리케이션을 한 번 불러오며, 클라우드 백엔드나 계정은 필요하지 않습니다. 실시간 기계 데이터는 로컬 네트워크에서 브라우저와 기계 사이를 직접 오가며, 링크 공유는 고객이 명시적으로 선택할 때 이루어집니다.
디지털 트윈은 이제 URL입니다
고객의 컴퓨터에서 브라우저로 실행하는 트윈을 11개 슬라이드로 설명합니다. 설치나 클라우드 계약 없이 자체 웹 서버를 사용하거나 서버 없이 실행할 수 있으며, CAD 데이터는 고객의 컴퓨터에 저장됩니다.
필요한 것: 브라우저
realvirtual은 고객의 컴퓨터에서 브라우저로 로컬 계산과 렌더링을 수행합니다. GPU 클러스터도, 렌더 팜도, 고사양 워크스테이션도 필요하지 않습니다. 간단한 용도에는 내장 그래픽으로 충분하며, 대규모 설비에는 일반적인 외장 그래픽 카드면 됩니다.
- 최신 Chrome, Edge, Firefox 또는 Safari, 태블릿에서도 사용 가능
- WebGL 2 또는 WebGPU를 통한 하드웨어 가속 렌더링
- Intel Iris Xe, AMD 내장 그래픽, Apple Silicon에서 동작, 일반 외장 카드라면 쾌적
- 일반 컴퓨터에서 수천 개 부품을 동시에 시뮬레이션
Public Demo: 계정 없이 거의 모든 기능
공개 데모는 고객의 컴퓨터에서 브라우저로 로컬 실행되는 realvirtual Commercial의 기능을 보여 줍니다. 편집기, CAD 가져오기, 기구학, 역기구학, 기능 블록을 갖춘 가상 PLC, 실험 관리자를 갖춘 이산 사건 시뮬레이션, 레이아웃 플래너, 3D 조작 인터페이스(HMI), WebXR을 제공하며, 연 모델은 명시적으로 공유하지 않는 한 고객이 보관하고 공유 프로젝트는 사전에 암호화됩니다.
라이브 데모 체험 (새 탭에서 열립니다)Public Demo의 제한 사항
- AI: 고객 컴퓨터의 CONNECT와 고객 자신의 AI 접근 권한 필요
- CAD 가져오기는 STEP 25 MB, JT 12 MB까지
- web.realvirtual.io에서 호스팅, 분석 동의 화면과 realvirtual 표시 포함. 자체 호스팅 및 오프라인 사용 불가
- 자체 TypeScript 플러그인 사용 불가
- 지원, 보증, 가용성 약정 없음
- 이용 약관: 자동화된 대량 사용, 접근 권한 재판매, 자체 상용 서비스에의 임베딩 금지. 저장 공간과 공유 링크는 제한됨
이 제한을 넘어서려면: 자체 배포 환경의 realvirtual Commercial. 라이선스 →
오픈 소스 + 상용
체험은 무료이며, realvirtual Commercial은 개발자 시트 1개당 연간 1,920유로와 함께 트윈을 납품하거나 다른 사람에게 제공할 때 기계당 300유로부터 시작하는 배포 수수료가 정확히 한 번 부과됩니다.
개발자 시트는 개발하는 동안에만 필요합니다. 납품된 트윈은 구독 없이 계속 실행되며, 10년 이상의 오프라인 운영과 2027년 EU 기계 규정을 고려하여 설계되었습니다. 12개월 결제 후에는 각 연간 라이선스의 최종 버전을 영구 보유하며, 업데이트에는 활성 라이선스가 필요합니다.
realvirtual Free
AGPL-3.0- 3D 뷰어, 3D HMI, 시뮬레이션(60 Hz), 이산사건 시뮬레이션(DES) 코어, 레이아웃 플래너, JS 동작 로직, WebXR – 전체 소스 코드
- AGPL-3.0 조건으로 사용하며, 해당 소스 코드 제공 의무와 화면의 출처 표시 의무가 적용됩니다. 자세한 내용은 라이선스 약관을 확인하세요.
realvirtual Commercial
개발 라이선스 · Unity Plugin 포함AGPL-3.0의 모든 기능에 더해:
- 자체 플러그인과 뷰어 변경 사항을 비공개로 유지
- 출처 표시 대신 자체 브랜드
- 우선 지원
- CAD 가져오기 및 에디터
- 개발자 시트당 CONNECT 라이선스 1개
realvirtual Commercial에 포함: 선택적으로 사용할 수 있는 realvirtual Unity Plugin(Starter와 Professional). Unity Editor에서 작업하려면 별도의 Unity Editor 라이선스가 필요합니다. Professional은 별도로도 구매할 수 있습니다.
트원을 누가 사용하나요?
- 본인만, 자신의 컴퓨터에서 로컬로 사용 – 엔지니어링, 실제 PLC와 연결한 가상 시운전, 검토, 교육 또는 출처 표시가 있는 쇼룸배포 수수료 없음개발자 시트만
- 기계와 함께 또는 프로젝트로 납품기계당 300 € (일회성 – 영구)라이브 PLC 연결 시 600 €, CONNECT 런타임 포함
- 자사 사업장에서 다른 사람에게 제공 – 사내 서버, 생산 또는 3D HMI연간 3,000 €CONNECT 런타임
- 공개 앱으로(출처 표시가 있는 무료 쇼룸을 넘어서는 모든 경우)연간 4,900 €
계산 예시 4가지
- 시운전 담당 – 개발자 1인, 로컬, 실제 PLC와 연결한 가상 시운전1,920 €시트 1,920 €, 배포 수수료 없음
- 기계 제작사 – 연간 12대, 각 기계에 라이브 PLC 연결9,120 €시트 1,920 € + 12 × 600 €
- 플랜트 설계 – 연간 5건의 시뮬레이션 검토, 각각 고객에게 납품3,420 €시트 1,920 € + 5 × 300 € 배포 수수료
- 운영사 – 사업장 1곳, 사내 3D HMI, 사용자 수 무제한4,920 €개발자 시트 1,920유로 + 사업장 수수료 3,000유로
모든 가격은 순액 기준, 각 예시는 개발자 시트 1개 기준입니다.
라이프타임(일회성), OEM, 프레임워크 계약 – 협의 가능.
직접 운영하고 수정하며 유지보수하세요
개방형 GLB 형식, 자체 호스팅, 소스 코드 접근으로 애플리케이션을 직접 관리할 수 있습니다.
오픈 소스 코어와 Commercial 소스 코드 제공
Community 코어는 GitHub에서 AGPL-3.0으로 제공합니다. realvirtual Commercial에는 에디터, CAD 가져오기 및 기타 상용 모듈의 소스 코드도 상용 라이선스로 포함됩니다.
가격 안정성 보장
보장합니다: 기존 계약에 대해 라이선스 조건 변경 없음, 공식 인플레이션율 이상의 가격 인상 없음 — 절대.
기계 수명 동안 고정된 납품
고정 배포본은 10년 이상의 운영을 위해 납품 버전을 고정합니다. 지원 구독 없이 공개 AGPL 저장소에서 보안 수정 사항을 받을 수 있습니다. 2027년 EU 기계 규정을 고려한 설계입니다.


독일에서 설계
독일 바덴뷔르템베르크의 realvirtual GmbH가 개발 — 유럽 기계 및 플랜트 엔지니어링의 중심지. 독일 엔지니어링 표준과 EU 데이터 보호, 그리고 전 세계 납품과 지원.
realvirtual Unity Plugin
C#, PhysX, XR, 스탠드얼론 빌드로 자체 애플리케이션을 구축할 때는 realvirtual Unity Plugin을 사용하세요. 같은 GLB를 읽고 쓰므로 모델이 양방향으로 오갑니다. Starter는 Unity Asset Store에서 무료이며, Professional에는 CAD 가져오기와 전체 인터페이스가 추가됩니다.
realvirtual Commercial에는 realvirtual Unity Plugin Starter와 Professional이 포함됩니다. Unity Editor 라이선스는 Unity Technologies에서 별도로 구매하세요.
복제, 로컬 실행, 확장
계획, 시운전, 운영을 하나의 모델로.
직접 확인하세요
라이브 데모를 체험하거나 저장소를 복제하여 고객의 컴퓨터에서 로컬로 실행하십시오.