realvirtual 的全部功能。
一个数字孪生,在浏览器中本地运行。
从 CAD 导入到运行中的机器,全部在您的电脑上本地运行:您的 CAD 数据和模型不会上传,中间没有云。几乎所有功能都可在 Public Demo 中实时体验,无需账户。
各种设备,按需部署
您决定 realvirtual 在哪里运行,四种部署方式使用相同的模型和应用程序。
在您的计算机上
本地启动,无需账户。模型和 CAD 数据保存在您的计算机上。
在工厂网络内
静态 Web 服务器或文件服务器即可。同事可在您自己的工厂网络内通过浏览器打开孪生模型。
在您的云端
您的托管环境或云端仅提供静态文件。存储位置由您决定。
在机器上
通过 realvirtual CONNECT 嵌入机器计算机或操作面板。支持离线运行,贯穿机器使用寿命。
- 设备
- 计算机、平板电脑、智能手机、VR 和 AR 头显
- 系统
- Windows、Linux、macOS。任何现代浏览器。
借助 AI 构建数字孪生并排查故障
realvirtual 提供 AI 窗口和面向任意 AI 智能体的开放 MCP 服务器。realvirtual 不运营自己的 AI 云:模型和提供商由您选择。AI 是可选的:您也可以在完整的编辑器中自行创建和修改一切。
realvirtual 中的 AI 窗口
描述一条带光栅的输送机、一个 PLC 信号或一个测试流程,即可看到数字孪生被构建和修改。该窗口通过 CONNECT 在本地运行 Claude Code 或 Codex,使用您自己的账户。
通过 CONNECT 设置 →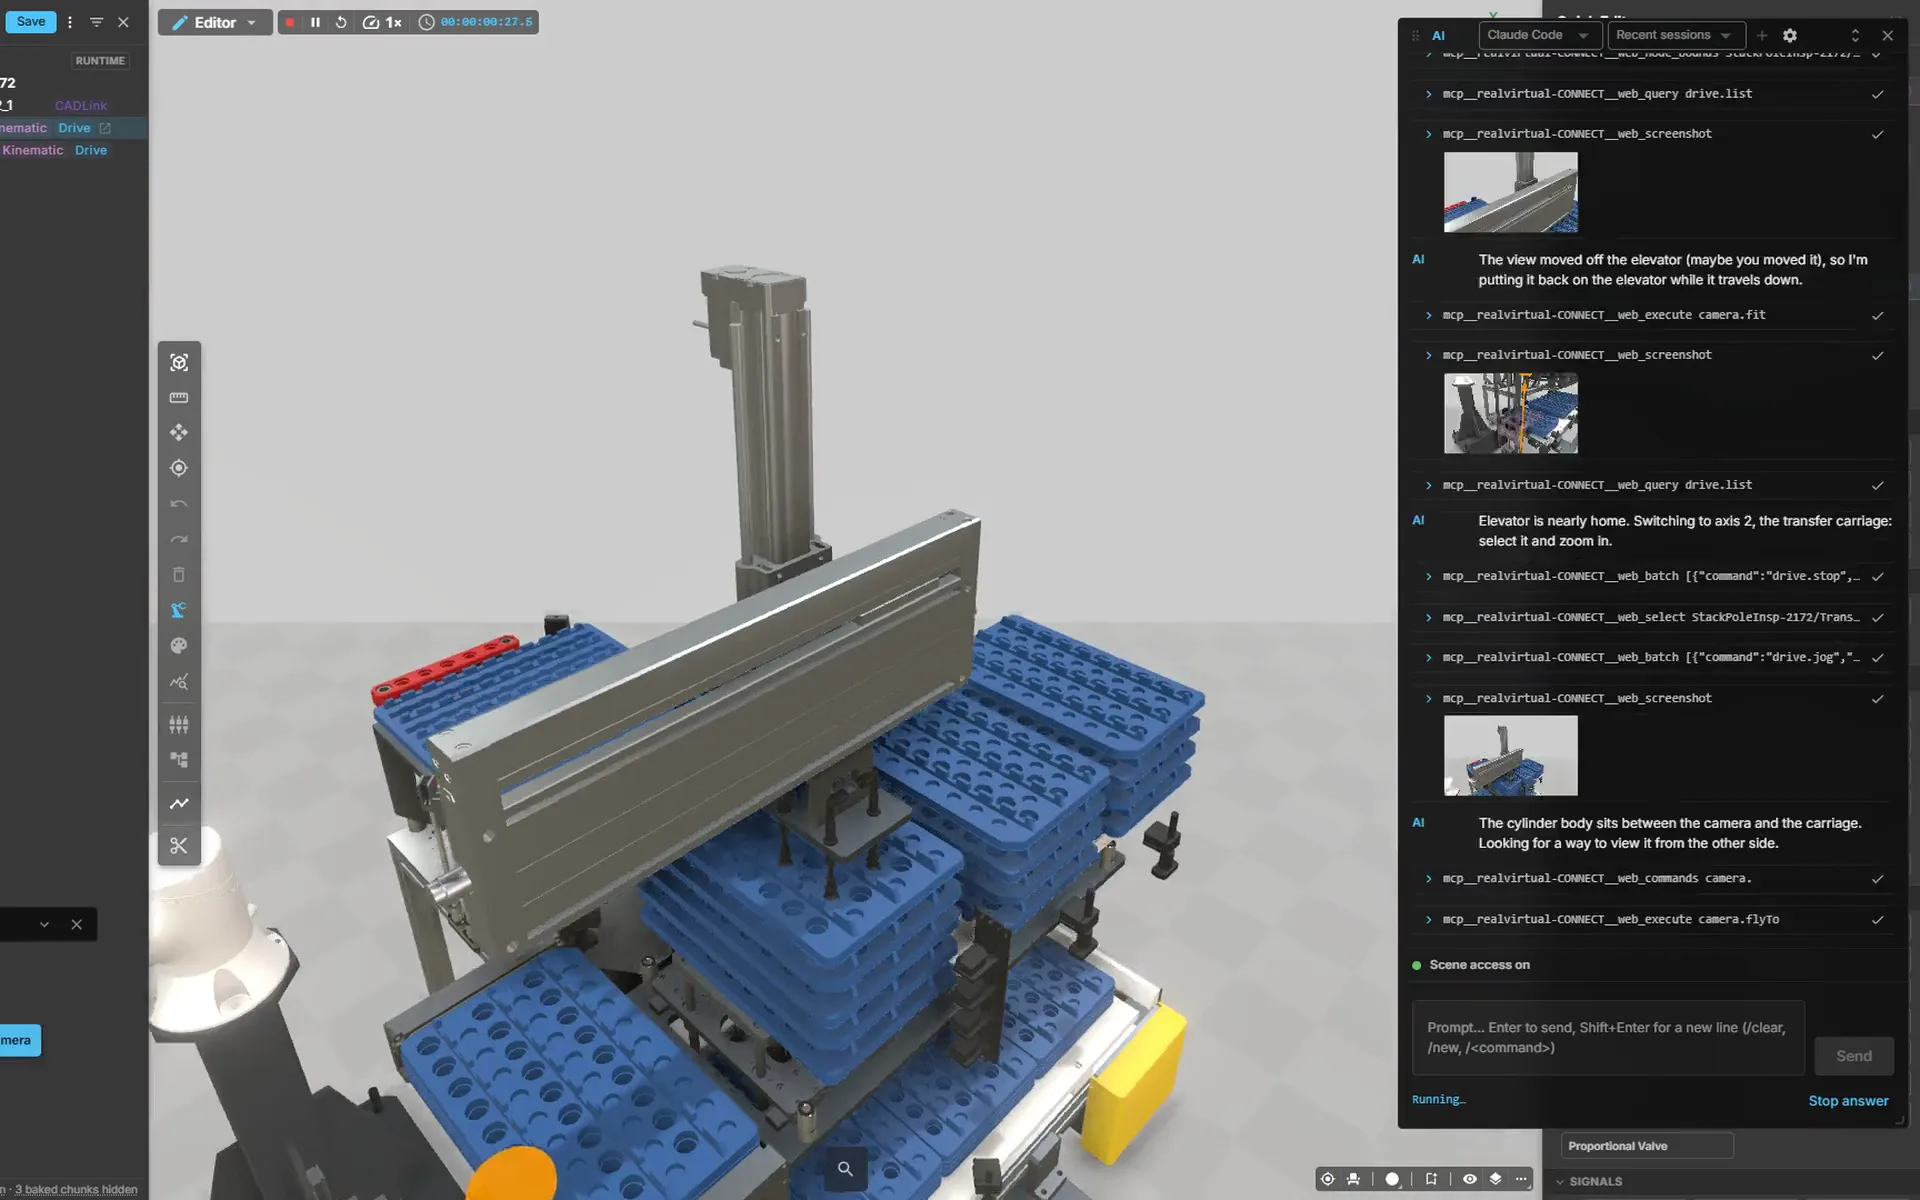
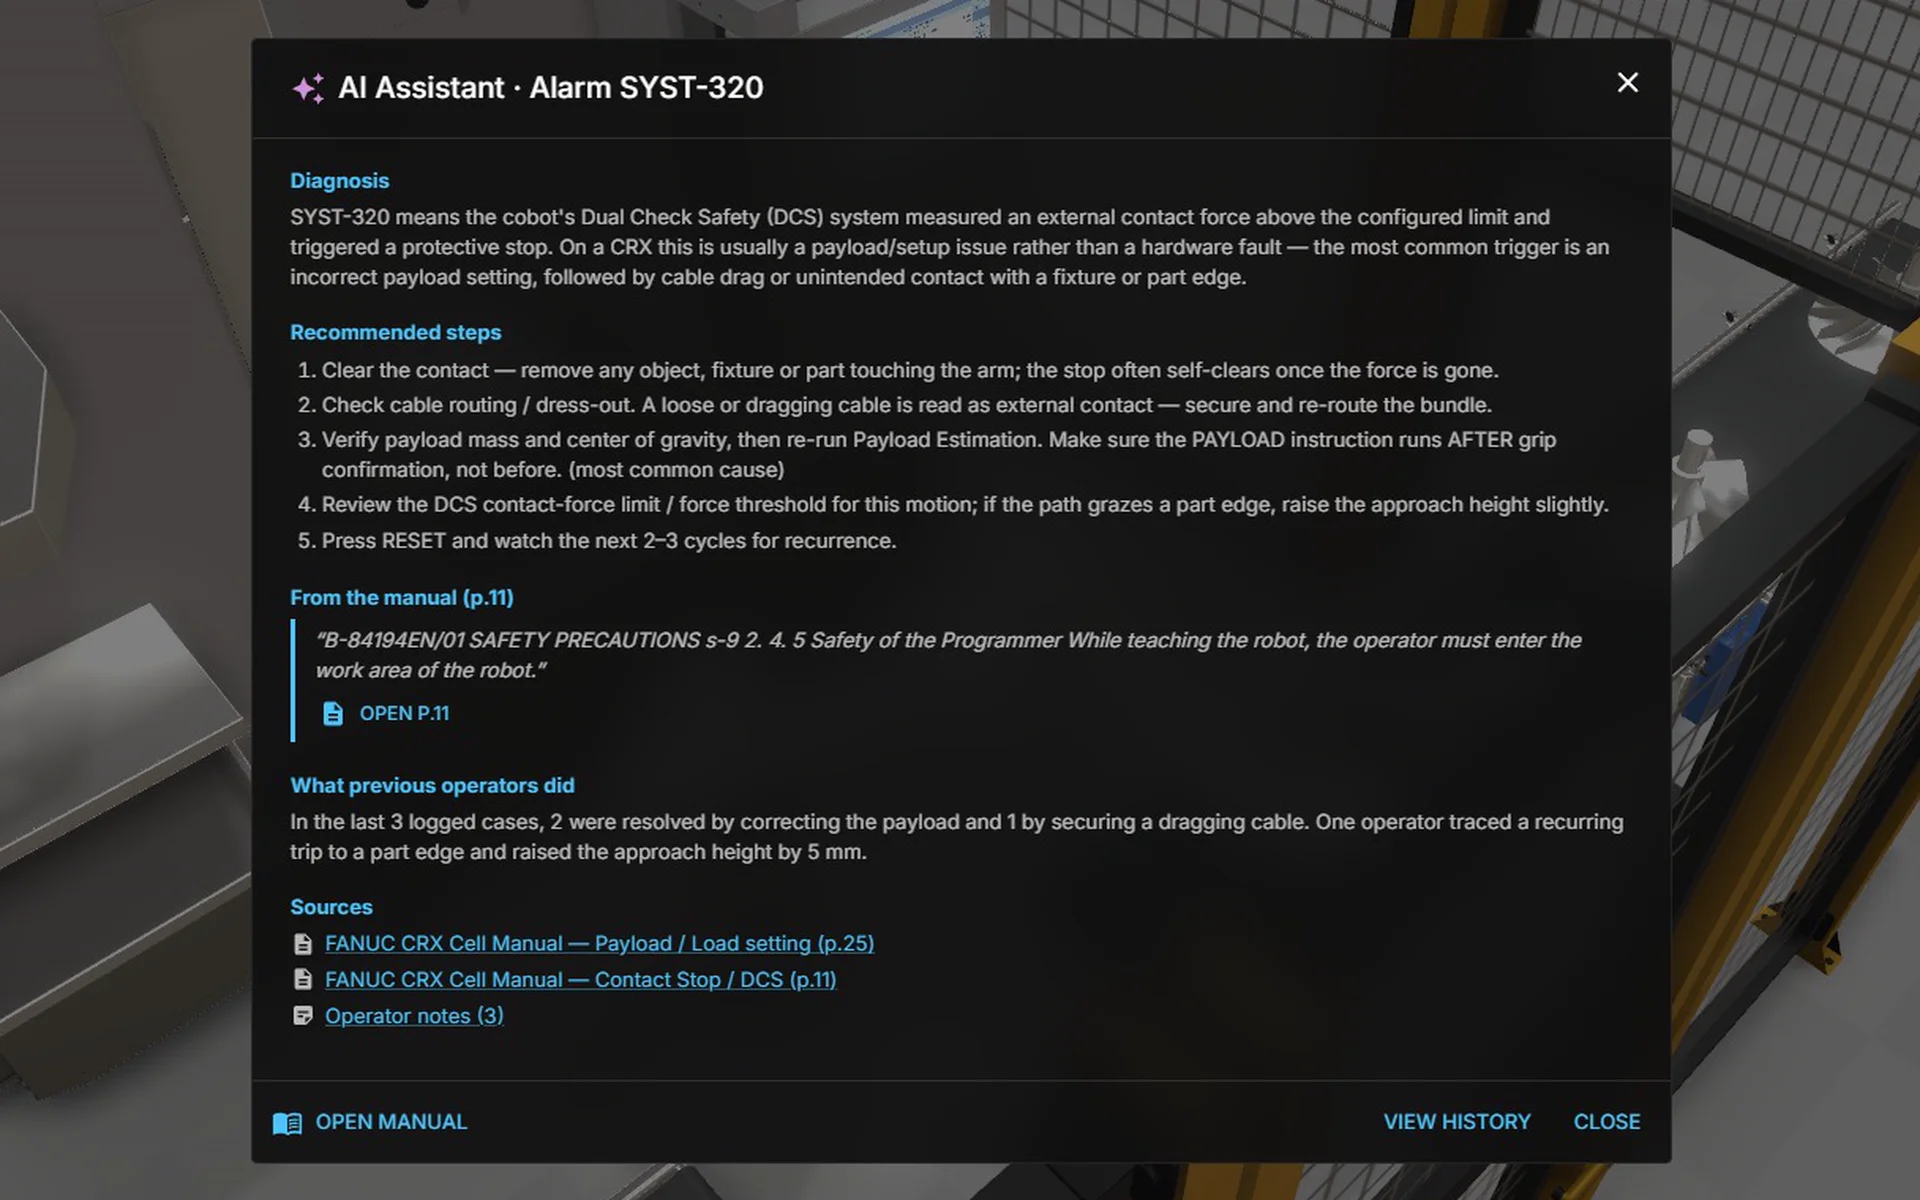
基于您自己手册的故障诊断
PLC 报警时,Ask AI 检索机器文档并建议可能原因和处理步骤。点击来源引用可打开对应的 PDF 页面。
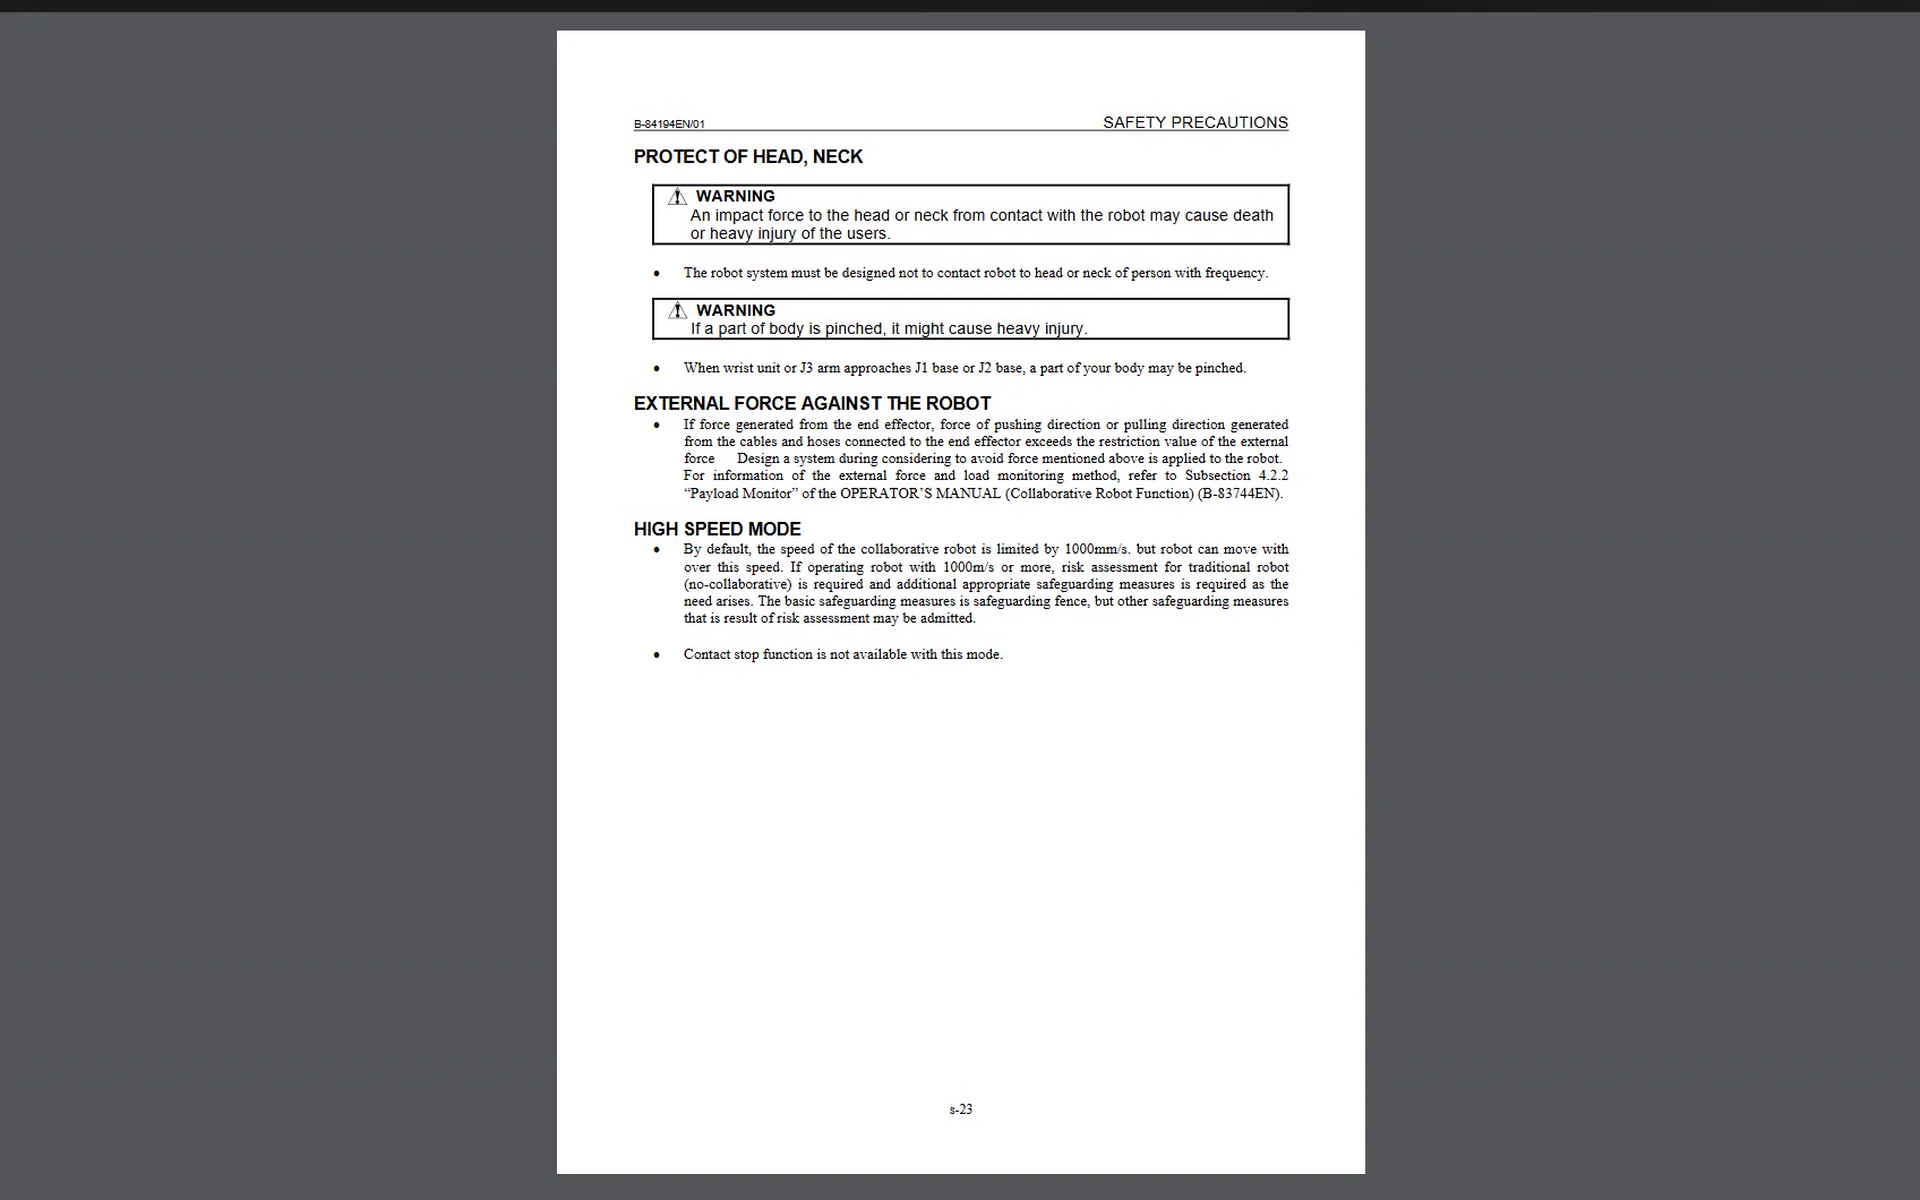
回答附有来源
发生报警时,搜索会在您的手册中找到相关段落,并据此作答。点击来源链接即可打开 PDF 中引用的页面。
由您选择语言模型
您可以选择欧洲服务商,或完全在您自有硬件上本地运行的语言模型。
手册由您保管
PDF 和搜索索引存储在您自己的 CONNECT 计算机上。只有简短的文本摘录会发送给您选择的语言模型。
物理 AI(Physical AI)
在数字孪生中训练机器人和视觉模型:MuJoCo 用于接触物理,USD 实时链接到 NVIDIA Isaac Sim,以及带录制动画的 USD 导出。
Public Demo 中不提供:AI 需要您电脑上的 CONNECT 和您自己的 AI 访问权限。 Public Demo 的限制
从 CAD 数据到可运行的模型
导入现有 CAD 数据,添加运动学和驱动,并在 CAD 变更时保留逻辑。
导入
- STEP
- JT,含来自 NX / Teamcenter 的 PLMXML 运动学
- USD(.usdz、.usda)
- FBX
- 来自任何 CAD 或三维工具的 GLB 和 glTF
- DXF 布局
- NVIDIA SimReady 资源
- Onshape(云端)
- Unity Asset Manager(云端)
- SolidCraft,建模时实时同步
导出
- 带 rv_extras 的 GLB:几何、运动学、信号和逻辑集于一个自描述文件
- 带录制动画的 USD
- USD 实时链接到 NVIDIA Isaac Sim
CAD 导入与编辑器
将 STEP、JT、USD 或 FBX 直接导入浏览器并在其中构建机构:设置枢轴、分组零件、分配关节和驱动——Delta 机器人的臂无需离开页面即成为可动运动学。重新导入可原地更新 CAD 版本。包含在商业许可中。
在 Public Demo 中体验 (在新标签页中打开)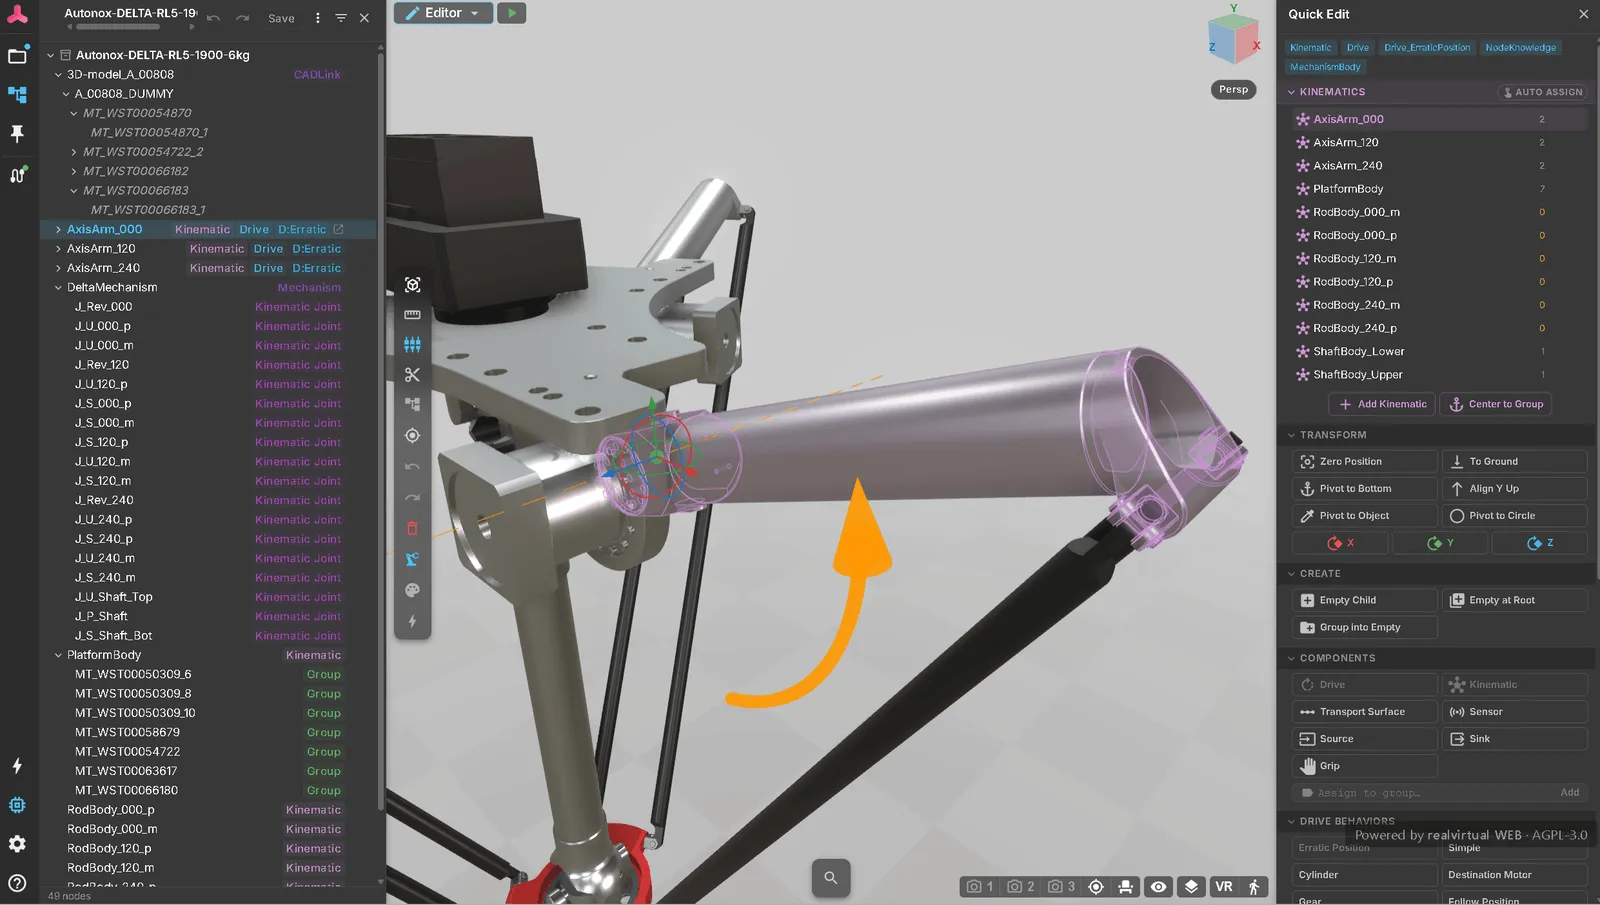
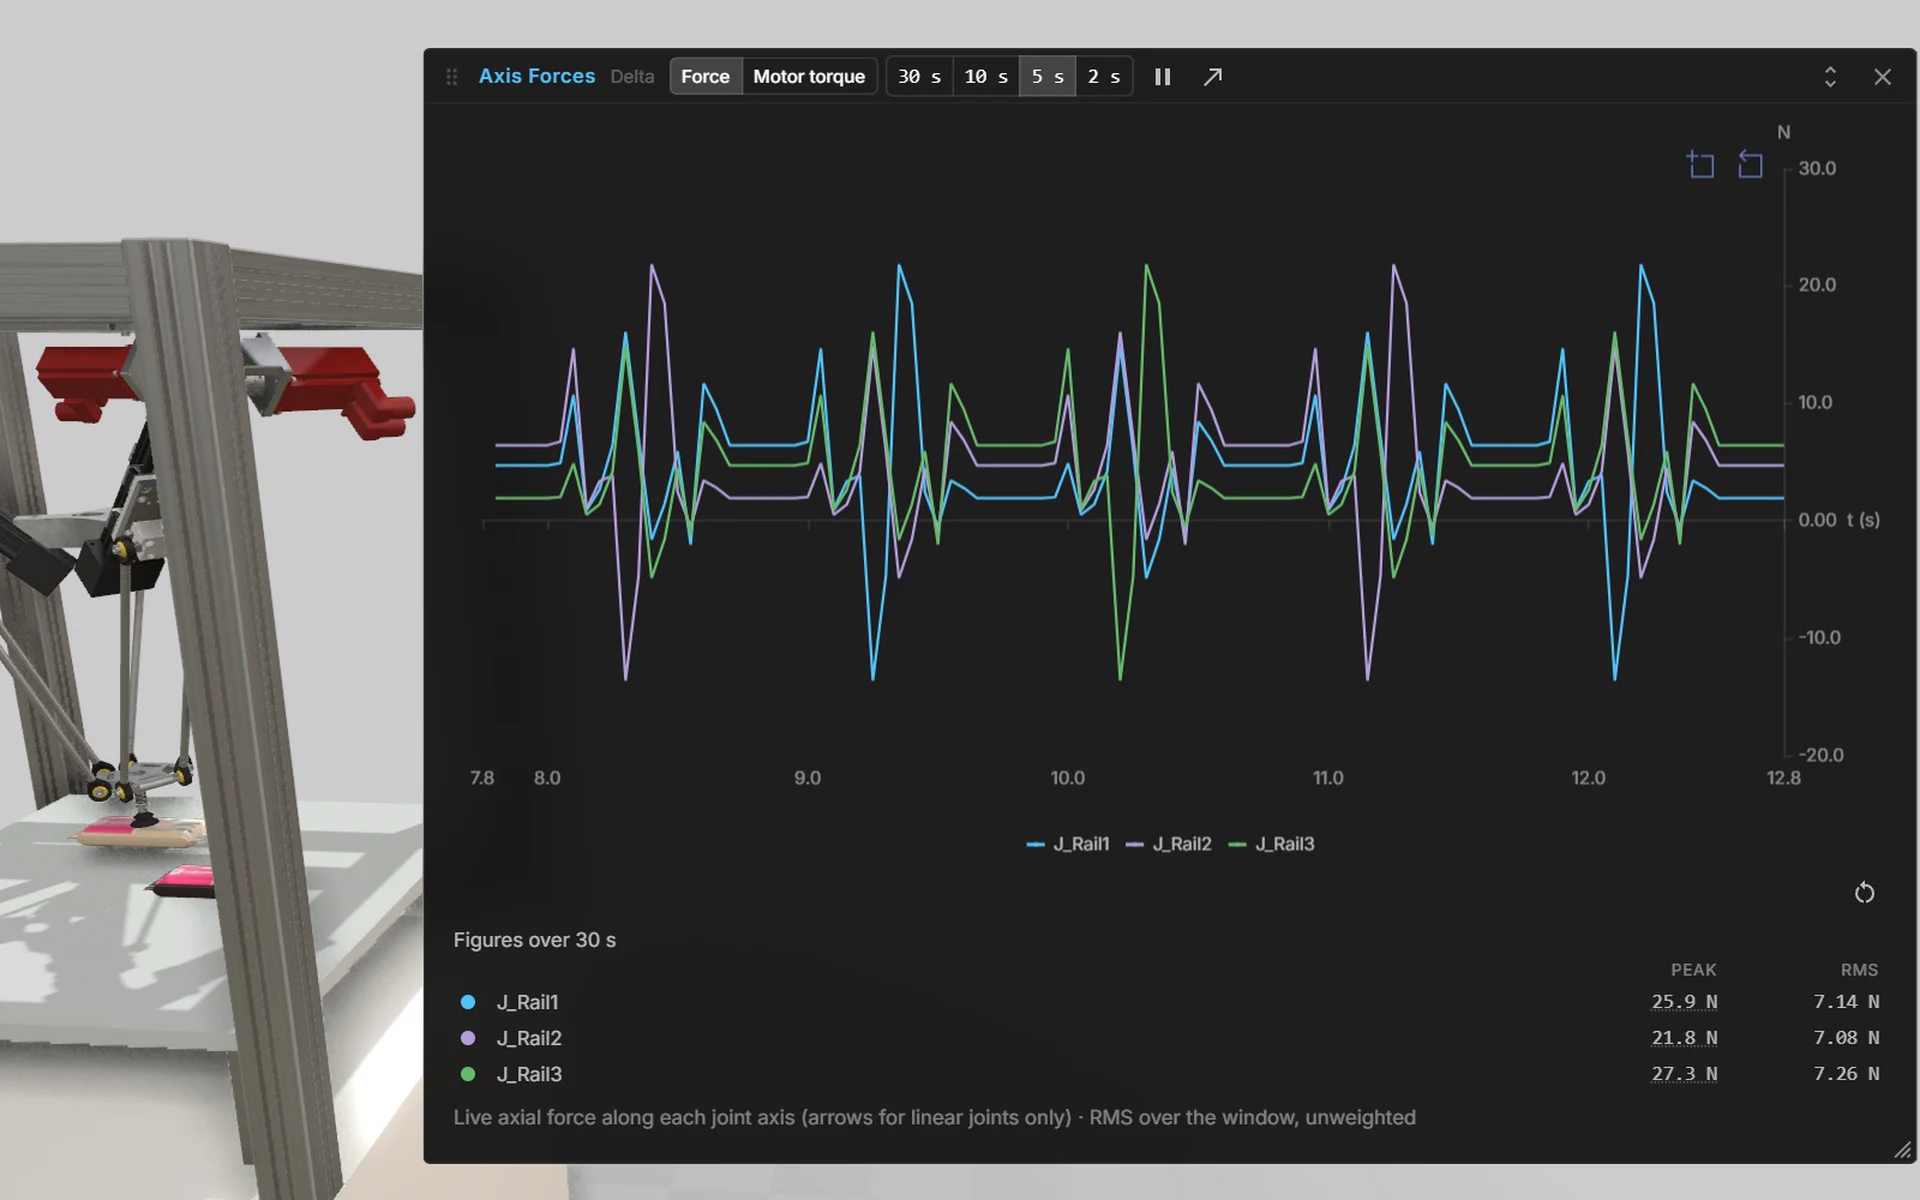
驱动选型
各轴的力和扭矩直接来自运动中的机构。您可以在选型前了解每个驱动装置需要达到的性能。
多引擎仿真:每个问题选用合适的方法
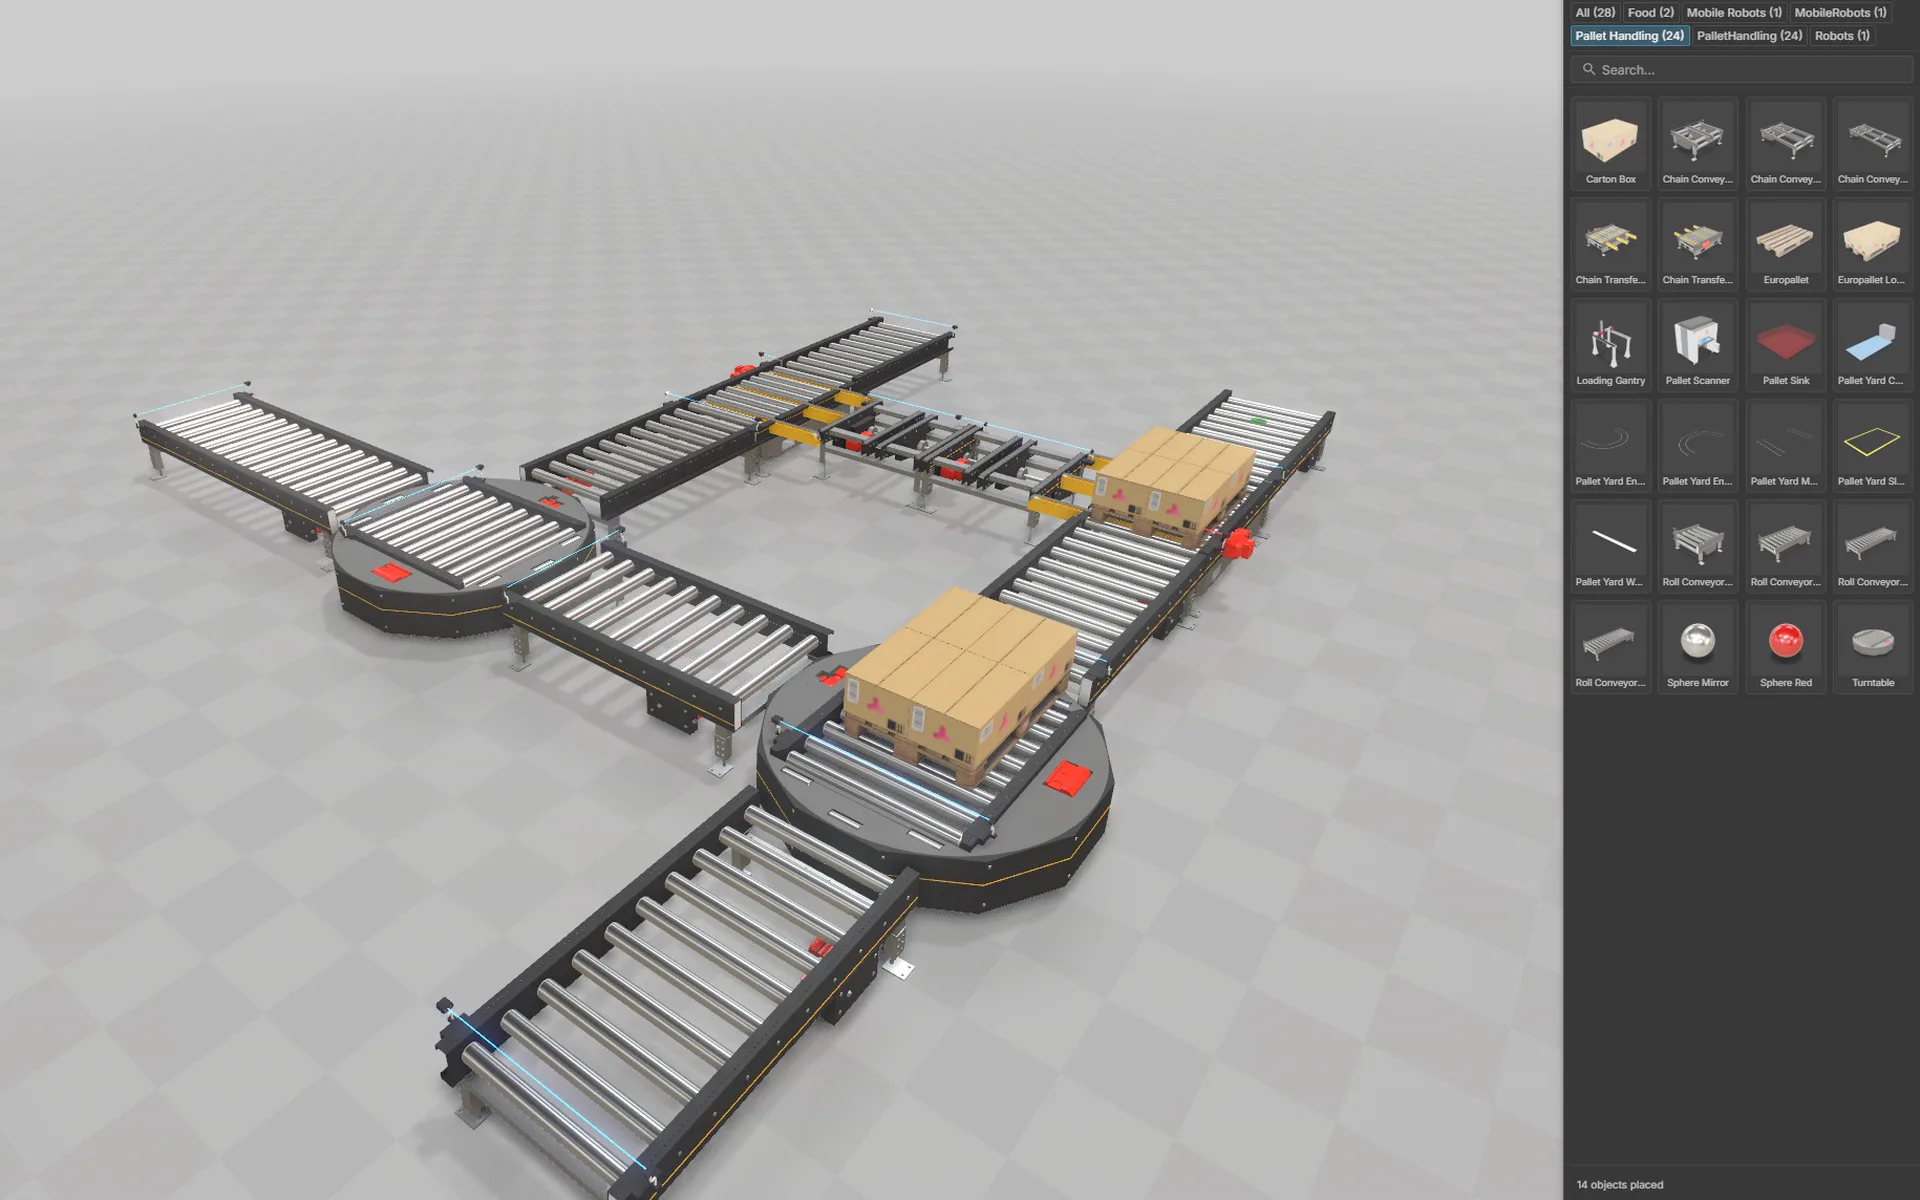
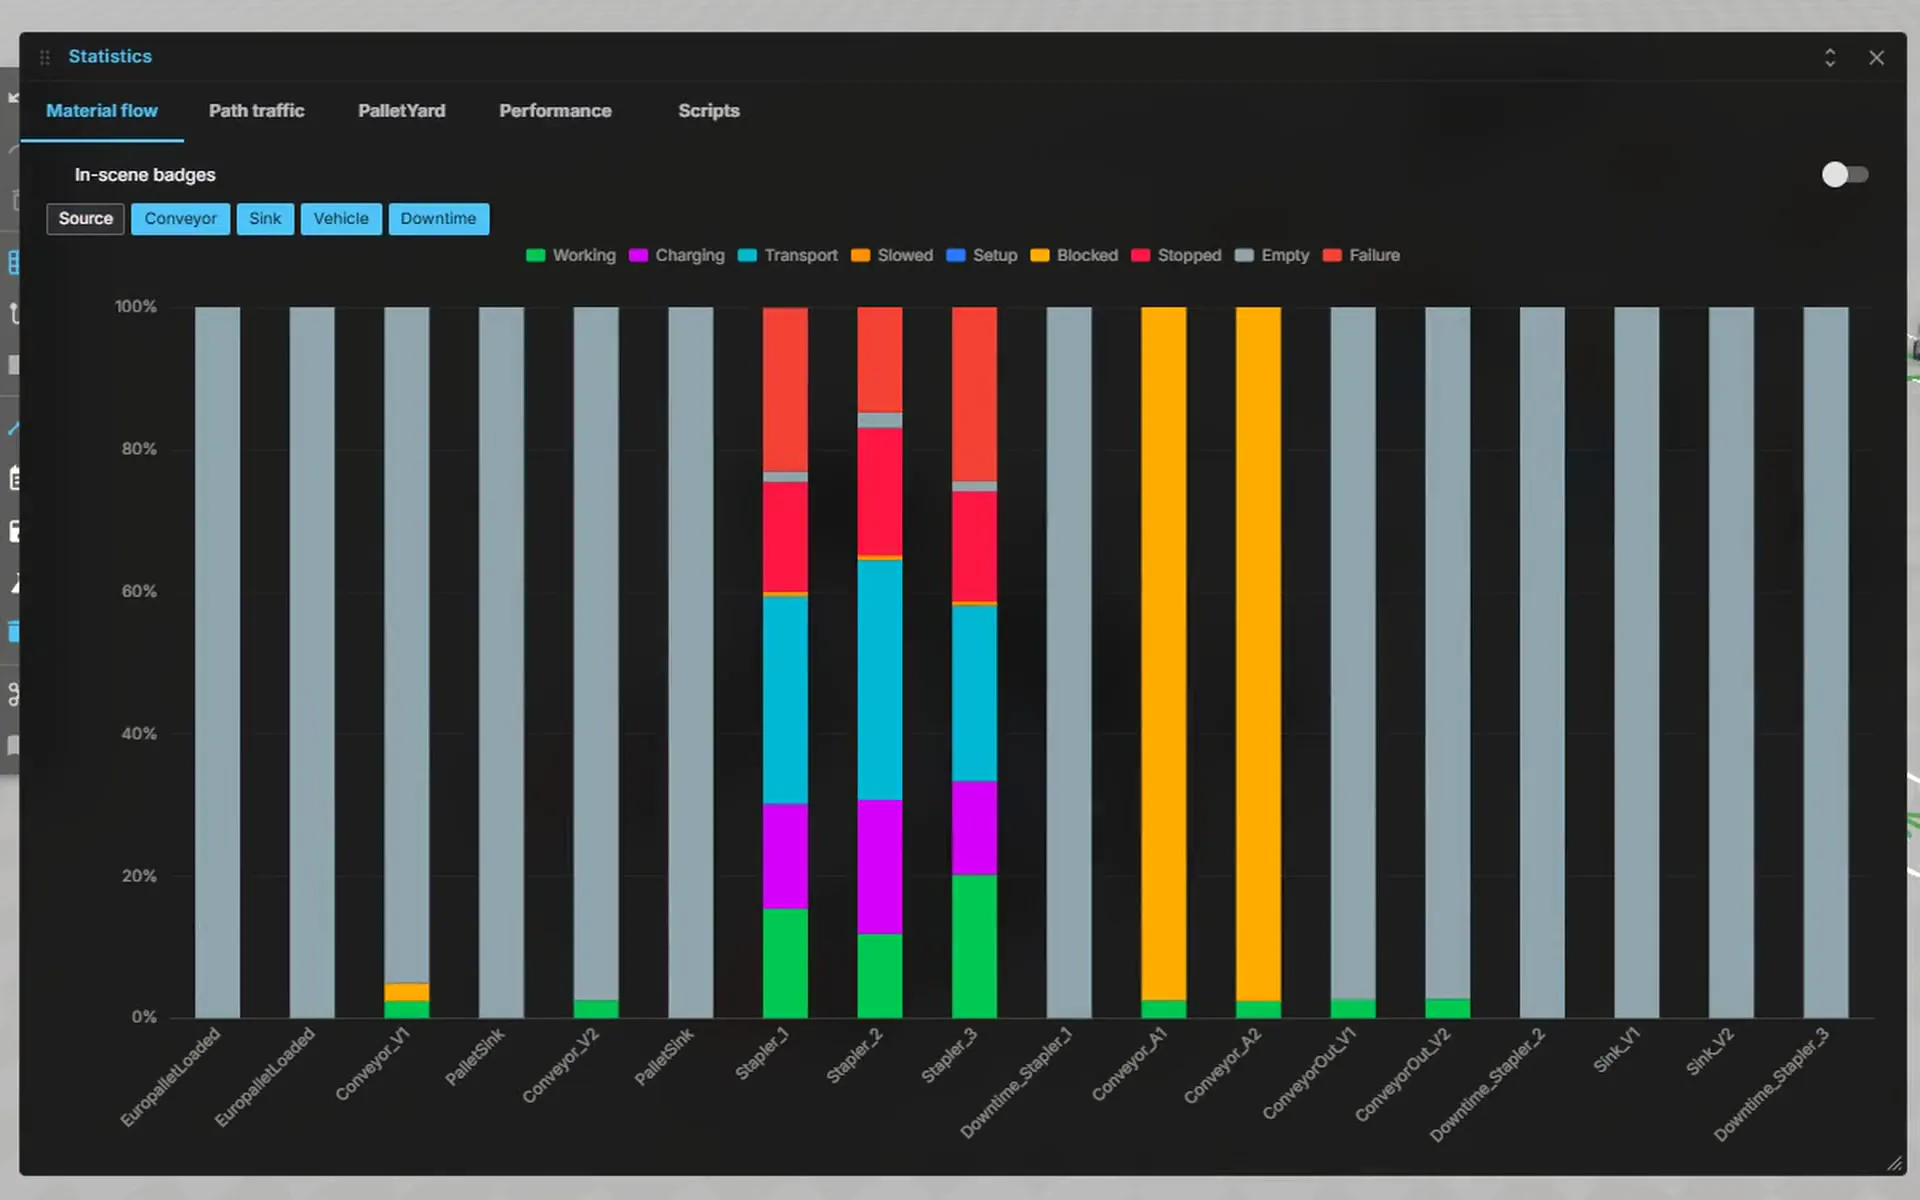
您只需构建一个模型,并选择能回答问题的最简单方法:运动学仿真、2D 物理、刚体物理、精细物理或离散事件仿真。在特殊情况下,可按区域组合多种实时方法。
数学上精确的刚体运动学与力计算
游戏引擎以迭代和近似方式求解关节。这对游戏足够,但不足以用于机器选型。realvirtual 使用自有约束求解器计算运动学,并使用 Newton-Euler 逆动力学计算力,闭链运动学也包括在内。
- 位置驱动的刚体运动学:确定且无漂移,也适用于 Delta 机器人等并联运动学
- 整个运动周期内每个轴的驱动力和扭矩,以及每个关节的轴承力
- 质量、重心和惯性张量自动取自 CAD 几何,均可单独覆盖
- 同一个求解器内核,内部采用双精度,在浏览器(WebAssembly)和 Unity Plugin 中运行
PLC 逻辑与操作面板
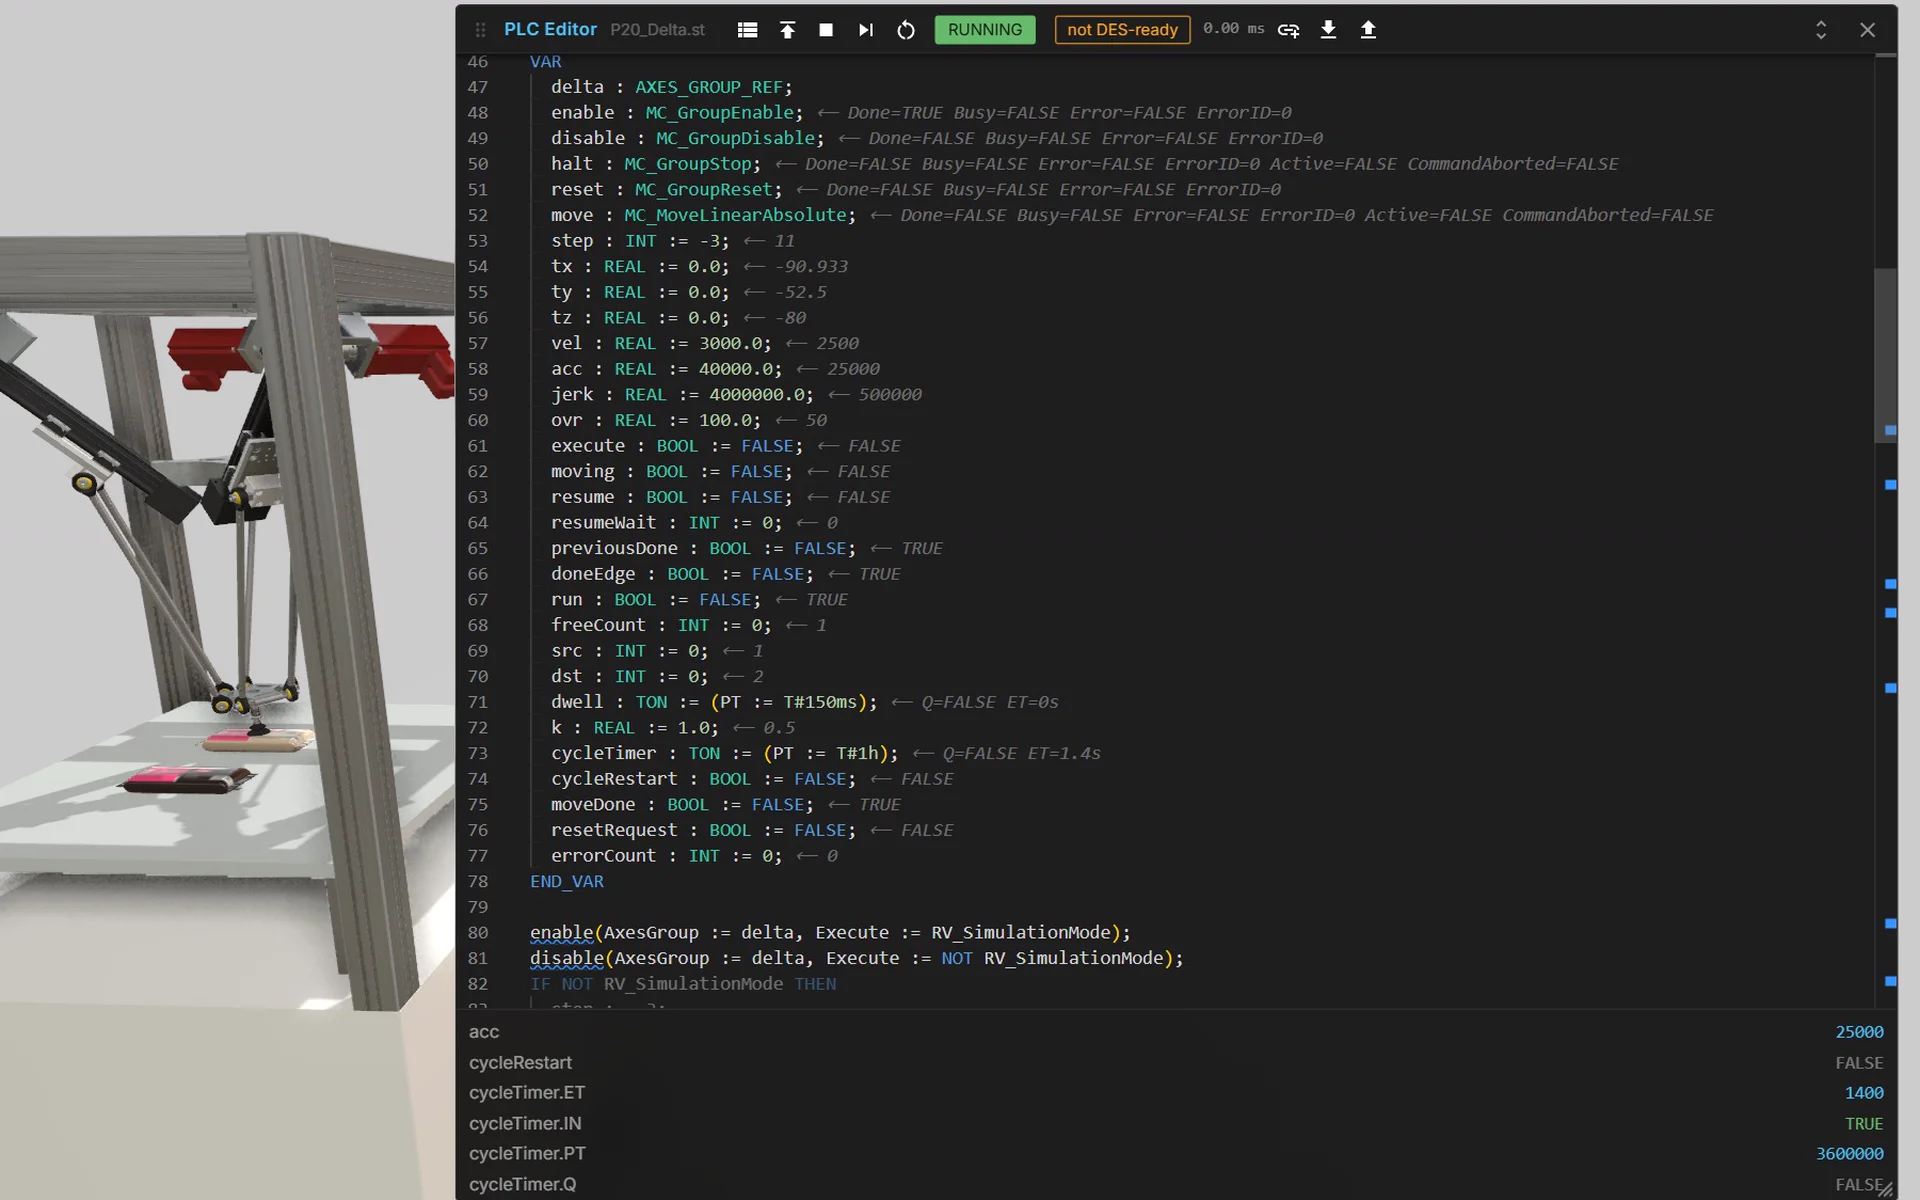
在连接真实控制器之前,在浏览器中使用 IEC 61131-3 Structured Text、功能块、PLCopen 运动指令和操作面板。
基于 Structured Text 的虚拟 PLC
- 内置编辑器中的 Structured Text(IEC 61131-3),带监视值
- IEC 函数和功能块、定时器与计数器
- PLCopen Motion,Part 1 和 Part 4 的子集:MC_MoveAbsolute、MC_MoveLinearAbsolute 等
- 带按钮、指示灯和数值的操作面板,与真实面板一致
- 由您的 AI 编写 ST 代码,您在编辑器中审核
27种接口(通过 CONNECT)
连接真实控制器和机器人的接口
虚拟 PLC 完成交接后,数字孪生即连接到真实控制器。接口通过本地电脑上的 realvirtual CONNECT 运行。
控制器
- Siemens S7 TCP/IP
- Siemens PLCSIM Advanced
- Siemens SIMIT
- Beckhoff TwinCAT ADS
- Bosch Rexroth ctrlX
- B&R PVI
- Festo
- Keba
- Mitsubishi MELSEC
- SEW MOVI-C
开放标准
- OPC UA
- MQTT
- Modbus
- EtherNet/IP
- WebSocket Realtime
- UDP
机器人
- ABB RobotStudio
- KUKA
- KUKA RSI
- FANUC
- Universal Robots
- Denso
- RoboDK
- Wandelbots NOVA
- igus ReBeL
仿真
- FMI (FMU)
- WINMOD Y200
CONNECT 在 20 个信号以内免费。 全部接口及 CONNECT 的工作原理 →
在运行中,在客户面前
继续使用您的调试模型:作为运行中机器的三维人机界面(HMI)、用于服务维护的机器信息系统,以及交互式演示。
运行中的三维人机界面(HMI)
在机器模型上直接显示驱动位置、传感器状态、报警和生产数据。CONNECT 将 PLC 信号传送至您工厂网络内的浏览器。
在 Public Demo 中体验 (在新标签页中打开)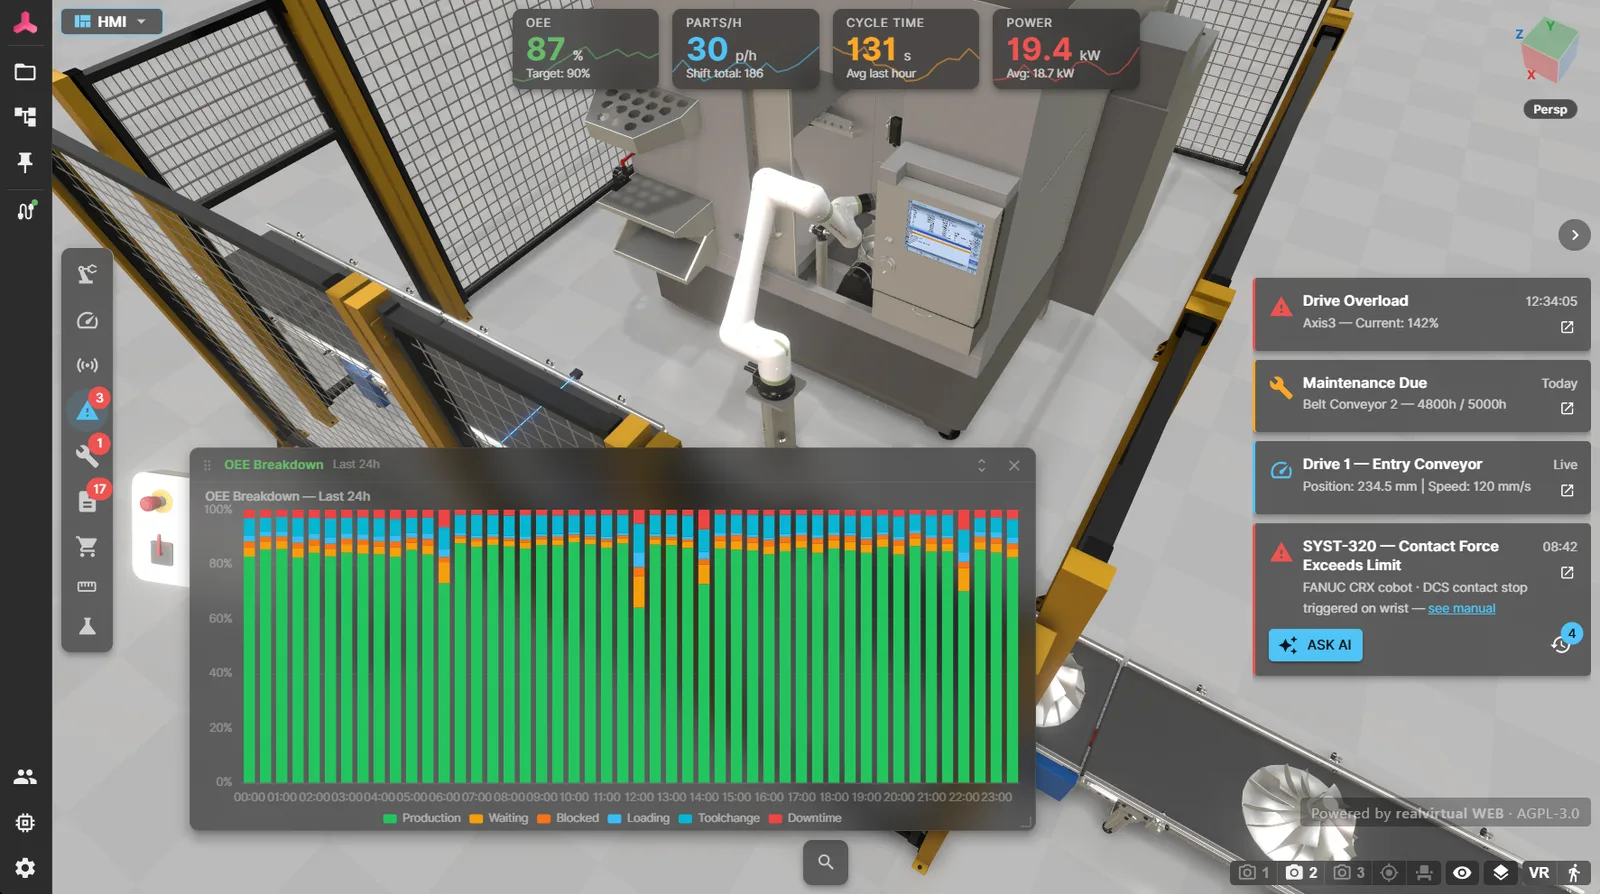
机器信息系统
将手册、维护说明和备件清单关联到三维组件,技术人员点击即可查看文档。这符合欧盟机械法规 2023/1230 自 2027 年 1 月起允许采用的全数字化机器文档形式。
销售展示与产品配置
在浏览器中展示机器,直观说明产品的不同配置。客户可以探索3D模型,并在定制开发的配置器中选择选项。
培训、验收与支持
在数字孪生中练习操作流程,共同检查机器行为,并结合模型讨论维护问题。通过浏览器链接即可分享模型。
在 VR 和 AR 头显上
您可在受支持的 VR 和 AR 头显上,通过 WebXR 直接在头显浏览器中打开孪生模型。无需为应用商店单独构建应用。
浏览器不等于云
您计算机上的浏览器从您选择的位置一次性加载应用程序,无需云端后端或账户。实时机器数据在本地网络内直接往返于浏览器和机器之间;通过链接分享须由您主动选择。
您只需要:一个浏览器
realvirtual 在您的电脑上、在浏览器中本地计算和渲染。无需 GPU 集群、渲染农场或高端工作站:简单应用使用集成显卡即可,大型设备使用普通独立显卡即可。
- 最新版 Chrome、Edge、Firefox 或 Safari,也支持平板电脑
- 通过 WebGL 2 或 WebGPU 渲染,支持硬件加速
- 可在 Intel Iris Xe、AMD 集成显卡和 Apple Silicon 上运行;配合普通独立显卡更流畅
- 在普通电脑上同时仿真数千个工件
Public Demo:几乎全部功能,无需账户
公开演示在您计算机的浏览器中本地展示 realvirtual Commercial 的功能:编辑器、CAD 导入、运动学、逆运动学、带功能块的虚拟 PLC、带实验管理器的离散事件仿真、布局规划器、三维人机界面(HMI)和 WebXR。除非您主动分享,否则打开的模型由您保管;分享的项目会预先加密。
试用在线演示 (在新标签页中打开)Public Demo 的限制
- AI:需要您电脑上的 CONNECT 和您自己的 AI 访问权限
- CAD 导入上限为 STEP 25 MB、JT 12 MB
- 托管在 web.realvirtual.io,启动时需同意分析统计,并带有 realvirtual 来源标识;不支持自托管,不支持离线使用
- 不支持您自己的 TypeScript 插件
- 不提供支持、保证或可用性承诺
- 使用条款:禁止自动化批量使用,禁止转售访问权限,禁止嵌入您自己的商业产品;存储空间和共享链接有限制
超出这些限制:在您自己的部署中使用 realvirtual Commercial。 许可 →
开源 + 商业版
试用免费;使用 realvirtual Commercial 时,您需支付一个开发者席位的年费 1,920 欧元,以及在孪生模型交付或提供给他人时收取且仅收取一次的部署费用:每台机器一次性 300 欧元起。
您只在开发期间需要开发者席位。已交付的孪生模型无需订阅即可继续运行,支持离线运行超过 10 年,并面向 2027 年欧盟机械法规设计。付费满 12 个月后,您可永久保留每份年度许可证的最终版本;更新需要有效许可证。
realvirtual Free
AGPL-3.0- 3D 查看器、3D HMI、仿真(60 Hz)、离散事件仿真(DES)核心、布局规划器、JS 行为逻辑、WebXR,附完整源代码
- 依据 AGPL-3.0 使用,履行相应源代码义务并保留可见来源标识。详见许可条款。
realvirtual Commercial
开发许可证 · 含 Unity Plugin包含 AGPL-3.0 的全部功能,另加:
- 对您自己的插件和查看器修改保密
- 以自有品牌替代来源标识
- 优先支持
- CAD 导入与编辑器
- 每个开发者席位包含一份 CONNECT 许可证
realvirtual Commercial 包含可选的 realvirtual Unity Plugin(Starter 和 Professional 两个版本)。在 Unity Editor 中工作需要单独的 Unity Editor 许可证。Professional 也可单独购买。
谁在使用孪生体?
- 仅您本人在自己的电脑上使用——工程、与真实 PLC 联机的虚拟调试、研究、培训或带来源标识的展厅无部署费仅需开发者席位
- 随机器交付或作为项目交付每台机器 300 €(一次性——永久)带实时 PLC 连接为 600 €,含 CONNECT 运行时
- 在自有厂区提供给他人——内部服务器、生产或 3D HMI每年 3,000 €含 CONNECT 运行时
- 作为公开应用(超出带来源声明的免费展厅的任何用途)每年 4,900 €
四个计算示例
- 调试工程师——一名开发者,本地,与真实 PLC 联机的虚拟调试1,920 €席位 1,920 €,无部署费用
- 机械制造商——每年 12 台机器,每台均带实时 PLC 连接9,120 €席位 1,920 € + 12 × 600 €
- 工厂规划方——每年 5 个仿真研究,每个都交付给客户3,420 €席位 1,920 € + 5 × 300 € 部署费
- 运营方——单一厂区,内部 3D HMI,用户数不限4,920 €开发者席位 1,920 欧元 + 场地费用 3,000 欧元
所有价格均为净价;每个示例均按一个开发者席位计算。
终身买断、OEM 或框架协议 – 面议。
自行托管、适配和维护
开放的 GLB 格式、自行托管和源代码访问权限,让您掌握应用的控制权。
开源核心,Commercial 同样提供源代码
Community 核心已在 GitHub 上依据 AGPL-3.0 发布。realvirtual Commercial 还根据商业许可证提供编辑器、CAD 导入和其他商业模块的源代码。
价格稳定保证
我们保证:对于现有合同,永远不会更改许可条款,价格涨幅永远不会超过官方通胀率。
覆盖机器整个生命周期的冻结交付
冻结交付将交付版本固定下来,以支持超过 10 年的运行。无需支持服务订阅,即可通过公开的 AGPL 仓库获取安全修复。面向 2027 年欧盟机械法规设计。


德国研发
由位于德国巴登-符腾堡州的realvirtual GmbH开发 — 这里是欧洲机械和设备工程的心脏。德国工程标准与欧盟数据保护,并提供面向全球的交付与支持。
realvirtual Unity Plugin
如果您要构建自己的应用,使用 C#、PhysX、XR 和独立构建,请使用 realvirtual Unity Plugin。它读写相同的 GLB,因此模型可双向流转。Starter 在 Unity Asset Store 中免费提供;Professional 增加 CAD 导入和全部接口。
realvirtual Commercial 包含 realvirtual Unity Plugin Starter 和 Professional。Unity Editor 许可证需另行向 Unity Technologies 获取。