直接在浏览器中
体验 realvirtual
在浏览器中体验realvirtual,通过realvirtual CONNECT连接PLC,或在Unity中免费开始。
演示、下载与入门指南
两种方式体验realvirtual.io — 在浏览器中或在Unity中
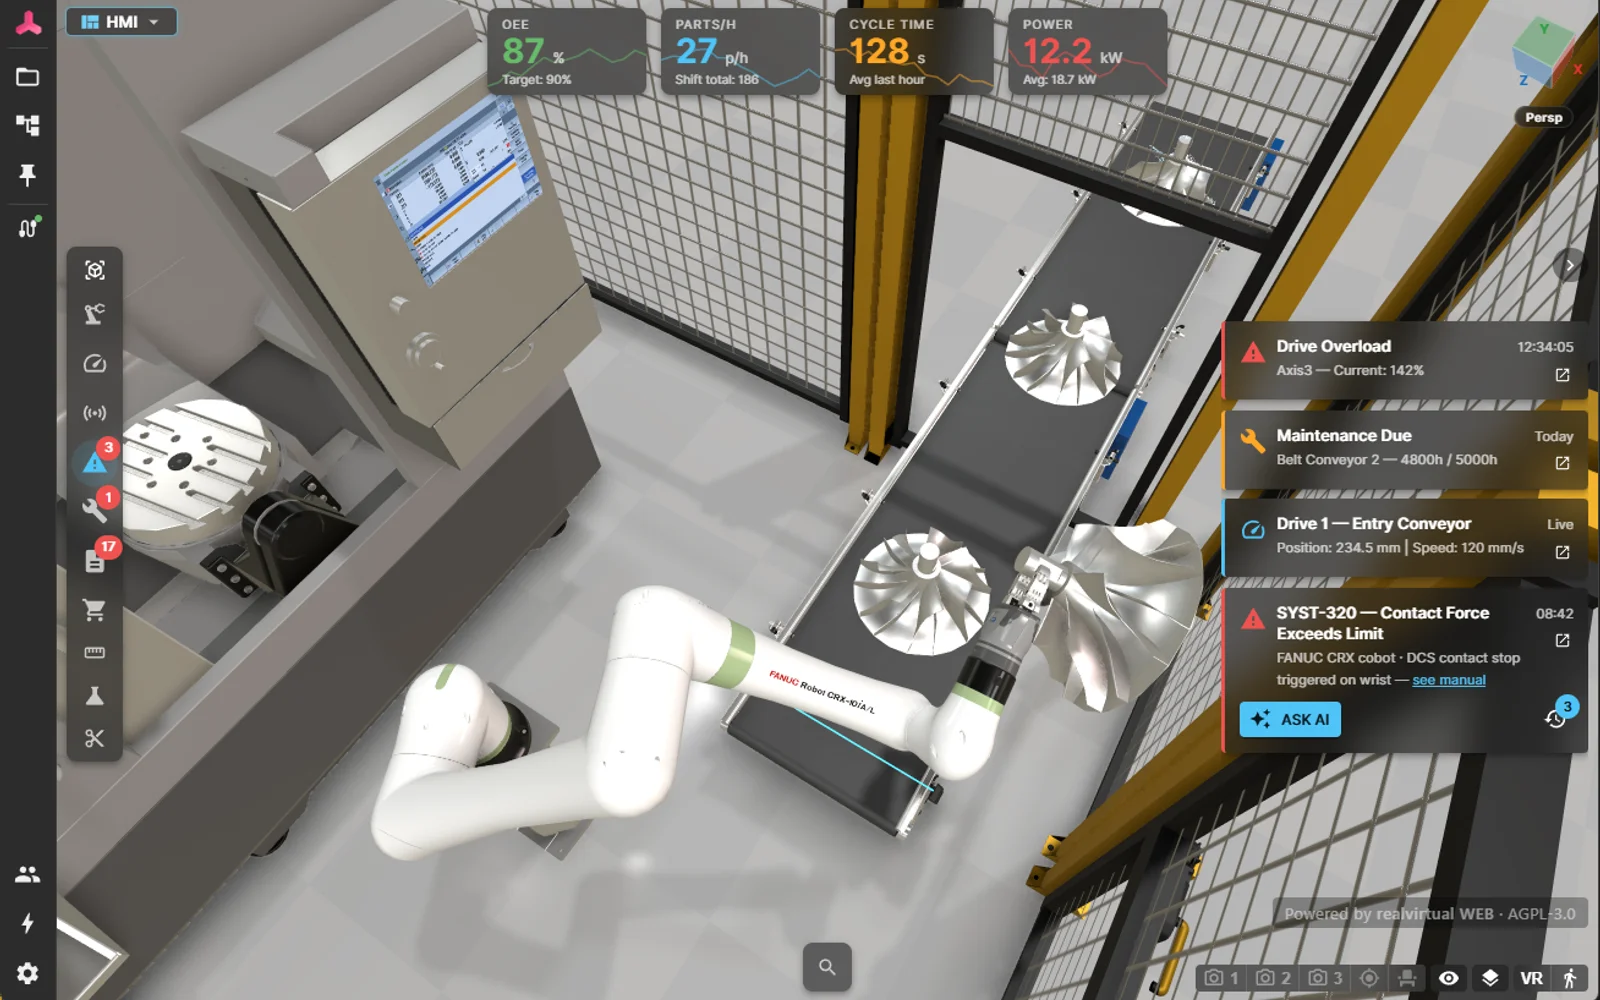
realvirtual演示
浏览器 — 无需安装无需安装或登录即可体验数字孪生。如需连接 PLC,请在本地安装 realvirtual CONNECT。
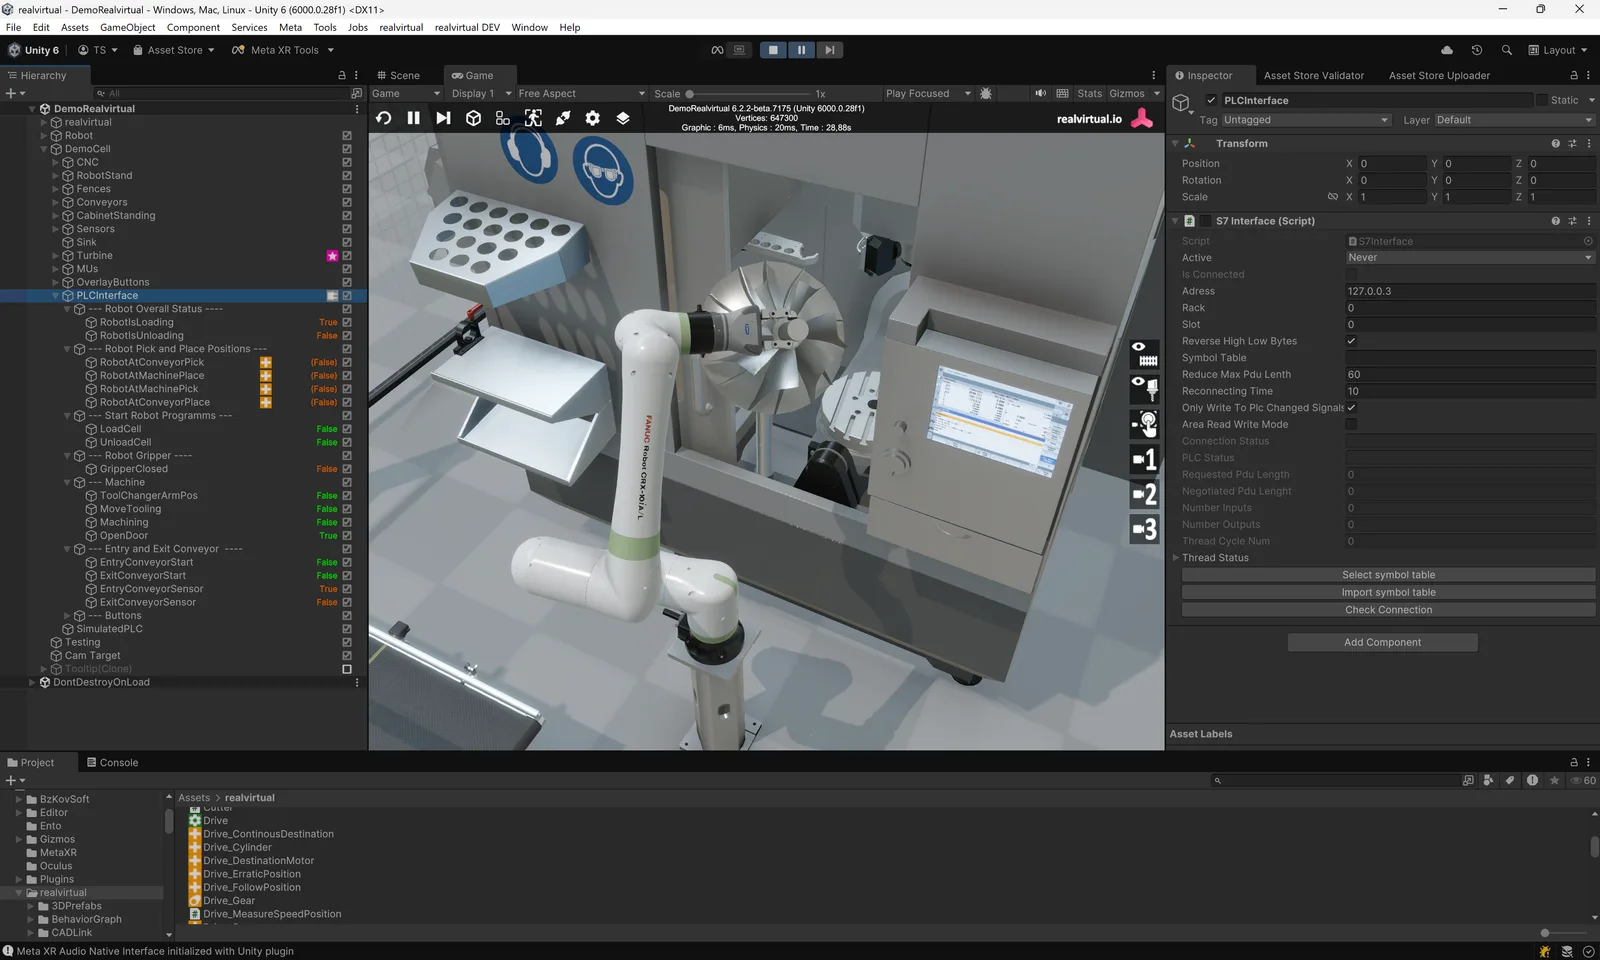
realvirtual Unity Plugin Starter
免费 — Unity Asset Store免费的 realvirtual Unity Plugin Starter,附带完整演示场景。需要 Unity 6.3 LTS。在 Unity 中构建您自己的数字孪生。
三种入门方式
在浏览器中——公开演示
最短的入口:无需安装、无需账号——免费,商业用途亦可,按原样提供,不含支持。演示以完整的商业功能集运行——打开资源与运动学编辑器,导入您自己的 STEP 或 JT 文件,构建运动学与驱动,使用实验管理器运行离散事件仿真,并试用逆运动学、加工与物理。
免费使用的上限:每个 STEP 文件 25 MB,每个 JT 文件 12 MB。实时控制器信号来自运行在 PLC 旁边的 realvirtual CONNECT,realvirtual Commercial 每个席位包含一个 CONNECT 许可证。商业许可证可解除文件大小上限。
打开在线演示 (在新标签页中打开)作为 Web 应用——开源核心
从 GitHub 克隆 realvirtual,运行 npm install && npm run dev。无需 Unity。这是 AGPL-3.0 下的开源核心:它打开并运行已交付的 GLB 孪生——驱动、传感器、输送面、夹爪、通过 rv WebSocket Realtime v2 的实时信号、HMI 面板、相机预设、关联的 PDF 文档、布局规划器以及离散事件仿真核心。
不含创作功能。资源与运动学编辑器、CAD 导入(STEP、JT、USD、FBX、Onshape)、机器人 IK 解算器、闭环机构、加工仿真、物理与 DES 实验管理器,在您自己的交付中需要商业许可证。AGPL 版本读取 GLB——它不会从原始 CAD 构建孪生。这些功能都可以在途径 1 中于浏览器内免费试用。
在GitHub上查看 (在新标签页中打开)使用Unity — Starter或Professional
安装受支持的 Unity Editor 以及 realvirtual Unity Plugin Starter 或 Professional。Starter 包含核心框架和部分接口;Professional 额外提供 CADLink 及更多 PLC 和机器人接口。须另行获取有效的 Unity Editor 许可证。
下载Unity 6.3 (在新标签页中打开)部署到所有平台
一次构建,随处部署
Windows
macOS
Linux
iOS
Android
WebGL
免费一小时。您的机器。
在一小时的免费在线演示中,开发者与您一起借助 AI,根据您的 CAD 数据构建机器的运动学模型。一小时结束时,模型已能运动,运动学、驱动和传感器已基本配置完成。请提前向我们发送 CAD 数据。
将打开联系表单 — 选择您的期望日期,我们在一个工作日内回复。
这一小时的安排
- 0–10分钟
您的机器与目标
请介绍您的机器和目标。我们一起检查您提前发送的 CAD 数据,确定要实现的运动。
- 10–50分钟
现场构建可运动的模型
我们借助 AI,现场配置运动学、驱动和传感器。您观看构建过程,并指导机器应如何运动。
- 50–60分钟
成果与后续步骤
一起确认已完成的内容、待办事项和局限,规划使用浏览器中的 realvirtual 或 realvirtual Unity Plugin 继续推进的步骤。如果您愿意,我们会提供模型链接,方便您自行继续完善模型。