가상 시운전 소프트웨어: 기계 조립 전에 PLC 코드를 테스트하세요
하드웨어가 준비되기 전에 시뮬레이션된 기계로 PLC 코드를 테스트하십시오. 가상 PLC가 포함된 레이저 용접 스테이션을 브라우저에서 바로 열고 동작 시퀀스를 확인할 수 있습니다.
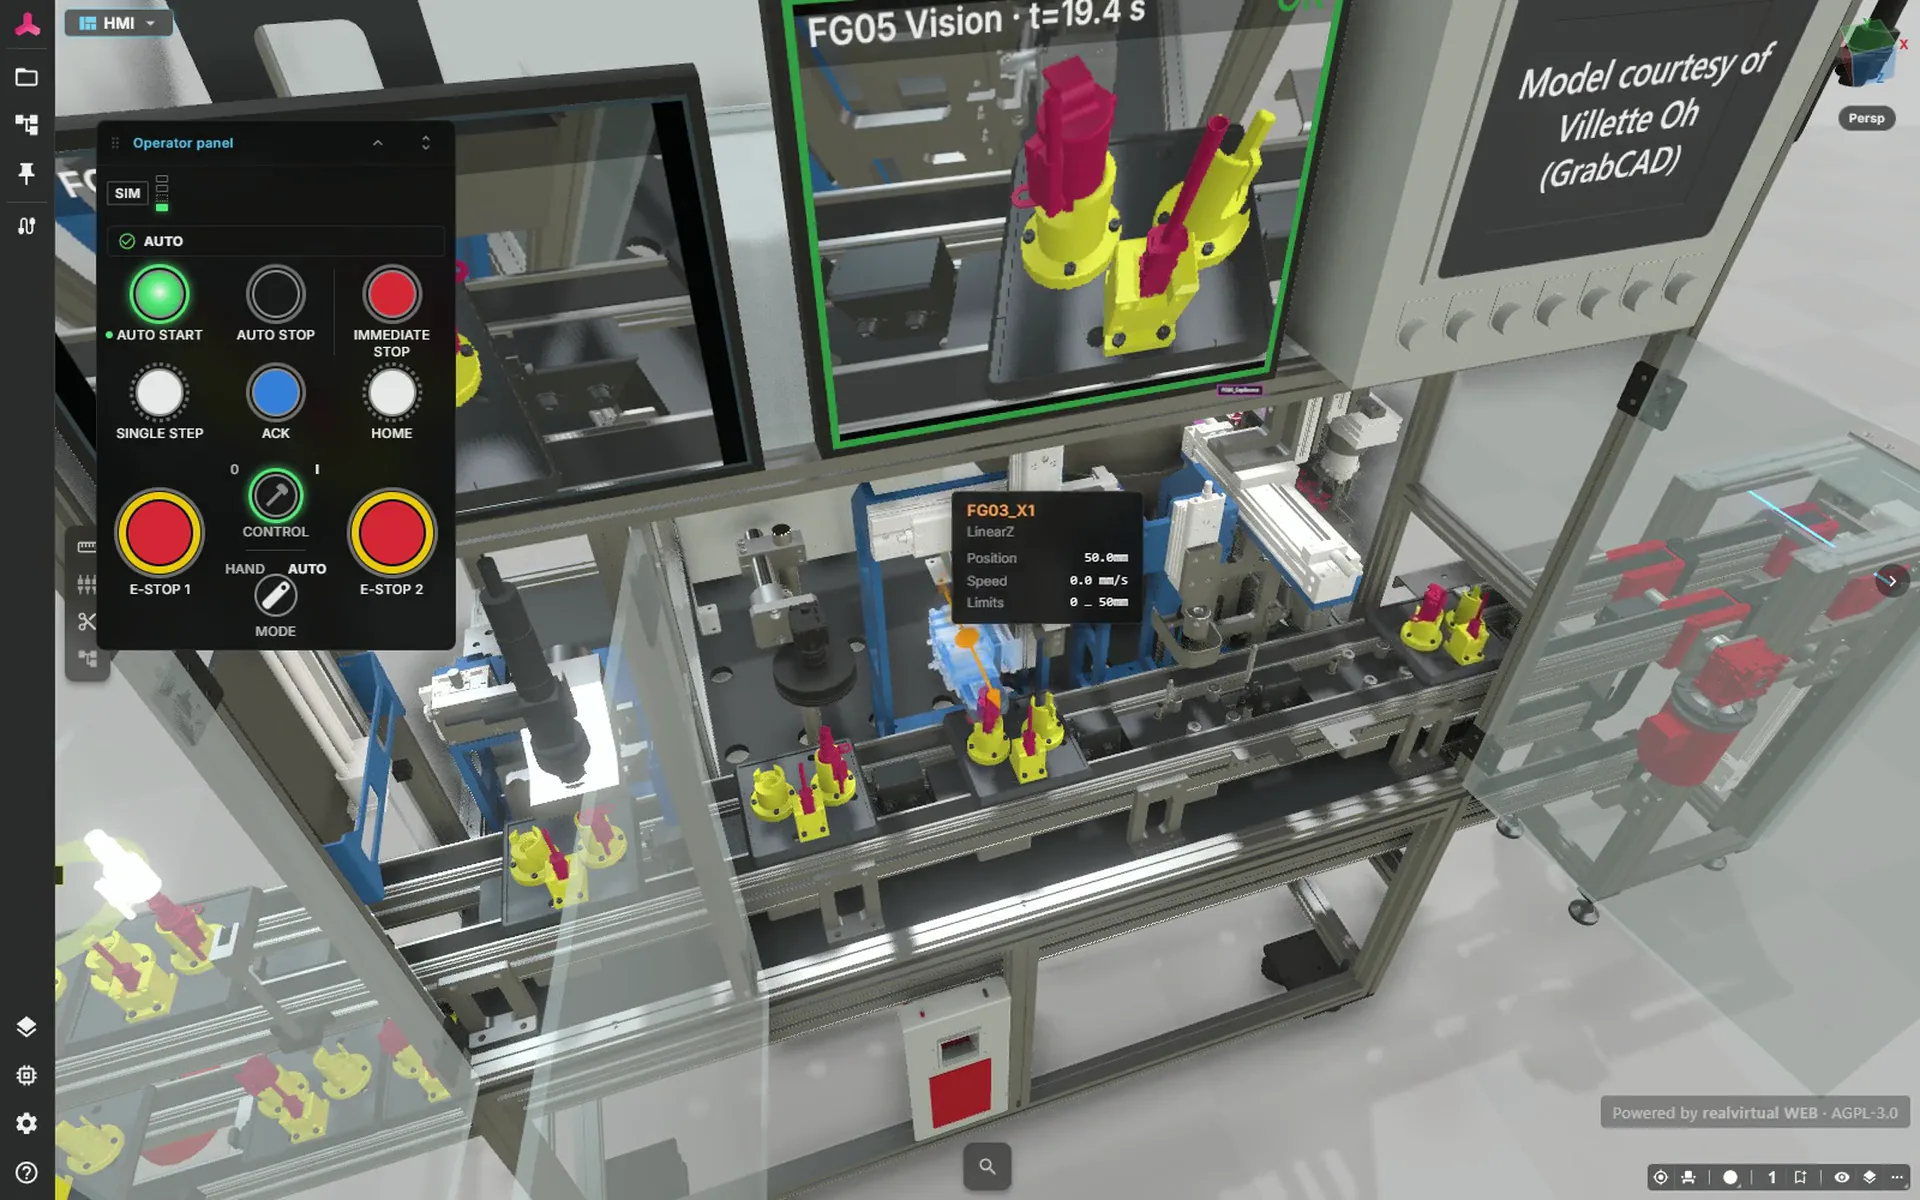
가상 시운전 소프트웨어의 역할
가상 시운전에서는 실제 컨트롤러(PLC 또는 로봇 컨트롤러)를 시뮬레이션된 기계 모델에 대해 시운전합니다. 드라이브, 센서, 물류 흐름은 실제 설비처럼 동작하고 자동화 코드는 변경 없이 실행됩니다. 시퀀스 로직, 인터록, 신호의 오류를 현장이 아니라 책상에서 수정할 수 있을 때 발견합니다.
디지털 트윈 라이프사이클에서 이는 4단계 중 두 번째입니다: 영업·콘셉트 시뮬레이션이 가상 시운전 모델이 되고, 이후 MES 통합 테스트, 마지막으로 가동 중인 기계의 3D HMI로 이어집니다. 한 번 만든 모델을 모든 단계에서 재사용합니다.
기존 시운전 vs. 가상 시운전
기존 시운전에서는 제어 코드가 실제 기계에서 처음으로 기계 장치와 만납니다. 오류는 현장에서, 납기 압박 속에서 드러납니다. 가상 시운전에서는 이 과정이 몇 주 앞서 디지털 트윈에서 이루어집니다. 설비 정지도, 하드웨어 손상 위험도 없습니다.
| 기존 | 가상 | |
|---|---|---|
| PLC 코드 오류 | 실제 기계에서야 드러남 | 조립 전에 모델에서 발견 |
| 테스트 범위 | 하드웨어가 허용하는 범위만 | 오류·한계 상황을 포함한 모든 시나리오 |
| 현장 시운전 | 소프트웨어 디버깅 포함 전 과정 | 최대 75% 단축 |
| 위험 | 충돌 및 기계 손상 가능 | 실제 기계의 기구부를 손상시키지 않고 테스트 |
75%라는 수치는 뮌헨 공과대학교의 Zäh/Wünsch 현장 연구 결과를 의미합니다. 현장 시운전 시간은 75% 줄었고, 첫 시도에 정상 작동한 제어 기능의 비율은 37%에서 84%로 높아졌습니다. 모든 프로젝트에서 같은 결과를 보장하는 것은 아닙니다.
고객 사례: SEW-EURODRIVE
"Unity의 개방형 생태계는 가상 시운전을 확장 가능하게 만듭니다. 고충실도 시각화, CAD 통합, 실시간 물리 엔진은 현실적인 디지털 트윈을 만들어 자동화를 최적화하는 데 도움을 주며, 더 빠르고 안전하며 효율적인 시운전을 가능하게 합니다."

Made in Germany – 그리고 검증 가능한 개방성
realvirtual은 18년 이상의 자동화 경험을 바탕으로 독일에서 개발됩니다. 기술은 검증할 수 있습니다. realvirtual Unity Plugin Professional은 전체 C# 소스 코드와 함께 제공되고, 전달 포맷은 개방형 GLB이며, AGPL 라이선스의 납품용 뷰어는 GitHub에 공개되어 있습니다.
EU 기계 규정 2027에 대해서는: 기계 수명 동안 디지털 문서를 사용 가능하게 유지할 의무에 계약이 아니라 아키텍처로 답합니다 – 개방형 포맷과 오픈소스 뷰어는 누구도 빼앗을 수 없습니다.
AI로 모델 구축 및 테스트
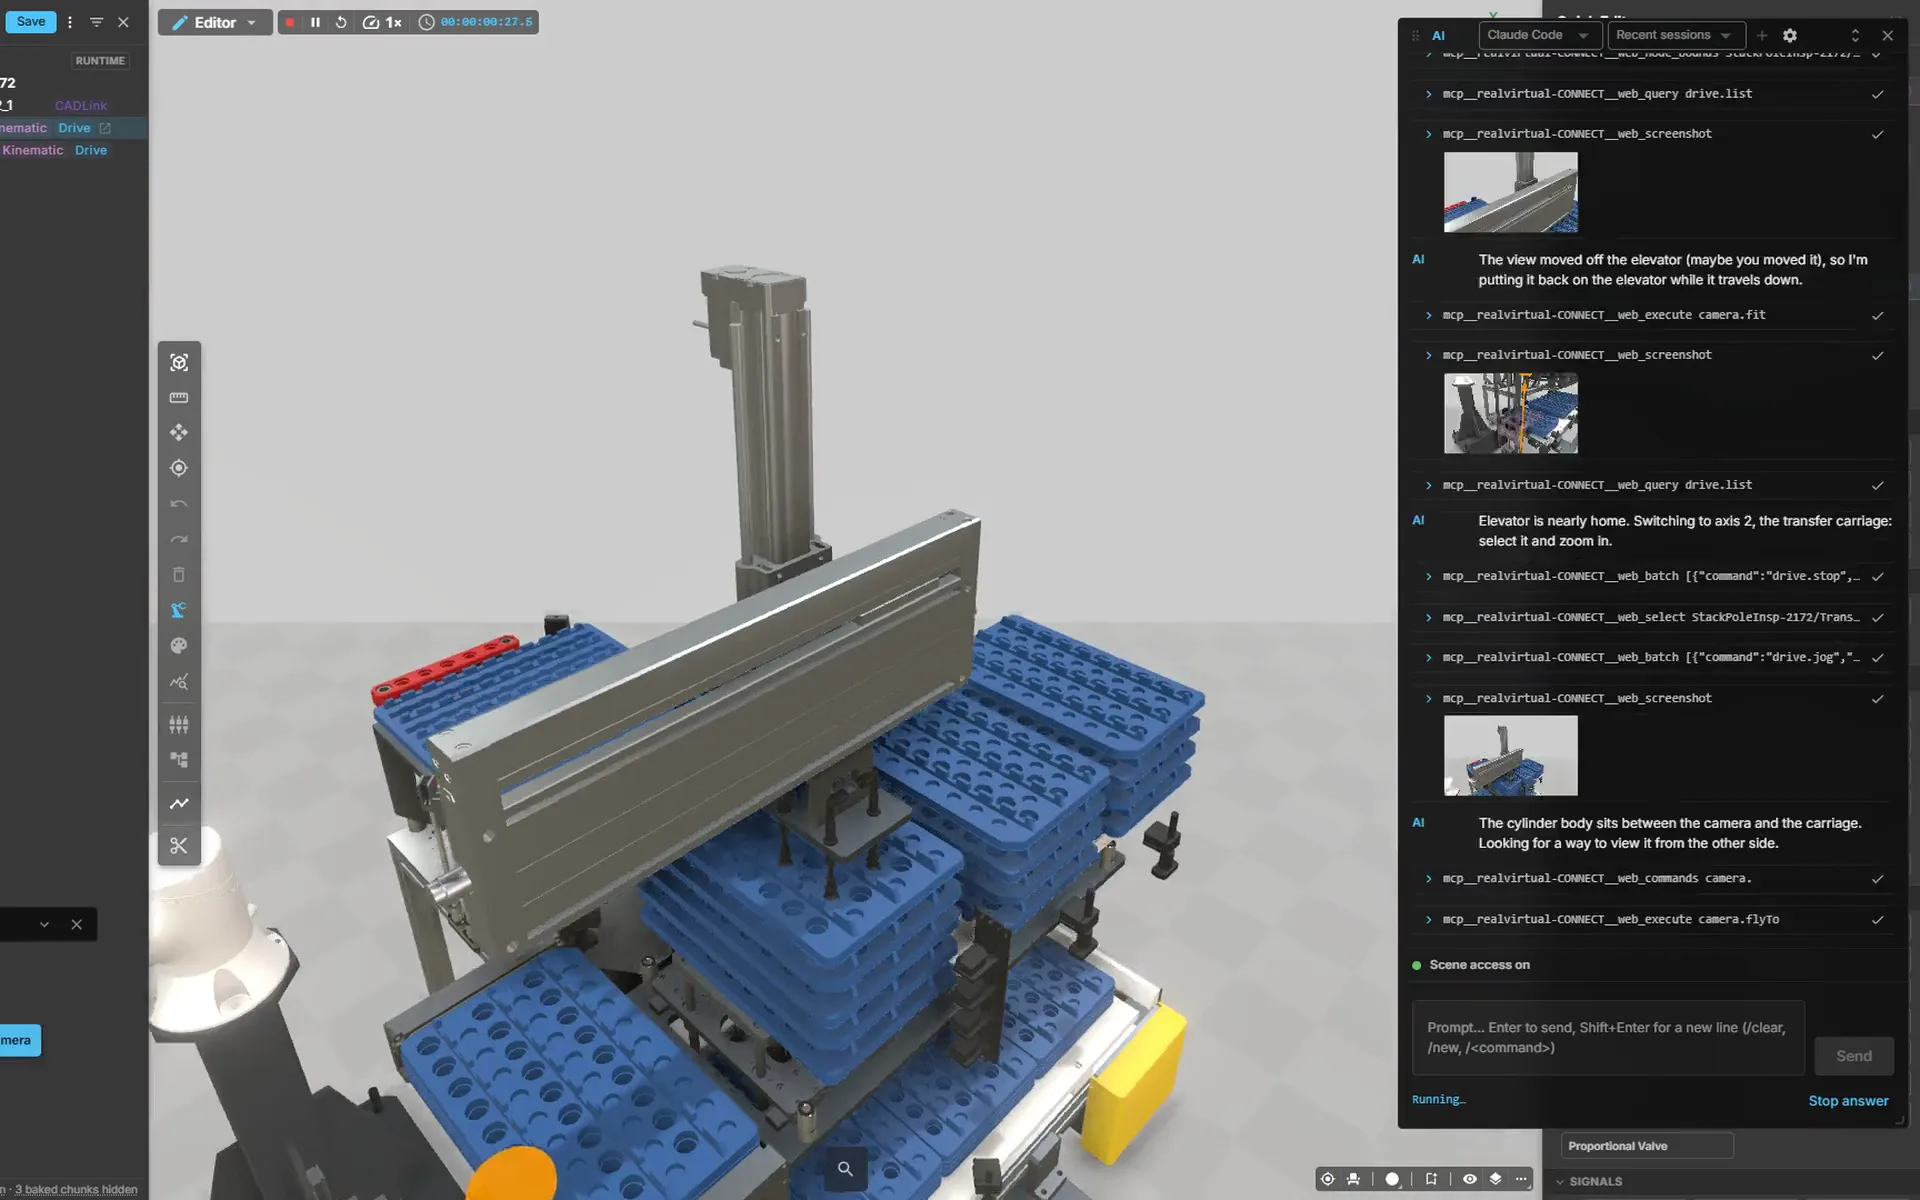
realvirtual CONNECT를 통해 realvirtual의 AI 창을 로컬 Claude Code 또는 Codex와 함께 사용하십시오; 현재 선택한 항목이 컨텍스트로 제공됩니다. 개방형 MCP 서버를 통해 자체 에이전트를 연결하여 구성요소를 생성하고, 주석을 활용해 PLC 태그를 모델 신호에 매핑하고, ST 프로그램을 작성 및 시작하고, 제어 패널을 구축하고, 시뮬레이션을 실행할 수도 있습니다.
AI는 모델 설정, 프로그래밍 및 시뮬레이션을 지원할 수 있습니다. 결과를 검토하고 승인할 책임은 사용자에게 있습니다; AI는 선택 사항이며 별도의 AI 이용 권한이 필요합니다.
클라우드가 아닌 당신의 PC에서 실행
시뮬레이션은 엔지니어링 PC에서 로컬로 실행됩니다. GPU 팜도, 데이터센터도, 스트리밍 인프라도, 강제 클라우드도 없습니다 – 기계 데이터와 CAD 모델이 회사 밖으로 나가지 않습니다.
납품은 Windows, Linux, macOS 등용 스탠드얼론 앱으로 로열티 없이 이루어집니다. 또한 문서와 기계 모델은 GLB로 브라우저에서 고객에게 전달됩니다 – 무료, 설치 불필요, 계정 불필요.
SiL과 HiL? 용어 간단 정리
가상 시운전은 여러 구성으로 운용됩니다 – 차이는 제어 코드가 어디서 실행되는가입니다.
Software-in-the-Loop(SiL)
컨트롤러가 소프트웨어 시뮬레이션으로 실행됩니다 – 예: 같은 PC의 Siemens PLCSim Advanced 또는 TwinCAT. 하드웨어 불필요, 자유로운 확장, 초기 테스트에 이상적. realvirtual은 PLCSim Advanced, SIMIT, TwinCAT에 직접 연결됩니다.
Hardware-in-the-Loop(HiL)
실제 PLC 하드웨어를 네트워크로 시뮬레이션된 기계 모델에 연결합니다 – 예: S7-TCP를 통한 S7-1500, ADS를 통한 Beckhoff IPC. 컨트롤러의 실제 시간 거동이 테스트의 일부가 됩니다. 10–50ms 사이클 타임이면 부드러운 모션에 충분합니다.
Model-in-the-Loop(MiL)
MATLAB/Simulink의 제어·거동 모델을 FMI로 트윈에 직접 연결합니다 – 첫 PLC 코드가 나오기 전의 드라이브·프로세스 모델을 위해.
당신의 컨트롤러를 지원합니다
realvirtual CONNECT는 동일한 신호 매핑을 사용하여 브라우저의 디지털 트윈을 실제 컨트롤러에 연결합니다. MQTT, OPC UA, PLCSIM Advanced를 포함한 Siemens S7, Beckhoff TwinCAT ADS, Modbus TCP Client/Server, EtherNet/IP, Bosch Rexroth ctrlX, Keba Kemro X, Festo AX, FANUC 또는 Denso를 지원합니다. realvirtual Unity Plugin에는 추가로 25개 이상의 인터페이스가 제공됩니다.
체험 가능한 데모 모델
계정이나 설치 없이 Public Demo에서 모델을 여십시오.
레이저 용접 조립 스테이션
스테이션의 실제 변수 목록을 사용하는 가상 PLC의 11개 ST 프로그램으로 제어되는 5개 스테이션, 2개 리프트, 리턴 컨베이어 및 14개 팔레트를 살펴보십시오. 가상 시운전이 준비된 모델에서 운전 모드를 선택하고 제어 패널의 비상 정지를 사용해 볼 수 있습니다.
데모에서 열기 ↗ (새 탭에서 열립니다)SEW 구동계를 갖춘 델타 피커
MC_MoveLinearAbsolute를 사용하여 ST로 프로그래밍된 3축 델타 로봇을 살펴보십시오. SEW 서보 모터, 실시간 모터 토크 및 축의 힘 표시 창이 포함되어 있습니다. 제어 패널의 속도 오버라이드, 사이클 카운터 및 비상 정지를 체험하고, 모터에 첨부된 운전 매뉴얼을 PDF로 열어보십시오.
데모에서 열기 ↗ (새 탭에서 열립니다)
투명한 가격
realvirtual Unity Plugin Professional, 동시 개발자당 – 납품 애플리케이션에 런타임 요금 없음. 시작은 무료: Siemens S7 인터페이스가 포함된 realvirtual Unity Plugin Starter가 Unity Asset Store에 있습니다.
유효한 Unity 라이선스가 필요합니다(미포함). realvirtual Commercial에는 realvirtual Unity Plugin의 Starter와 Professional이 다운로드로 포함됩니다. realvirtual Unity Plugin Professional은 realvirtual Commercial 없이 별도로 구매할 수도 있습니다. realvirtual Commercial 자체는 Unity가 필요하지 않습니다. 트윈은 브라우저에서 제작합니다.
가상 시운전에 대해 자주 묻는 질문
가상 시운전 소프트웨어 비용은 얼마입니까?
realvirtual Unity Plugin Starter는 무료입니다(Siemens S7 인터페이스 포함). realvirtual Unity Plugin Professional은 개발자당 일회성 €1,250(세금 별도)이며 배포한 애플리케이션의 런타임 요금은 없습니다. 모든 가격은 웹사이트에 공개되어 있습니다. realvirtual Commercial에는 realvirtual Unity Plugin의 Starter와 Professional이 포함됩니다. Unity Editor 라이선스는 Unity에서 별도로 구매해야 합니다. Professional은 단독으로도 구매할 수 있으며, 브라우저 애플리케이션에는 Unity가 필요하지 않습니다.
어떤 컨트롤러를 지원합니까?
25개 이상의 인터페이스: Siemens S7, PLCSim Advanced, Beckhoff TwinCAT, OPC UA, MQTT, Modbus, EtherNet/IP, Bosch ctrlX, Keba, 그리고 KUKA, Fanuc, ABB, Universal Robots 등의 로봇 컨트롤러 – 외부 거동 모델용 FMI/Simulink 포함.
SiL과 HiL의 차이는 무엇인가요?
Software-in-the-Loop(SiL)에서는 컨트롤러가 PC의 시뮬레이션(예: PLCSim Advanced)으로 실행되고, Hardware-in-the-Loop(HiL)에서는 실제 PLC가 네트워크로 연결됩니다. realvirtual은 동일한 신호로 두 방식 모두 지원합니다 – 초기 SiL 테스트부터 HiL 인수 테스트까지.
소스 코드를 볼 수 있습니까?
예. realvirtual Unity Plugin Professional은 전체 C# 소스 코드와 함께 제공됩니다. realvirtual 브라우저 뷰어는 GitHub의 오픈 소스(AGPL)입니다. GLB 전달 포맷은 공개 문서화되어 있습니다.
클라우드나 특수 하드웨어가 필요합니까?
아니요. 시뮬레이션은 일반 엔지니어링 PC에서 로컬로 실행됩니다. GPU 팜, 데이터센터, 클라우드 연결이 필요 없으며 데이터는 사내에 머뭅니다.
가상 시운전과 디지털 트윈의 관계는?
가상 시운전은 디지털 트윈 4단계 중 두 번째입니다: 콘셉트 시뮬레이션, 실제 컨트롤러와의 가상 시운전, MES 통합 테스트, 가동 기계의 3D HMI – 동일한 모델이 모든 단계에서 재사용됩니다.
직접 실행해 보세요
설치나 계정 없이 브라우저에서 라이브 데모를 여세요. Community 코어는 GitHub에서 AGPL-3.0으로 제공합니다.