虚拟调试软件:在机器装配前测试 PLC 代码
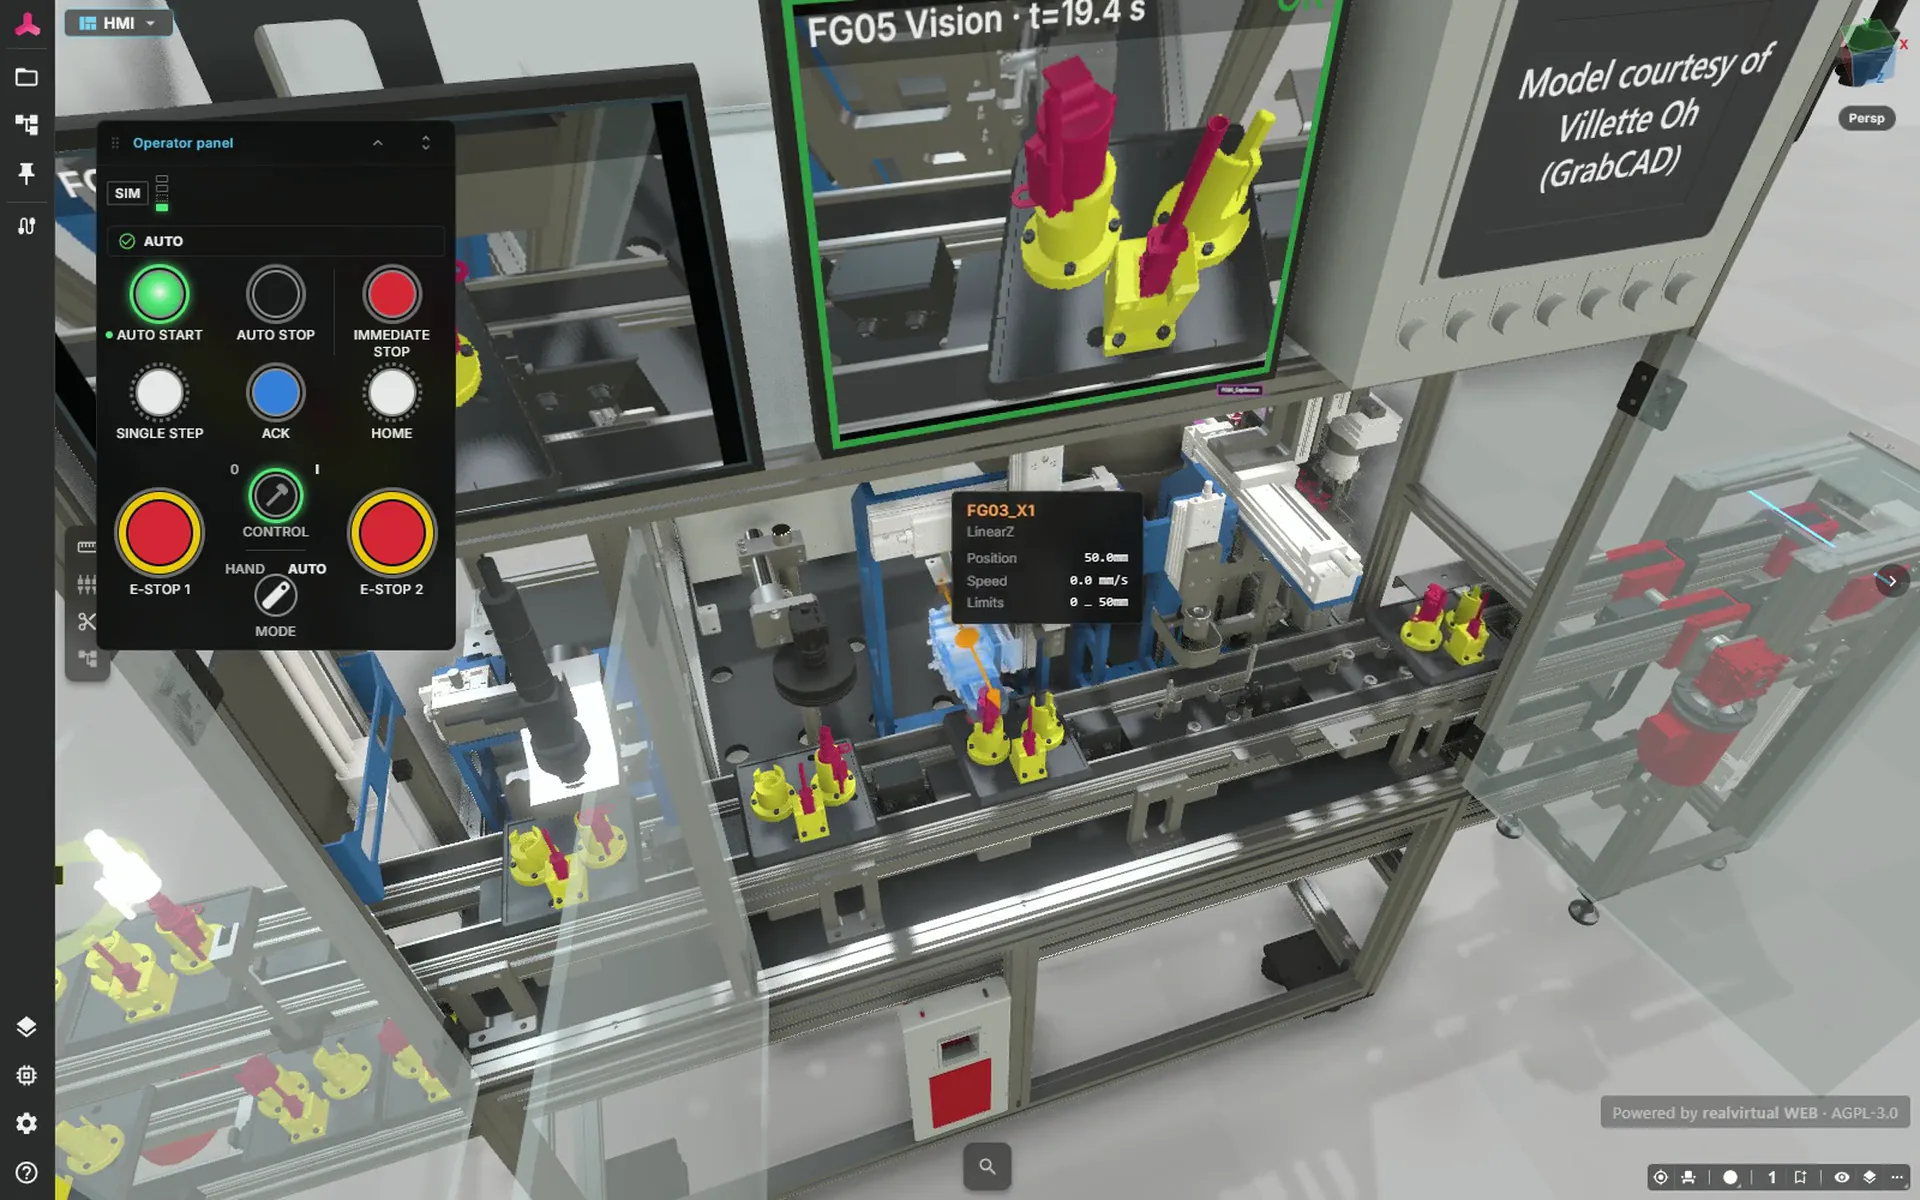
在硬件就绪之前,使用仿真设备测试您的 PLC 代码。直接在浏览器中打开配备虚拟 PLC 的激光焊接工作站,查看其运行顺序。
虚拟调试软件的作用
在虚拟调试中,真实的控制器——PLC或机器人控制器——针对仿真的机器模型进行调试。驱动、传感器和物料流的行为与真实设备一致,自动化代码无需修改即可运行。顺序逻辑、联锁和信号中的错误在还能在桌面上修正时就被发现——而不是到了现场才暴露。
在数字孪生生命周期中,这是四个阶段中的第二个:销售与概念仿真的模型成为虚拟调试模型,随后是与MES的集成测试,最后是运行机器上的3D HMI。一个模型,构建一次,贯穿所有阶段复用。
传统调试 vs. 虚拟调试
在传统调试中,控制代码首次在真实设备上与机械部分相遇——错误在现场、在交期压力下才暴露出来。而虚拟调试让这一切提前数周发生:在数字孪生上进行,无停机,也不会危及硬件。
| 传统 | 虚拟 | |
|---|---|---|
| PLC 代码错误 | 到真实设备上才暴露 | 在装配前即可在模型上发现 |
| 测试覆盖 | 仅限硬件允许的范围 | 任意场景,包括故障和极限工况 |
| 现场调试 | 全流程,含软件排错 | 最多缩短 75% |
| 风险 | 可能发生碰撞和机械损伤 | 测试不会对真实机器造成机械损坏 |
75% 这一数值来自慕尼黑工业大学 Zäh/Wünsch 的实地研究。研究中,现场调试时间减少了 75%,首次运行即正确的控制功能比例从 37% 提升至 84%。该结果并非对每个项目的保证。
客户实践:SEW-EURODRIVE
"Unity的开放生态系统让虚拟调试具备可扩展性。高保真可视化、CAD集成和实时物理引擎帮助我们创建逼真的数字孪生来优化自动化,实现更快、更安全、更高效的调试。"

德国制造——且可验证的开放
realvirtual 在德国开发,拥有超过 18 年的自动化经验。技术可供检验:realvirtual Unity Plugin Professional 附带完整的 C# 源代码。交付格式为开放的 GLB,采用 AGPL 许可的交付查看器发布在 GitHub 上。
对于欧盟机械法规2027,这意味着:对于在机器整个生命周期内保持数字文档可用的义务,我们用架构而非合同来回答——开放格式和开源查看器是谁也拿不走的。
借助 AI 构建和测试模型
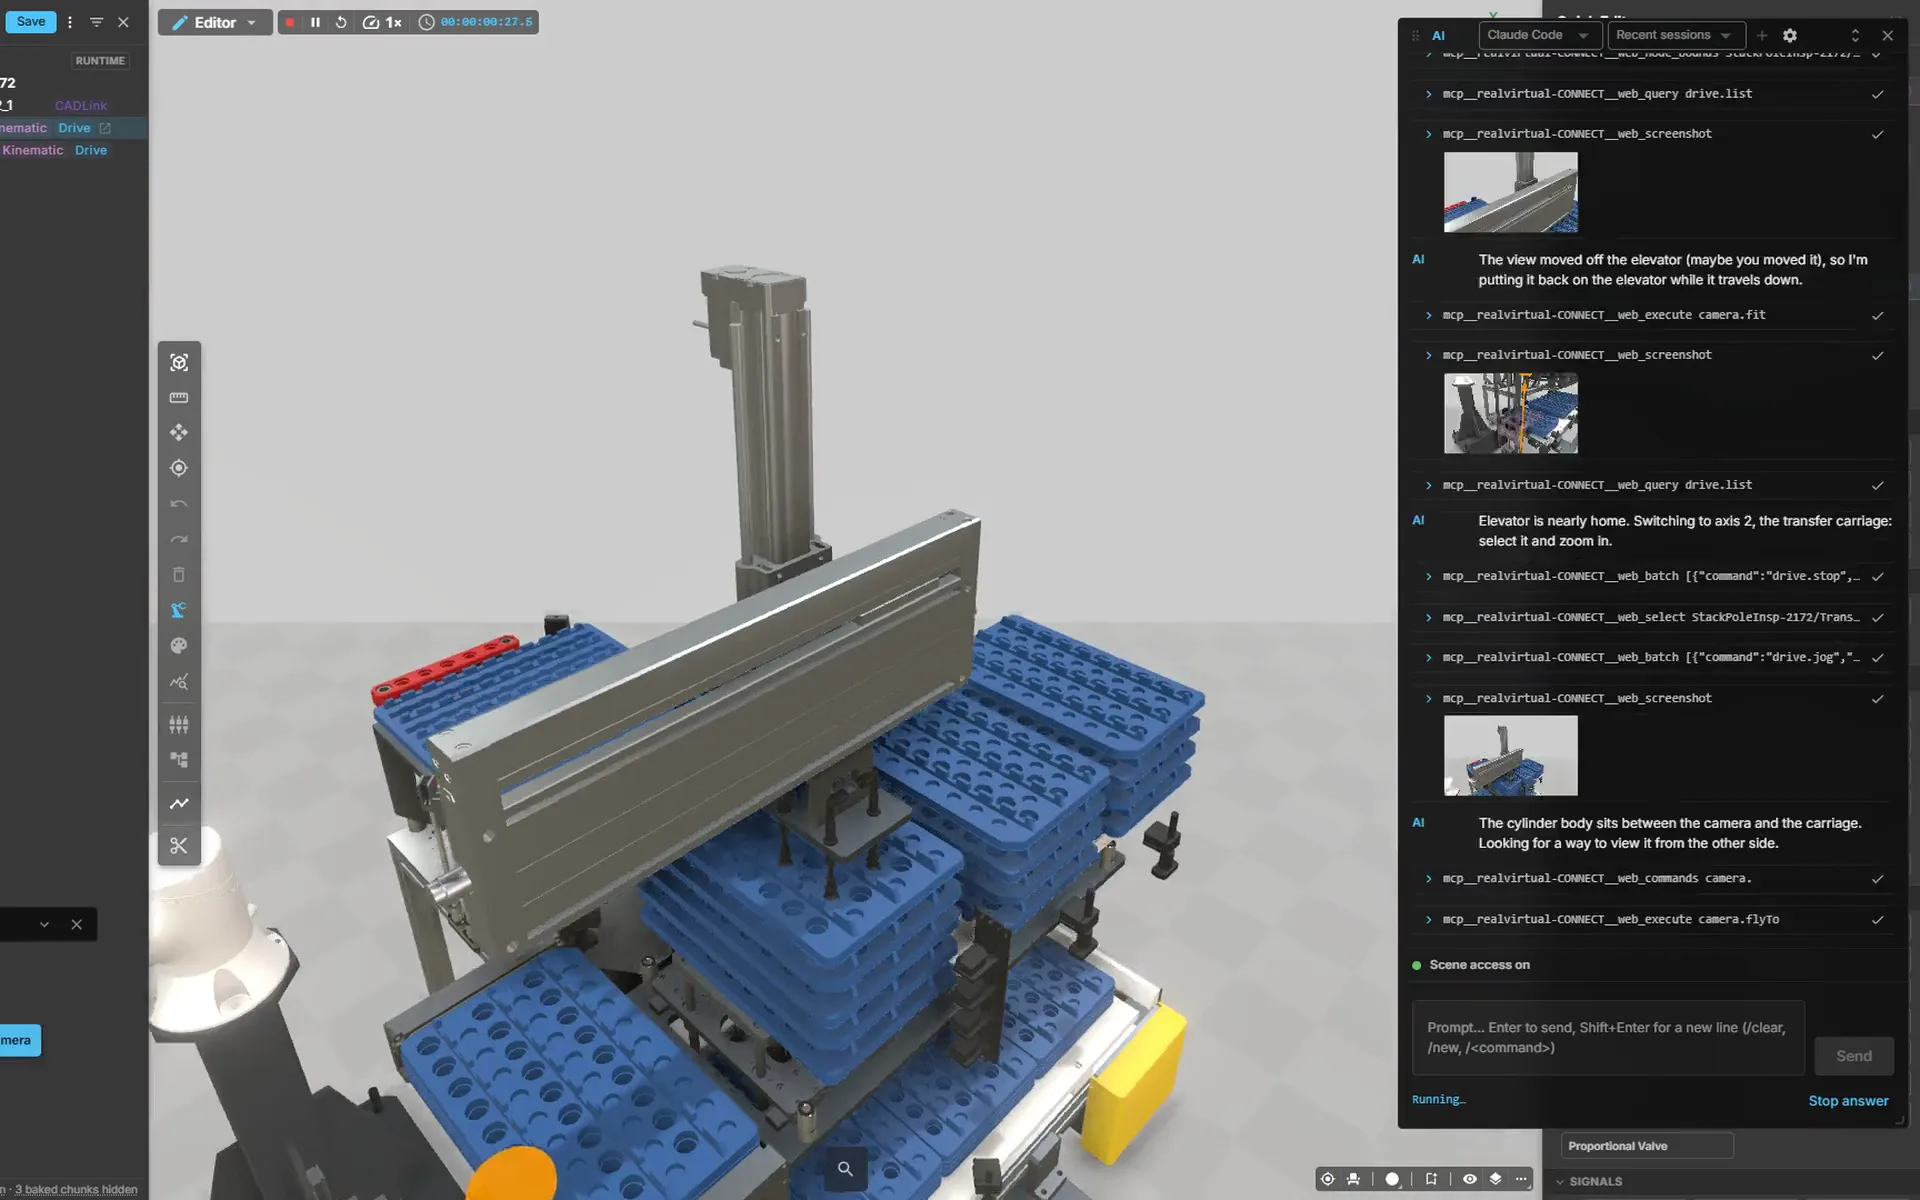
通过 realvirtual CONNECT,将 realvirtual 中的 AI 窗口连接到您本地的 Claude Code 或 Codex;当前选中内容将作为上下文。开放的 MCP 服务器还允许您连接自己的智能体,以创建组件、根据注释将 PLC 变量映射到模型信号、编写和启动 ST 程序、构建控制面板以及运行仿真。
AI 可辅助模型设置、编程和仿真。您仍需负责检查和批准结果;AI 为可选功能,需要您自行提供 AI 访问权限。
在您的电脑上运行——而非云端
仿真在工程PC上本地运行。没有GPU农场、没有数据中心、没有流媒体基础设施、没有强制云——您的机器数据和CAD模型不会离开您的公司。
交付为免版税的独立应用,支持Windows、Linux、macOS等平台。此外,文档和机器模型以GLB形式在浏览器中送达您的客户——免费、无需安装、无需账户。
SiL还是HiL?术语简释
虚拟调试可在不同配置下运行——区别在于控制代码在哪里执行。
Software-in-the-Loop(SiL)
控制器以软件仿真方式运行——例如同一台PC上的Siemens PLCSim Advanced或TwinCAT。无需硬件、自由扩展、适合早期测试。realvirtual可直接连接PLCSim Advanced、SIMIT和TwinCAT。
Hardware-in-the-Loop(HiL)
真实PLC硬件通过网络连接到仿真的机器模型——例如通过S7-TCP连接S7-1500,或通过ADS连接Beckhoff IPC。控制器的真实时序成为测试的一部分;10–50毫秒的循环时间足以实现流畅运动。
Model-in-the-Loop(MiL)
来自MATLAB/Simulink的控制与行为模型通过FMI直接耦合到孪生体——用于在第一行PLC代码出现之前的驱动与过程模型。
支持您的控制器
realvirtual CONNECT 使用相同的信号映射,通过 MQTT、OPC UA、Siemens S7(包括 PLCSIM Advanced)、Beckhoff TwinCAT ADS、Modbus TCP Client/Server、EtherNet/IP、Bosch Rexroth ctrlX、Keba Kemro X、Festo AX、FANUC 或 Denso,将浏览器中的数字孪生连接到实际控制器。realvirtual Unity Plugin 另提供超过 25 种接口。
可体验的演示模型
在 Public Demo 中打开模型,无需账户或安装。
激光焊接装配工作站
探索包含五个工位、两台升降机、一条回流输送线和 14 个托盘的模型,由虚拟 PLC 上的 11 个 ST 程序使用该工作站的实际变量表进行控制。在这个已为虚拟调试做好准备的模型中,通过控制面板选择运行模式并使用急停按钮。
在演示中打开 ↗ (在新标签页中打开)配备 SEW 驱动的 Delta 分拣机器人
探索使用 ST 和 MC_MoveLinearAbsolute 编程的三轴 Delta 机器人,配备 SEW 伺服电机、实时电机转矩显示和轴受力窗口。试用控制面板上的速度倍率、循环计数器和急停按钮,并打开关联到电机的 PDF 操作手册。
在演示中打开 ↗ (在新标签页中打开)
透明的价格
realvirtual Unity Plugin Professional,按并发开发者计,交付的应用无运行时费用。入门免费:含 Siemens S7 接口的 realvirtual Unity Plugin Starter 可在 Unity Asset Store 获取。
前提条件:有效的 Unity 许可证(不含在内)。realvirtual Commercial 以下载形式包含 Starter 和 Professional 两个版本的 realvirtual Unity Plugin。realvirtual Unity Plugin Professional 也可单独购买,无需 realvirtual Commercial。realvirtual Commercial 本身不需要 Unity:数字孪生在浏览器中创建。
关于虚拟调试的常见问题
虚拟调试软件的价格是多少?
realvirtual Unity Plugin Starter 免费(含 Siemens S7 接口)。realvirtual Unity Plugin Professional 每位开发者一次性 1,250 欧元(不含税),交付的应用无运行时费用。全部价格均在网站上公开。realvirtual Commercial 包含 Starter 和 Professional 两个版本的 realvirtual Unity Plugin。Unity Editor 许可证需另行向 Unity 获取。Professional 也可单独购买;浏览器应用不需要 Unity。
支持哪些控制器?
25+接口:Siemens S7和PLCSim Advanced、Beckhoff TwinCAT、OPC UA、MQTT、Modbus、EtherNet/IP、Bosch ctrlX、Keba,以及KUKA、Fanuc、ABB、Universal Robots等机器人控制器——还有用于外部行为模型的FMI/Simulink。
SiL和HiL有什么区别?
在Software-in-the-Loop(SiL)中,控制器作为仿真(如PLCSim Advanced)在PC上运行;在Hardware-in-the-Loop(HiL)中,真实PLC通过网络连接。realvirtual用同一套信号支持两种方式——从早期SiL测试到HiL验收测试。
我可以查看源代码吗?
可以。realvirtual Unity Plugin Professional 附带完整的 C# 源代码;realvirtual 浏览器查看器在 GitHub 上开源(AGPL)。GLB 交付格式有公开文档。
需要云或特殊硬件吗?
不需要。仿真在普通工程PC上本地运行。无需GPU农场、数据中心或云连接;您的数据留在公司内部。
虚拟调试与数字孪生有什么关系?
虚拟调试是数字孪生四个阶段中的第二个:概念仿真、与真实控制器的虚拟调试、与MES的集成测试、运行机器上的3D HMI——同一模型在所有阶段复用。
亲眼看它运行
直接在浏览器中打开交互演示,无需安装或注册账号。Community 核心已在 GitHub 上以 AGPL-3.0 发布。