借助 AI,数小时内从 CAD 数据构建数字孪生
在浏览器中基于 CAD 数据构建数字孪生,由 AI 辅助模型设置和编程。测试运动和控制顺序、共享模型,并评估各轴的力和转矩以支持驱动选型。
在免费的 Public Demo 中体验此用例,无需账户或安装。 Public Demo 限制 →
构建、编程和测试您的数字孪生
您的 CAD 数据是 realvirtual 中构建数字孪生的起点。在浏览器编辑器中定义运动机构、驱动和传感器;AI 可辅助构建模型、映射信号和编写 Structured Text 程序,让您在硬件就绪之前测试设备。
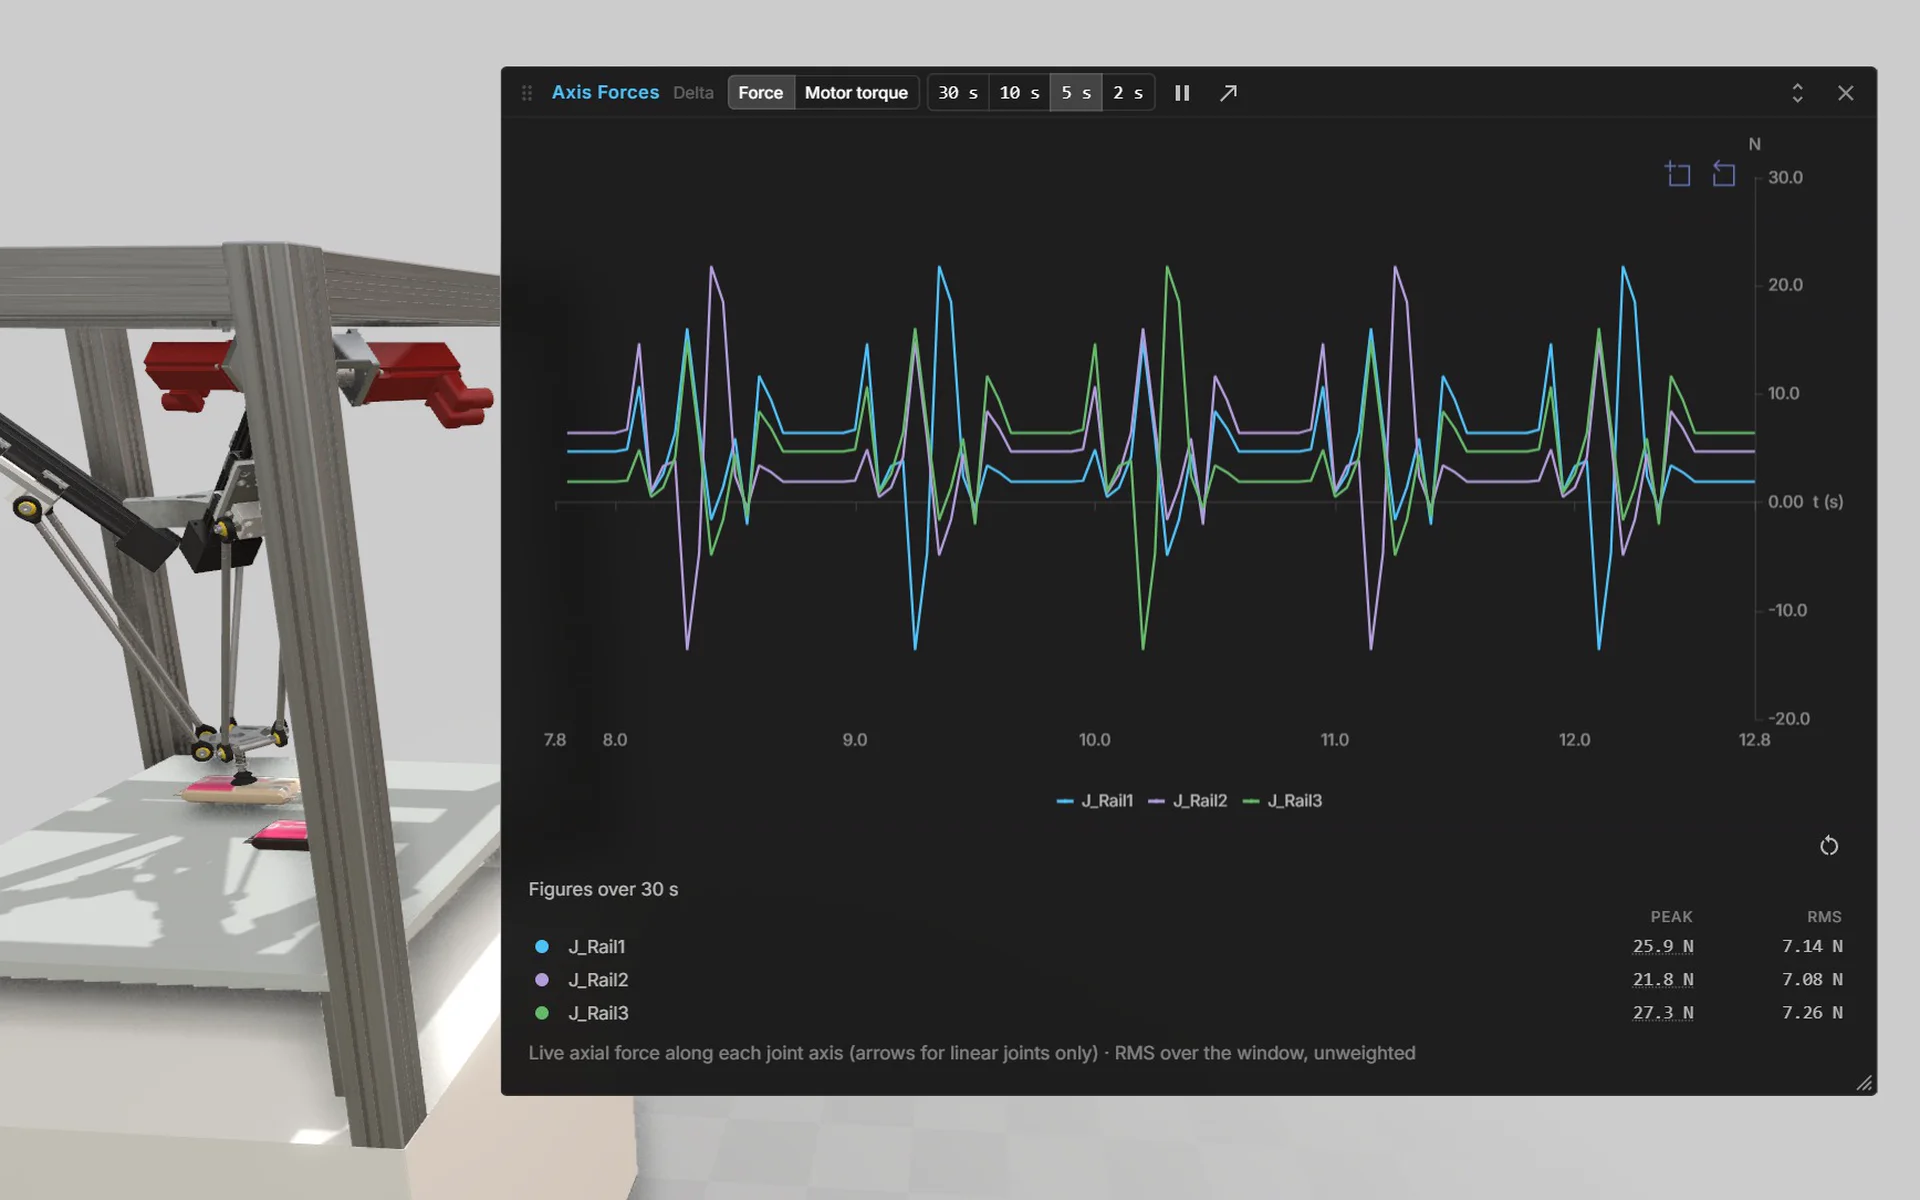
SEW Delta 分拣机器人将这些任务集于一体:并联运动机构、使用 Structured Text 编写的抓取顺序,以及电机转矩和轴受力的实时显示。使用同一个数字孪生分析运动、控制逻辑和驱动负载,然后在浏览器中共享。
从 CAD 数据到数字孪生
将设备几何模型转化为可在浏览器中编程和仿真的模型。在编辑器中构建模型,并使用 AI 辅助完成各个步骤。
导入您的 CAD 数据
导入 STEP、JT、USD 或 FBX 数据,或从 Onshape 导入几何模型。使用现有设备设计作为数字孪生的基础。
定义运动和信号
在编辑器中添加运动机构、驱动和传感器。定义零件如何运动,以及使用哪些信号描述其状态。
借助 AI 构建
AI 窗口通过 realvirtual CONNECT 连接到您本地的 Claude Code 或 Codex,并将当前选中内容用作上下文。您自己的智能体可通过 MCP 服务器创建组件、设置字段、在吸附点连接零件、编写和运行 Structured Text、构建控制面板,以及根据信号注释将 PLC 变量映射到模型信号。
立即仿真和共享
直接在浏览器中运行数字孪生,测试运动、传感器和控制顺序。共享结果,让其他人也能在自己的浏览器中打开模型并进行仿真。
支持功能块的虚拟 PLC
在浏览器编辑器中使用 IEC 61131-3 Structured Text 为数字孪生编程。以标准 ST 为基础;不支持直接一对一兼容各制造商的专用代码。
使用标准功能块
使用标准功能块 TON、TOF、TP、CTU、CTD、CTUD、R_TRIG、F_TRIG、RS 和 SR 构建程序顺序。直接在模型上测试定时、计数、边沿检测和状态保持。
复用您自己的功能块
定义您自己的 FUNCTION 和 FUNCTION_BLOCK 类型,包括嵌套功能块,并将共用功能块保存在库中。在同一场景中运行多个 PROGRAM,以组织设备控制逻辑。
使用 PLCopen 进行运动编程
使用 14 个 PLCopen Motion 功能块,包括 MC_Power、MC_MoveAbsolute、MC_MoveRelative、MC_MoveVelocity、MC_Halt 和 MC_Stop。MC_MoveLinearAbsolute 等轴组指令用于控制笛卡尔坐标运动。
检查运行中的控制逻辑
在线视图在每个声明行末尾显示实时值,鼠标悬停在变量上时也会显示实时值。已执行的 IF 和 CASE 分支会高亮显示,监视窗口可用于监控选定值。
控制程序与设备操作
部署、运行、停止、单周期执行或复位程序;AI 也可编写和启动 ST 程序。无需编写代码,即可定义包含按钮、选择开关、急停按钮和信号灯塔的控制面板。
连接实际 PLC
使用 realvirtual CONNECT 将控制权移交给实际 PLC。系统变量用于标识仿真模式,使 ST 程序能够在实际控制器接管后立即释放其输出控制权。
从 CAD 数据到驱动选型
导入 CAD 数据
将设备几何模型导入浏览器编辑器。质量、重心和惯性张量根据 CAD 几何模型推导,也可逐项手动覆盖。
CAD 导入 →构建运动机构和驱动
对零件分组、创建驱动并定义机构。支持闭环运动链,包括 Delta 机器人等并联运动机构。
运动机构与驱动 →为虚拟 PLC 编程
使用浏览器中的虚拟 PLC,以 Structured Text 编写并运行控制顺序。测试机构对控制逻辑的响应。
虚拟 PLC 与 Structured Text →计算各轴的力和转矩
分析整个运动周期中各轴的驱动力和转矩,以及各关节的轴承受力。使用计算得到的负载支持驱动选型。
驱动选型 →借助 AI 辅助构建
通过 realvirtual CONNECT 使用 AI 窗口,辅助构建运动机构、驱动和 Structured Text 程序,或通过 MCP 服务器连接您自己的智能体。AI 为可选功能,需要您自行提供 AI 访问权限;Public Demo 中不提供此功能。
AI 辅助建模 →
可体验的演示模型
在 Public Demo 中打开模型,无需账户或安装。
配备 SEW 驱动的 Delta 分拣机器人
探索使用 ST 和 MC_MoveLinearAbsolute 编程的三轴 Delta 机器人,配备 SEW 伺服电机、实时电机转矩显示和轴受力窗口。试用控制面板上的速度倍率、循环计数器和急停按钮,并打开关联到电机的 PDF 操作手册。
在演示中打开 ↗ (在新标签页中打开)激光焊接装配工作站
探索包含五个工位、两台升降机、一条回流输送线和 14 个托盘的模型,由虚拟 PLC 上的 11 个 ST 程序使用该工作站的实际变量表进行控制。在这个已为虚拟调试做好准备的模型中,通过控制面板选择运行模式并使用急停按钮。
在演示中打开 ↗ (在新标签页中打开)编辑器中的空白项目
导入您自己的 STEP 或 JT 文件,在浏览器编辑器中构建数字孪生。
在演示中打开 ↗ (在新标签页中打开)
根据任务选择浏览器或 Unity Editor
在浏览器中使用 realvirtual 构建、仿真和共享模型,无需安装。CAD 导入、运动机构和虚拟 PLC 均可直接在浏览器中使用。
如果您希望在 Unity Editor 中使用 C#、PhysX 并构建独立应用,请选择 realvirtual Unity Plugin。浏览器与 realvirtual Unity Plugin 之间通过 GLB 格式进行双向数据交换。 了解 realvirtual Unity Plugin →
常见问题
可以使用哪些数据构建模型?
CAD 导入支持 STEP、JT、USD 和 FBX 等格式。质量、重心和惯性张量根据 CAD 几何模型自动推导。您可以逐项手动覆盖这些值。
可以仿真 Delta 机器人或其他闭环机构吗?
可以,realvirtual 支持闭环运动链,包括曲柄、连杆以及 Delta 机器人等并联运动机构。刚体运动学计算具有确定性且无漂移,并在整个运动周期内计算驱动力和转矩。
驱动计算包含哪些负载?
计算提供各轴的驱动力和转矩,以及各关节的轴承受力,有效载荷以质量建模。计算假设物体为不考虑弹性的刚体。接触力和工艺力由物理引擎计算。
构建或修改模型需要 AI 吗?
不需要,您可以在完整编辑器中自行构建和修改模型。可选的 AI 窗口使用 realvirtual CONNECT 和您自己的 AI 访问权限。您也可以通过 MCP 服务器连接自己的 AI 智能体。
可以免费试用 CAD 导入和虚拟 PLC 吗?
CAD 导入、资产与运动机构编辑器以及虚拟 PLC 均属于 Commercial。您可以在免费的 Public Demo 中试用,无需账户或安装。
开始构建您的数字孪生
打开 Public Demo,探索可运行的模型,或将您自己的 CAD 数据导入空白项目。与我们讨论您的设备,规划如何借助 AI 构建其数字孪生。