Tudo o que o realvirtual faz.
Um gêmeo digital, localmente no seu navegador.
Da importação CAD à máquina em funcionamento, e tudo roda localmente no seu computador: seus dados CAD e modelos não são enviados, não há nuvem no meio. Quase tudo está disponível ao vivo na Public Demo, sem conta.
Esta página mostra o essencial. A documentação descreve cada função. Ler a documentação →
Do CAD à máquina testada: importe a geometria com o realvirtual Commercial e configure cinemática, acionamentos e sensores no navegador. O planejamento de layout e a DES ajudam a comparar conceitos de produção; o gerenciador de experimentos para estudos sistemáticos faz parte do Commercial. Teste seu controlador com o modelo via CONNECT e use o gêmeo em apresentações, treinamentos e como IHM 3D na máquina em operação.
realvirtual explicado em dois minutos · Vídeo em inglês com legendas em inglês2:00
Construa e diagnostique o gêmeo com IA
O realvirtual inclui uma janela de IA e um servidor MCP aberto para qualquer agente de IA. O realvirtual não opera nuvem de IA própria: você escolhe o modelo e o provedor. A IA é opcional: você também pode criar e editar tudo por conta própria no editor completo.
A janela de IA no realvirtual
Descreva um transportador com uma barreira de luz, um sinal de CLP ou uma sequência de teste. Veja o gêmeo ser construído e alterado. A janela executa o Claude Code ou o Codex localmente via CONNECT, com a sua própria conta.
Configurar com o CONNECT →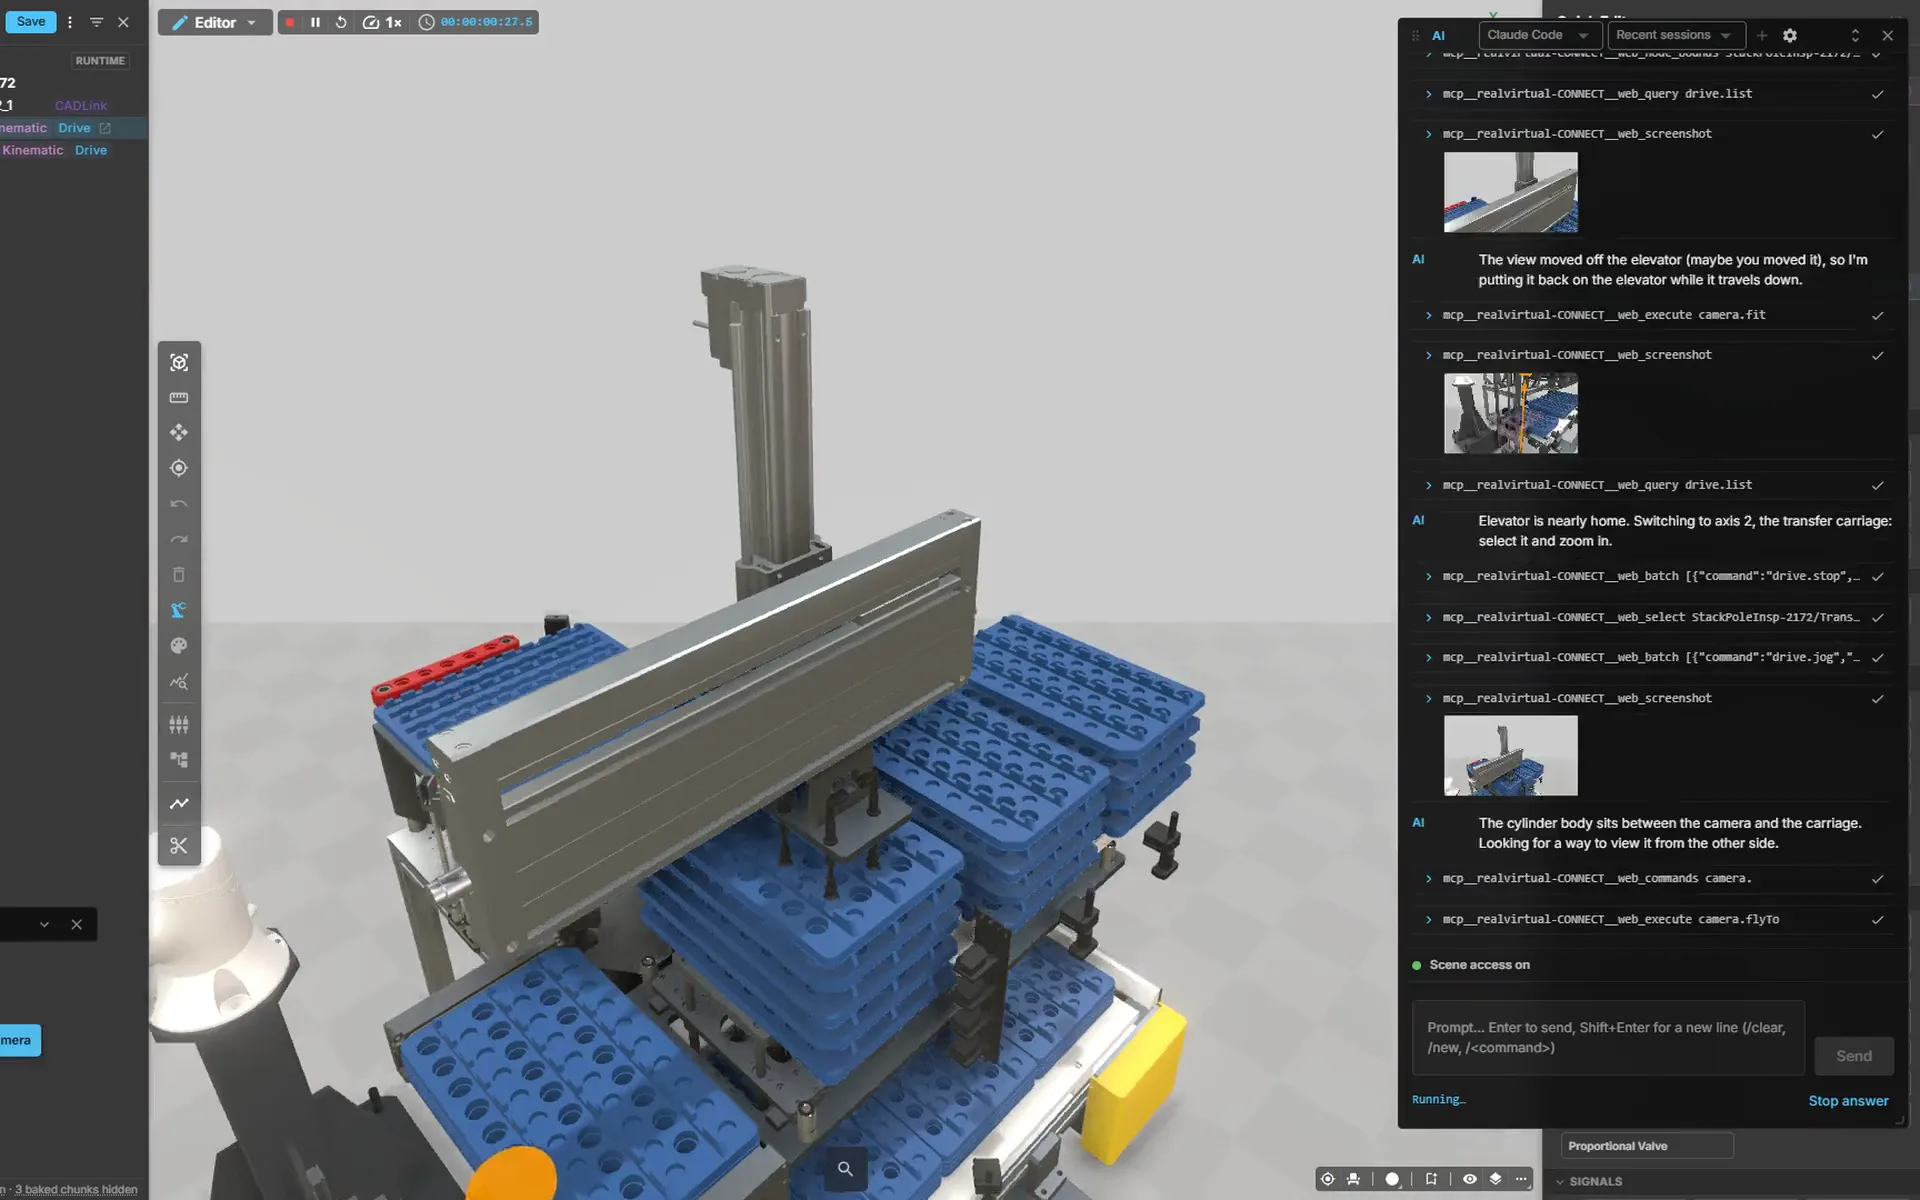
Sua própria IA, conectada via MCP
Qualquer cliente MCP, incluindo seus próprios agentes e clientes com modelos locais, pode ler e construir a cena, mover acionamentos, ler e escrever sinais e fazer capturas de tela sob demanda.
Construir com IA via MCP: documentação →Diagnóstico de falhas com seus próprios manuais
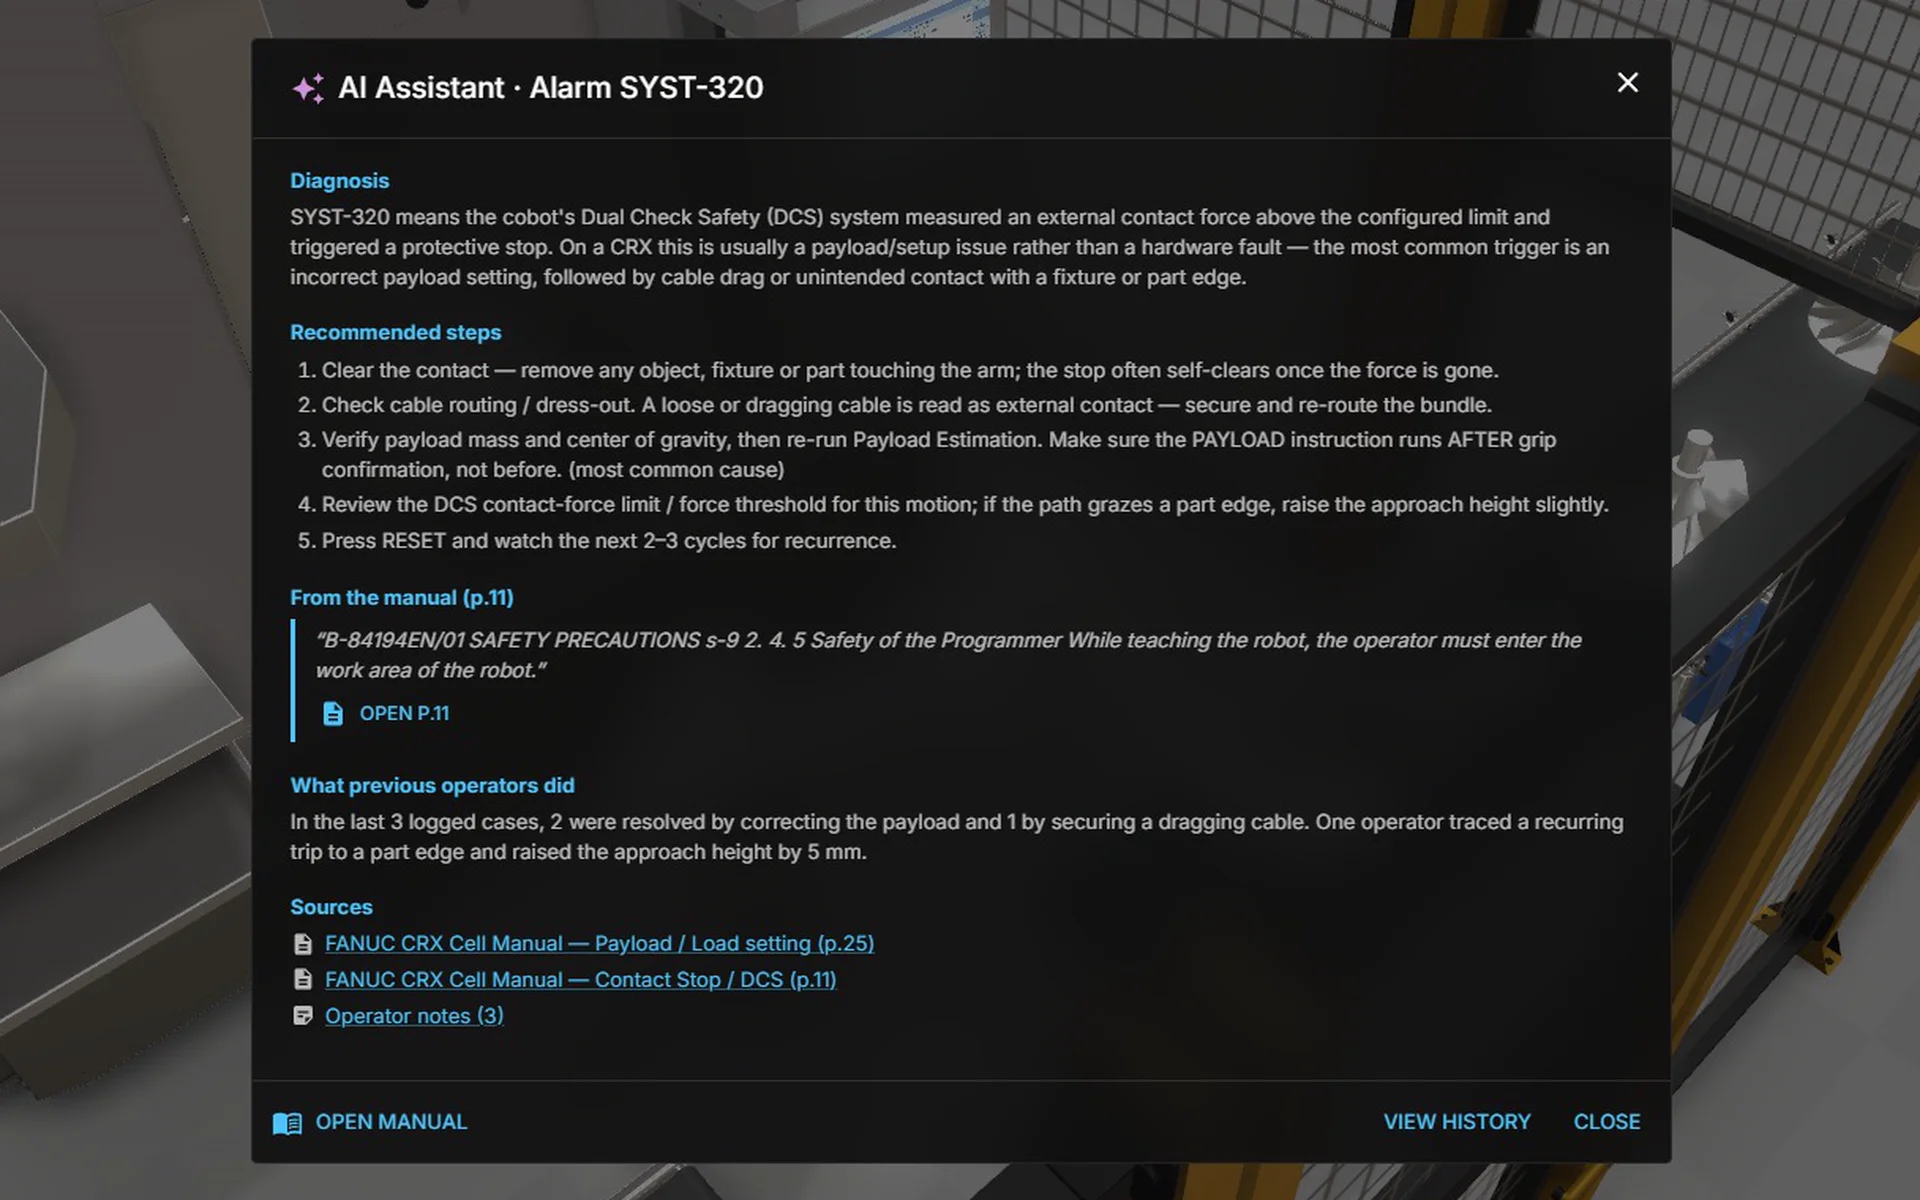
Quando ocorre um alarme de CLP, Ask AI pesquisa a documentação da máquina e sugere causas e ações corretivas. A referência da fonte abre a página relevante do PDF.
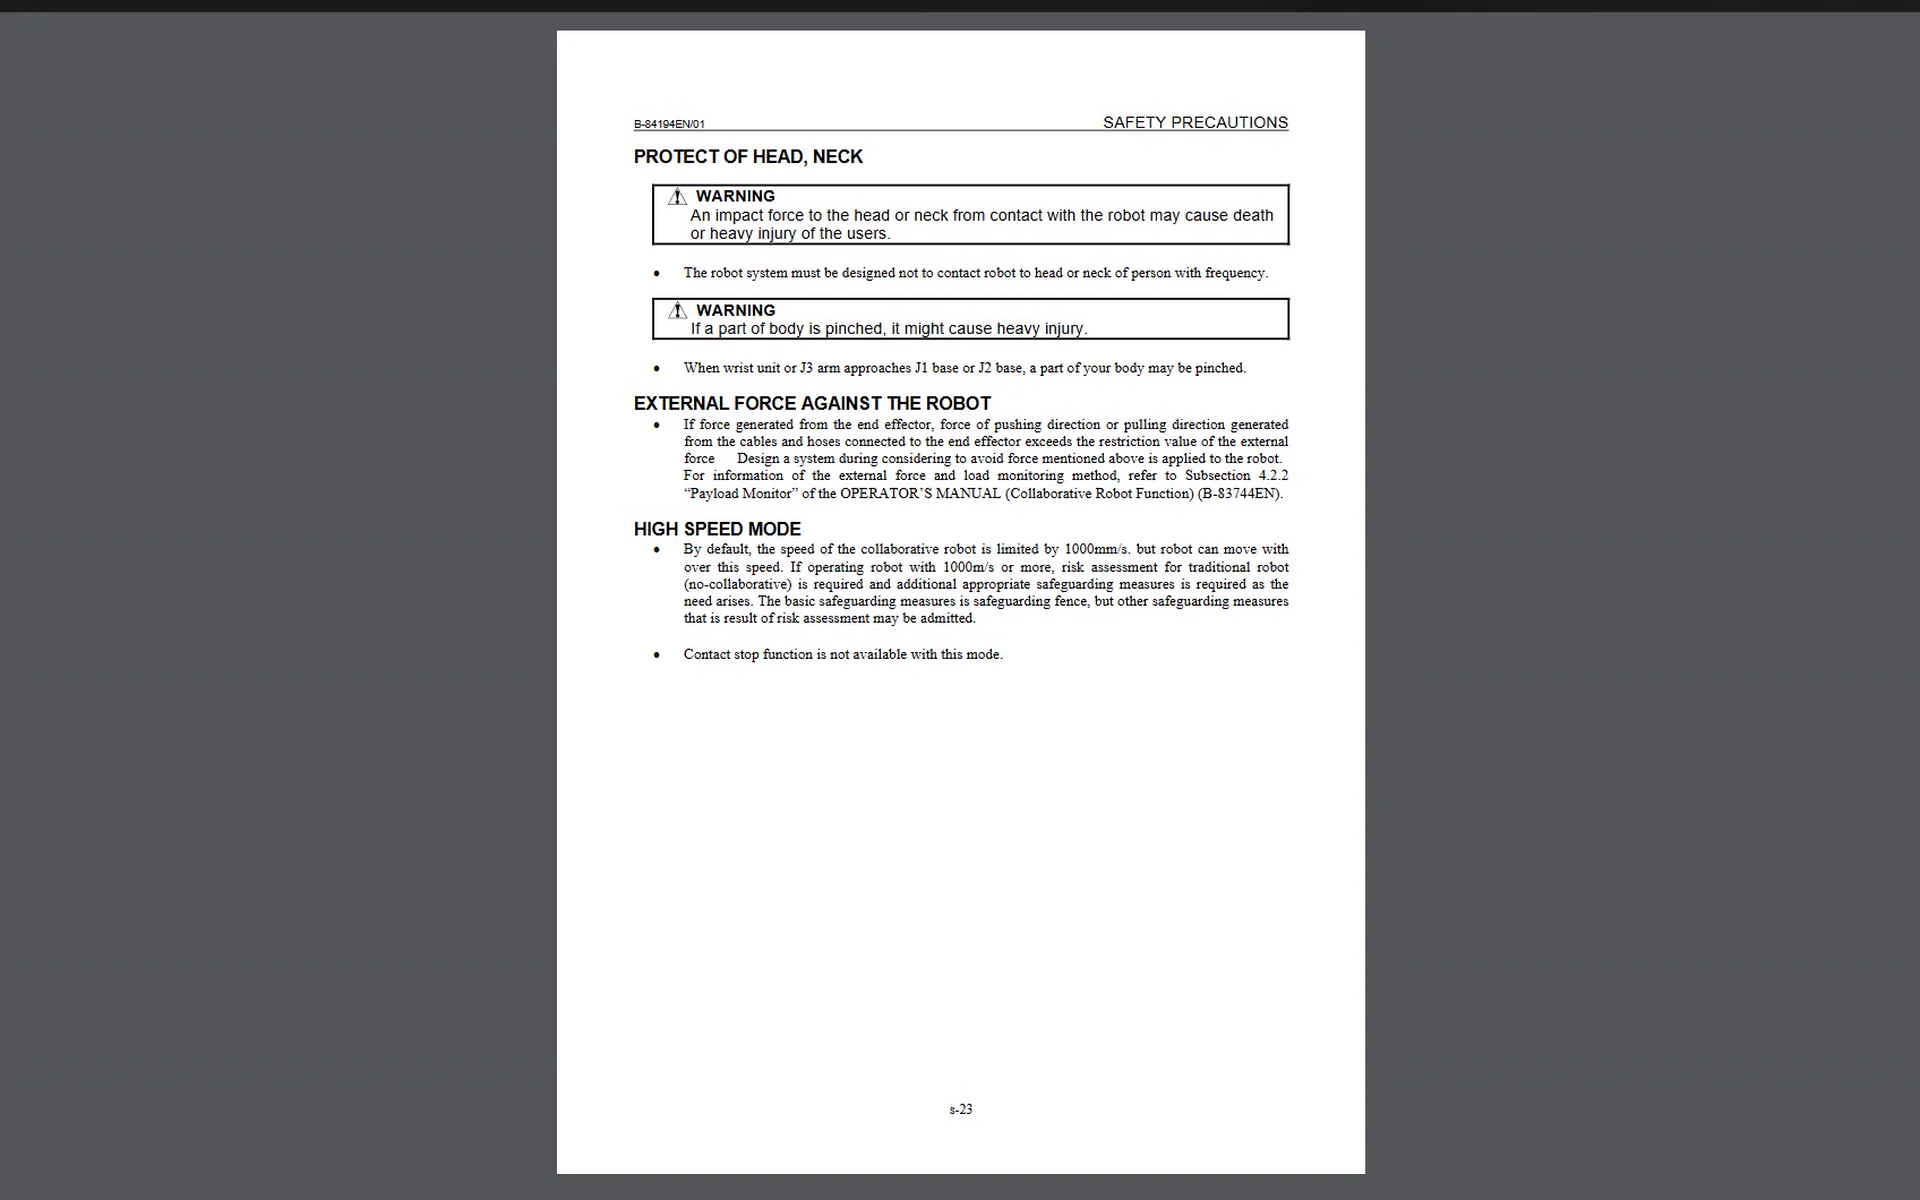
Respostas com fontes dos seus manuais
Seus manuais são indexados localmente em um banco de dados vetorial. Em um alarme, a busca encontra primeiro as passagens correspondentes – só então o modelo de linguagem redige a resposta, ancorada nos seus documentos reais. A referência da fonte abre o PDF na página citada.
LLM livremente selecionável
Conectado pela interface no padrão OpenAI: um provedor hospedado na UE para soberania de dados, ou um modelo totalmente local no seu próprio hardware – pura configuração de backend, sem atualização do visualizador.
Seus manuais ficam no seu backend
PDFs, índice de busca e embeddings ficam no seu backend CONNECT. Quando uma pergunta é feita, trechos curtos de texto vão para o modelo que você escolheu; na indexação, o texto do manual vai para o serviço de embeddings, a menos que ele também rode localmente. A chave de API nunca chega ao navegador. Os comentários dos operadores são armazenados centralmente e compartilhados entre turnos e dispositivos.
IA física
Treine robôs e modelos de visão no gêmeo: MuJoCo para física de contato, um link ao vivo em USD com o NVIDIA Isaac Sim e exportação USD com animação gravada.
Não disponível na Public Demo: a IA precisa do CONNECT e do seu próprio acesso de IA na sua máquina. Limites da Public Demo
Dos dados CAD a um modelo funcional
Importe dados CAD existentes, acrescente cinemática e acionamentos e mantenha a lógica quando o CAD mudar.
Importação
- STEP
- JT, com cinemática PLMXML do NX / Teamcenter
- USD (.usdz, .usda)
- FBX
- GLB
- Layouts DXF
- Assets NVIDIA SimReady
- Onshape (nuvem)
- Unity Asset Manager (nuvem)
- SolidCraft, ao vivo enquanto você modela
Exportação
- GLB com rv_extras: geometria, cinemática, sinais e lógica em um único arquivo autodescritivo
- USD com animação gravada
- Link ao vivo em USD com o NVIDIA Isaac Sim
Importação de CAD & editor
Importe STEP, JT, USD ou FBX diretamente no navegador e construa o mecanismo ali mesmo: defina pivôs, agrupe peças, atribua juntas e acionamentos – os braços de eixo de um robô delta tornam-se cinemática móvel sem sair da página. Uma reimportação atualiza uma revisão de CAD no lugar. Parte da licença comercial.
Experimente na Public Demo (abre num novo separador)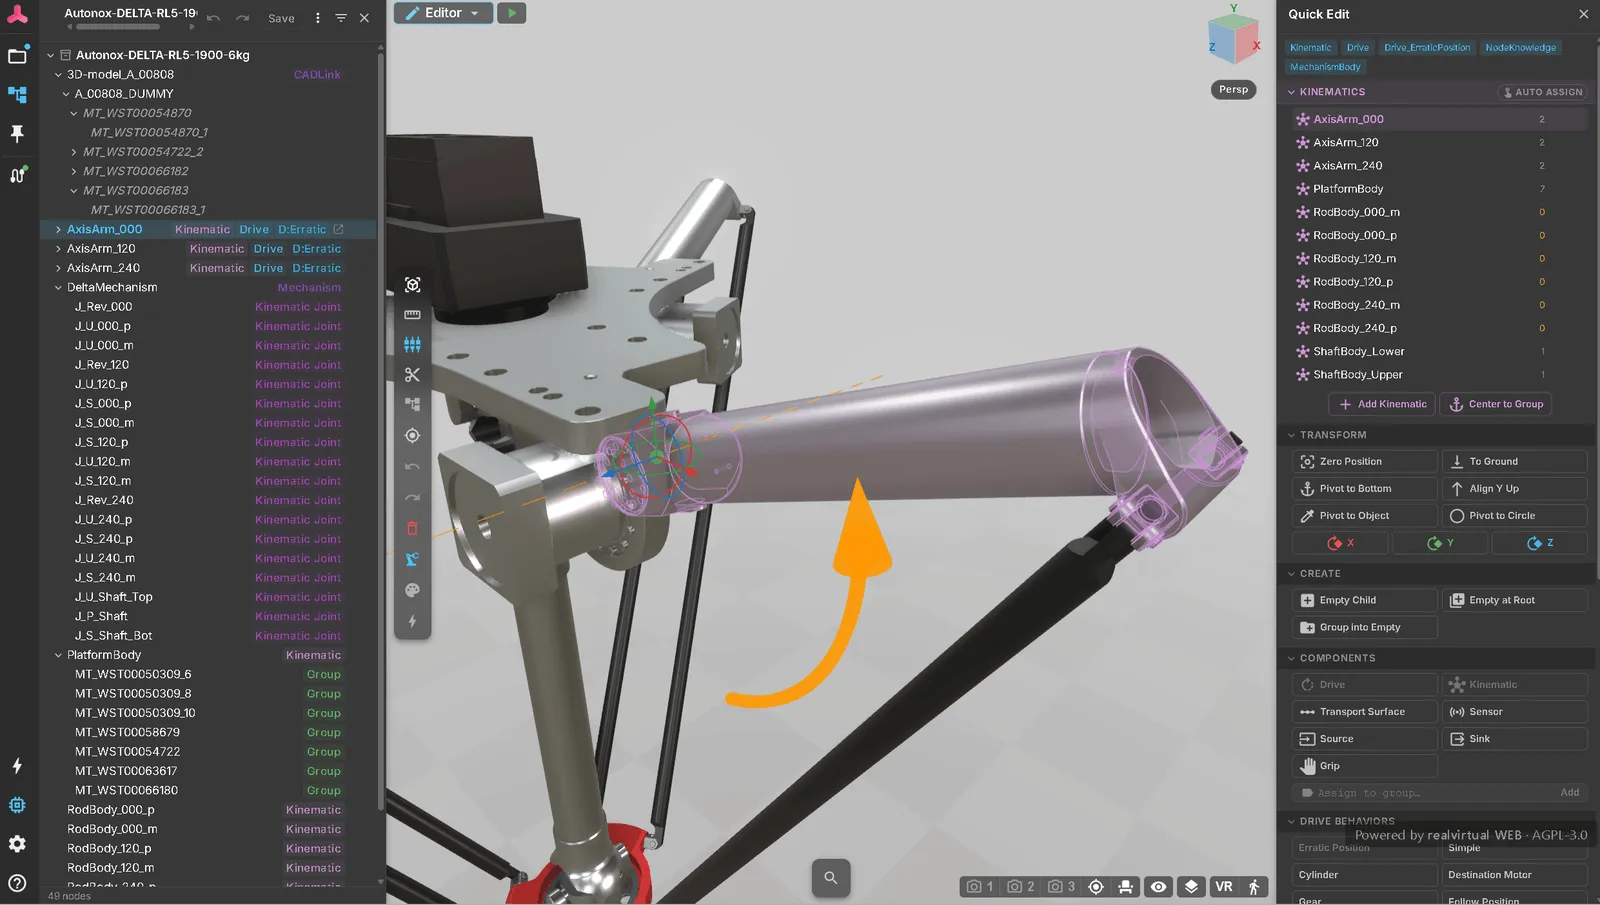
Dimensionamento de acionamentos
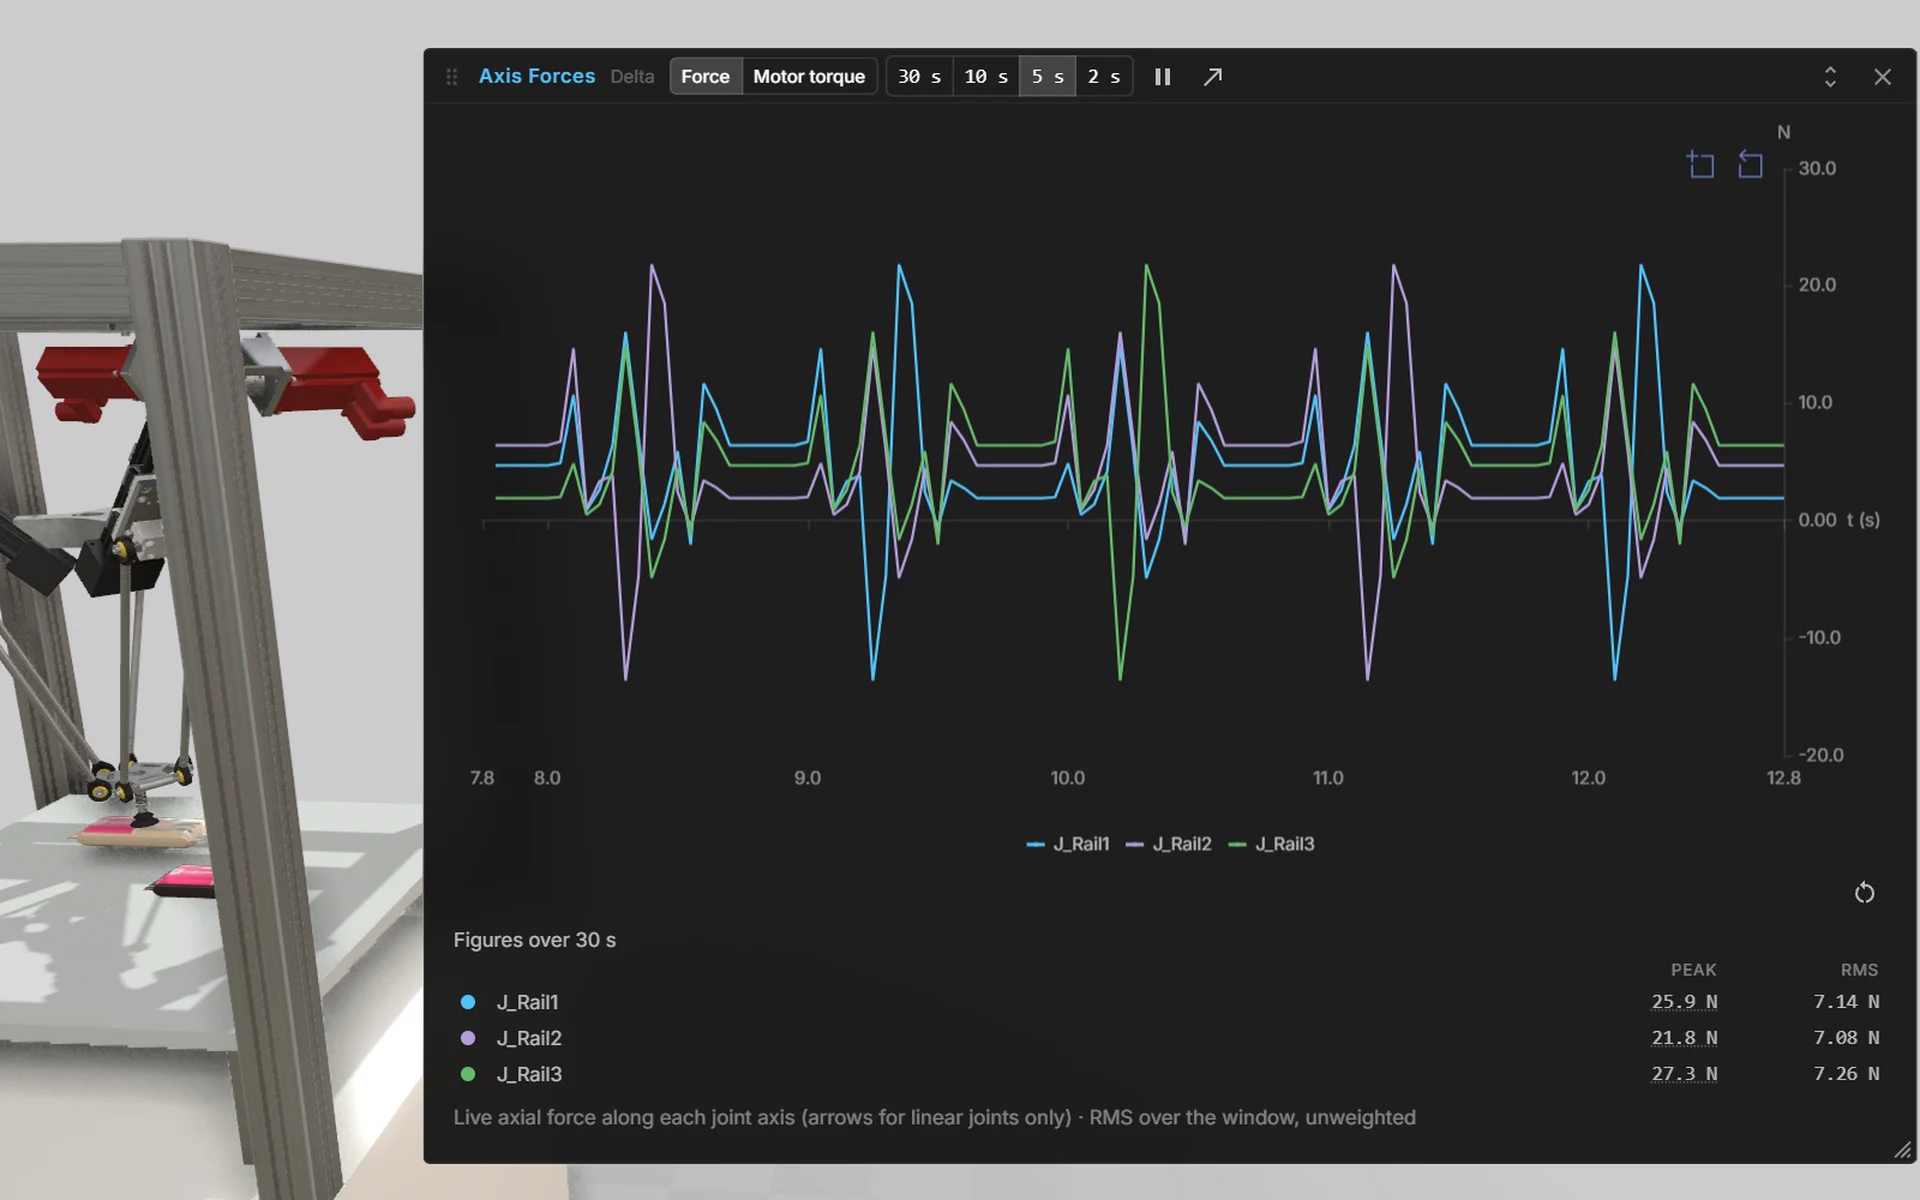
Forças e torques nos eixos saem diretamente do mecanismo enquanto ele se move, então você vê o que cada acionamento precisa fornecer antes de escolhê-lo. Os valores do trem de acionamento são mostrados como estimativas.
Simulação multi-engine: o método certo para cada pergunta
Você constrói um modelo e escolhe o método mais simples que responde à sua pergunta: simulação cinemática, física 2D, física de corpos rígidos, física de detalhe ou simulação de eventos discretos. Para casos especiais, métodos em tempo real podem ser combinados por zona.
Cinemática de corpos rígidos e cálculo de forças matematicamente corretos
Game engines resolvem juntas de forma iterativa e com aproximações. Isso basta para jogos, não para dimensionar uma máquina. O realvirtual resolve a cinemática com seu próprio solver de restrições e as forças com dinâmica inversa de Newton-Euler, incluindo cadeias cinemáticas fechadas.
- Cinemática de corpos rígidos guiada por posição: determinística e sem deriva, incluindo cinemáticas paralelas como o robô delta
- Força e torque de acionamento por eixo e forças de mancal por junta, ao longo de todo o ciclo de movimento
- Massas, centros de gravidade e tensores de inércia obtidos automaticamente da geometria CAD, cada um ajustável manualmente
- Um único núcleo de solver, com precisão dupla internamente, no navegador (WebAssembly) e no Unity Plugin
Planejamento no mesmo modelo
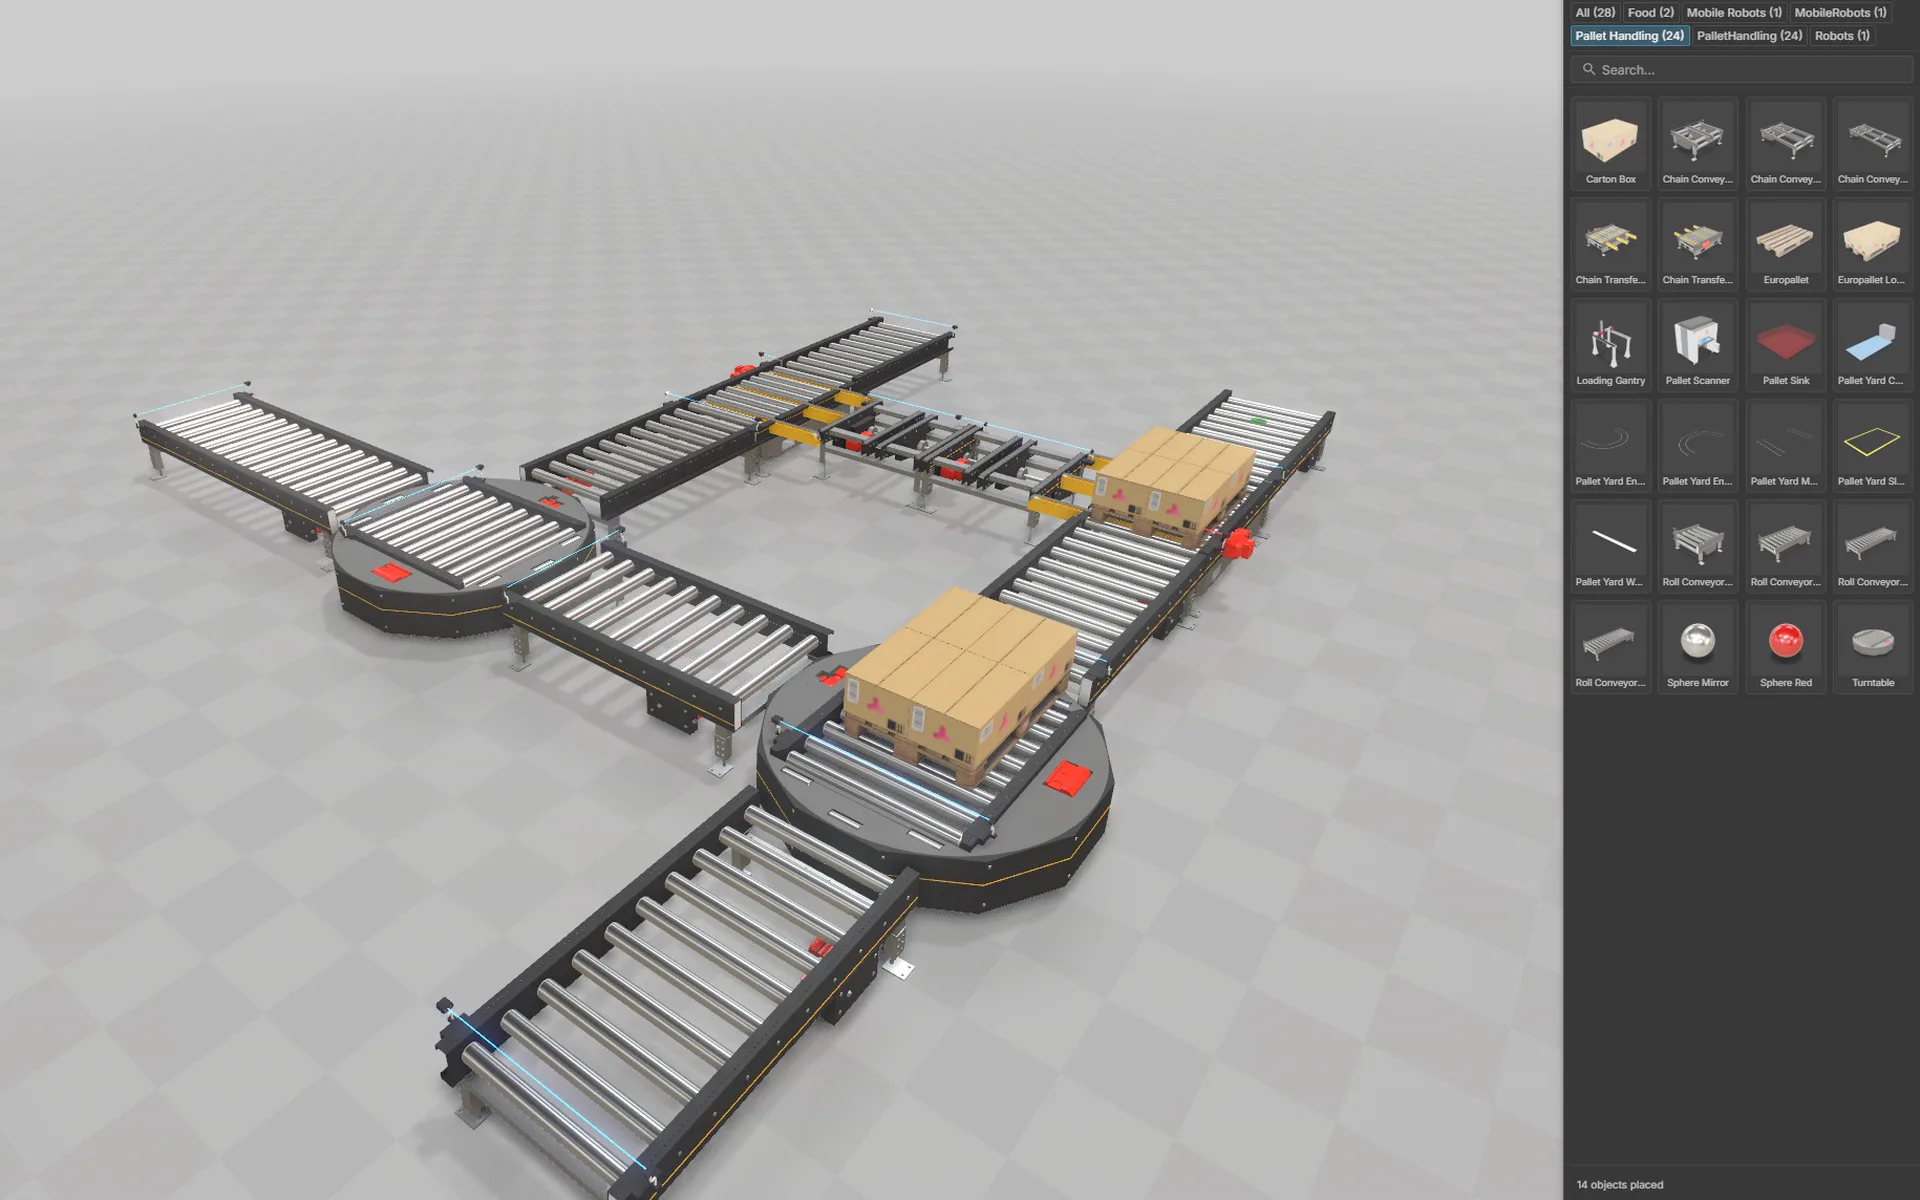
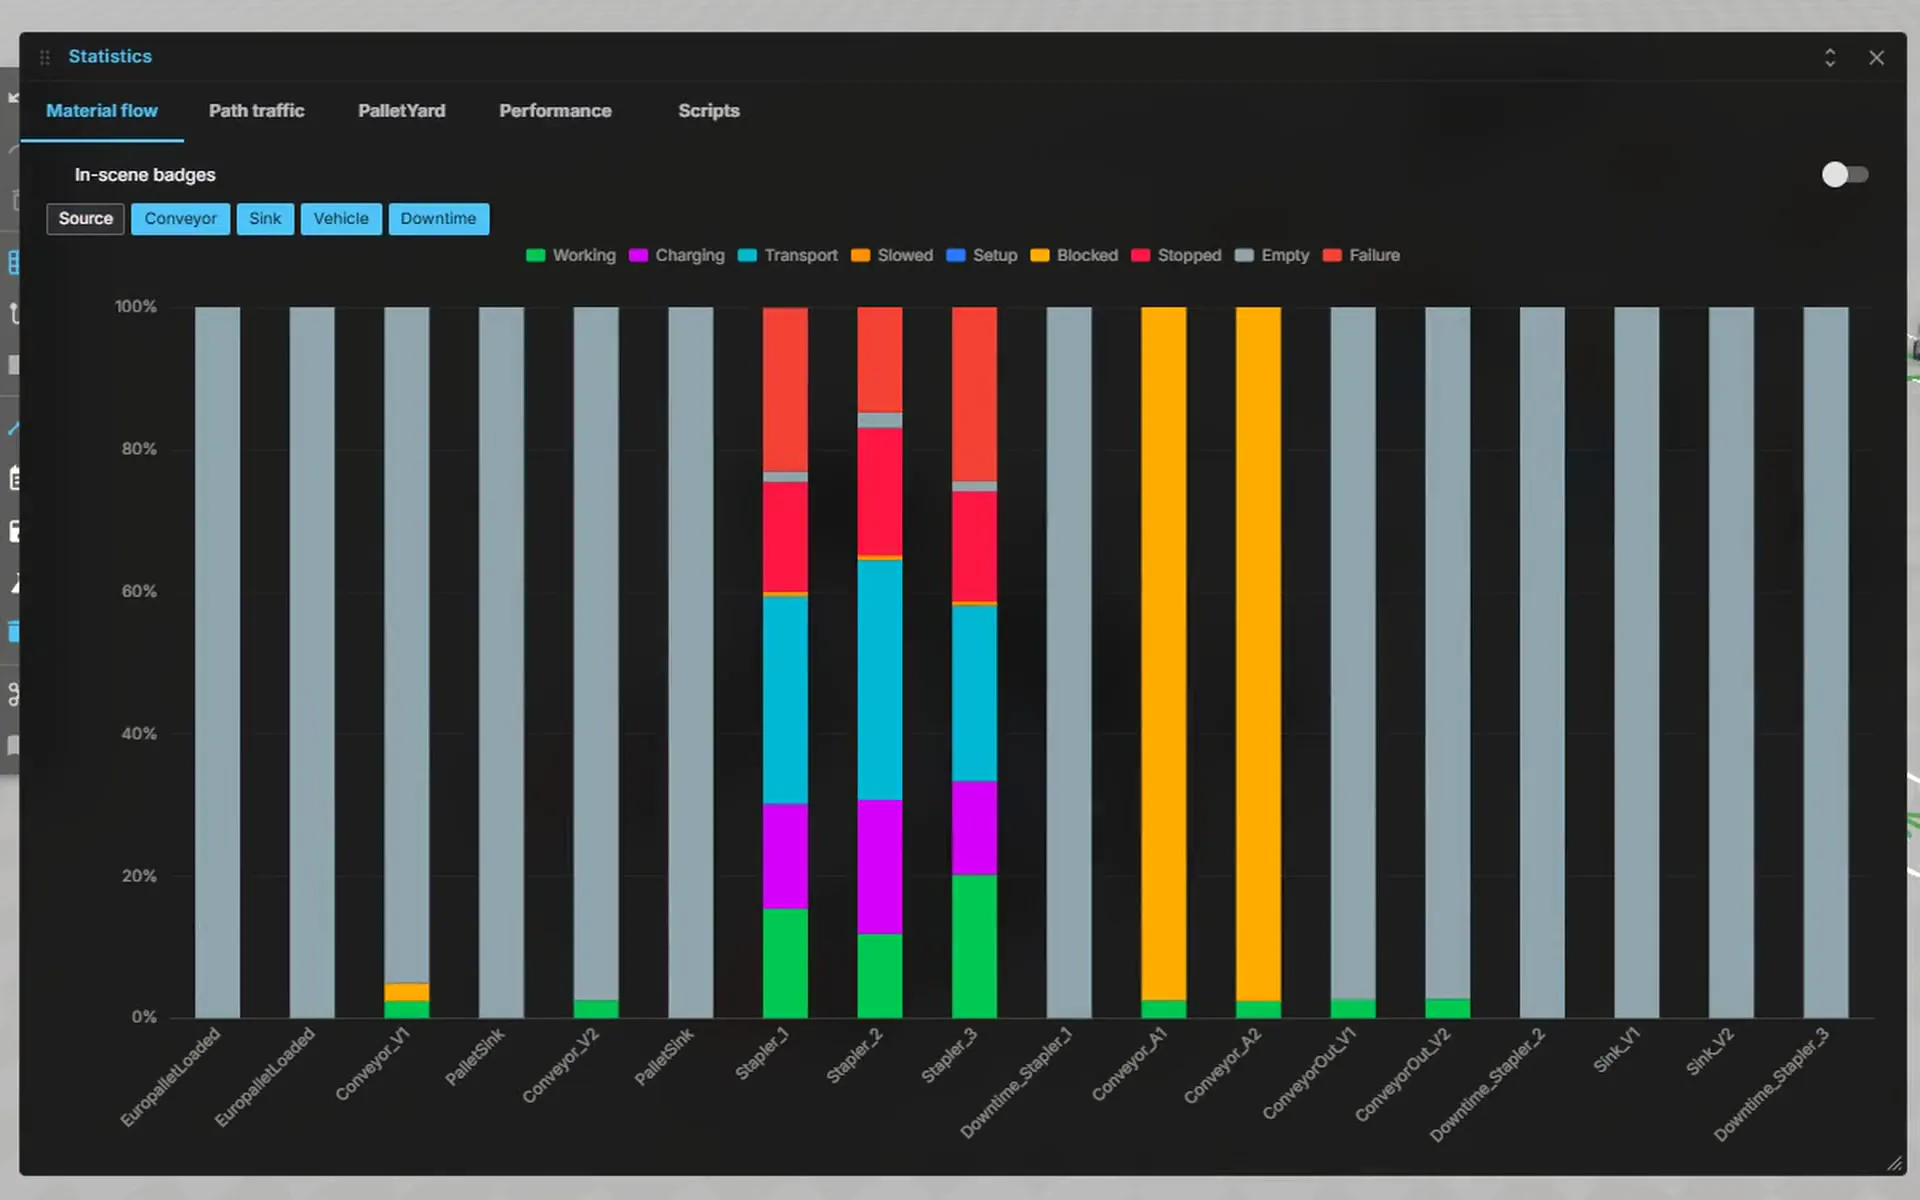
Monte layouts com componentes da biblioteca e execute o fluxo de material como simulação de eventos discretos, localmente no navegador. O núcleo de simulação é de código aberto; o gerenciador de experimentos para estudos faz parte do Commercial.
O gêmeo digital vai para o início
Dez slides do ponto de vista do usuário. O CAD e os dados de planejamento que você já tem passam a ser a fonte da verdade, e a partir deles o gêmeo é criado ou atualizado em menos de uma hora. Os slides mostram o que isso significa para bibliotecas, dados não estruturados, layouts propostos por IA e o trabalho do engenheiro.
Envie-nos seu arquivo STEP. Seu gêmeo digital em menos de uma hora.Fale conosco
Lógica de CLP e painéis de operação
Use IEC 61131-3 Structured Text, blocos de função, comandos de movimento PLCopen e painéis de operação no navegador antes de conectar o controlador real.
CLP virtual em Structured Text
- Structured Text (IEC 61131-3) no editor integrado, com valores de monitoramento
- Funções e blocos de função IEC, temporizadores e contadores
- PLCopen Motion, um subconjunto das Partes 1 e 4: MC_MoveAbsolute, MC_MoveLinearAbsolute e outros
- Painéis de operação com botões, sinaleiros e valores, iguais ao painel real
- Sua IA escreve o código ST, você o revisa no editor
O CLP virtual executa ST padrão conforme a IEC 61131-3. Ele é a base para a automação detalhada que vem a seguir, não código de CLP específico de fabricante para ser transferido 1:1.
Experimente na Public Demo (abre num novo separador)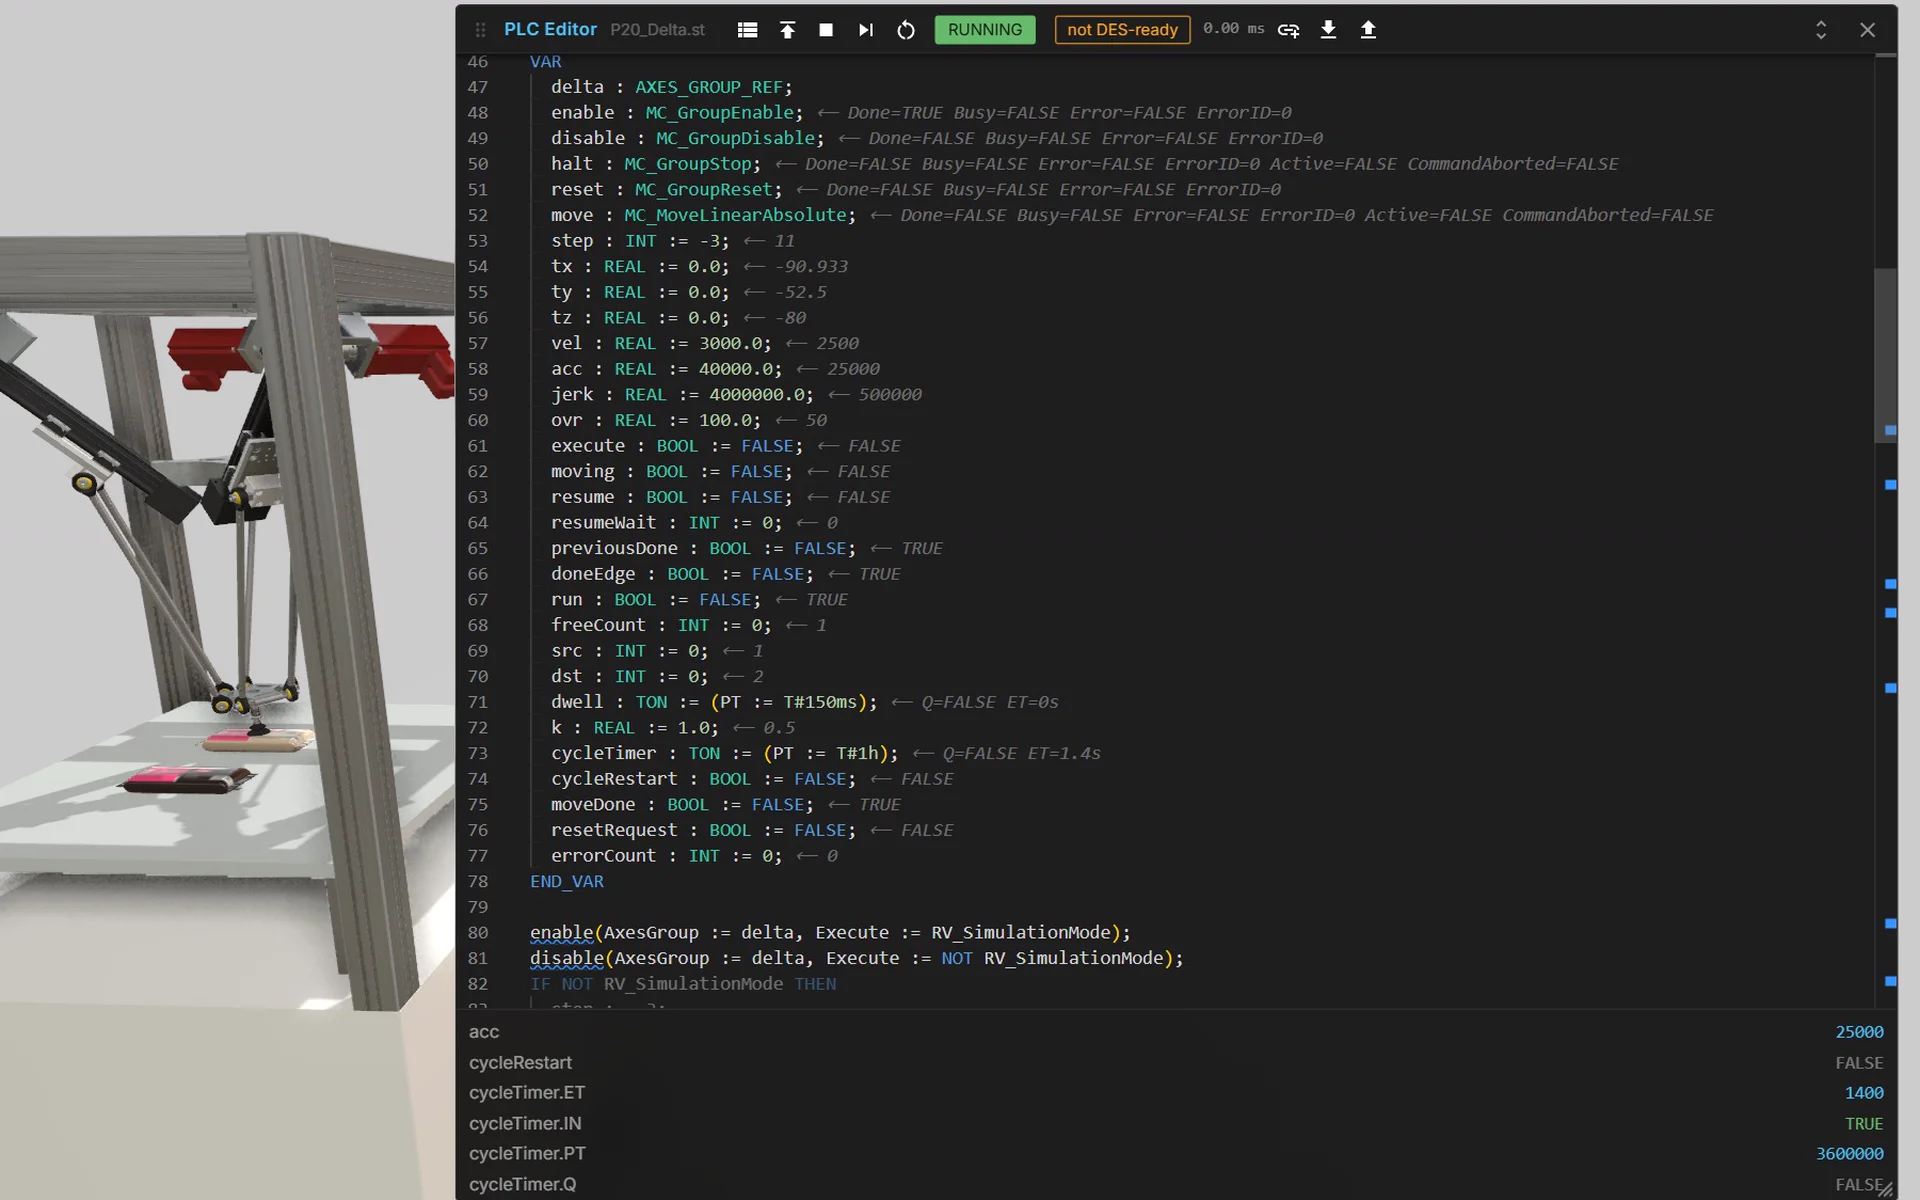
27interfaces via CONNECT
Interfaces com controladores e robôs reais
Quando o CLP virtual passa o controle, o gêmeo se conecta ao controlador real. As interfaces rodam pelo realvirtual CONNECT na máquina local.
Controladores
- Siemens S7 TCP/IP
- Siemens PLCSIM Advanced
- Siemens SIMIT
- Beckhoff TwinCAT ADS
- Bosch Rexroth ctrlX
- B&R PVI
- Festo
- Keba
- Mitsubishi MELSEC
- SEW MOVI-C
Padrões abertos
- OPC UA
- MQTT
- Modbus
- EtherNet/IP
- WebSocket Realtime
- UDP
Robôs
- ABB RobotStudio
- KUKA
- KUKA RSI
- FANUC
- Universal Robots
- Denso
- RoboDK
- Wandelbots NOVA
- igus ReBeL
Simulação
- FMI (FMU)
- WINMOD Y200
O CONNECT é gratuito para até 20 sinais. Todas as interfaces e como o CONNECT funciona →
Na operação e diante dos clientes
Reutilize seu modelo de comissionamento como IHM 3D na máquina em operação, como sistema de informação da máquina para o serviço e como apresentação interativa.
IHM 3D ao vivo
Mostre posições de acionamentos, estados de sensores, alarmes e indicadores de produção no modelo da máquina. CONNECT transmite sinais de CLP ao navegador via WebSocket, reunindo documentação e valores em tempo real em cada componente.
Sistema de informações da máquina
Anexe documentos, guias de manutenção, listas de peças de reposição e manuais diretamente aos componentes 3D. Os técnicos clicam em uma peça e veem sua documentação no contexto. O Regulamento de Máquinas da UE 2023/1230 (em vigor a partir de janeiro de 2027) agora permite documentação de máquinas totalmente digital – o realvirtual está pronto.
WebXR (VR/AR)
Abra o gêmeo em dispositivos VR e AR compatíveis por WebXR. A aplicação no navegador não exige uma compilação separada para lojas de aplicativos. As funções de VR e AR disponíveis dependem do dispositivo e do navegador.
Experimente na Public Demo (abre num novo separador)
Vendas e configuração de produtos
Apresente máquinas no navegador e explique visualmente as variantes dos produtos. Os clientes exploram o modelo 3D e escolhem opções em configuradores desenvolvidos sob medida.
Treinamento, aceitação e suporte
Pratique sequências de operação no gêmeo digital, revise o comportamento da máquina em equipe e analise casos de assistência no modelo. Compartilhe o modelo por um link acessível no navegador.
Navegador não significa nuvem
realvirtual é uma aplicação web estática: o navegador carrega a aplicação uma vez, e você decide de onde. Os dados da máquina seguem outro caminho: fluem diretamente entre o navegador e a máquina dentro da sua rede local. A operação não requer backend em nuvem nem conta; compartilhar um projeto por link é a única exceção intencional, e ele é criptografado antes. Sem lock-in: o código-fonte é aberto, e o formato GLB também.
Seu gêmeo digital agora é uma URL
Onze slides sobre o que muda quando todo o gêmeo roda em uma aba do navegador: sem instalação, no seu próprio servidor web ou em nenhum, sem contrato de nuvem, e o seu CAD fica no seu disco.
Conexões de CLP ao vivo e arquivos CAD muito grandes passam pelo aplicativo CONNECT. Links de compartilhamento e salvamento na nuvem são opcionais. O núcleo é open source (AGPL) e inclui o núcleo de simulação de eventos discretos. O editor, a importação de CAD e o gerenciador de experimentos DES são comerciais, e as licenças comerciais também incluem o código-fonte completo.
Do que você precisa: um navegador
O realvirtual calcula e renderiza localmente no seu computador, no navegador. Sem cluster de GPU, sem render farm, sem workstation de ponta: gráficos integrados bastam para aplicações simples, e uma placa de vídeo dedicada comum, para plantas grandes.
- Chrome, Edge, Firefox ou Safari atuais, também em tablets
- Renderização via WebGL 2 ou WebGPU, com aceleração por hardware
- Roda em Intel Iris Xe, gráficos integrados AMD e Apple Silicon; com folga em uma placa dedicada comum
- Milhares de peças em simulação ao mesmo tempo, em um computador comum
Public Demo: quase tudo, sem conta
A demo executa o escopo do Commercial no seu navegador: editor, importação CAD, cinemática, IK, CLP virtual com blocos de função, DES com o gerenciador de experimentos, planejador de layout, IHM 3D e WebXR. Os modelos que você abre ficam no seu navegador, a menos que você os compartilhe intencionalmente; um projeto compartilhado é criptografado antes de sair.
Testar a demo ao vivo (abre num novo separador)Limites da Public Demo
- IA: requer o CONNECT e seu próprio acesso de IA na sua máquina
- Importação CAD de até 25 MB para STEP e 12 MB para JT
- Hospedada em web.realvirtual.io, com aviso de consentimento de análise e atribuição à realvirtual; sem hospedagem própria e sem uso offline
- Sem plugins TypeScript próprios
- Sem suporte, garantia ou compromisso de disponibilidade
- Termos de uso: sem uso automatizado em massa, sem revenda de acesso, sem incorporação na sua própria oferta comercial; armazenamento e links de compartilhamento são limitados
Além desses limites: realvirtual Commercial na sua própria implantação. Licença →
Open source + comercial
Testar é gratuito, e entregar sob AGPL cumprindo as suas obrigações também. Com o realvirtual Commercial, você paga uma licença de desenvolvedor – € 1.920/ano – mais exatamente uma taxa quando o gêmeo é disponibilizado a outras pessoas ou entregue: a partir de € 300, pagamento único por máquina.
Sem lock-in de assinatura: a licença de desenvolvedor vale apenas enquanto você desenvolve. O que você entrega continua funcionando sem assinatura – offline, por mais de 10 anos, adequado ao Regulamento de Máquinas da UE 2027 – e, após 12 meses pagos, você mantém para sempre a última versão de toda licença anual; atualizações somente com licença ativa.
realvirtual Free
AGPL-3.0- Visualizador 3D, IHM 3D, simulação (60 Hz), núcleo de simulação de eventos discretos (DES), planejador de layout, lógica de comportamento em JS, WebXR – código-fonte completo
- Uso sob AGPL-3.0 com as obrigações aplicáveis de código-fonte e identificação de origem visível. Consulte os termos da licença.
realvirtual Commercial
Licença de desenvolvimento · Unity Plugin incluídosomente durante o desenvolvimento ativo
+ exatamente uma taxa de implantação – a partir de € 300, única ou anual conforme o seu caso de uso (veja abaixo)
Tudo da AGPL-3.0, mais:
- Mantenha confidenciais seus próprios plugins e alterações do visualizador
- Marca própria no lugar do aviso de atribuição
- Suporte prioritário
- Importação de CAD e Editor
Incluído no realvirtual Commercial: o realvirtual Unity Plugin opcional nas variantes Starter e Professional. Trabalhar no Unity Editor exige uma licença separada do Unity Editor. O Professional também está disponível separadamente.
Quem usa o gêmeo?
- Somente você, localmente no seu computador – engenharia, comissionamento virtual contra o PLC real, estudos, treinamento ou um showroom com o aviso de atribuiçãoSem taxa de implantaçãoapenas a licença de desenvolvedor
- Entregue com a máquina ou como projeto€ 300 pagamento único – perpétua€ 600 com CLP ao vivo, incl. runtime CONNECT
- Disponibilizado a outras pessoas na sua própria planta – servidor interno, produção ou IHM 3D€ 3.000 por anoincl. runtime CONNECT
- Como aplicativo público (tudo o que vai além de um showroom gratuito com o aviso de atribuição)€ 4.900 por ano
Quatro exemplos calculados
- Comissionamento – um desenvolvedor, local, comissionamento virtual contra o PLC real€ 1.920€ 1.920 de licença, sem taxa de implantação
- Fabricante de máquinas – 12 máquinas por ano, cada uma com conexão ao vivo com o CLP€ 9.120€ 1.920 licença de desenvolvedor + 12 × € 600
- Planejador de plantas – 5 estudos de simulação por ano, cada um entregue ao cliente€ 3.420€ 1.920 licença de desenvolvedor + 5 × € 300 taxa de implantação
- Operador – um site, IHM 3D interna para qualquer número de colaboradores€ 4.920€ 1.920 licença de desenvolvedor + € 3.000 taxa por site
Todos os preços líquidos; uma licença de desenvolvedor em cada caso.
Licença vitalícia, OEM ou contrato-quadro – sob consulta.
Do modelo CAD ao gêmeo digital no navegador
Importe dados CAD diretamente no navegador ou use modelos GLB/glTF existentes. Adicione cinemática, comportamento e sinais no editor.
Qualquer fonte GLB/glTF
Formatos 3D abertos
- Blender, SolidWorks, Fusion 360, CATIA, NX, …
- Adicione vínculos de sinais pelo esquema aberto rv_extras
- Comportamento personalizado via plugins TypeScript e componentes de carregamento
- Formato 3D padrão – exporte de qualquer ferramenta CAD ou 3D
CAD diretamente no navegador
Licença comercial
- STEP, JT, USD, FBX
- Convertido localmente no navegador – sem upload
- Cinemática JT a partir de PLMXML (Siemens NX, Teamcenter)
- Editor: pivôs, grupos, materiais, cinemática, dimensionamento de acionamentos (beta)
realvirtual
Editor · Comissionamento virtual · IHM 3D · Sistema de informações da máquina
- Conexão ao vivo com o CLP via WebSocket e realvirtual CONNECT
- IHM 3D com KPIs, alarmes e documentação
- Sistema de plugins para painéis personalizados
- Para dispositivos desktop, móveis e WebXR compatíveis
Hospede, adapte e mantenha por conta própria
O formato GLB aberto, a hospedagem própria e o acesso ao código-fonte dão a você o controle da aplicação.
Núcleo aberto e acesso ao código-fonte de Commercial
O núcleo Community está disponível no GitHub sob AGPL-3.0. realvirtual Commercial também inclui código-fonte do editor, da importação de CAD e de outros módulos comerciais, sob licença comercial.
Garantia de estabilidade de preços
Nós garantimos: nenhuma alteração nas condições de licença e nenhum aumento de preço acima da taxa oficial de inflação – nunca – para contratos existentes.
Hospedagem e manutenção próprias
Execute a aplicação no seu hardware e mantenha os arquivos entregues. Com acesso ao código-fonte, você pode manter e ampliar o software de acordo com os termos da sua licença.


Engenharia alemã
Desenvolvido pela realvirtual GmbH em Baden-Württemberg, Alemanha – o coração da construção de máquinas e plantas industriais na Europa. Padrões de engenharia alemães e proteção de dados da UE, com entrega e suporte em todo o mundo.
Compartilhamento com criptografia de ponta a ponta
Um projeto compartilhado é criptografado com AES-256-GCM no seu navegador. A chave viaja no fragmento do link e na senha e nunca chega ao servidor.
Entrega congelada por toda a vida útil da máquina
A entrega congelada fixa a versão entregue por digest, para operação por mais de 10 anos. As correções de segurança chegam a ela pelo repositório AGPL público, sem assinatura de suporte. Feito para o Regulamento de Máquinas da UE de 2027.
Construído sobre padrões abertos
realvirtual Unity Plugin
Quando você constrói sua própria aplicação, com C#, PhysX, XR e builds standalone, use o realvirtual Unity Plugin. Ele lê e grava o mesmo GLB, então o modelo circula nos dois sentidos. O Starter é gratuito na Unity Asset Store; o Professional acrescenta importação CAD e o conjunto completo de interfaces.
O realvirtual Commercial inclui o realvirtual Unity Plugin Starter e Professional. A licença do Unity Editor é adquirida separadamente junto à Unity Technologies.
Em funcionamento em 30 segundos
git clone https://github.com/game4automation/realvirtual-WEB.git
cd realvirtual-WEB
npm install
npm run dev
Requisitos: Node.js >= 20.19 ou >= 22.12.
Um modelo para planejamento, comissionamento e operação.
Veja em ação
Teste a demo ao vivo ou clone o repositório e comece a construir