Experimente realvirtual
no navegador
Teste o realvirtual no navegador, conecte seu PLC pelo realvirtual CONNECT ou comece grátis no Unity.
Demos, downloads & primeiros passos
Duas maneiras de experimentar o realvirtual.io – no navegador ou no Unity
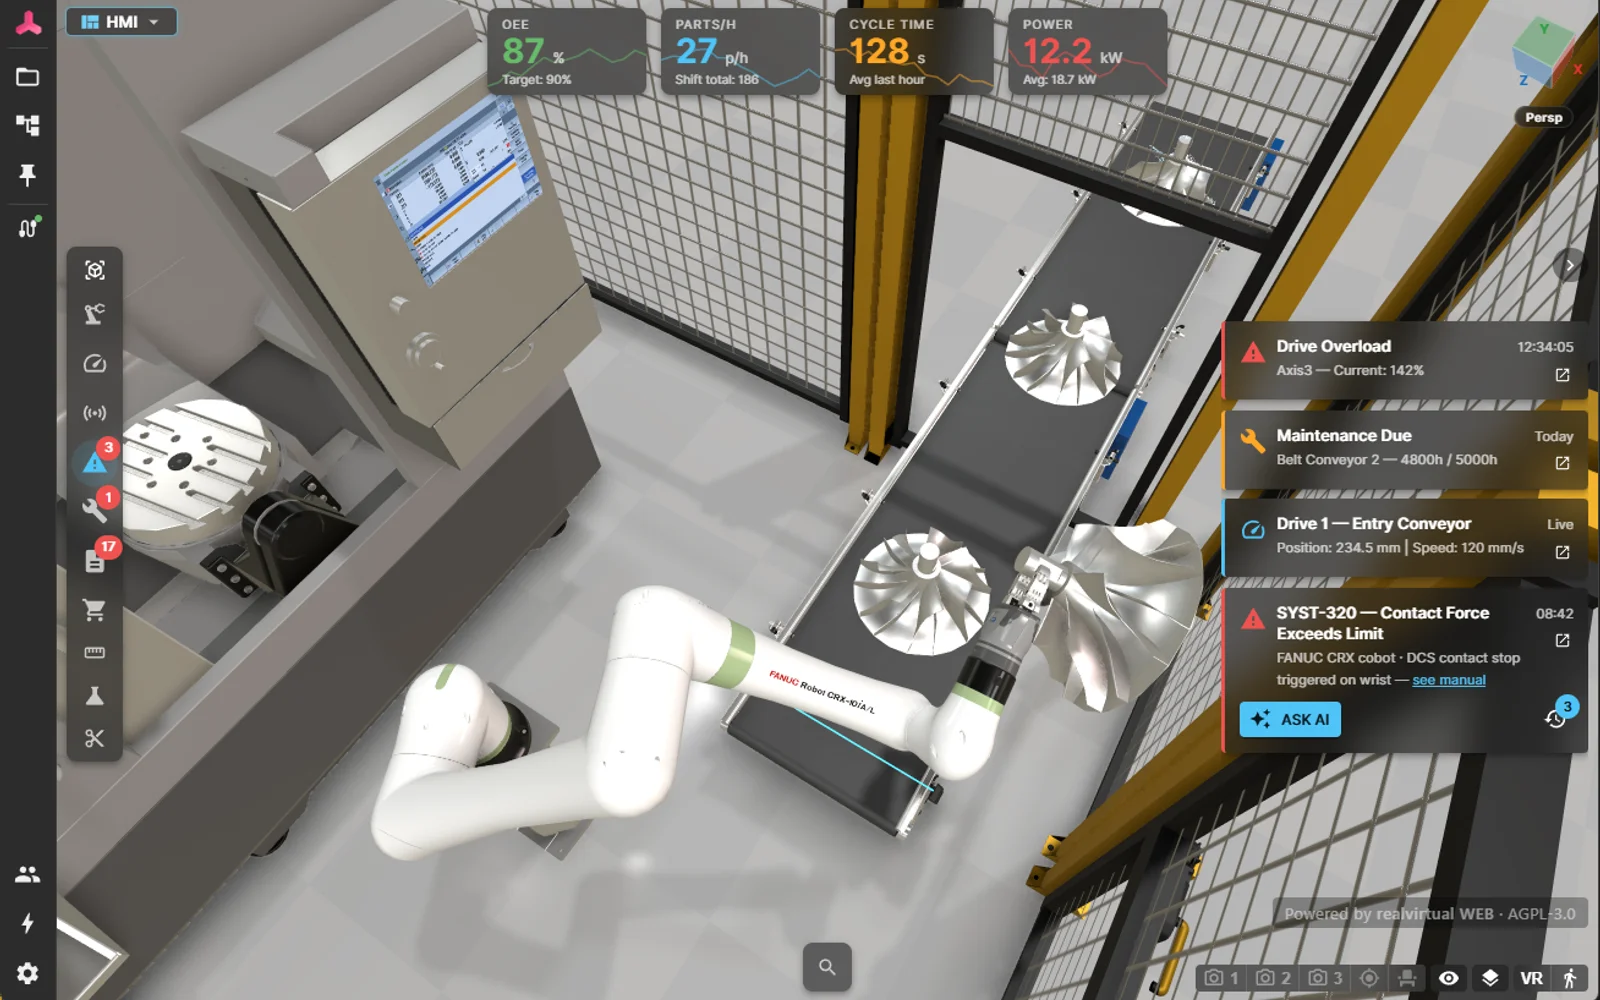
realvirtual Demo
Navegador – sem instalaçãoTeste o gêmeo digital sem instalação nem login. Para conectar um CLP, instale o realvirtual CONNECT localmente.
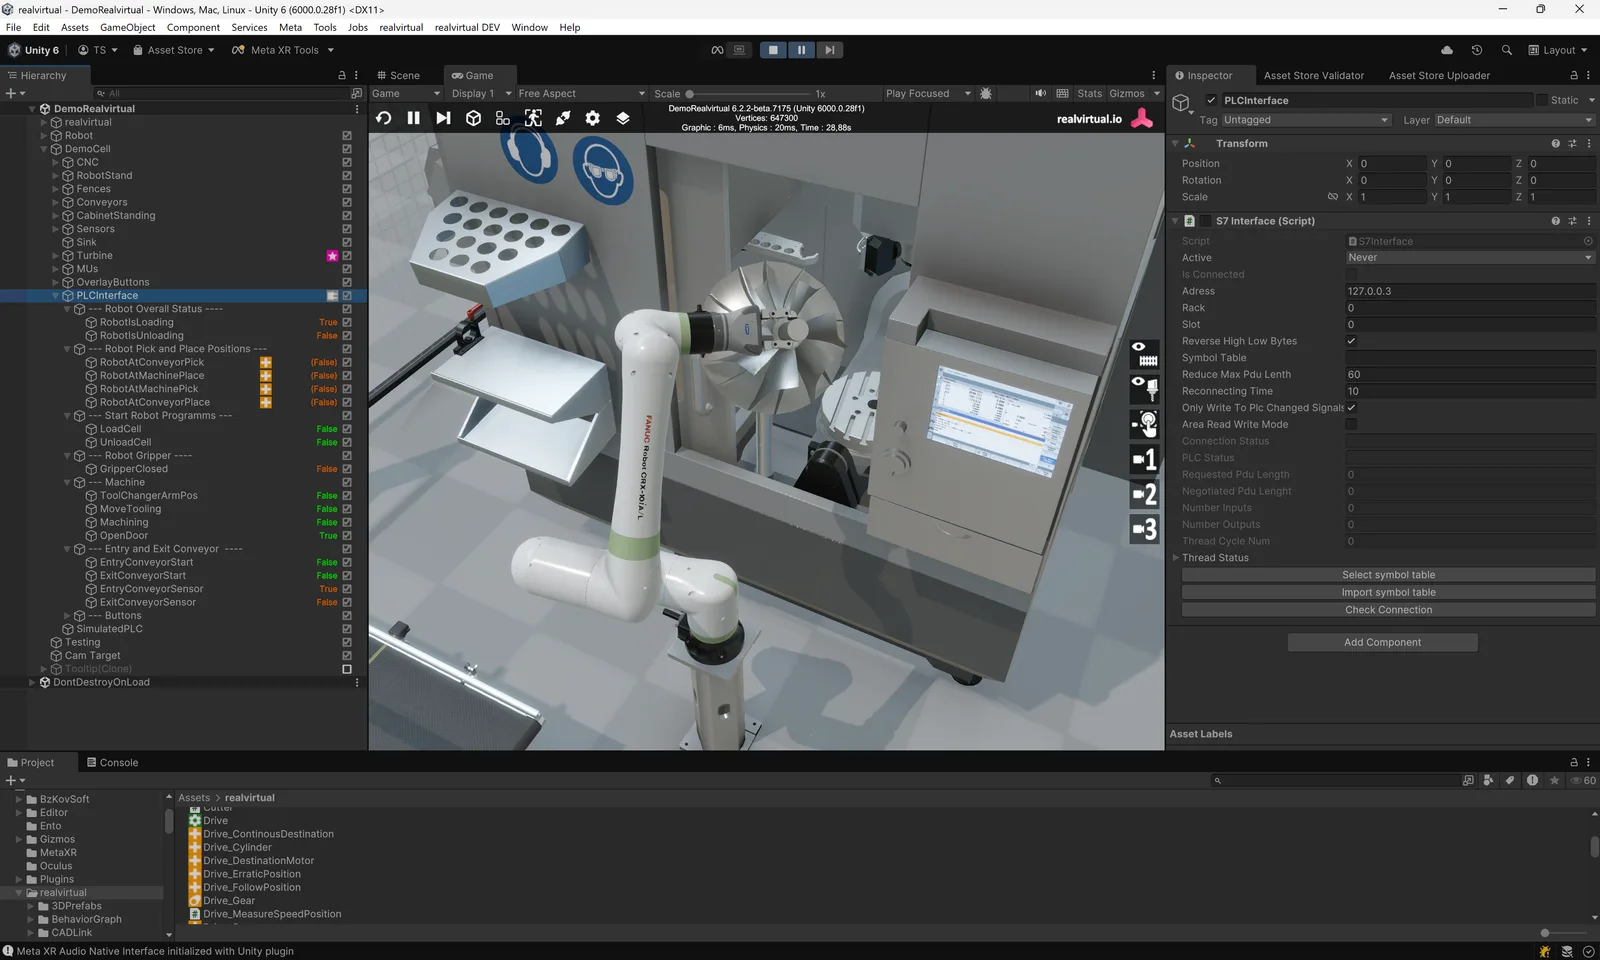
realvirtual Unity Plugin Starter
Gratuito – Unity Asset Storerealvirtual Unity Plugin Starter gratuito com uma cena de demonstração completa. Requer Unity 6.3 LTS. Construa seu próprio gêmeo digital no Unity.
Três caminhos para começar
No navegador – a demo pública
O caminho mais curto: sem instalação, sem conta – gratuito, também para uso comercial, no estado em que se encontra, sem suporte. A demo executa todo o conjunto de funções comerciais – abra o editor de ativos e cinemáticas, importe os seus próprios ficheiros STEP ou JT, construa cinemáticas e acionamentos, rode uma simulação de eventos discretos com o gerenciador de experimentos e experimente cinemática inversa, usinagem e física.
Limites do nível gratuito: 25 MB por arquivo STEP e 12 MB por arquivo JT. Os sinais ao vivo do controlador vêm do realvirtual CONNECT, executado ao lado do seu CLP, e o realvirtual Commercial inclui uma licença CONNECT por posto. Uma licença comercial remove os limites de arquivo.
Abrir a demo ao vivo (abre num novo separador)Como web app – o núcleo open source
Clone o realvirtual do GitHub e execute npm install && npm run dev. Sem Unity. Este é o núcleo open source sob AGPL-3.0: abre e executa um gêmeo GLB entregue – acionamentos, sensores, superfícies de transporte, garras, sinais ao vivo via rv WebSocket Realtime v2, painéis HMI, presets de câmera, documentos PDF vinculados, o planejador de layout e o núcleo de simulação de eventos discretos.
A autoria não faz parte. O editor de ativos e cinemáticas, a importação CAD (STEP, JT, USD, FBX, Onshape), o solver IK de robô, os mecanismos fechados, a simulação de usinagem, a física e o gerenciador de experimentos DES exigem licença comercial no seu próprio deployment. O build AGPL lê GLB – não constrói um gêmeo a partir de CAD bruto. O caminho 1 executa tudo isso de graça no navegador.
Ver no GitHub (abre num novo separador)Com Unity – Starter ou Professional
Instale o Unity Editor compatível e o realvirtual Unity Plugin Starter ou Professional. O Starter inclui o framework básico e interfaces selecionadas; o Professional acrescenta CADLink e outras interfaces de CLPs e robôs. É necessária uma licença válida do Unity Editor, adquirida separadamente.
Baixar Unity 6.3 (abre num novo separador)Implante em todas as plataformas
Construa uma vez, implante em todo lugar
Windows
macOS
Linux
iOS
Android
WebGL
Uma hora gratuita. Sua máquina.
Em uma sessão online gratuita de uma hora, um desenvolvedor constrói com você o modelo cinemático da sua máquina a partir dos seus dados CAD, com auxílio de IA. Ao final da hora, o modelo se movimenta e está em grande parte concluído, com cinemática, acionamentos e sensores. Envie seus dados CAD com antecedência.
Abre o formulário de contato — escolha uma data de preferência, respondemos em até um dia útil.
Como é a hora
- 0–10 min
Sua máquina e seu objetivo
Você apresenta sua máquina e seu objetivo. Juntos, analisamos os dados CAD enviados com antecedência e definimos os movimentos que vamos implementar.
- 10–50 min
Construímos seu modelo ao vivo
Construímos o modelo ao vivo com auxílio de IA: cinemática, acionamentos e sensores. Você acompanha a construção e orienta como sua máquina deve se movimentar.
- 50–60 min
Resultado e próximos passos
Revisamos o que está pronto, as pendências e os limites. Definimos juntos os próximos passos com realvirtual no navegador ou o realvirtual Unity Plugin. Se desejar, receberá um link para o modelo e poderá continuar trabalhando por conta própria.