Tout ce que fait realvirtual.
Un jumeau numérique, en local dans votre navigateur.
De l’import CAD à la machine en fonctionnement, et tout s’exécute en local sur votre ordinateur : vos données CAD et vos modèles ne sont pas téléversés, aucun cloud n’intervient. Presque tout est disponible en direct dans la Public Demo, sans compte.
Cette page présente l’essentiel. La documentation décrit chaque fonctionnalité. Lire la documentation →
Du CAD à une machine testée : importez la géométrie avec realvirtual Commercial et configurez cinématique, entraînements et capteurs dans le navigateur. La planification de layout et DES vous aident à comparer des concepts de production ; le gestionnaire d’expériences pour les études systématiques fait partie de Commercial. Testez votre automate sur le modèle via CONNECT, puis utilisez le jumeau pour les présentations, la formation et une IHM 3D sur la machine en fonctionnement.
realvirtual expliqué en deux minutes · Vidéo en anglais, sous-titres en anglais2:00
Construire et dépanner le jumeau avec l’IA
realvirtual inclut une fenêtre IA et un serveur MCP ouvert pour tout agent IA. realvirtual n’exploite pas son propre cloud IA : vous choisissez le modèle et le fournisseur. L’IA est optionnelle : vous pouvez aussi tout créer et modifier vous-même dans l’éditeur complet.
La fenêtre IA dans realvirtual
Décrivez un convoyeur avec barrière lumineuse, un signal automate ou une séquence de test. Regardez le jumeau se construire et se modifier. La fenêtre exécute Claude Code ou Codex en local via CONNECT, avec votre propre compte.
Configurer avec CONNECT →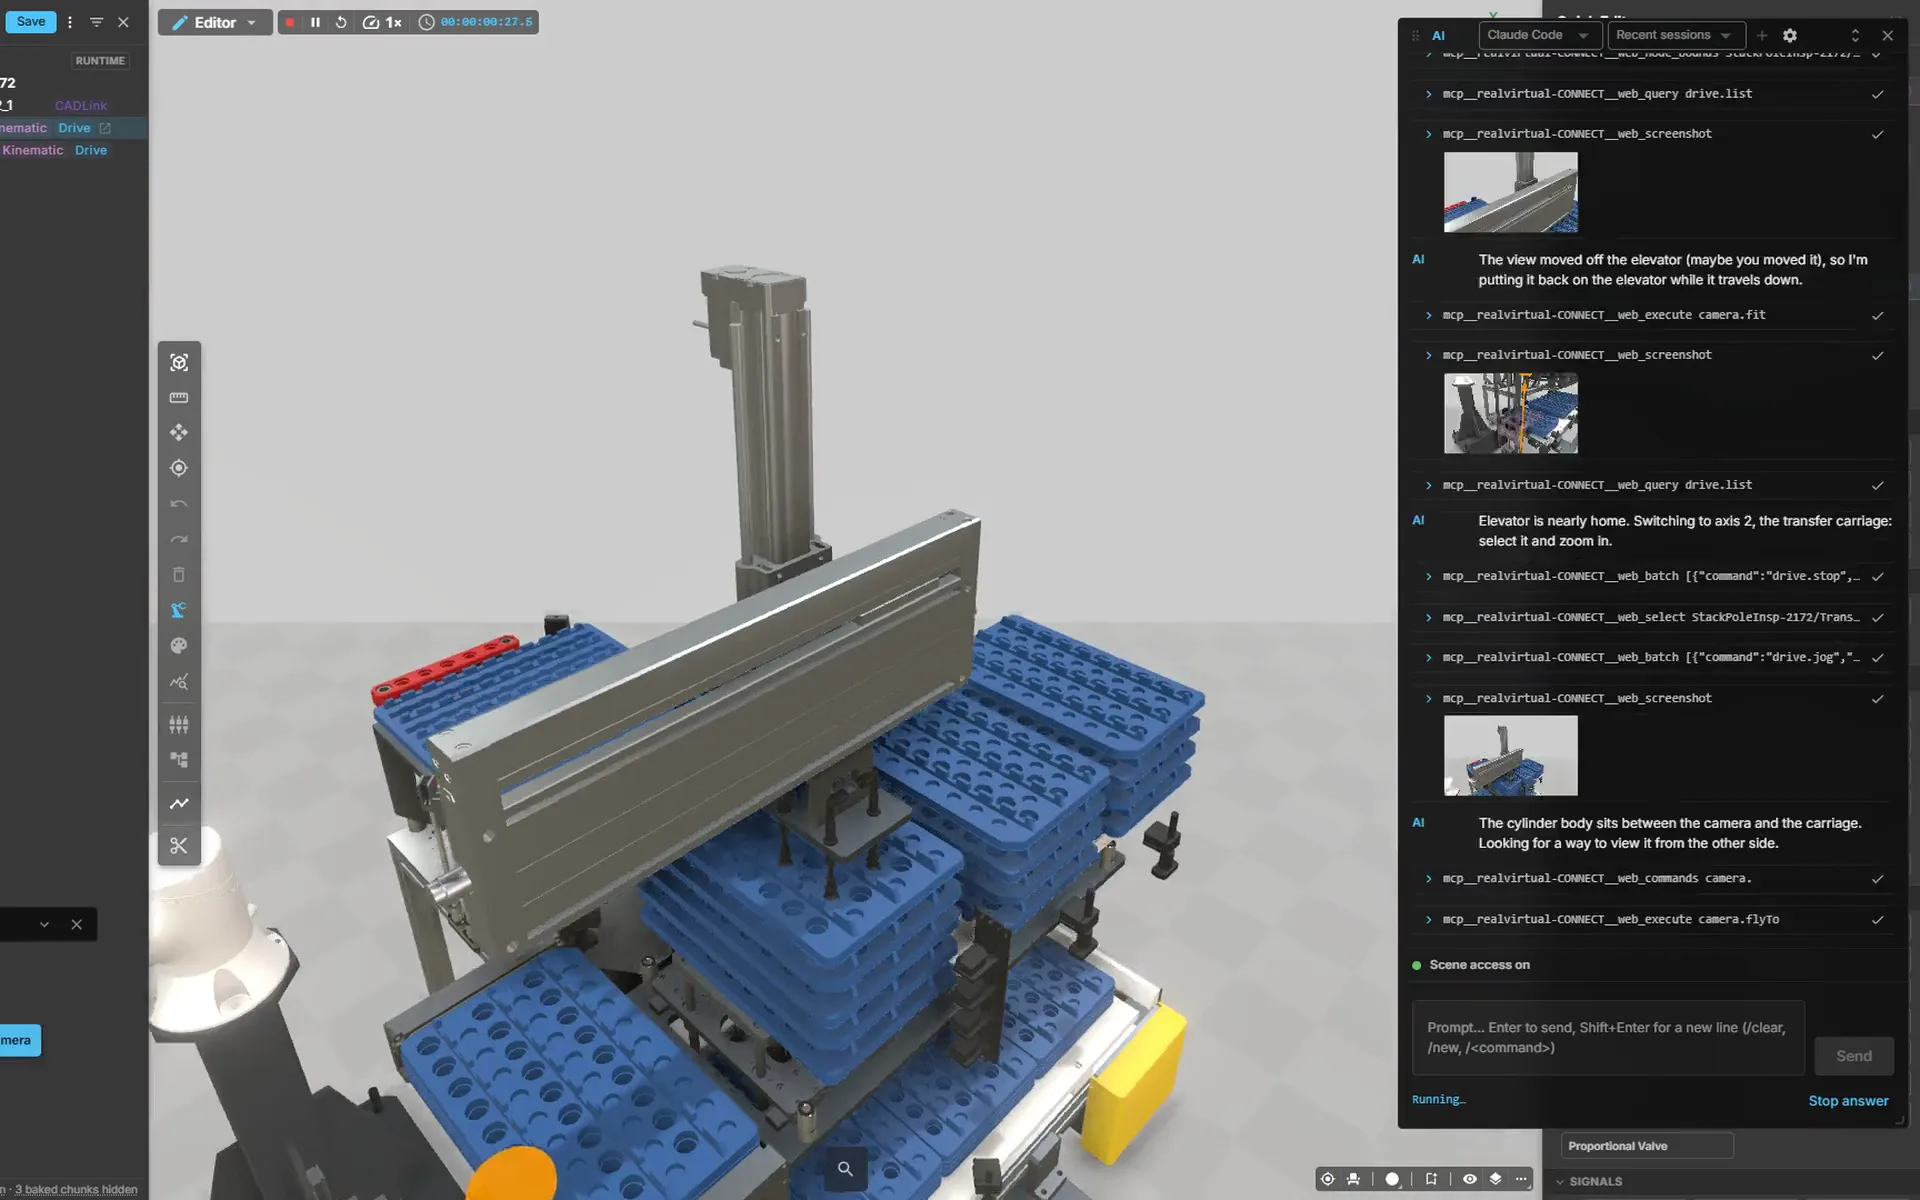
Votre propre IA, connectée via MCP
Tout client MCP, y compris vos propres agents et des clients avec modèles locaux, peut lire et construire la scène, déplacer des entraînements, lire et écrire des signaux et prendre des captures d’écran sur demande.
Construire avec l’IA via MCP : documentation →Diagnostic de pannes avec vos propres manuels
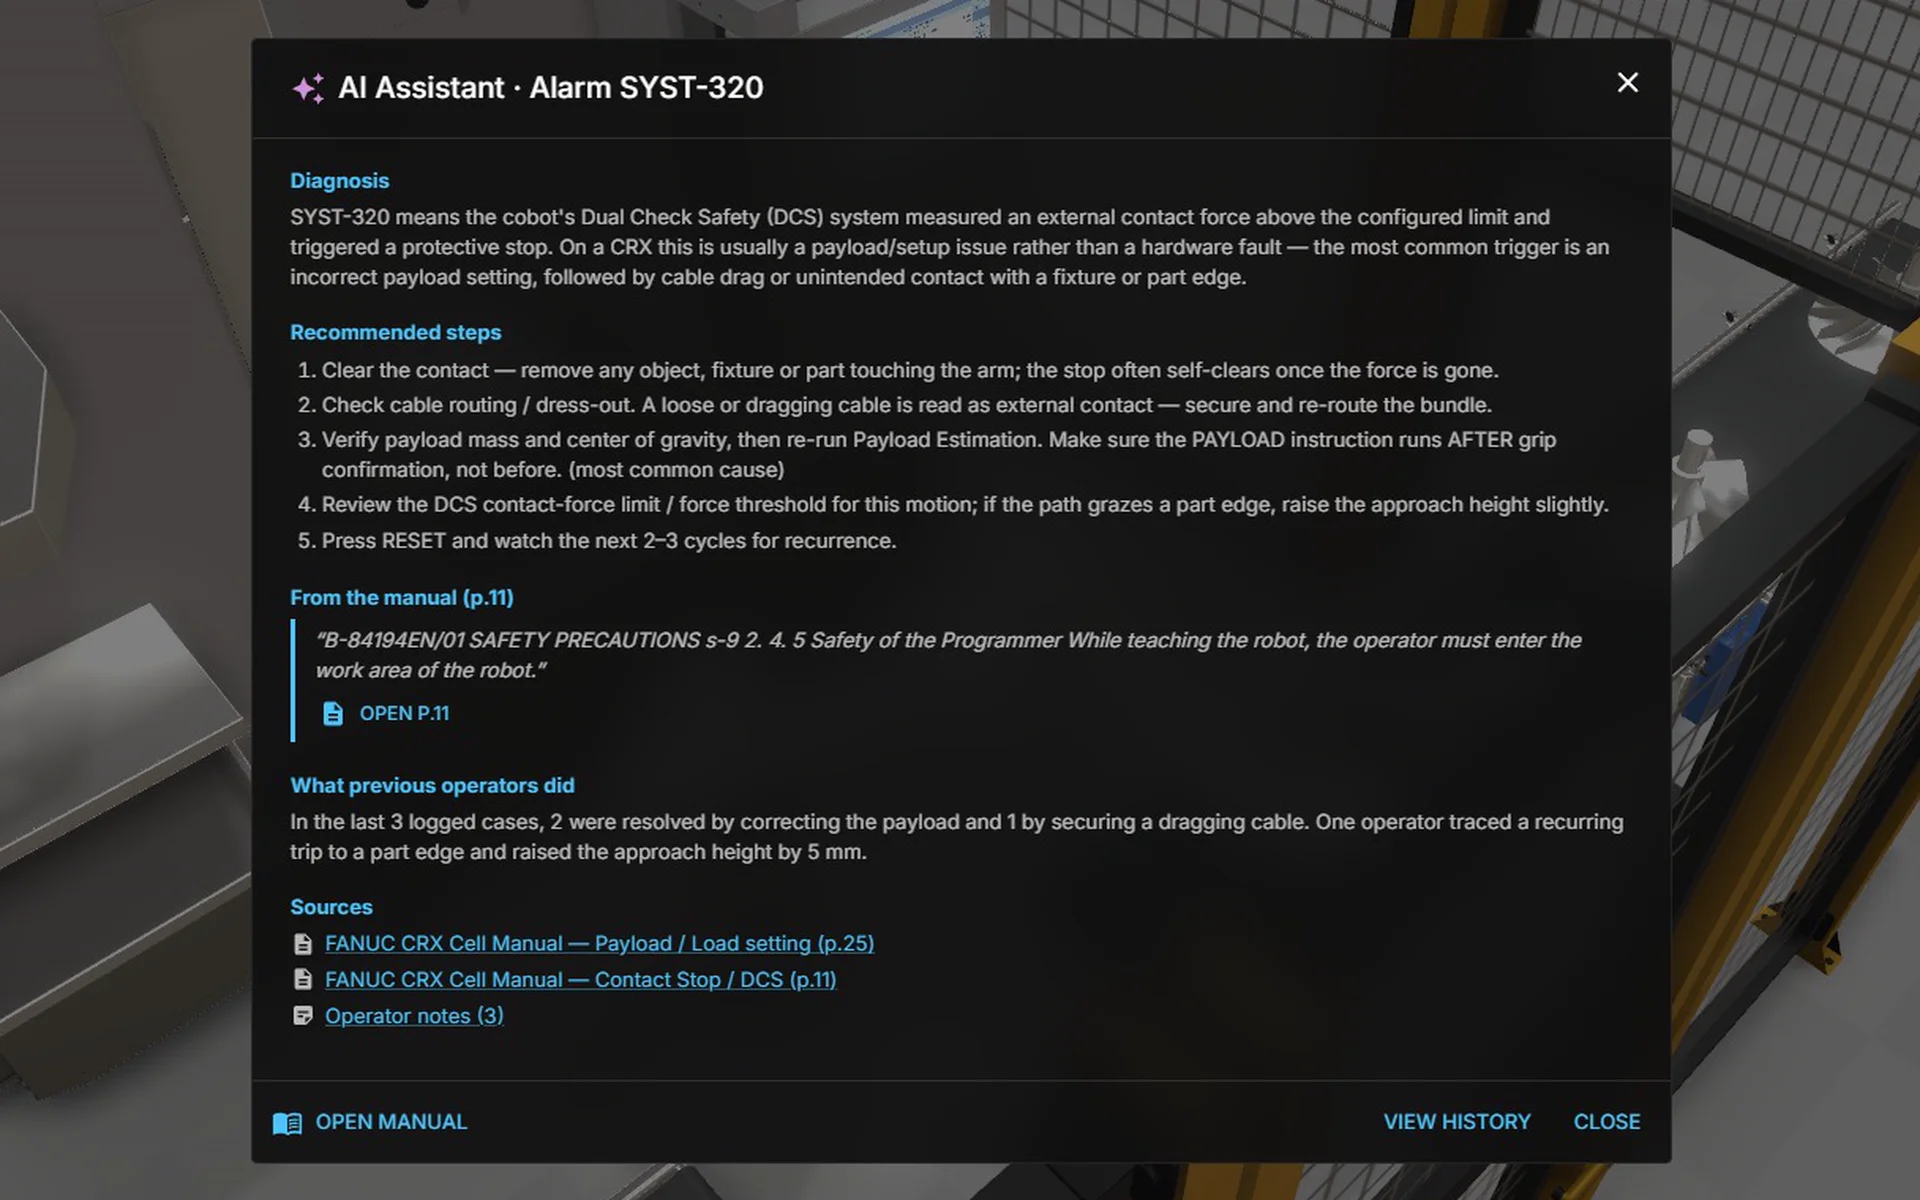
Lors d’une alarme automate, Ask AI recherche dans la documentation de la machine et propose des causes et actions correctives. La référence ouvre la page PDF correspondante.
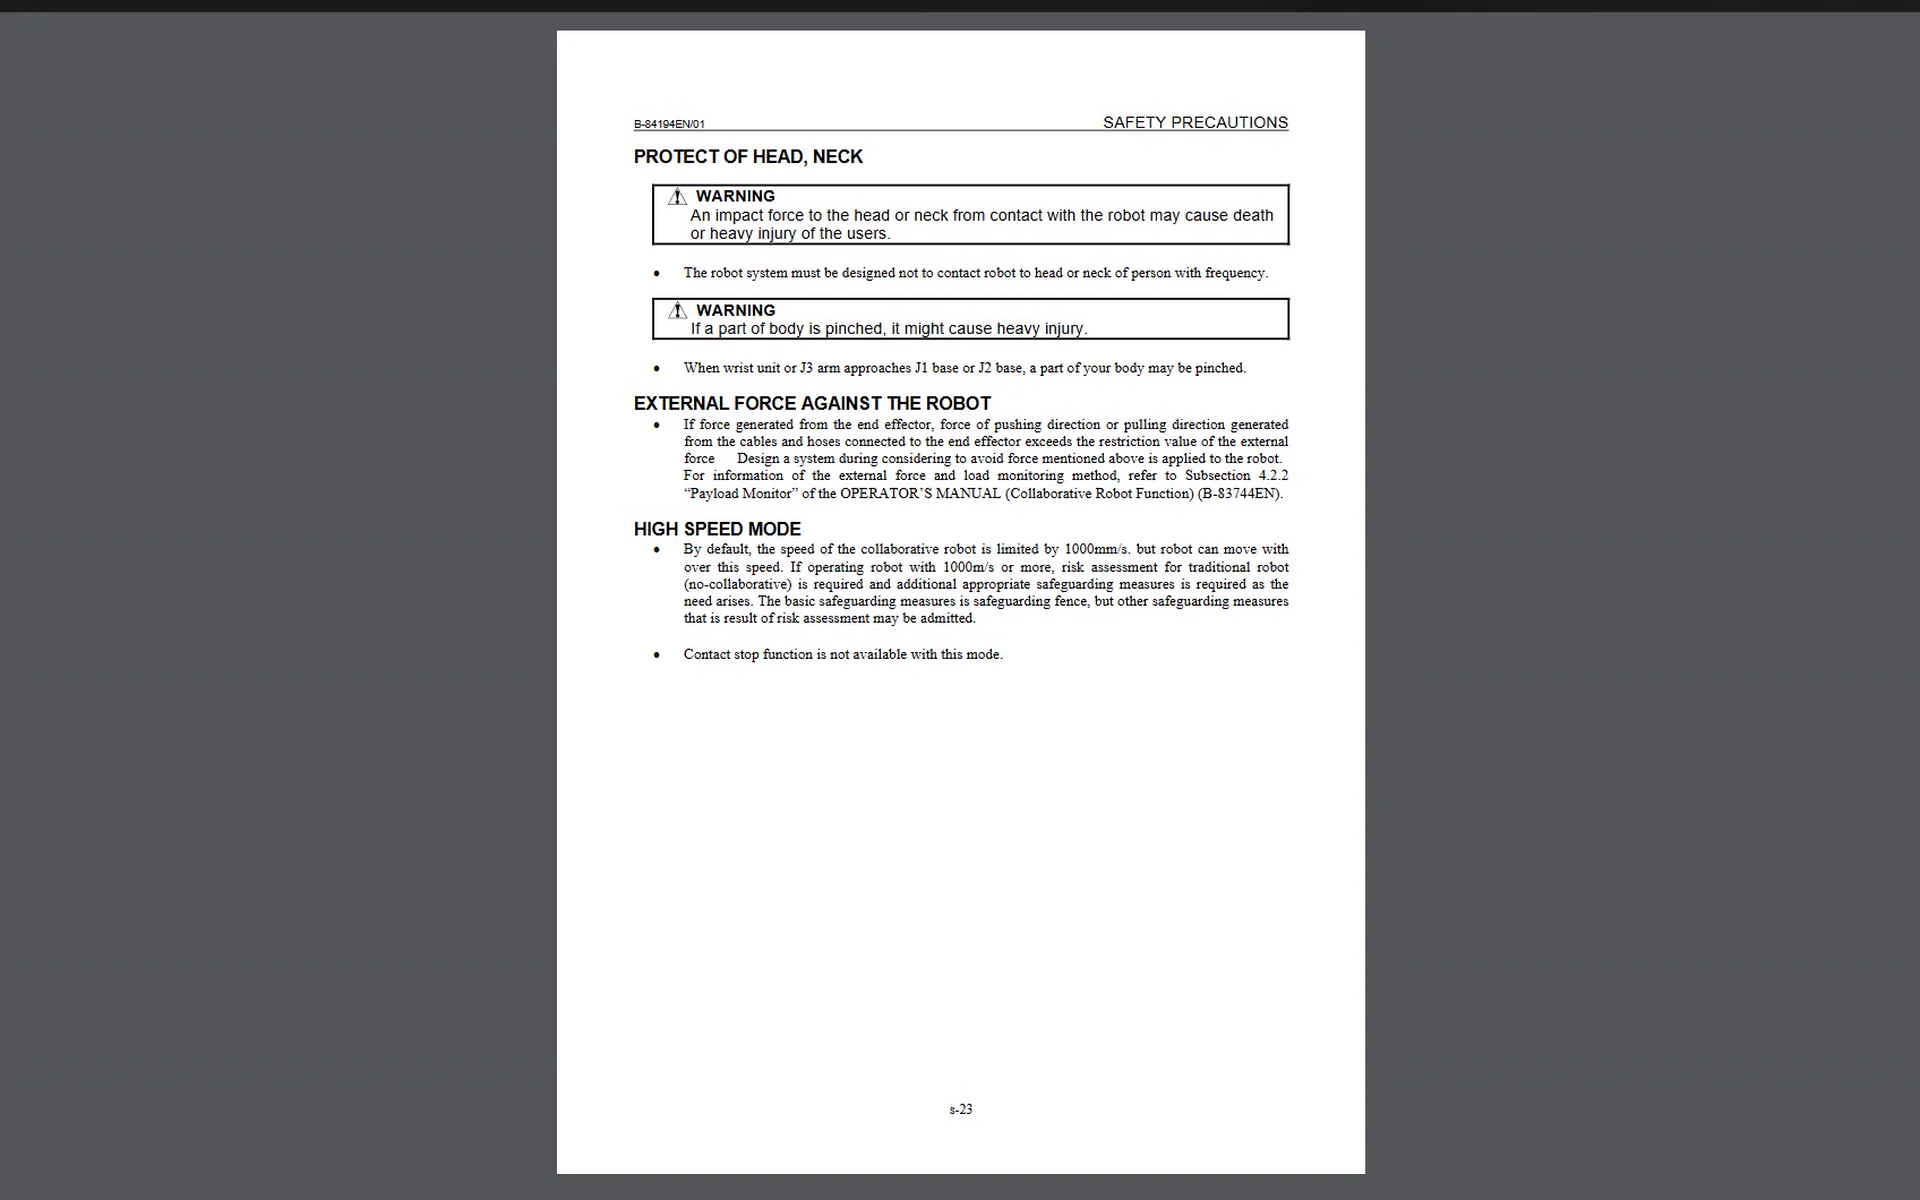
Des réponses sourcées dans vos manuels
Vos manuels sont indexés localement dans une base vectorielle. En cas d’alarme, la recherche trouve d’abord les passages pertinents – ce n’est qu’ensuite que le modèle de langage rédige la réponse, ancrée dans vos documents réels. La référence ouvre le PDF à la page citée.
LLM librement sélectionnable
Connexion via l’interface standard OpenAI : un hébergeur UE pour la souveraineté des données, ou un modèle entièrement local sur votre propre matériel – pure configuration backend, sans mise à jour du viewer.
Vos manuels restent sur votre backend
PDF, index de recherche et embeddings résident sur votre backend CONNECT. Lors d’une question, de courts extraits de texte partent vers le modèle choisi ; lors de l’indexation, le texte du manuel part vers le service d’embedding, sauf si celui-ci tourne aussi en local. La clé API n’atteint jamais le navigateur. Les commentaires des opérateurs sont stockés de façon centralisée et partagés entre équipes et appareils.
IA physique
Entraînez robots et modèles de vision dans le jumeau : MuJoCo pour la physique de contact, un lien USD en direct vers NVIDIA Isaac Sim et l’export USD avec animation enregistrée.
Pas dans la Public Demo : l’IA nécessite CONNECT et votre propre accès IA sur votre machine. Limites de la Public Demo
Des données CAD au modèle fonctionnel
Importez vos données CAD existantes, ajoutez cinématique et entraînements, et conservez la logique quand le CAD change.
Import
- STEP
- JT, avec cinématique PLMXML depuis NX / Teamcenter
- USD (.usdz, .usda)
- FBX
- GLB
- Layouts DXF
- Assets NVIDIA SimReady
- Onshape (cloud)
- Unity Asset Manager (cloud)
- SolidCraft, en direct pendant la modélisation
Export
- GLB avec rv_extras : géométrie, cinématique, signaux et logique dans un seul fichier autodescriptif
- USD avec animation enregistrée
- Lien USD en direct vers NVIDIA Isaac Sim
Import CAO et éditeur
Importez STEP, JT, USD ou FBX directement dans le navigateur et construisez-y le mécanisme : définissez les pivots, groupez les pièces, affectez articulations et entraînements ; les bras d’un robot delta deviennent une cinématique mobile sans quitter la page. Un réimport met à jour une révision CAO en place. Inclus dans la licence commerciale.
Essayer dans la Public Demo (s'ouvre dans un nouvel onglet)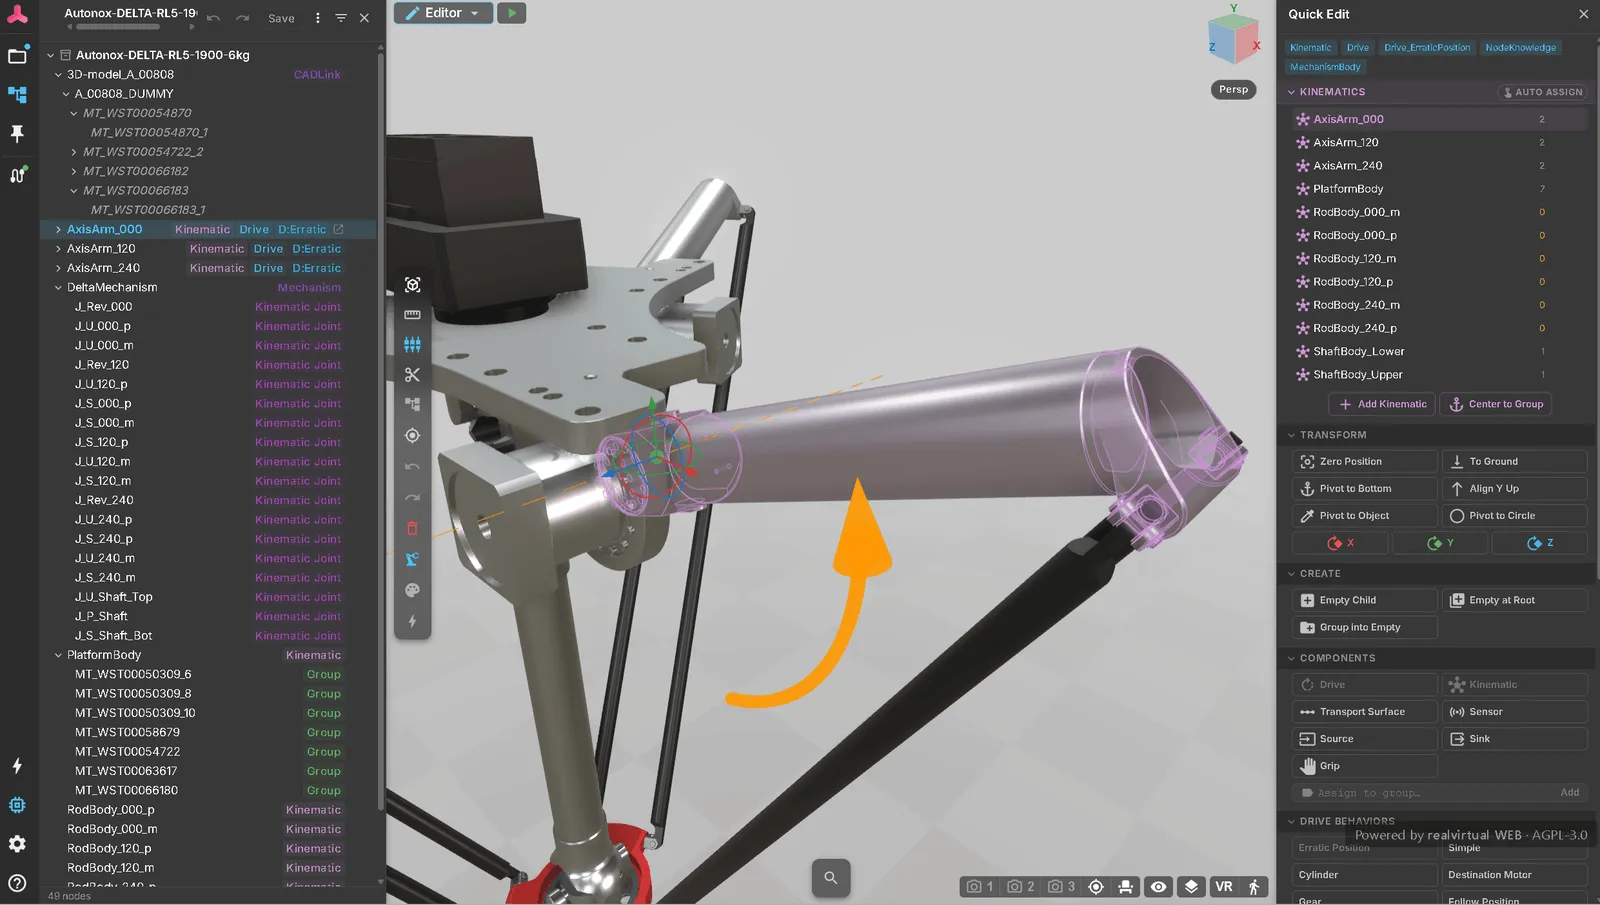
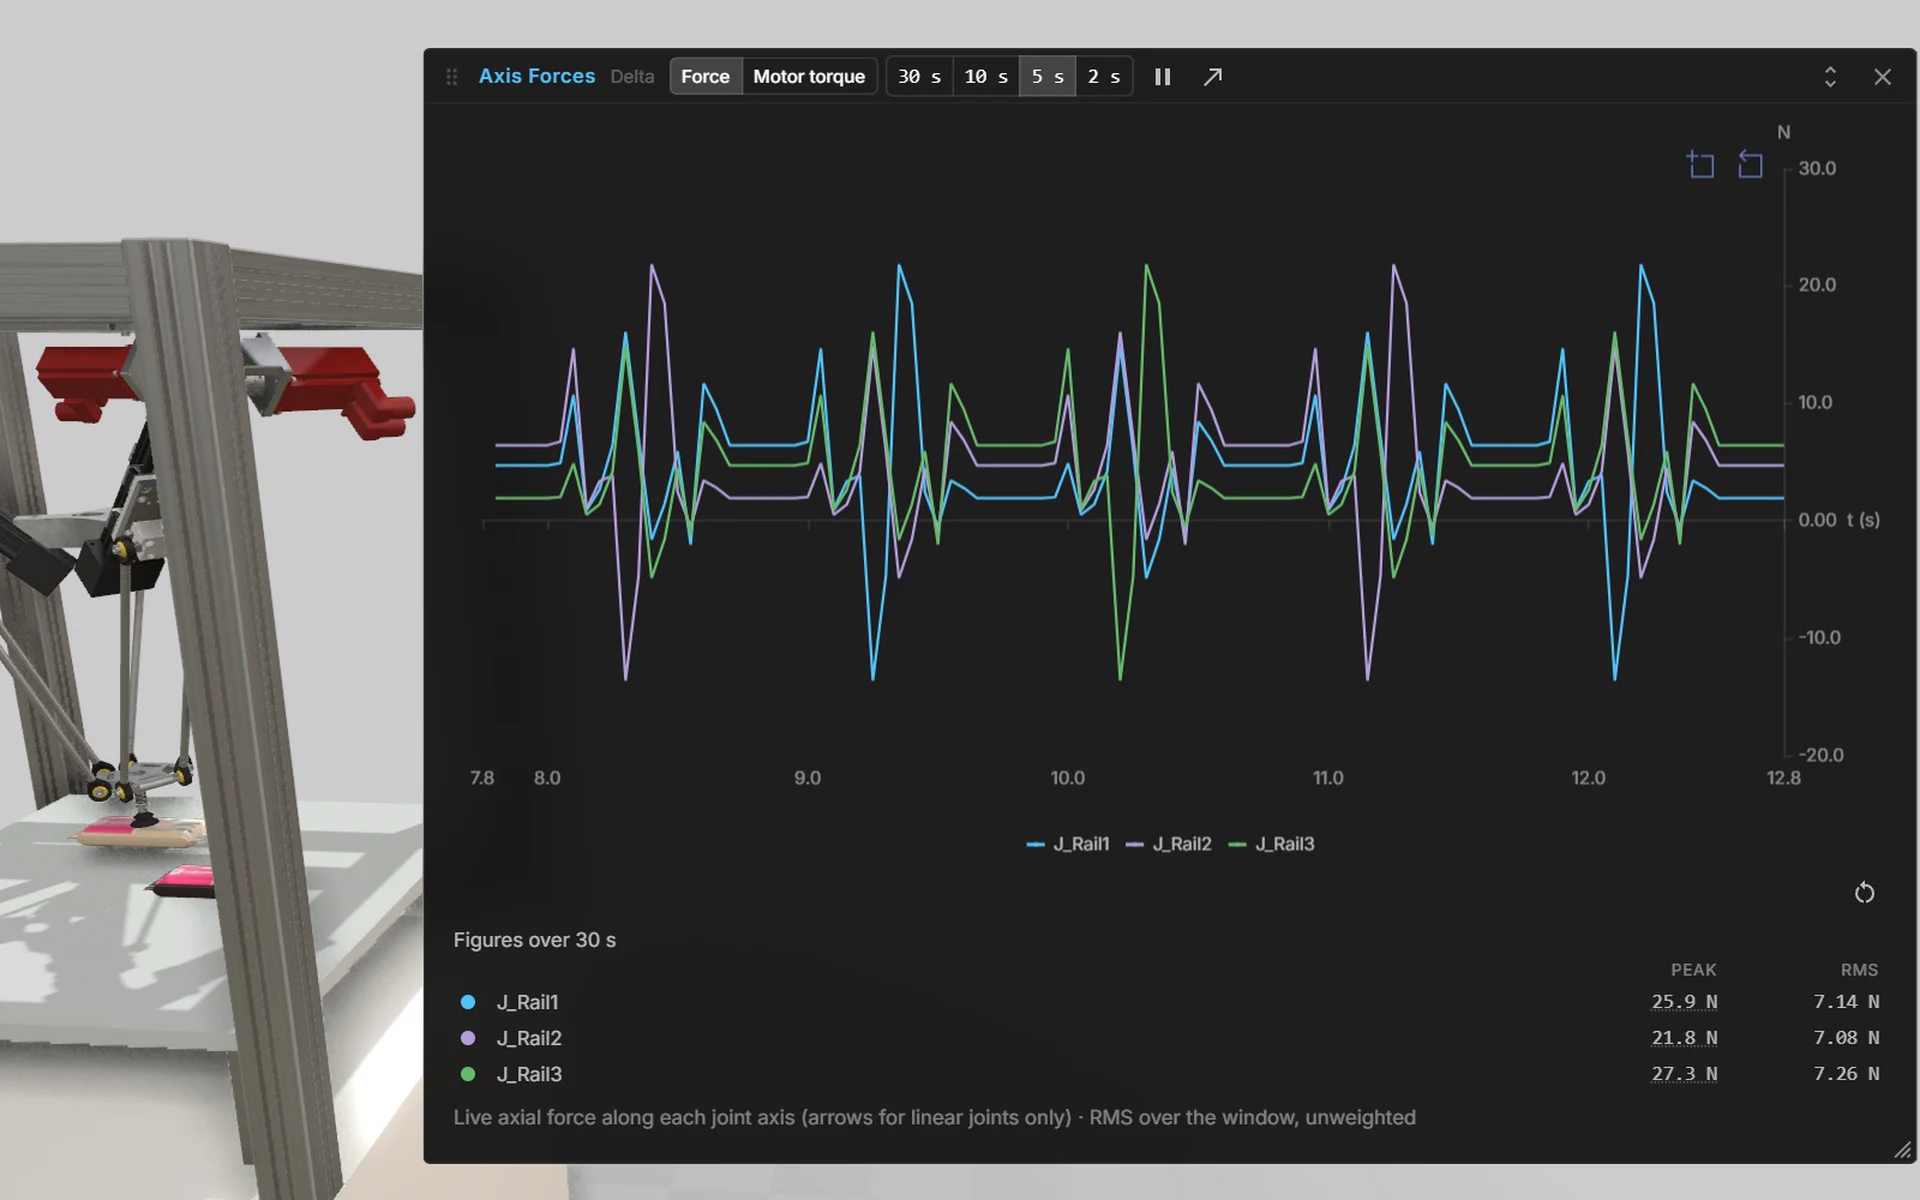
Dimensionnement des entraînements
Les efforts et couples d’axe sortent directement du mécanisme en mouvement : vous voyez ce que chaque entraînement doit fournir avant de le choisir. Les valeurs de la chaîne cinématique d’entraînement sont affichées comme estimations.
Simulation multi-moteurs : la bonne méthode pour chaque question
Vous construisez un seul modèle et choisissez la méthode la plus simple qui répond à votre question : simulation cinématique, physique 2D, physique des corps rigides, physique détaillée ou simulation à événements discrets. Pour les cas particuliers, les méthodes temps réel peuvent être combinées par zone.
Cinématique des corps rigides et calcul des efforts mathématiquement exacts
Les moteurs de jeu résolvent les liaisons de façon itérative et approximative. Cela suffit pour les jeux, pas pour dimensionner une machine. realvirtual résout la cinématique avec son propre solveur de contraintes et les efforts par dynamique inverse de Newton-Euler, chaînes cinématiques fermées comprises.
- Cinématique des corps rigides pilotée en position : déterministe et sans dérive, cinématiques parallèles comme le robot delta comprises
- Effort et couple d’entraînement par axe et efforts de palier par liaison, sur tout le cycle de mouvement
- Masses, centres de gravité et tenseurs d’inertie repris automatiquement de la géométrie CAD, chacun modifiable
- Un seul cœur de solveur, en double précision en interne, dans le navigateur (WebAssembly) et dans le Unity Plugin
La planification sur le même modèle
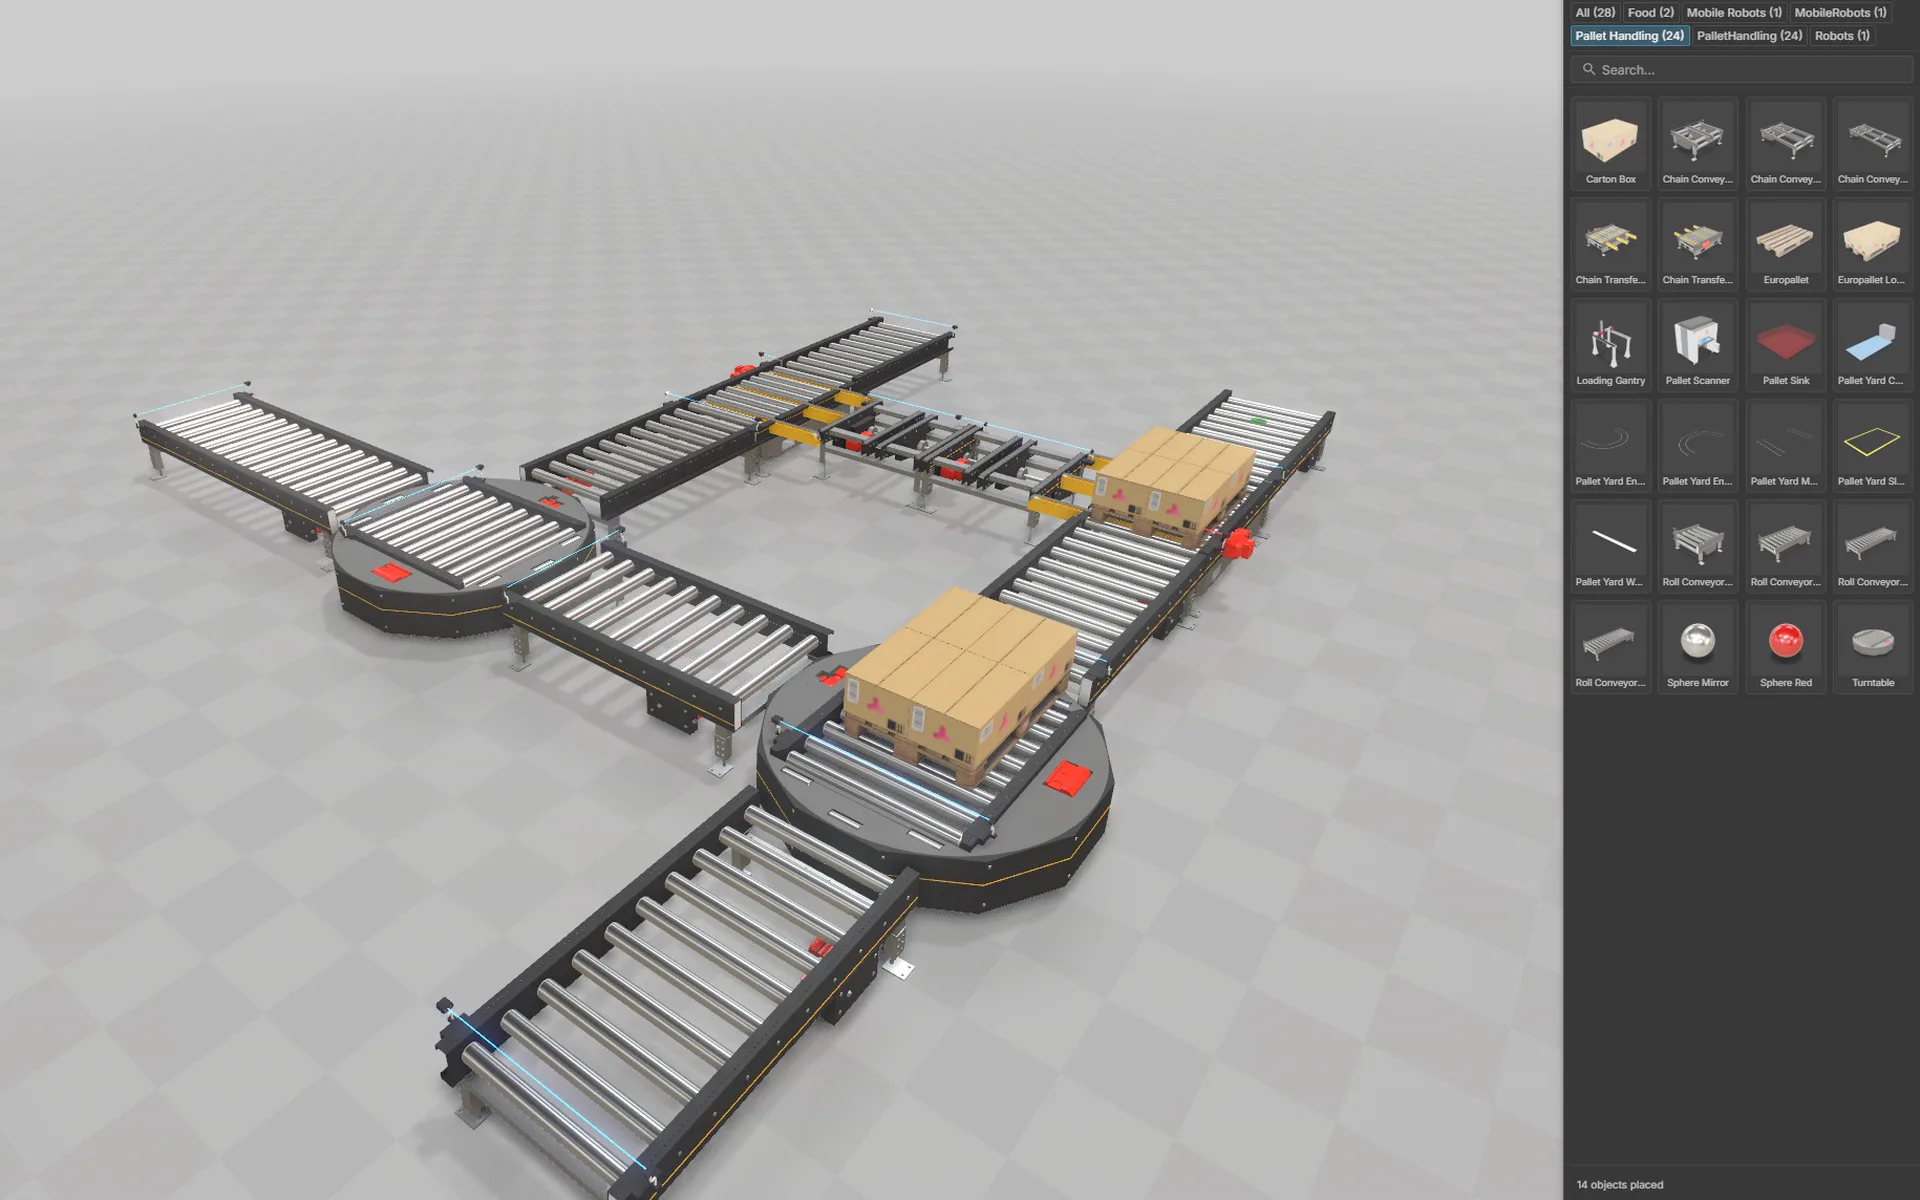
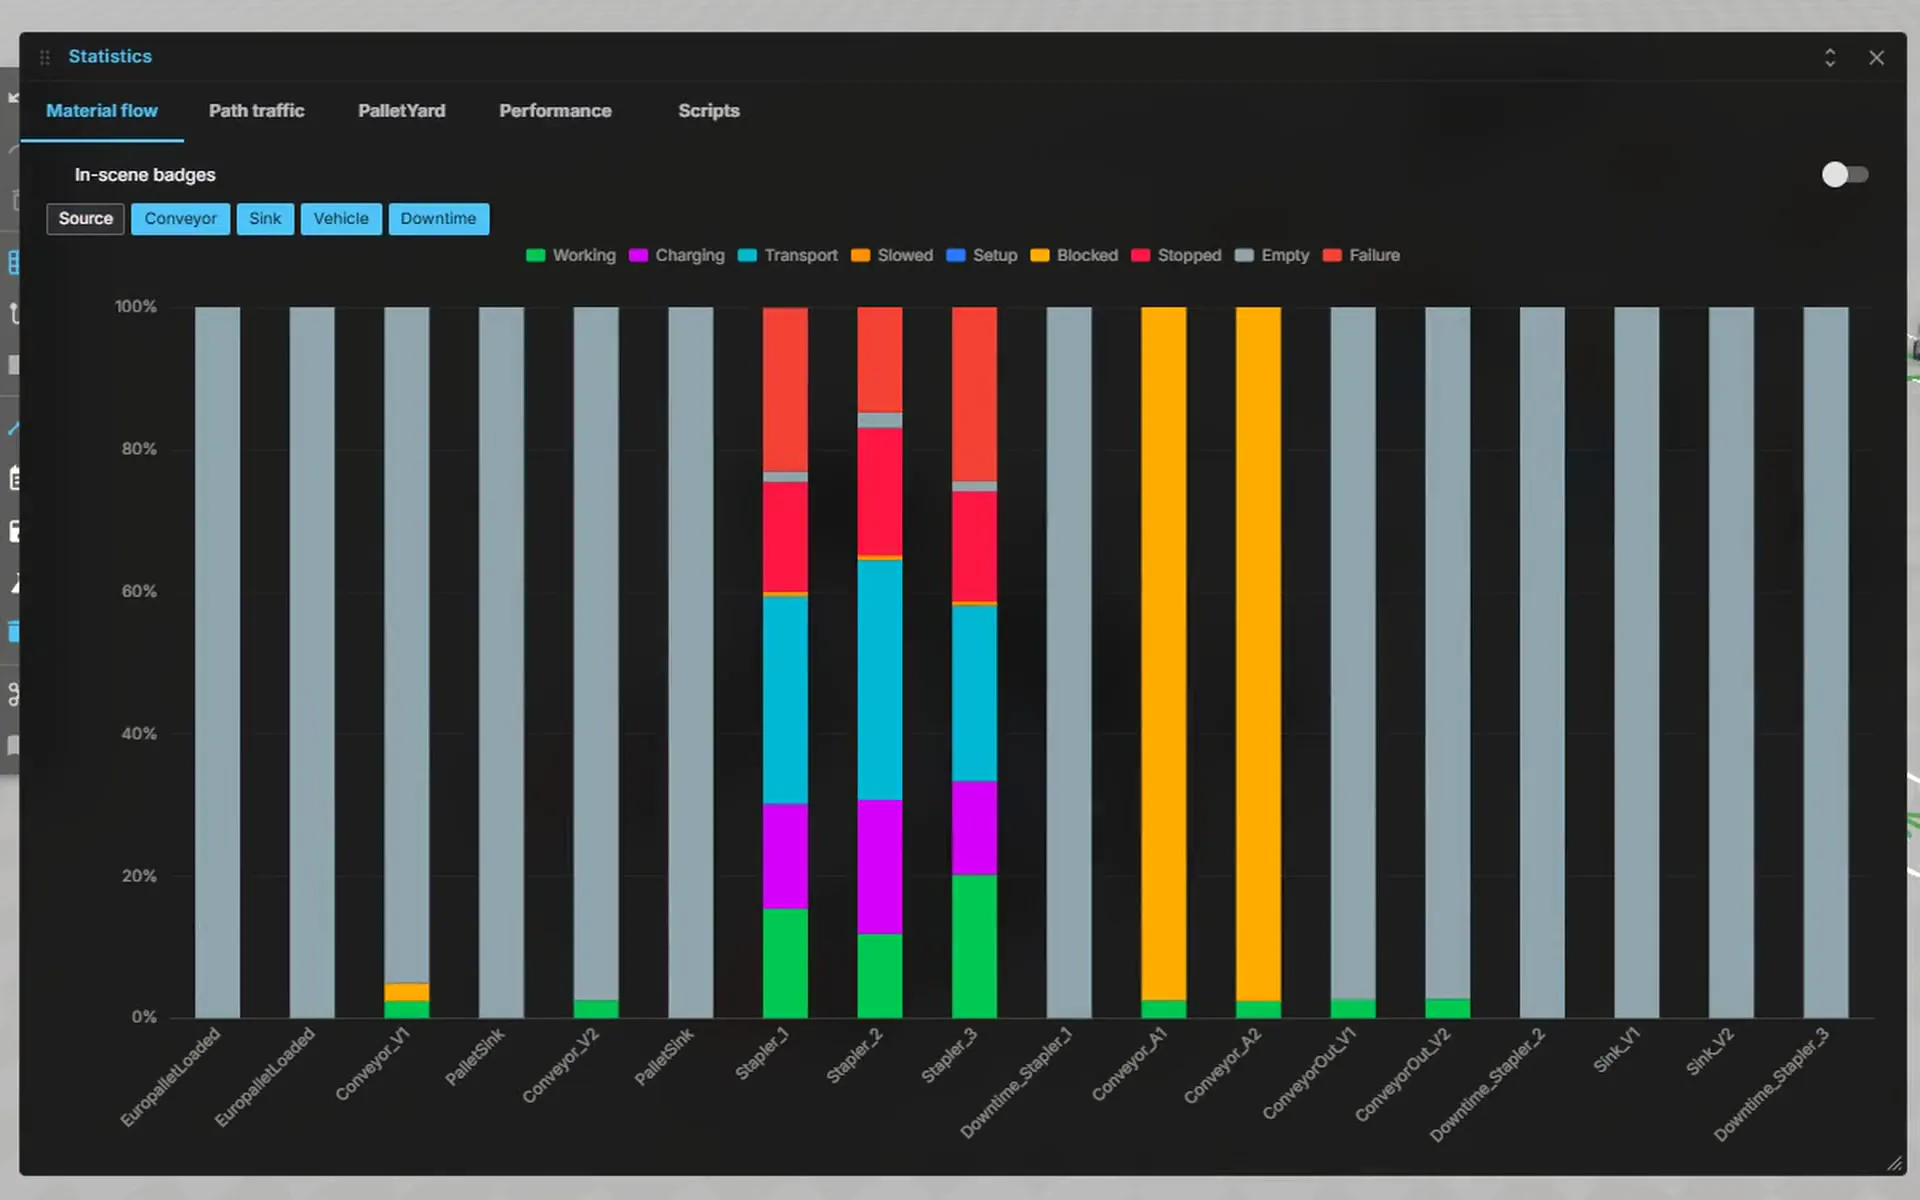
Assemblez des layouts à partir de composants de bibliothèque et simulez le flux de matières en événements discrets, en local dans le navigateur. Le cœur de simulation est open source ; le gestionnaire d’expériences pour les études fait partie de Commercial.
Le jumeau numérique passe au début
Dix diapositives du point de vue de l’utilisateur. La CAO et les données de planification dont vous disposez déjà deviennent la source de vérité, et le jumeau en est créé ou mis à jour en moins d’une heure. Les diapositives montrent ce que cela implique pour les bibliothèques, les données non structurées, les layouts proposés par l’IA et le travail de l’ingénieur.
Envoyez-nous votre fichier STEP. Votre jumeau numérique en moins d’une heure.Nous écrire
Logique automate et pupitres opérateur
Utilisez Structured Text IEC 61131-3, des blocs fonctionnels, des commandes de mouvement PLCopen et des pupitres opérateur dans le navigateur avant de connecter l’automate réel.
Automate virtuel en Structured Text
- Structured Text (IEC 61131-3) dans l’éditeur intégré, avec valeurs de surveillance
- Fonctions et blocs fonctionnels IEC, temporisations et compteurs
- PLCopen Motion, un sous-ensemble des parties 1 et 4 : MC_MoveAbsolute, MC_MoveLinearAbsolute et plus
- Pupitres opérateur avec boutons, voyants et valeurs, conformes au pupitre réel
- Votre IA écrit le code ST, vous le relisez dans l’éditeur
L’automate virtuel exécute du ST standard selon IEC 61131-3. Il sert de base à l’automatisation détaillée qui suit, pas de code automate spécifique à un fabricant à transférer tel quel.
Essayer dans la Public Demo (s'ouvre dans un nouvel onglet)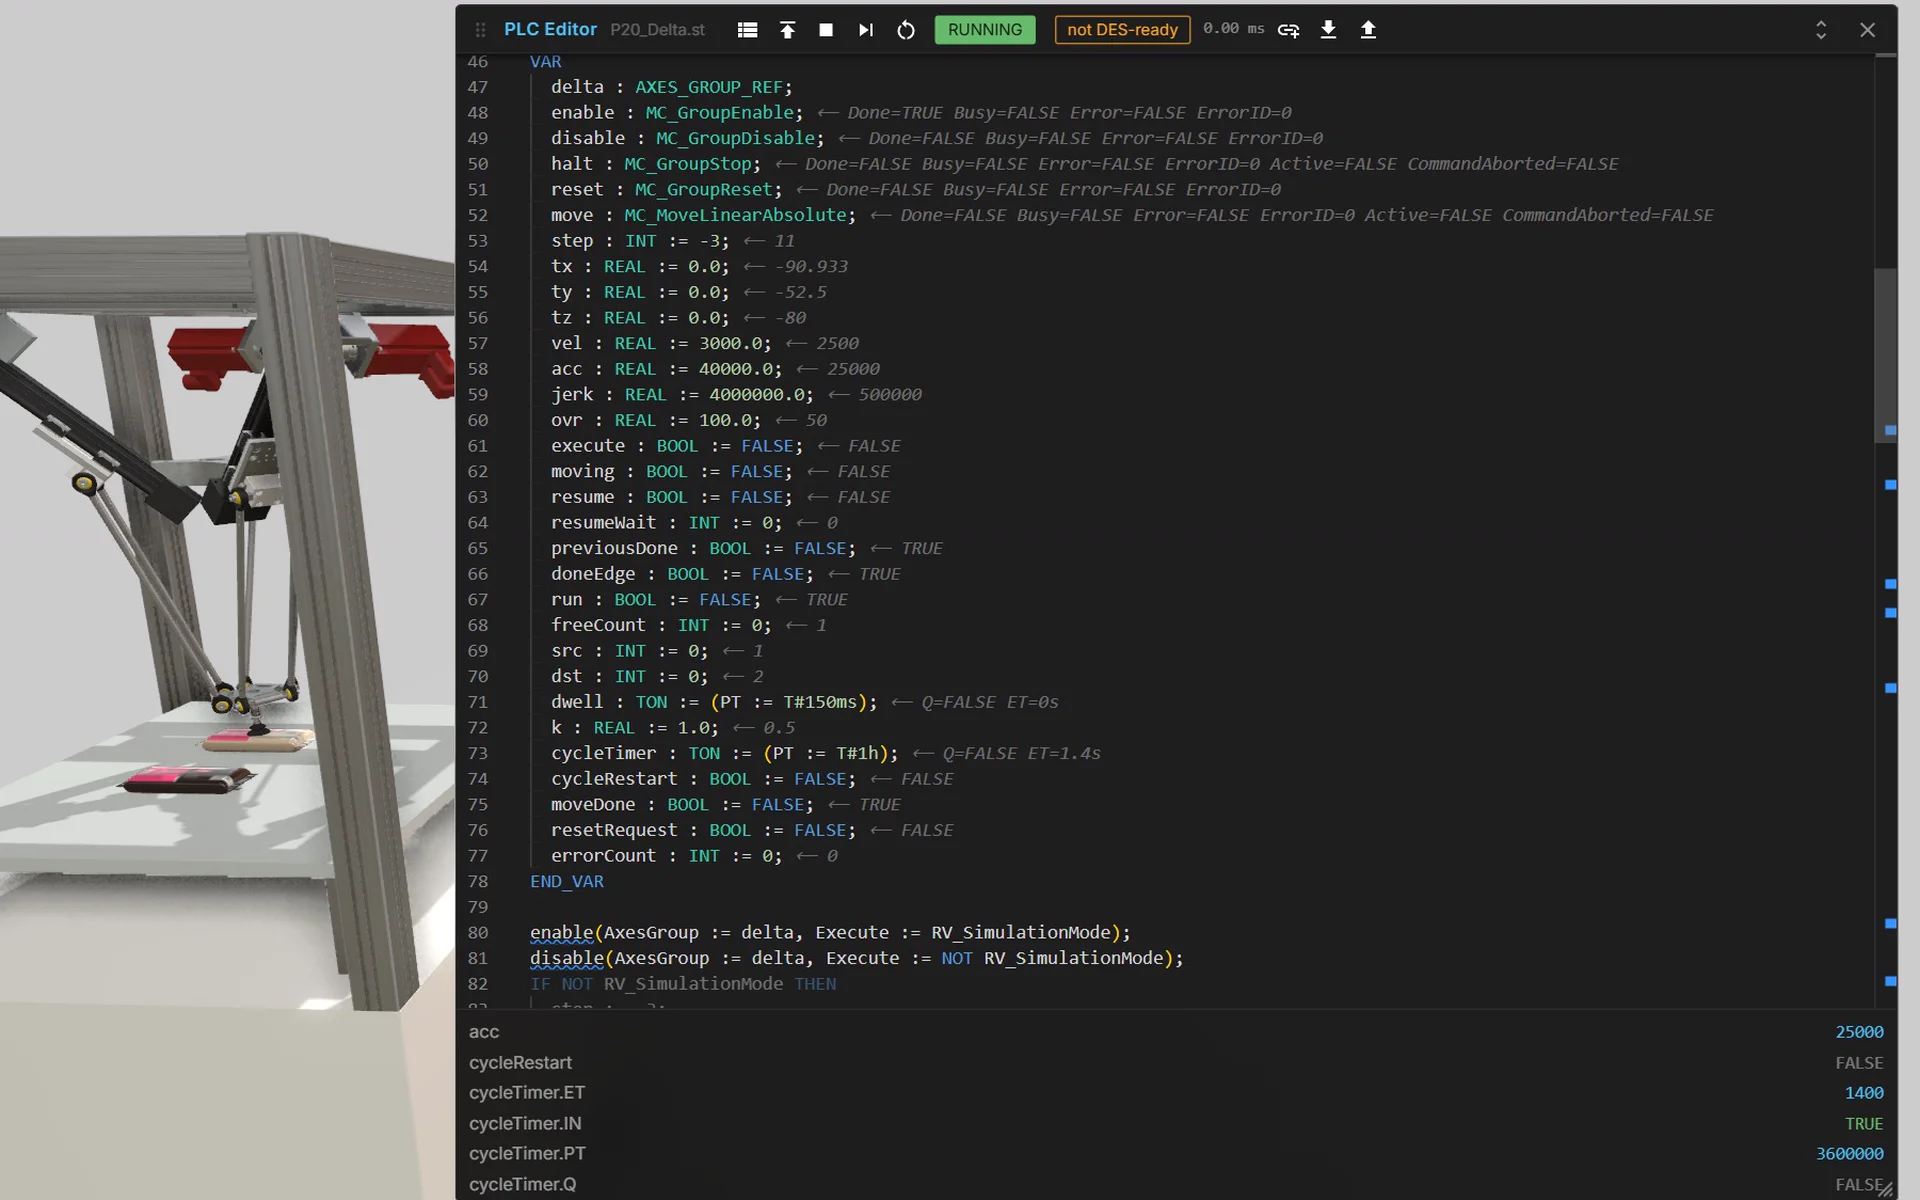
27interfaces via CONNECT
Interfaces vers les automates et robots réels
Quand l’automate virtuel passe la main, le jumeau se connecte à l’automate réel. Les interfaces passent par realvirtual CONNECT sur la machine locale.
Automates
- Siemens S7 TCP/IP
- Siemens PLCSIM Advanced
- Siemens SIMIT
- Beckhoff TwinCAT ADS
- Bosch Rexroth ctrlX
- B&R PVI
- Festo
- Keba
- Mitsubishi MELSEC
- SEW MOVI-C
Standards ouverts
- OPC UA
- MQTT
- Modbus
- EtherNet/IP
- WebSocket Realtime
- UDP
Robots
- ABB RobotStudio
- KUKA
- KUKA RSI
- FANUC
- Universal Robots
- Denso
- RoboDK
- Wandelbots NOVA
- igus ReBeL
Simulation
- FMI (FMU)
- WINMOD Y200
CONNECT est gratuit jusqu’à 20 signaux. Toutes les interfaces et le fonctionnement de CONNECT →
En exploitation et devant les clients
Réutilisez votre modèle de mise en service comme IHM 3D sur la machine en fonctionnement, comme système d’information machine pour le service et comme présentation interactive.
IHM 3D en direct
Affichez positions des entraînements, états des capteurs, alarmes et indicateurs de production sur le modèle. CONNECT transmet les signaux d’automates au navigateur via WebSocket, réunissant documentation et valeurs en direct sur chaque composant.
Système d’information machine
Attachez des documents, guides de maintenance, listes de pièces de rechange et manuels directement aux composants 3D. Les techniciens cliquent sur une pièce et voient sa documentation en contexte. Le Règlement Machines UE 2023/1230 (applicable en janvier 2027) permet désormais une documentation machine entièrement numérique – realvirtual est prêt.
WebXR (VR/AR)
Ouvrez le jumeau sur les appareils VR et AR pris en charge via WebXR. L’application navigateur ne nécessite pas de compilation distincte pour une boutique d’applications. Les fonctions VR et AR disponibles dépendent de l’appareil et du navigateur.
Essayer dans la Public Demo (s'ouvre dans un nouvel onglet)
Vente et configuration de produits
Présentez vos machines dans le navigateur et expliquez leurs variantes en 3D. Les clients explorent le modèle et choisissent des options dans des configurateurs développés sur mesure.
Formation, réception et assistance
Entraînez-vous aux séquences de conduite sur le jumeau numérique, vérifiez ensemble le comportement de la machine et analysez les interventions à partir du modèle. Partagez-le par un lien accessible dans le navigateur.
Navigateur ne veut pas dire cloud
realvirtual est une application web statique : le navigateur charge l’application une fois, et vous décidez d’où. Les données machine prennent un autre chemin : elles circulent directement entre le navigateur et la machine dans votre réseau local. L’exécution ne nécessite ni backend cloud ni compte ; le partage d’un projet par lien est la seule exception voulue, et il est chiffré au préalable. Pas de lock-in : le code source est ouvert, le format GLB aussi.
Votre jumeau numérique est désormais une URL
Onze diapositives sur ce qui change quand tout le jumeau tourne dans un onglet du navigateur : aucune installation, votre propre serveur web ou aucun, pas de contrat cloud, et votre CAO reste sur votre disque.
Les connexions PLC en direct et les très gros fichiers CAO passent par l’application CONNECT. Les liens de partage et la sauvegarde dans le cloud sont optionnels. Le cœur est open source (AGPL) et inclut le cœur de simulation à événements discrets. L’éditeur, l’import CAO et le gestionnaire d’expériences DES sont commerciaux, et les licences commerciales livrent aussi le code source complet.
Ce qu’il vous faut : un navigateur
realvirtual calcule et affiche en local sur votre ordinateur, dans le navigateur. Pas de cluster GPU, pas de ferme de rendu, pas de station de travail haut de gamme : une carte graphique intégrée suffit pour les applications simples, une carte graphique dédiée ordinaire pour les grandes installations.
- Chrome, Edge, Firefox ou Safari récent, aussi sur tablette
- Rendu via WebGL 2 ou WebGPU, avec accélération matérielle
- Fonctionne sur Intel Iris Xe, les graphiques intégrés AMD et Apple Silicon ; confortable avec une carte dédiée ordinaire
- Des milliers de pièces simulées en même temps, sur un ordinateur ordinaire
Public Demo : presque tout, sans compte
La démo exécute le périmètre Commercial dans votre navigateur : éditeur, import CAD, cinématique, IK, automate virtuel avec blocs fonctionnels, DES avec gestionnaire d’expériences, planificateur de layout, IHM 3D et WebXR. Les modèles que vous ouvrez restent dans votre navigateur, sauf si vous les partagez délibérément ; un projet partagé est chiffré avant de quitter votre poste.
Essayer la démo en direct (s'ouvre dans un nouvel onglet)Limites de la Public Demo
- IA : nécessite CONNECT et votre propre accès IA sur votre machine
- Import CAD jusqu’à 25 Mo en STEP et 12 Mo en JT
- Hébergée sur web.realvirtual.io, avec demande de consentement pour l’analytique et mention realvirtual ; pas d’auto-hébergement ni d’utilisation hors ligne
- Pas de plugins TypeScript personnels
- Aucun support, aucune garantie, aucun engagement de disponibilité
- Conditions d’utilisation : pas d’usage automatisé en masse, pas de revente d’accès, pas d’intégration dans votre propre offre commerciale ; stockage et liens de partage limités
Au-delà de ces limites : realvirtual Commercial dans votre propre déploiement. Licence →
Open Source + Commercial
Essayer ne coûte rien, et livrer sous AGPL en respectant ses obligations non plus. Avec realvirtual Commercial, vous payez un siège développeur – 1 920 €/an – plus exactement une redevance dès que le jumeau est mis à disposition d’autres personnes ou livré : à partir de 300 € en une fois par machine.
Pas d’abonnement imposé : la licence ne court que pendant le développement. Ce que vous livrez continue de fonctionner sans abonnement (hors ligne, 10 ans et plus, conforme au règlement machines UE 2027) et après 12 mois payés, vous conservez à titre perpétuel la dernière version de toute licence annuelle ; les mises à jour ne sont fournies qu’avec une licence active.
realvirtual Free
AGPL-3.0- Visionneuse 3D, IHM 3D, simulation (60 Hz), cœur de simulation à événements discrets (DES), planificateur de layout, logique de comportement JS, WebXR – code source complet
- Utilisation sous AGPL-3.0 avec les obligations de code source et d’attribution visible applicables. Voir les conditions de licence.
realvirtual Commercial
Licence de développement · Unity Plugin inclusuniquement pendant le développement actif
+ exactement une redevance de déploiement – à partir de 300 €, en une fois ou par an selon votre cas d’usage (voir ci-dessous)
Tout ce qu’offre AGPL-3.0, plus :
- Gardez confidentiels vos propres plugins et modifications du viewer
- Votre propre marque à la place de la mention d’attribution
- Support prioritaire
- Import CAO et éditeur
Inclus dans realvirtual Commercial : le realvirtual Unity Plugin optionnel en variantes Starter et Professional. Travailler dans Unity Editor nécessite une licence Unity Editor distincte. Professional est aussi disponible séparément.
Qui utilise le jumeau ?
- Vous seul, en local sur votre poste : ingénierie, mise en service virtuelle contre l’automate réel, études, formation ou showroom avec la mention d’attributionPas de frais de déploiementlicence développeur uniquement
- Livré avec la machine ou en tant que projet300 € en une fois – perpétuelle600 € avec connexion automate en direct, runtime CONNECT inclus
- Mis à disposition d’autres personnes sur votre site : serveur interne, production ou IHM 3D3 000 € par anruntime CONNECT
- En application publique (tout ce qui va au-delà d’un showroom gratuit avec la mention d’attribution)4 900 € par an
Quatre exemples chiffrés
- Mise en service : un développeur, en local, mise en service virtuelle contre l’automate réel1 920 €1 920 € de siège, sans redevance de déploiement
- Constructeur de machines : 12 machines par an, chacune avec connexion automate en direct9 120 €1 920 € licence + 12 × 600 €
- Bureau d’études : 5 études de simulation par an, chacune livrée au client3 420 €1 920 € licence + 5 × 300 € de frais de déploiement
- Exploitant : un site, IHM 3D interne pour un nombre illimité de collaborateurs4 920 €1 920 € licence + 3 000 € forfait site
Tous les prix hors taxes ; une licence développeur dans chaque cas.
Lifetime, OEM ou accord-cadre – à convenir.
Du modèle CAO au jumeau numérique dans le navigateur
Importez vos données CAO directement dans le navigateur ou utilisez des modèles GLB/glTF existants. Ajoutez la cinématique, le comportement et les signaux dans l’éditeur.
N’importe quelle source GLB/glTF
Formats 3D ouverts
- Blender, SolidWorks, Fusion 360, CATIA, NX, …
- Ajoutez les liaisons de signaux via le schéma ouvert rv_extras
- Comportements personnalisés via plugins TypeScript et composants de chargement
- Format 3D standard – export depuis n’importe quel outil CAO ou 3D
La CAO directement dans le navigateur
Licence commerciale
- STEP, JT, USD, FBX
- Conversion locale dans le navigateur – sans téléversement
- Cinématique JT depuis PLMXML (Siemens NX, Teamcenter)
- Éditeur : pivots, groupes, matériaux, cinématique, dimensionnement des entraînements (bêta)
realvirtual
Éditeur · Mise en service virtuelle · IHM 3D · Système d’information machine
- Connexion PLC en direct via WebSocket et realvirtual CONNECT
- IHM 3D avec KPI, alarmes, documentation
- Système de plugins pour tableaux de bord personnalisés
- Pour les appareils de bureau, mobiles et WebXR pris en charge
Hébergez, adaptez et maintenez vous-même
Le format GLB ouvert, l’auto-hébergement et l’accès au code source vous donnent le contrôle de votre application.
Noyau open source et accès au code de Commercial
Le noyau Community est disponible sur GitHub sous AGPL-3.0. realvirtual Commercial inclut aussi le code de l’éditeur, de l’import CAD et des autres modules commerciaux, sous licence commerciale.
Garantie de stabilité des prix
Nous garantissons : aucun changement des conditions de licence et aucune augmentation de prix au-delà du taux d’inflation officiel – jamais – pour les contrats existants.
Auto-hébergement et maintenance
Exploitez l’application sur votre matériel et conservez les fichiers livrés. L’accès au code vous permet de maintenir et d’étendre le logiciel dans le cadre de votre licence.


Conçu en Allemagne
Développé par realvirtual GmbH au Bade-Wurtemberg, Allemagne – le cœur de l'ingénierie européenne de machines et d'installations. Standards d'ingénierie allemands et protection des données de l'UE, avec livraison et support dans le monde entier.
Partage chiffré de bout en bout
Un projet partagé est chiffré en AES-256-GCM dans votre navigateur. La clé circule dans le fragment du lien et le mot de passe, et n’atteint jamais le serveur.
Livraison figée pour toute la durée de vie de la machine
La livraison figée fixe la version livrée par empreinte (digest), pour une exploitation sur plus de 10 ans. Les correctifs de sécurité lui parviennent via le dépôt public AGPL, sans abonnement de support. Conçue pour le règlement européen sur les machines de 2027.
Construit sur des standards ouverts
realvirtual Unity Plugin
Pour créer votre propre application, avec C#, PhysX, XR et builds autonomes, utilisez le realvirtual Unity Plugin. Il lit et écrit le même GLB, le modèle circule donc dans les deux sens. Starter est gratuit sur Unity Asset Store ; Professional ajoute l’import CAD et l’ensemble complet des interfaces.
realvirtual Commercial inclut realvirtual Unity Plugin Starter et Professional. La licence Unity Editor s’obtient séparément auprès de Unity Technologies.
Opérationnel en 30 secondes
git clone https://github.com/game4automation/realvirtual-WEB.git
cd realvirtual-WEB
npm install
npm run dev
Prérequis : Node.js >= 20.19 ou >= 22.12.
Un modèle pour la planification, la mise en service et l’exploitation.
Voyez-le en action
Essayez la démo en direct ou clonez le repo et commencez à construire