Todo lo que hace realvirtual.
Un gemelo digital, en local en su navegador.
De la importación CAD a la máquina en funcionamiento, y todo se ejecuta en local en su ordenador: sus datos CAD y modelos no se suben, no hay nube de por medio. Casi todo está disponible en vivo en la Public Demo, sin cuenta.
Esta página muestra lo esencial. La documentación describe cada función. Leer la documentación →
Del CAD a una máquina probada: importe geometría con realvirtual Commercial y configure cinemática, accionamientos y sensores en el navegador. La planificación de layouts y la DES le ayudan a comparar conceptos de producción; el gestor de experimentos para estudios sistemáticos forma parte de Commercial. Pruebe su controlador con el modelo mediante CONNECT y utilice después el gemelo para presentaciones, formación y como HMI 3D en la máquina en funcionamiento.
realvirtual explicado en dos minutos · Vídeo en inglés con subtítulos en inglés2:00
Construya el gemelo y diagnostique fallos con IA
realvirtual incluye una ventana de IA y un servidor MCP abierto para cualquier agente de IA. realvirtual no opera una nube de IA propia: usted elige el modelo y el proveedor. La IA es opcional: también puede crear y editar todo usted mismo en el editor completo.
La ventana de IA en realvirtual
Describa un transportador con barrera de luz, una señal PLC o una secuencia de prueba. Vea cómo se construye y modifica el gemelo. La ventana ejecuta Claude Code o Codex en local mediante CONNECT, con su propia cuenta.
Configurarla con CONNECT →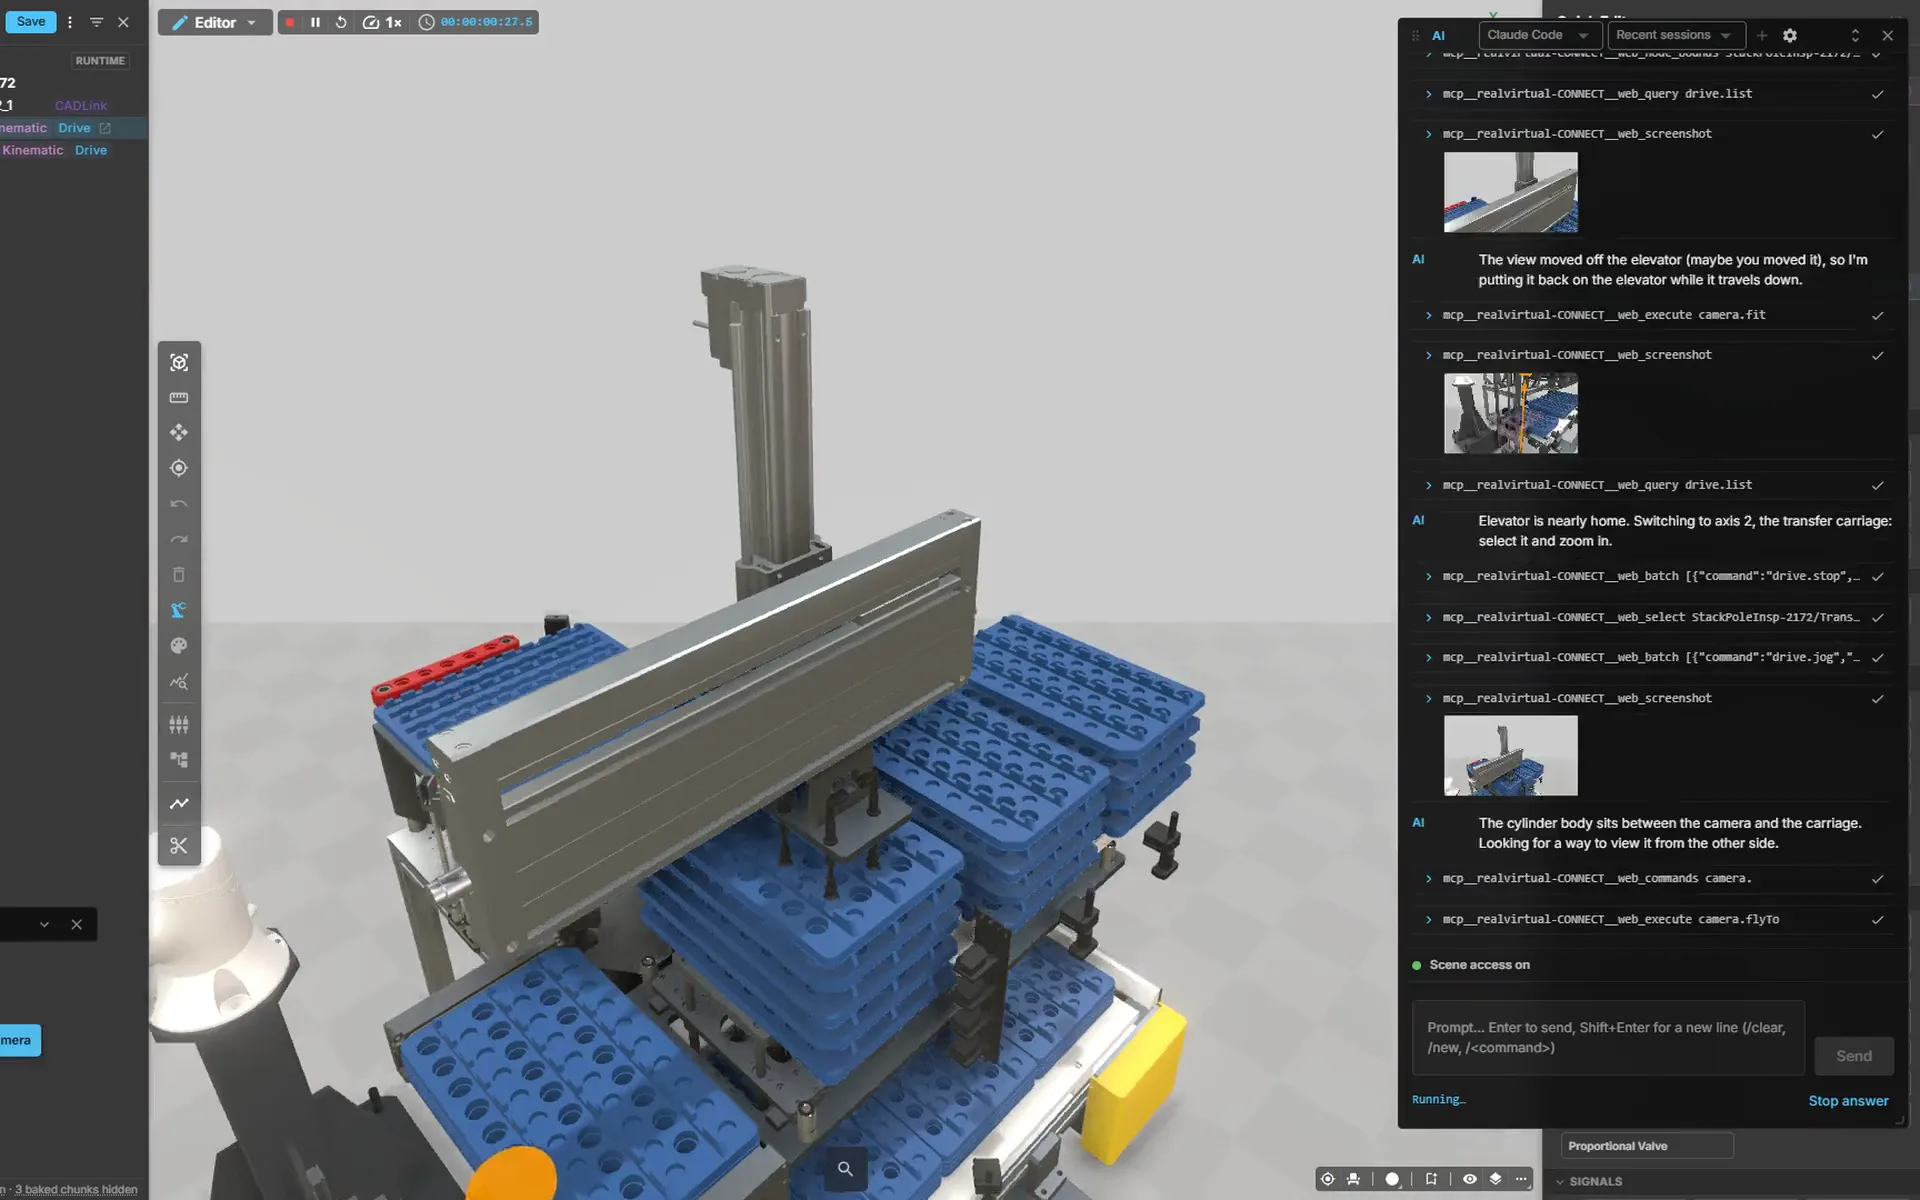
Su propia IA, conectada por MCP
Cualquier cliente MCP, incluidos sus propios agentes y clientes con modelos locales, puede leer y construir la escena, mover accionamientos, leer y escribir señales y hacer capturas de pantalla cuando se le pide.
Construir con IA mediante MCP: documentación →Diagnóstico de fallos con sus propios manuales
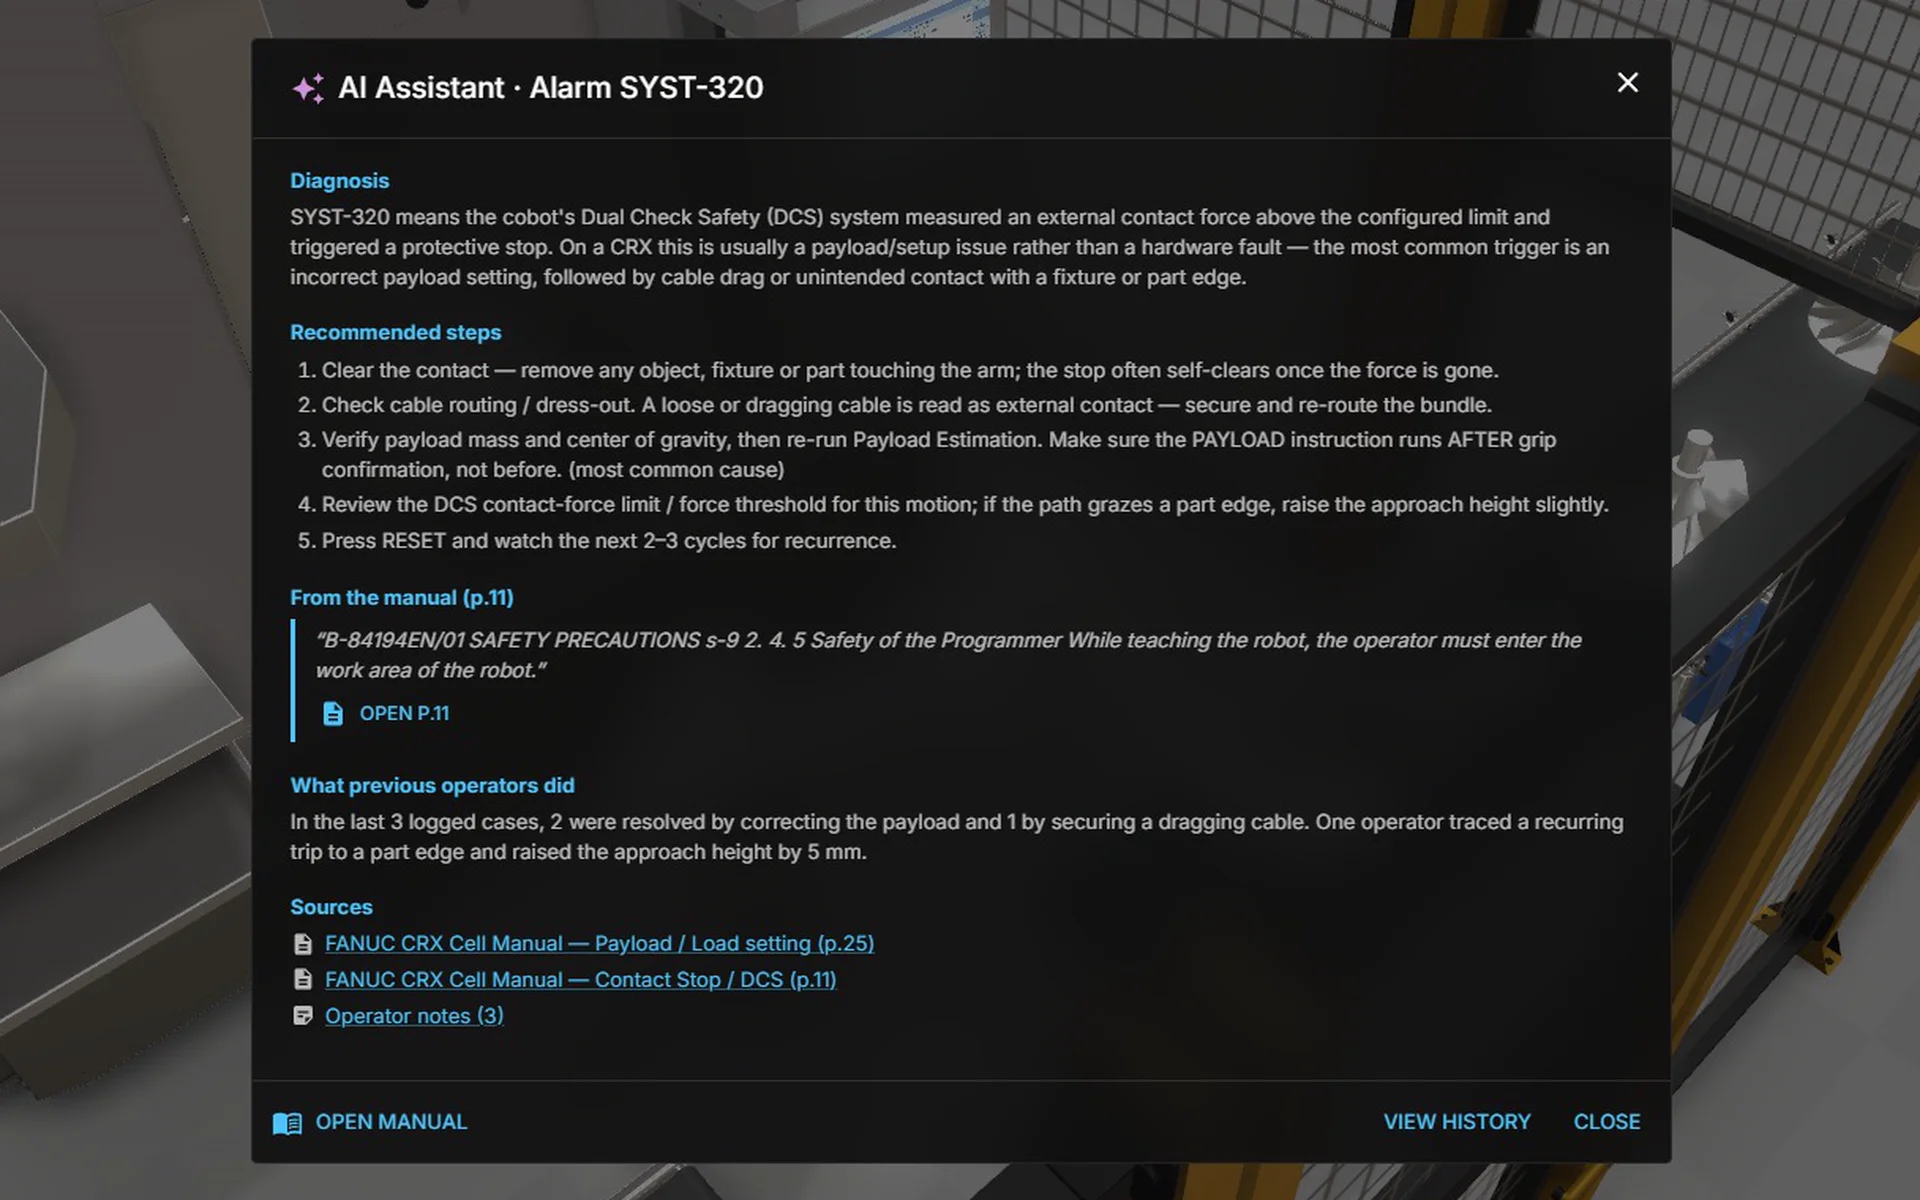
Ante una alarma del PLC, Ask AI busca en la documentación de la máquina y propone causas y medidas correctivas. La referencia a la fuente abre la página PDF correspondiente.
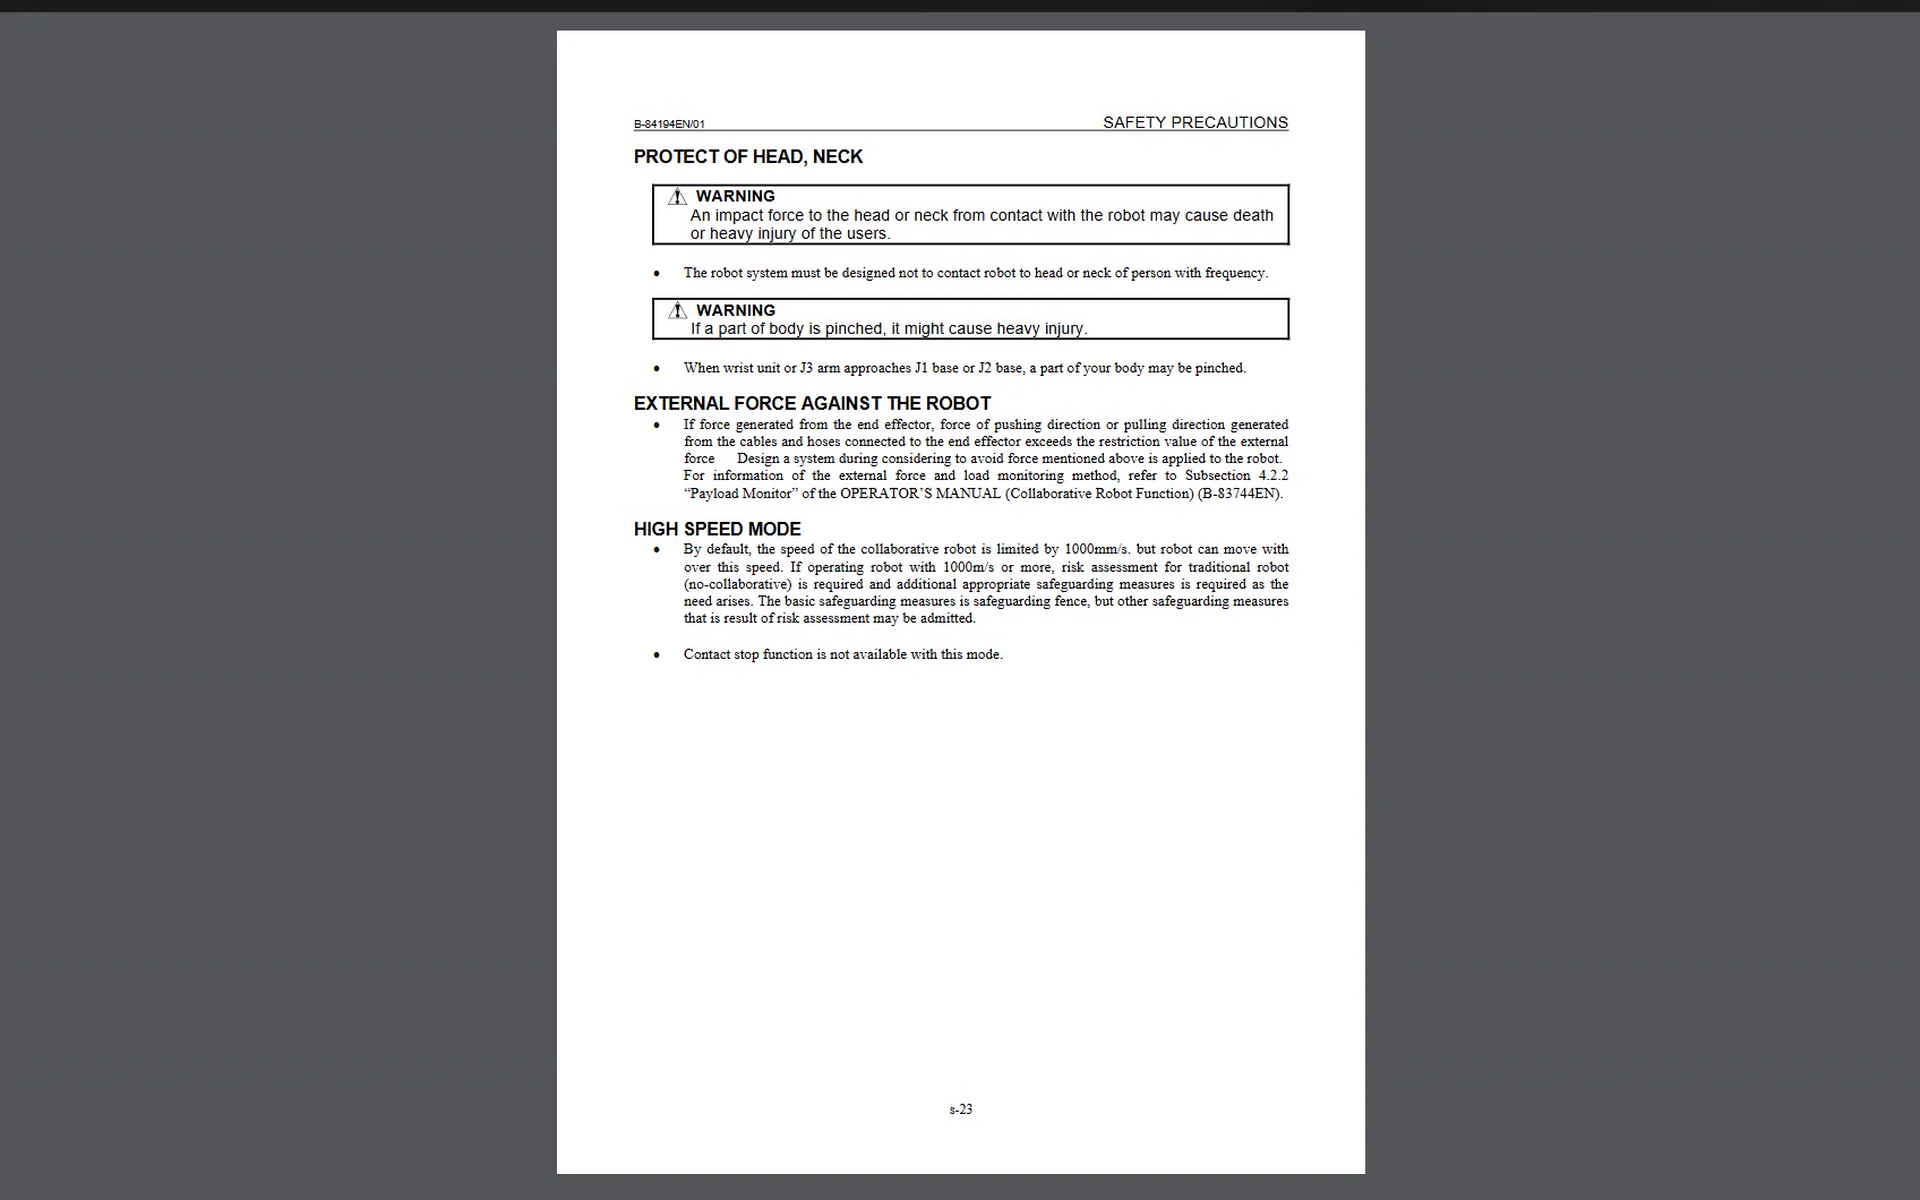
Respuestas con fuentes de sus manuales
Tus manuales se indexan localmente en una base de datos vectorial. Ante una alarma, la búsqueda encuentra primero los pasajes adecuados – solo entonces el modelo de lenguaje redacta la respuesta, anclada en tus documentos reales. La referencia abre el PDF en la página citada.
LLM de libre elección
Conexión mediante la interfaz estándar de OpenAI: un proveedor alojado en la UE para soberanía de datos, o un modelo totalmente local en tu propio hardware – pura configuración de backend, sin actualizar el visor.
Sus manuales se quedan en su backend
Los PDF, el índice de búsqueda y los embeddings residen en su backend CONNECT. Al hacer una pregunta, breves extractos de texto van al modelo que usted eligió; al indexar, el texto del manual va al servicio de embeddings, salvo que también se ejecute en local. La clave API nunca llega al navegador. Los comentarios de los operarios se guardan de forma centralizada y se comparten entre turnos y dispositivos.
Physical AI
Entrene robots y modelos de visión en el gemelo: MuJoCo para la física de contacto, un enlace USD en vivo con NVIDIA Isaac Sim y exportación USD con animación grabada.
No disponible en la Public Demo: la IA necesita CONNECT y su propio acceso de IA en su equipo. Límites de la Public Demo
De los datos CAD a un modelo funcional
Importe datos CAD existentes, añada cinemática y accionamientos y conserve la lógica cuando cambie el CAD.
Importación
- STEP
- JT, con cinemática PLMXML de NX / Teamcenter
- USD (.usdz, .usda)
- FBX
- GLB
- Layouts DXF
- Assets NVIDIA SimReady
- Onshape (nube)
- Unity Asset Manager (nube)
- SolidCraft, en vivo mientras modela
Exportación
- GLB con rv_extras: geometría, cinemática, señales y lógica en un archivo autodescriptivo
- USD con animación grabada
- Enlace USD en vivo con NVIDIA Isaac Sim
Importación CAD y editor
Importe STEP, JT, USD o FBX directamente en el navegador y construya allí el mecanismo: defina pivotes, agrupe piezas, asigne articulaciones y accionamientos; los brazos de un robot delta se convierten en cinemática móvil sin salir de la página. Una reimportación actualiza una revisión CAD en su sitio. Parte de la licencia comercial.
Pruébelo en la Public Demo (se abre en una pestaña nueva)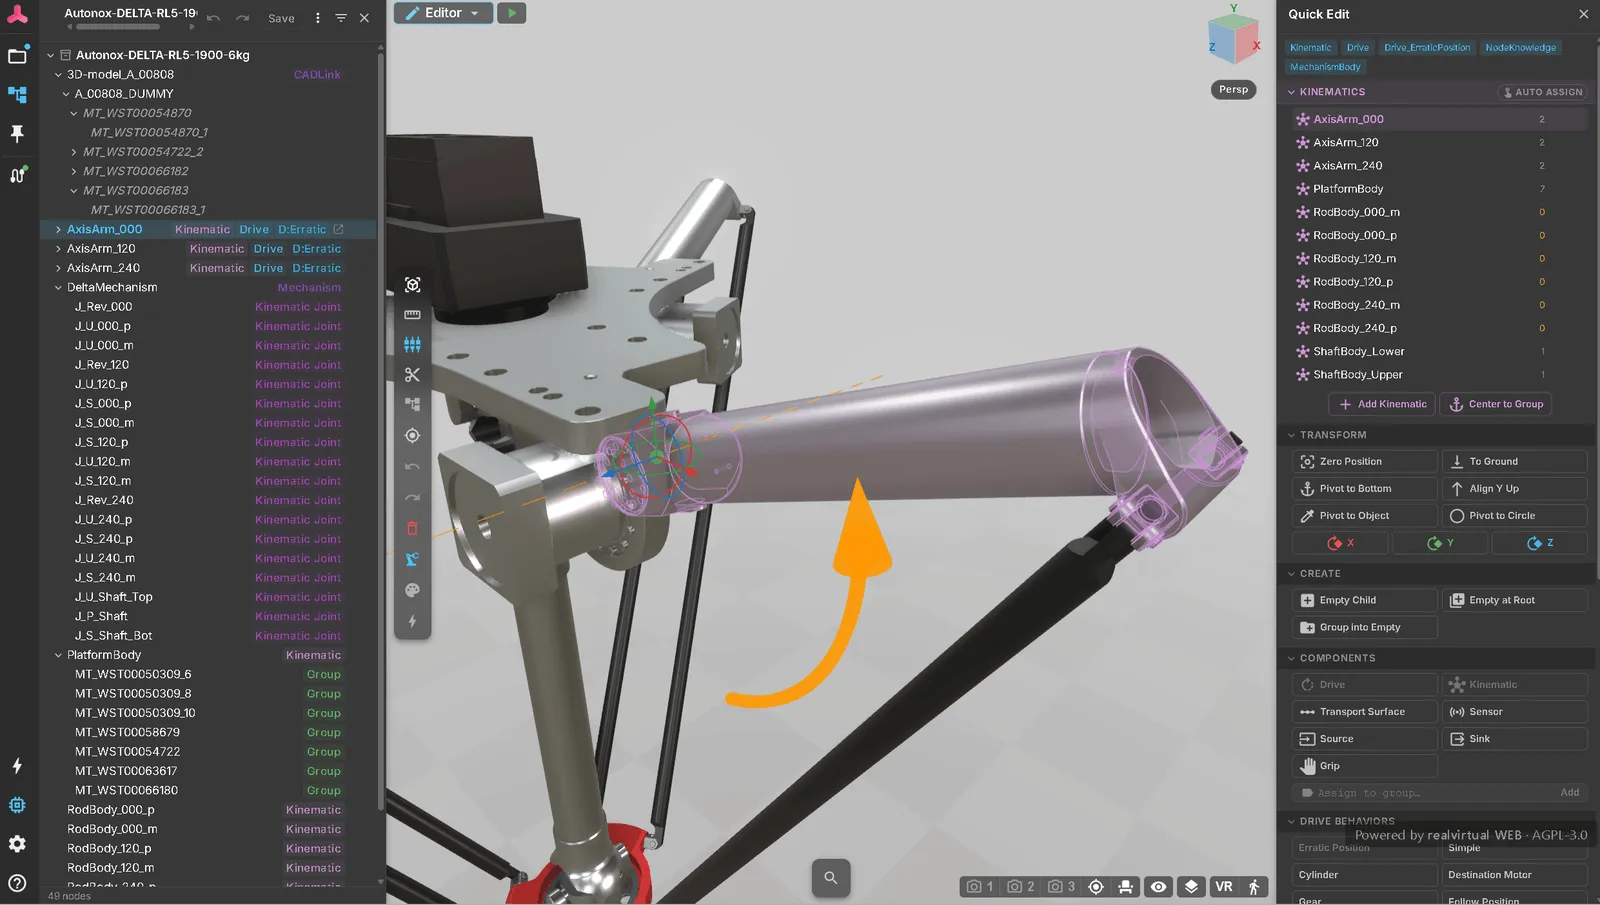
Dimensionado de accionamientos
Las fuerzas y pares de eje salen directamente del mecanismo mientras se mueve, así que usted ve lo que debe aportar cada accionamiento antes de elegirlo. Los valores de la cadena cinemática se muestran como estimaciones.
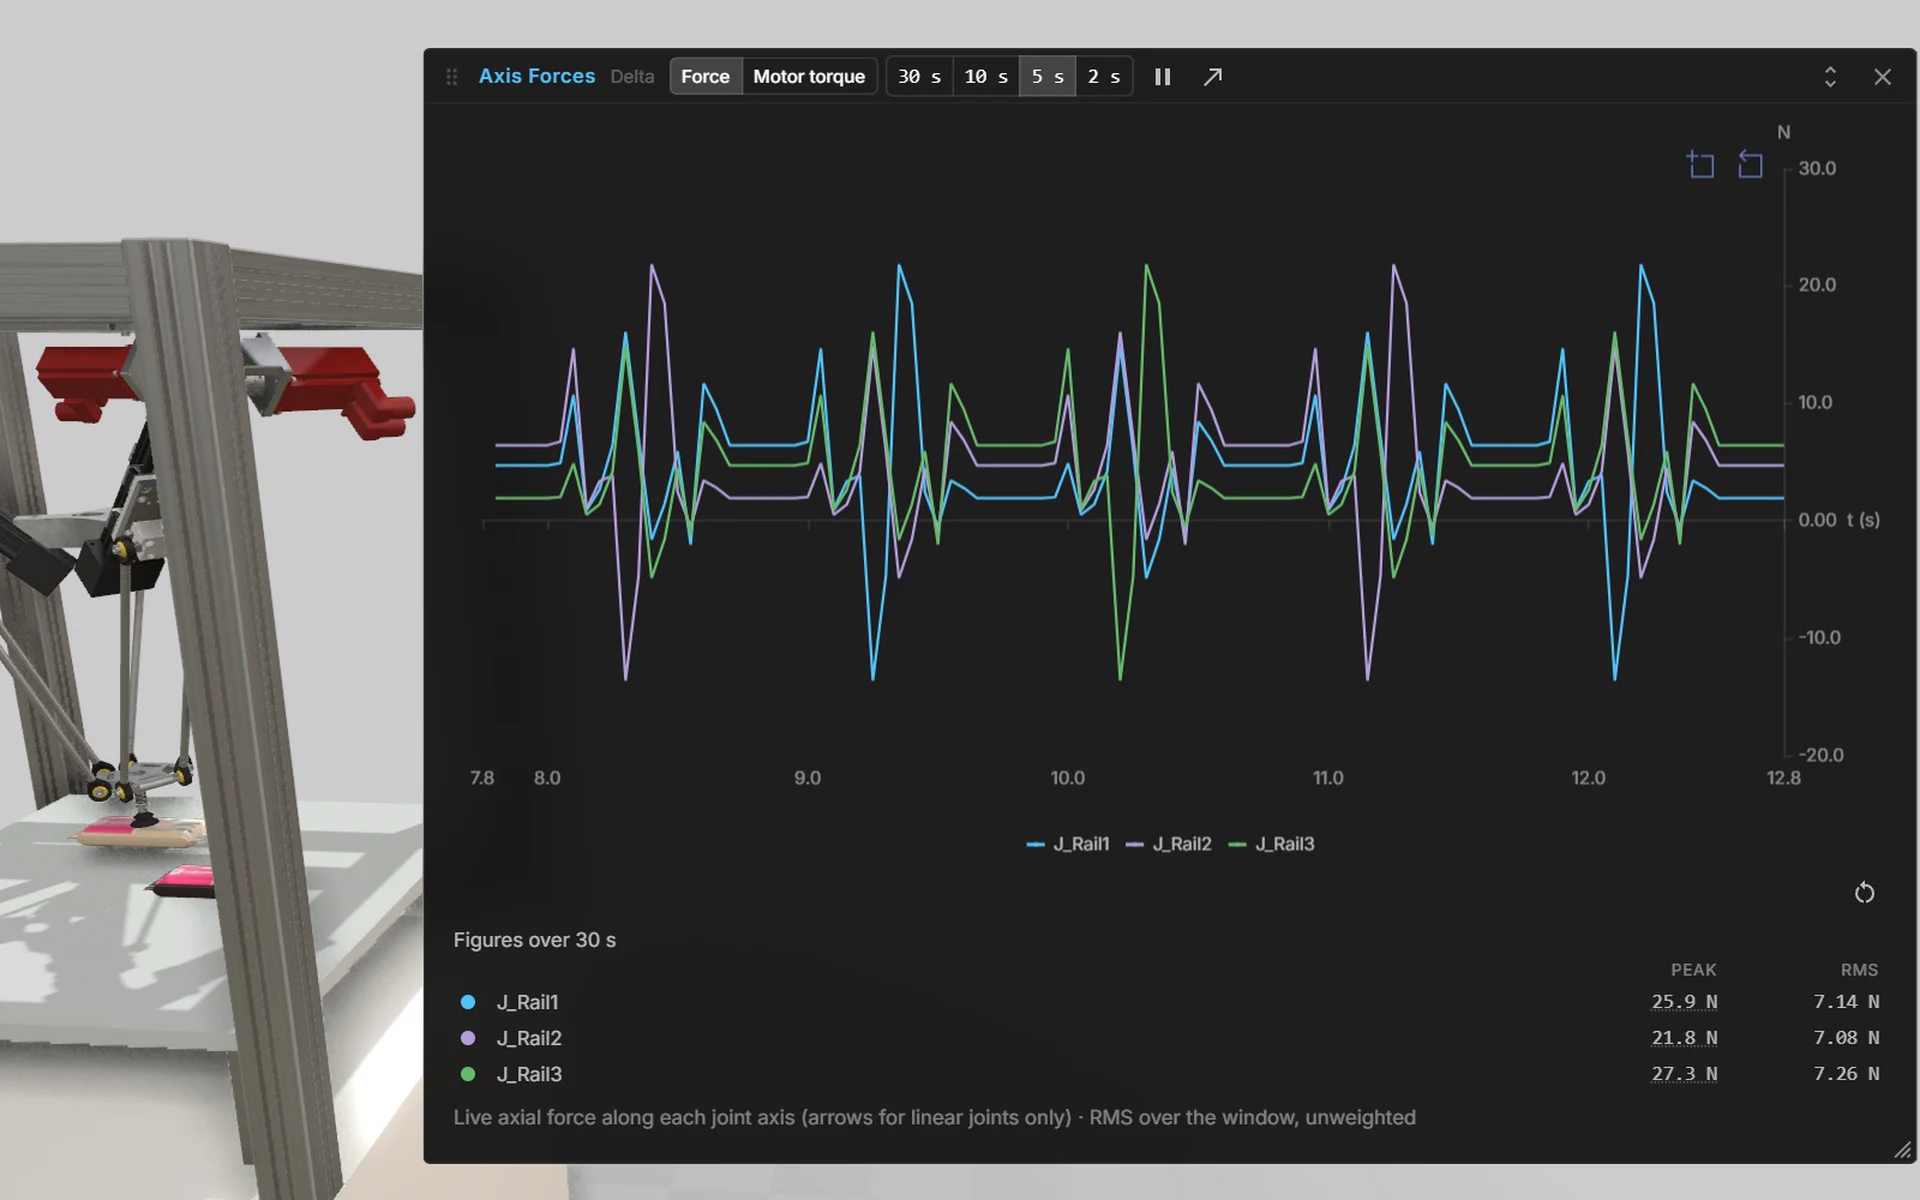
Simulación multimotor: el método adecuado para cada pregunta
Usted construye un solo modelo y elige el método más sencillo que responde a su pregunta: simulación cinemática, física 2D, física de sólidos rígidos, física de detalle o simulación de eventos discretos. Para casos especiales, los métodos en tiempo real pueden combinarse por zonas.
Cinemática de sólidos rígidos y cálculo de fuerzas matemáticamente correctos
Los motores de videojuegos resuelven las articulaciones de forma iterativa y con aproximaciones. Eso basta para juegos, no para dimensionar una máquina. realvirtual resuelve la cinemática con su propio solver de restricciones y las fuerzas con dinámica inversa de Newton-Euler, incluidas las cadenas cinemáticas cerradas.
- Cinemática de sólidos rígidos guiada por posición: determinista y sin deriva, incluida la cinemática paralela como la del robot delta
- Fuerza y par de accionamiento por eje y fuerzas en los apoyos por articulación, a lo largo de todo el ciclo de movimiento
- Masas, centros de gravedad y tensores de inercia tomados automáticamente de la geometría CAD, cada uno modificable
- Un único núcleo de solver, con doble precisión interna, en el navegador (WebAssembly) y en el Unity Plugin
Planificación sobre el mismo modelo
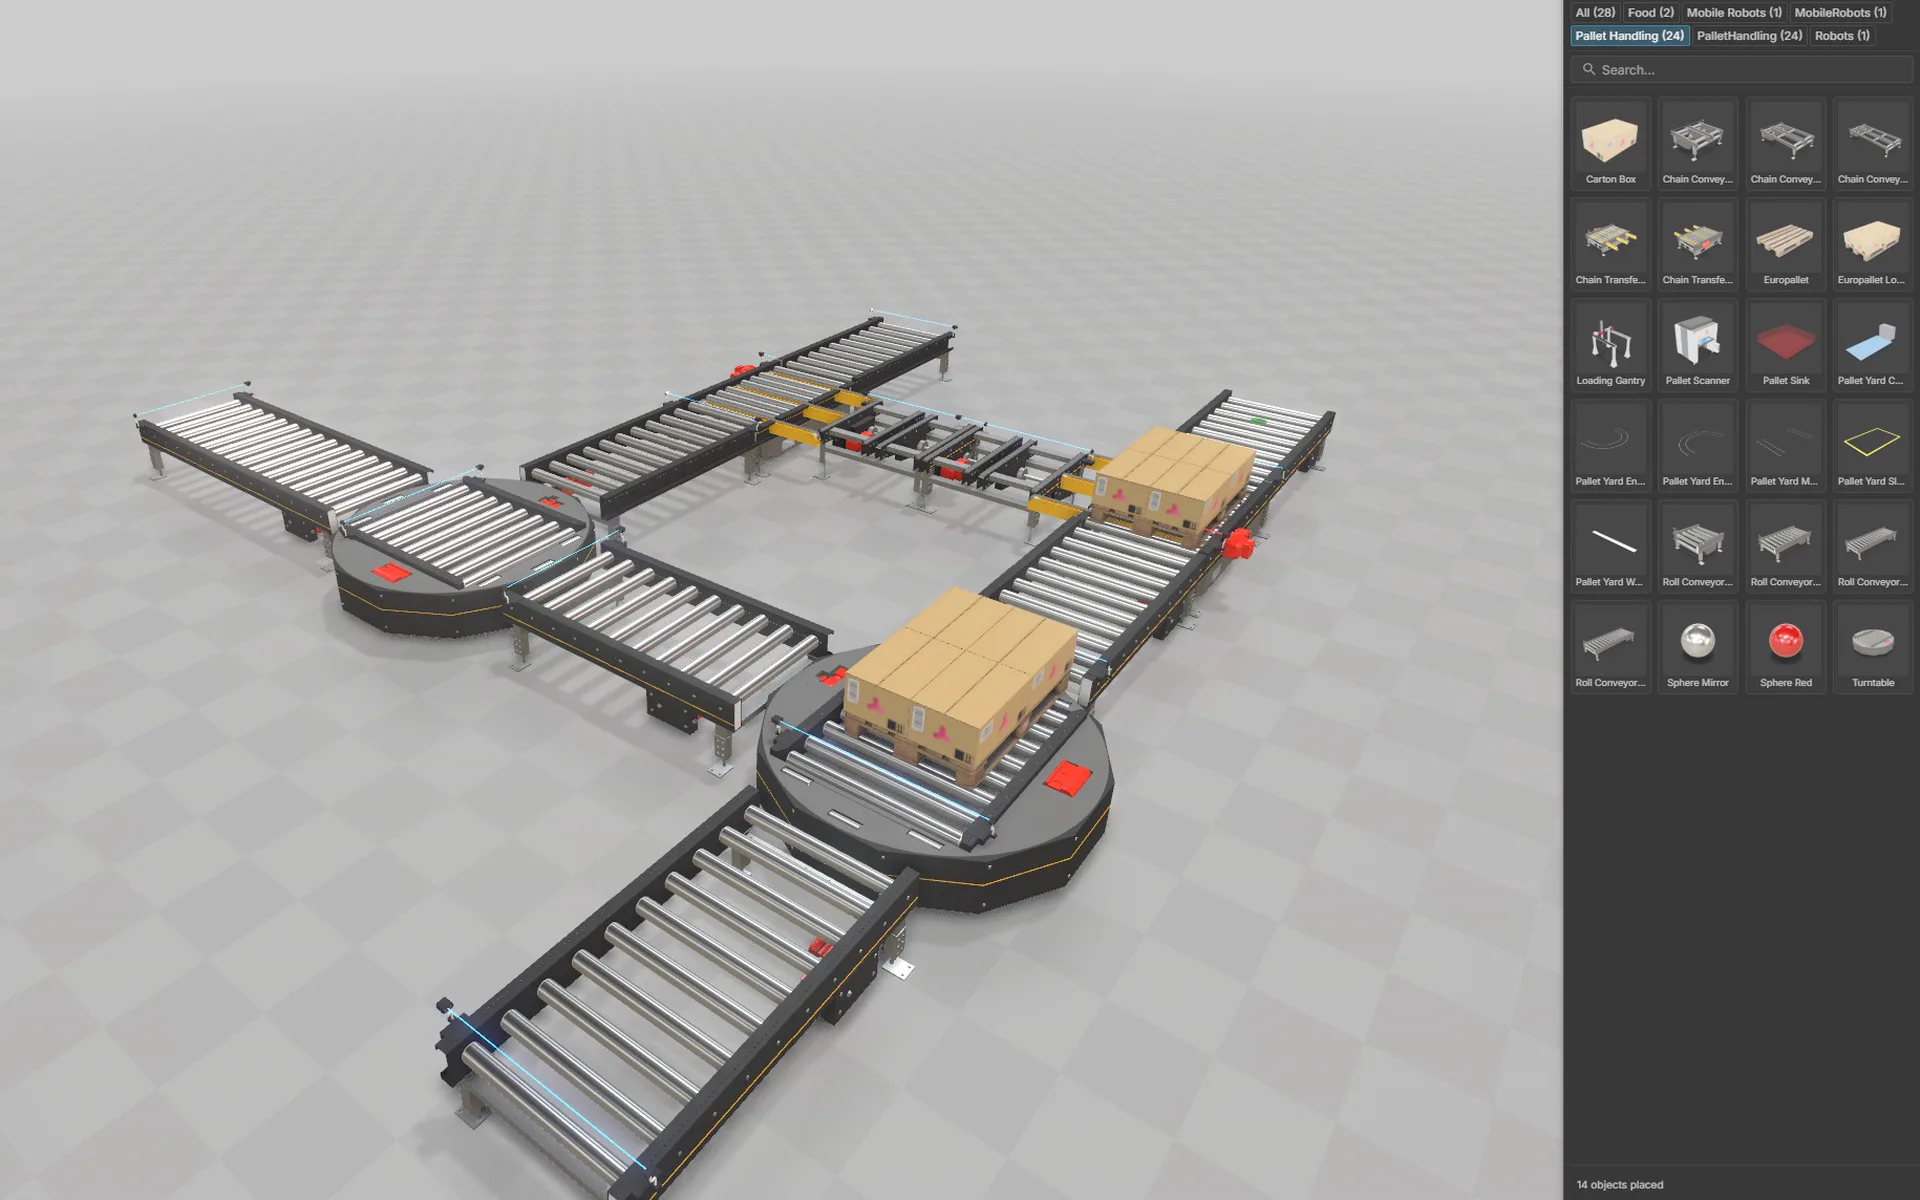
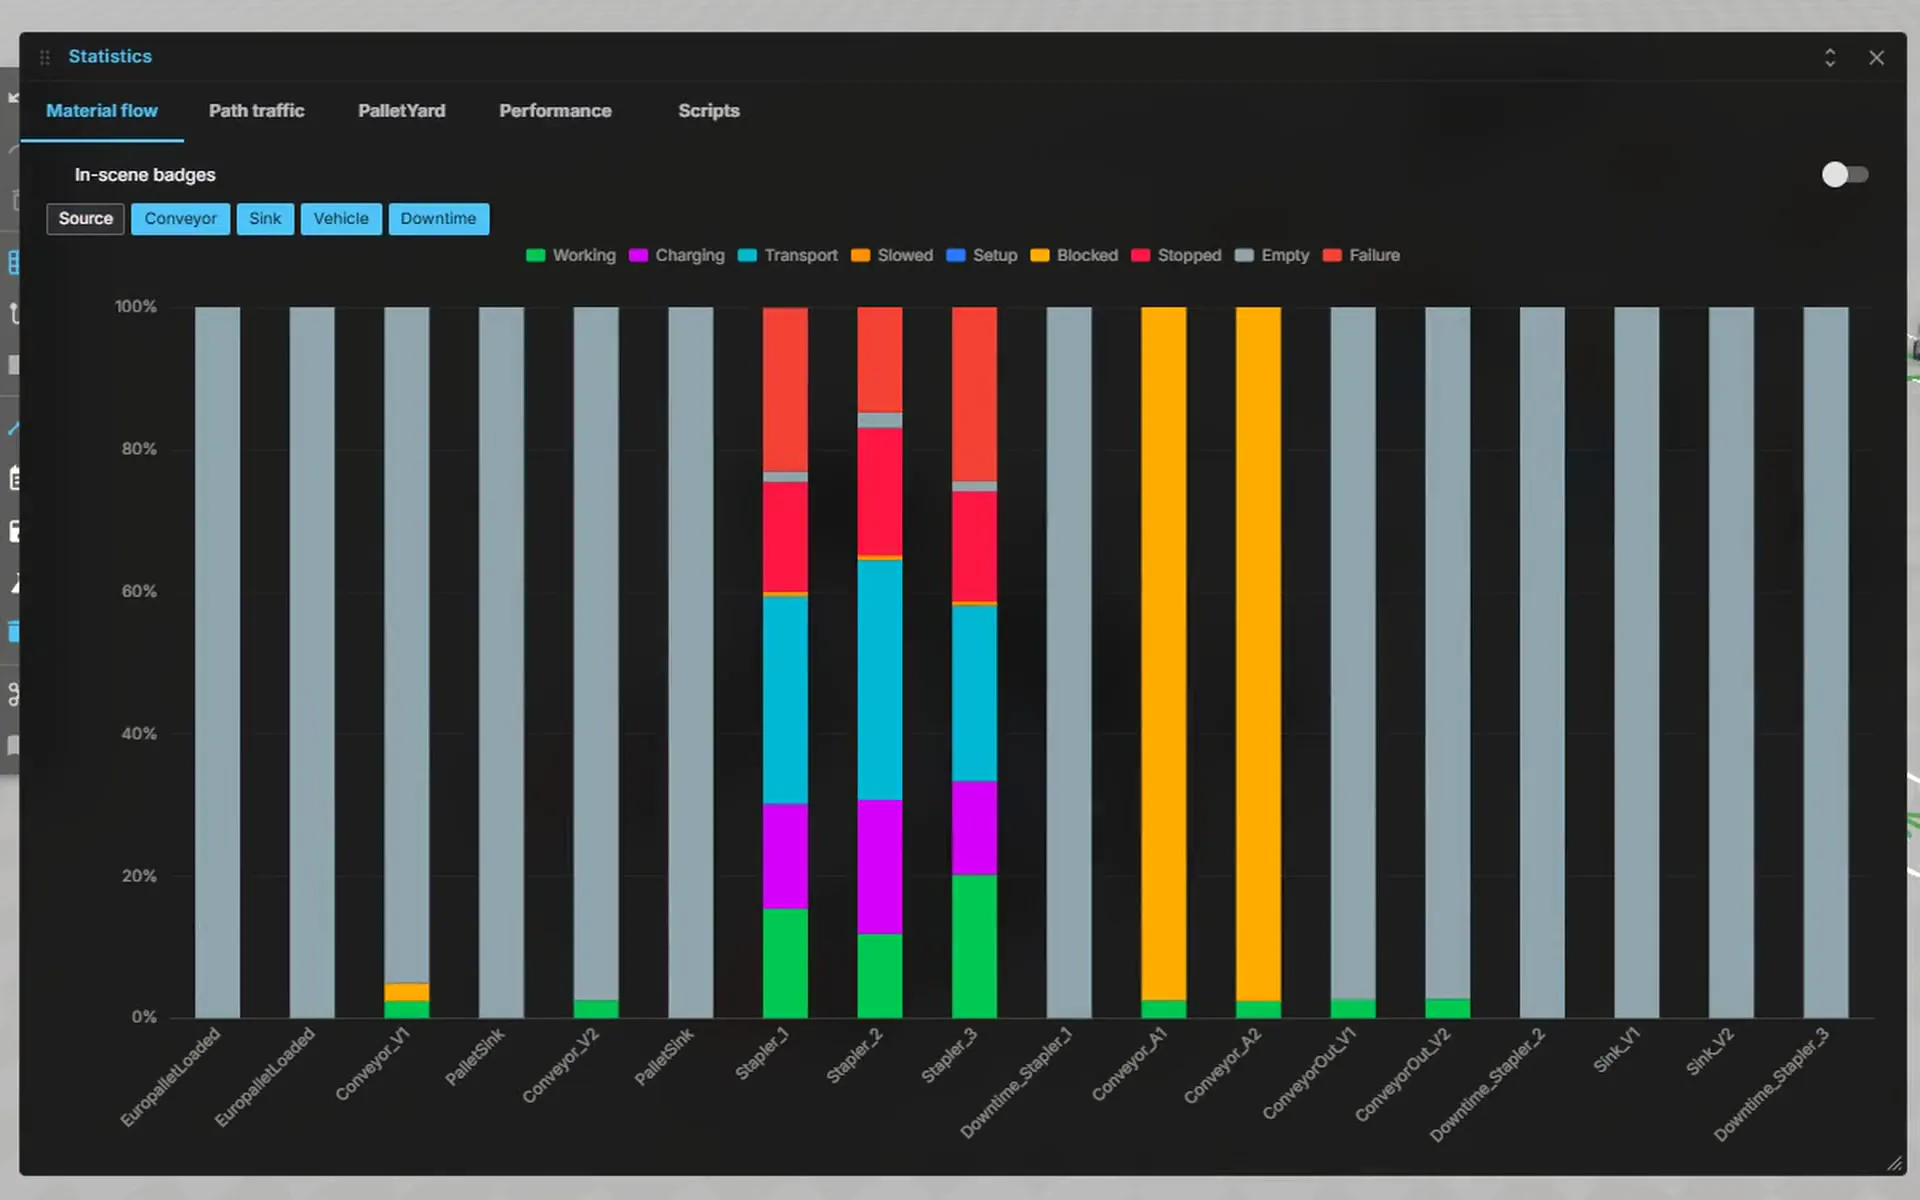
Monte layouts con componentes de biblioteca y ejecute el flujo de materiales como simulación de eventos discretos, en local en el navegador. El núcleo de simulación es de código abierto; el gestor de experimentos para estudios forma parte de Commercial.
El gemelo digital pasa al principio
Diez diapositivas desde el punto de vista del usuario. El CAD y los datos de planificación que ya tiene pasan a ser la fuente de verdad, y a partir de ellos el gemelo se crea o se actualiza en menos de una hora. Las diapositivas recorren lo que esto implica para las bibliotecas, los datos no estructurados, los layouts generados por IA y el trabajo del ingeniero.
Envíenos su archivo STEP. Su gemelo digital en menos de una hora.Escríbanos
Lógica PLC y paneles de operador
Utilice Structured Text según IEC 61131-3, bloques de función, comandos de movimiento PLCopen y paneles de operador en el navegador antes de conectar el controlador real.
PLC virtual en Structured Text
- Structured Text (IEC 61131-3) en el editor integrado, con observación de variables
- Funciones y bloques de función IEC, temporizadores y contadores
- PLCopen Motion, un subconjunto de la Parte 1 y la Parte 4: MC_MoveAbsolute, MC_MoveLinearAbsolute y más
- Paneles de operador con pulsadores, pilotos y valores, como el panel real
- Su IA escribe el código ST y usted lo revisa en el editor
El PLC virtual ejecuta ST estándar según IEC 61131-3. Es la base para la automatización detallada posterior, no código PLC específico de un fabricante para transferir 1:1.
Pruébelo en la Public Demo (se abre en una pestaña nueva)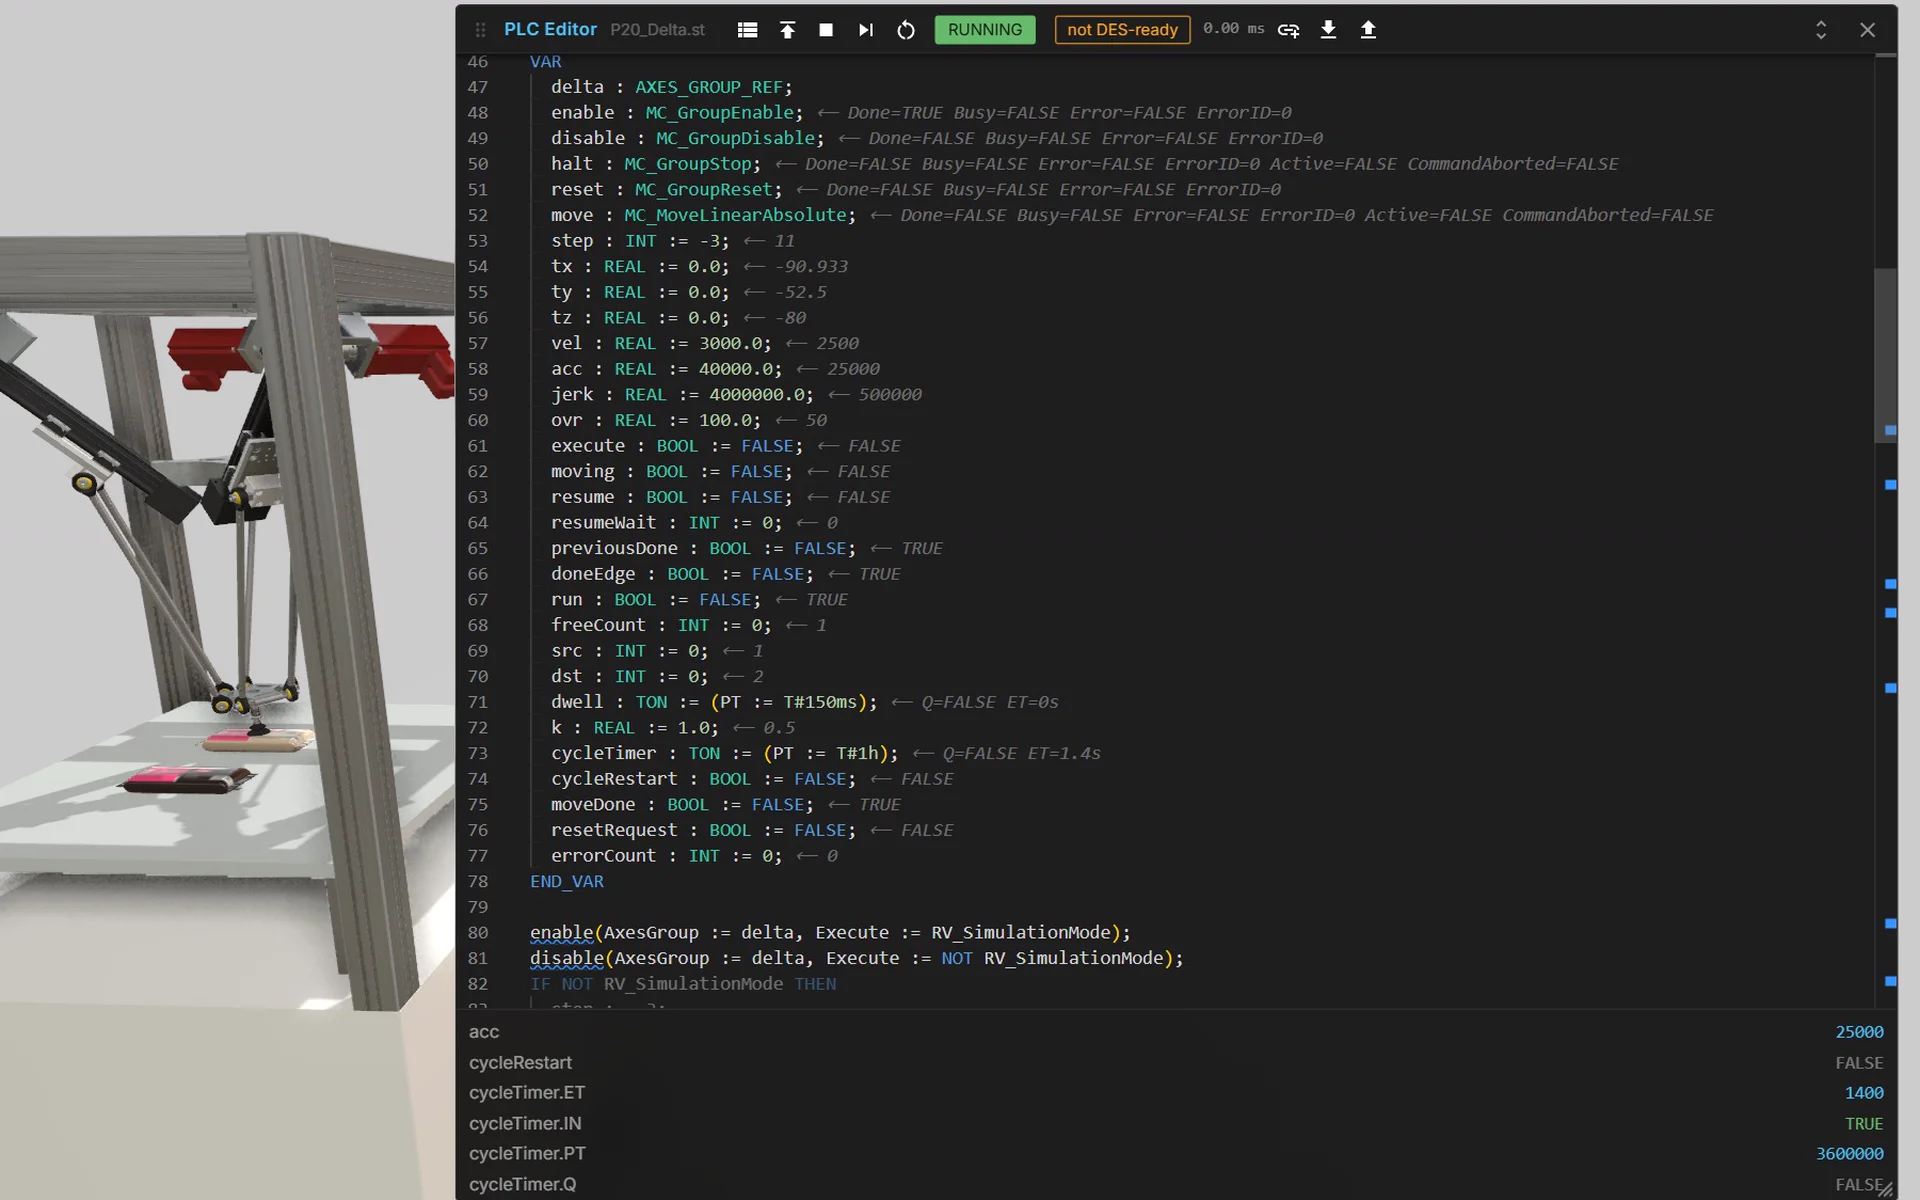
27interfaces mediante CONNECT
Interfaces con controladores y robots reales
Cuando el PLC virtual cede el control, el gemelo se conecta al controlador real. Las interfaces funcionan a través de realvirtual CONNECT en el equipo local.
Controladores
- Siemens S7 TCP/IP
- Siemens PLCSIM Advanced
- Siemens SIMIT
- Beckhoff TwinCAT ADS
- Bosch Rexroth ctrlX
- B&R PVI
- Festo
- Keba
- Mitsubishi MELSEC
- SEW MOVI-C
Estándares abiertos
- OPC UA
- MQTT
- Modbus
- EtherNet/IP
- WebSocket Realtime
- UDP
Robots
- ABB RobotStudio
- KUKA
- KUKA RSI
- FANUC
- Universal Robots
- Denso
- RoboDK
- Wandelbots NOVA
- igus ReBeL
Simulación
- FMI (FMU)
- WINMOD Y200
CONNECT es gratuito hasta 20 señales. Todas las interfaces y cómo funciona CONNECT →
En operación y ante el cliente
Reutilice su modelo de puesta en marcha como HMI 3D en la máquina en funcionamiento, como sistema de información de máquina para el servicio técnico y como presentación interactiva.
3D HMI en Vivo
Muestre posiciones de accionamientos, estados de sensores, alarmas e indicadores de producción en el modelo de la máquina. CONNECT transmite las señales PLC al navegador por WebSocket, reuniendo documentación y valores en vivo en cada componente.
Sistema de Información de Máquinas
Adjunta documentos, guías de mantenimiento, listas de repuestos y manuales directamente a componentes 3D. Los técnicos hacen clic en una pieza y ven su documentación en contexto. El Reglamento de Máquinas de la UE 2023/1230 (vigente desde enero de 2027) ahora habilita la documentación de máquinas totalmente digital – realvirtual está preparado.
WebXR (VR/AR)
Abra el gemelo en dispositivos VR y AR compatibles mediante WebXR. La aplicación de navegador no requiere una compilación independiente para una tienda de aplicaciones. Las funciones VR y AR disponibles dependen del dispositivo y del navegador.
Pruébelo en la Public Demo (se abre en una pestaña nueva)
Ventas y configuración de productos
Presente máquinas en el navegador y explique visualmente sus variantes. Los clientes exploran el modelo 3D y seleccionan opciones en configuradores desarrollados a medida.
Formación, aceptación y soporte
Practique secuencias de operación con el gemelo digital, revise en equipo el comportamiento de la máquina y analice incidencias de servicio sobre el modelo. Compártalo mediante un enlace al navegador.
Navegador no significa nube
realvirtual es una aplicación web estática: el navegador carga la aplicación una vez, y usted decide desde dónde. Los datos de máquina toman otro camino: fluyen directamente entre el navegador y la máquina dentro de su red local. Para funcionar no necesita backend en la nube ni cuenta; compartir un proyecto por enlace es la única excepción deliberada, y antes se cifra. Sin lock-in: el código fuente es abierto, y el formato GLB también.
Su gemelo digital ahora es una URL
Once diapositivas sobre lo que cambia cuando todo el gemelo se ejecuta en una pestaña del navegador: sin instalación, en su propio servidor web o sin ninguno, sin contrato de nube, y su CAD se queda en su disco.
Las conexiones de PLC en vivo y los archivos CAD muy grandes pasan por la aplicación CONNECT. Los enlaces para compartir y el guardado en la nube son opcionales. El núcleo es de código abierto (AGPL) e incluye el núcleo de simulación de eventos discretos. El editor, la importación de CAD y el gestor de experimentos DES son comerciales, y las licencias comerciales también incluyen el código fuente completo.
Lo que necesita: un navegador
realvirtual calcula y renderiza en local en su ordenador, en el navegador. Sin clúster de GPU, sin granja de render, sin estación de trabajo de gama alta: la gráfica integrada basta para aplicaciones sencillas, y una tarjeta gráfica dedicada normal para instalaciones grandes.
- Chrome, Edge, Firefox o Safari actuales, también en tabletas
- Renderizado mediante WebGL 2 o WebGPU, con aceleración por hardware
- Funciona con Intel Iris Xe, gráficos integrados de AMD y Apple Silicon; con holgura con una tarjeta dedicada normal
- Miles de piezas en simulación a la vez, en un ordenador normal
Public Demo: casi todo, sin cuenta
La demo ejecuta el alcance de Commercial en su navegador: editor, importación CAD, cinemática, IK, PLC virtual con bloques de función, DES con el gestor de experimentos, planificador de layouts, HMI 3D y WebXR. Los modelos que abre se quedan en su navegador, salvo que los comparta deliberadamente; un proyecto compartido se cifra antes de salir.
Probar Demo en Vivo (se abre en una pestaña nueva)Límites de la Public Demo
- IA: necesita CONNECT y su propio acceso de IA en su equipo
- Importación CAD hasta 25 MB en STEP y 12 MB en JT
- Alojada en web.realvirtual.io, con aviso de consentimiento de analítica y atribución a realvirtual; sin alojamiento propio ni uso sin conexión
- Sin plugins TypeScript propios
- Sin soporte, garantía ni compromiso de disponibilidad
- Condiciones de uso: sin uso masivo automatizado, sin reventa del acceso, sin integración en su propia oferta comercial; el almacenamiento y los enlaces para compartir son limitados
Más allá de estos límites: realvirtual Commercial en su propia implantación. Licencia →
Open Source + Comercial
Probar no cuesta nada, y entregar bajo AGPL cumpliendo sus obligaciones tampoco. Con realvirtual Commercial se paga una licencia de desarrollador – 1.920 €/año – más exactamente una tarifa en cuanto el gemelo se pone a disposición de otras personas o se entrega: desde 300 € de pago único por máquina.
Sin ataduras de suscripción: la licencia solo corre mientras desarrolla. Lo que entrega sigue funcionando sin suscripción (sin conexión, más de 10 años, conforme al Reglamento de Máquinas de la UE 2027) y tras 12 meses pagados conserva para siempre la última versión de toda licencia anual; las actualizaciones solo llegan con una licencia activa.
realvirtual Free
AGPL-3.0- Visor 3D, HMI 3D, simulación (60 Hz), núcleo de simulación de eventos discretos (DES), planificador de layouts, lógica de comportamiento JS, WebXR, código fuente completo
- Uso bajo AGPL-3.0, con las obligaciones aplicables de código fuente y atribución visible. Consulte las condiciones de licencia.
realvirtual Commercial
Licencia de desarrollo · Unity Plugin incluidosolo durante el desarrollo activo
+ exactamente una tarifa de despliegue – desde 300 €, pago único o anual según su caso de uso (ver abajo)
Todo lo de AGPL-3.0, más:
- Mantén confidenciales tus propios plugins y cambios del visor
- Marca propia en lugar del aviso de atribución
- Soporte prioritario
- Importación CAD y editor
Incluido en realvirtual Commercial: el realvirtual Unity Plugin opcional en las variantes Starter y Professional. Trabajar en Unity Editor requiere una licencia de Unity Editor independiente. Professional también está disponible por separado.
¿Quién usa el gemelo?
- Solo usted, en local en su propio equipo: ingeniería, puesta en marcha virtual contra el PLC real, estudios, formación o showroom con el aviso de atribuciónSin tarifa de desplieguesolo la licencia de desarrollador
- Entregado con la máquina o como proyecto300 € pago único – perpetua600 € con PLC en vivo, incl. runtime de CONNECT
- Puesto a disposición de otras personas en su propia planta: servidor interno, producción o HMI 3D3.000 € al añoincl. runtime de CONNECT
- Como aplicación pública (todo lo que vaya más allá de un showroom gratuito con el aviso de atribución)4.900 € al año
Cuatro ejemplos calculados
- Puesta en marcha: un desarrollador, en local, puesta en marcha virtual contra el PLC real1.920 €1.920 € de licencia, sin tarifa de despliegue
- Fabricante de máquinas: 12 máquinas al año, cada una con conexión PLC en vivo9.120 €1.920 € licencia + 12 × 600 €
- Planificador de plantas: 5 estudios de simulación al año, cada uno entregado al cliente3.420 €1.920 € licencia + 5 × 300 € tarifa de despliegue
- Explotador: una planta, HMI 3D interno para cualquier número de empleados4.920 €1.920 € licencia + 3.000 € tarifa de planta
Todos los precios netos; una licencia de desarrollador en cada caso.
Lifetime, OEM o contrato marco – a convenir.
Del modelo CAD al gemelo digital en el navegador
Importe datos CAD directamente en el navegador o utilice modelos GLB/glTF existentes. Añada cinemática, comportamiento y señales en el editor.
Cualquier Fuente GLB/glTF
Formatos 3D abiertos
- Blender, SolidWorks, Fusion 360, CATIA, NX, …
- Agrega vínculos de señales mediante esquema abierto rv_extras
- Comportamiento personalizado mediante plugins TypeScript y componentes de carga
- Formato 3D estándar – exporta desde cualquier herramienta CAD o 3D
CAD directamente en el navegador
Licencia comercial
- STEP, JT, USD, FBX
- Conversión local en el navegador, sin subida
- Cinemática JT desde PLMXML (Siemens NX, Teamcenter)
- Editor: pivotes, grupos, materiales, cinemática, dimensionado de accionamientos (beta)
realvirtual
Editor · Puesta en marcha virtual · 3D HMI · Sistema de Información de Máquinas
- Conexión PLC en vivo mediante WebSocket y realvirtual CONNECT
- 3D HMI con KPIs, alarmas, documentación
- Sistema de plugins para paneles personalizados
- Para dispositivos de escritorio, móviles y WebXR compatibles
Aloje, adapte y mantenga la aplicación por su cuenta
El formato abierto GLB, el alojamiento propio y el acceso al código fuente le dan control sobre su aplicación.
Núcleo abierto y acceso al código de Commercial
El núcleo Community está en GitHub bajo AGPL-3.0. realvirtual Commercial también incluye el código fuente del editor, la importación CAD y otros módulos comerciales, bajo licencia comercial.
Garantía de Estabilidad de Precios
Garantizamos: sin cambios en las condiciones de licencia y sin aumentos de precio más allá de la tasa de inflación oficial – nunca – para contratos existentes.
Alojamiento y mantenimiento propios
Ejecute la aplicación en su propio hardware y conserve los archivos entregados. El acceso al código le permite mantener y ampliar el software conforme a su licencia.


Desarrollado en Alemania
Desarrollado por realvirtual GmbH en Baden-Württemberg, Alemania – el corazón de la ingeniería europea de máquinas y plantas. Estándares de ingeniería alemanes y protección de datos de la UE, con entrega y soporte en todo el mundo.
Compartir con cifrado de extremo a extremo
Un proyecto compartido se cifra con AES-256-GCM en su navegador. La clave viaja en el fragmento del enlace y en la contraseña, y nunca llega al servidor.
Entrega congelada para toda la vida útil de la máquina
La entrega congelada fija la versión entregada por su digest, para una operación de más de 10 años. Las correcciones de seguridad llegan a través del repositorio AGPL público, sin suscripción de soporte. Diseñada para el Reglamento de Máquinas de la UE de 2027.
Construido sobre Estándares Abiertos
realvirtual Unity Plugin
Si crea su propia aplicación, con C#, PhysX, XR y builds independientes, utilice realvirtual Unity Plugin. Lee y escribe el mismo GLB, así que el modelo se mueve en ambas direcciones. Starter es gratuito en la Unity Asset Store; Professional añade importación CAD y el conjunto completo de interfaces.
realvirtual Commercial incluye realvirtual Unity Plugin Starter y Professional. La licencia de Unity Editor se adquiere por separado a Unity Technologies.
En Funcionamiento en 30 Segundos
git clone https://github.com/game4automation/realvirtual-WEB.git
cd realvirtual-WEB
npm install
npm run dev
Requisitos: Node.js >= 20.19 o >= 22.12.
Un modelo para planificación, puesta en marcha y operación.
Míralo en Acción
Prueba la demo en vivo o clona el repositorio y empieza a construir