Logiciel de mise en service virtuelle : testez le code automate avant l’assemblage
Testez votre code PLC sur la machine simulée avant que le matériel n’existe. Ouvrez la station de soudage laser et son PLC virtuel directement dans le navigateur pour examiner son cycle.
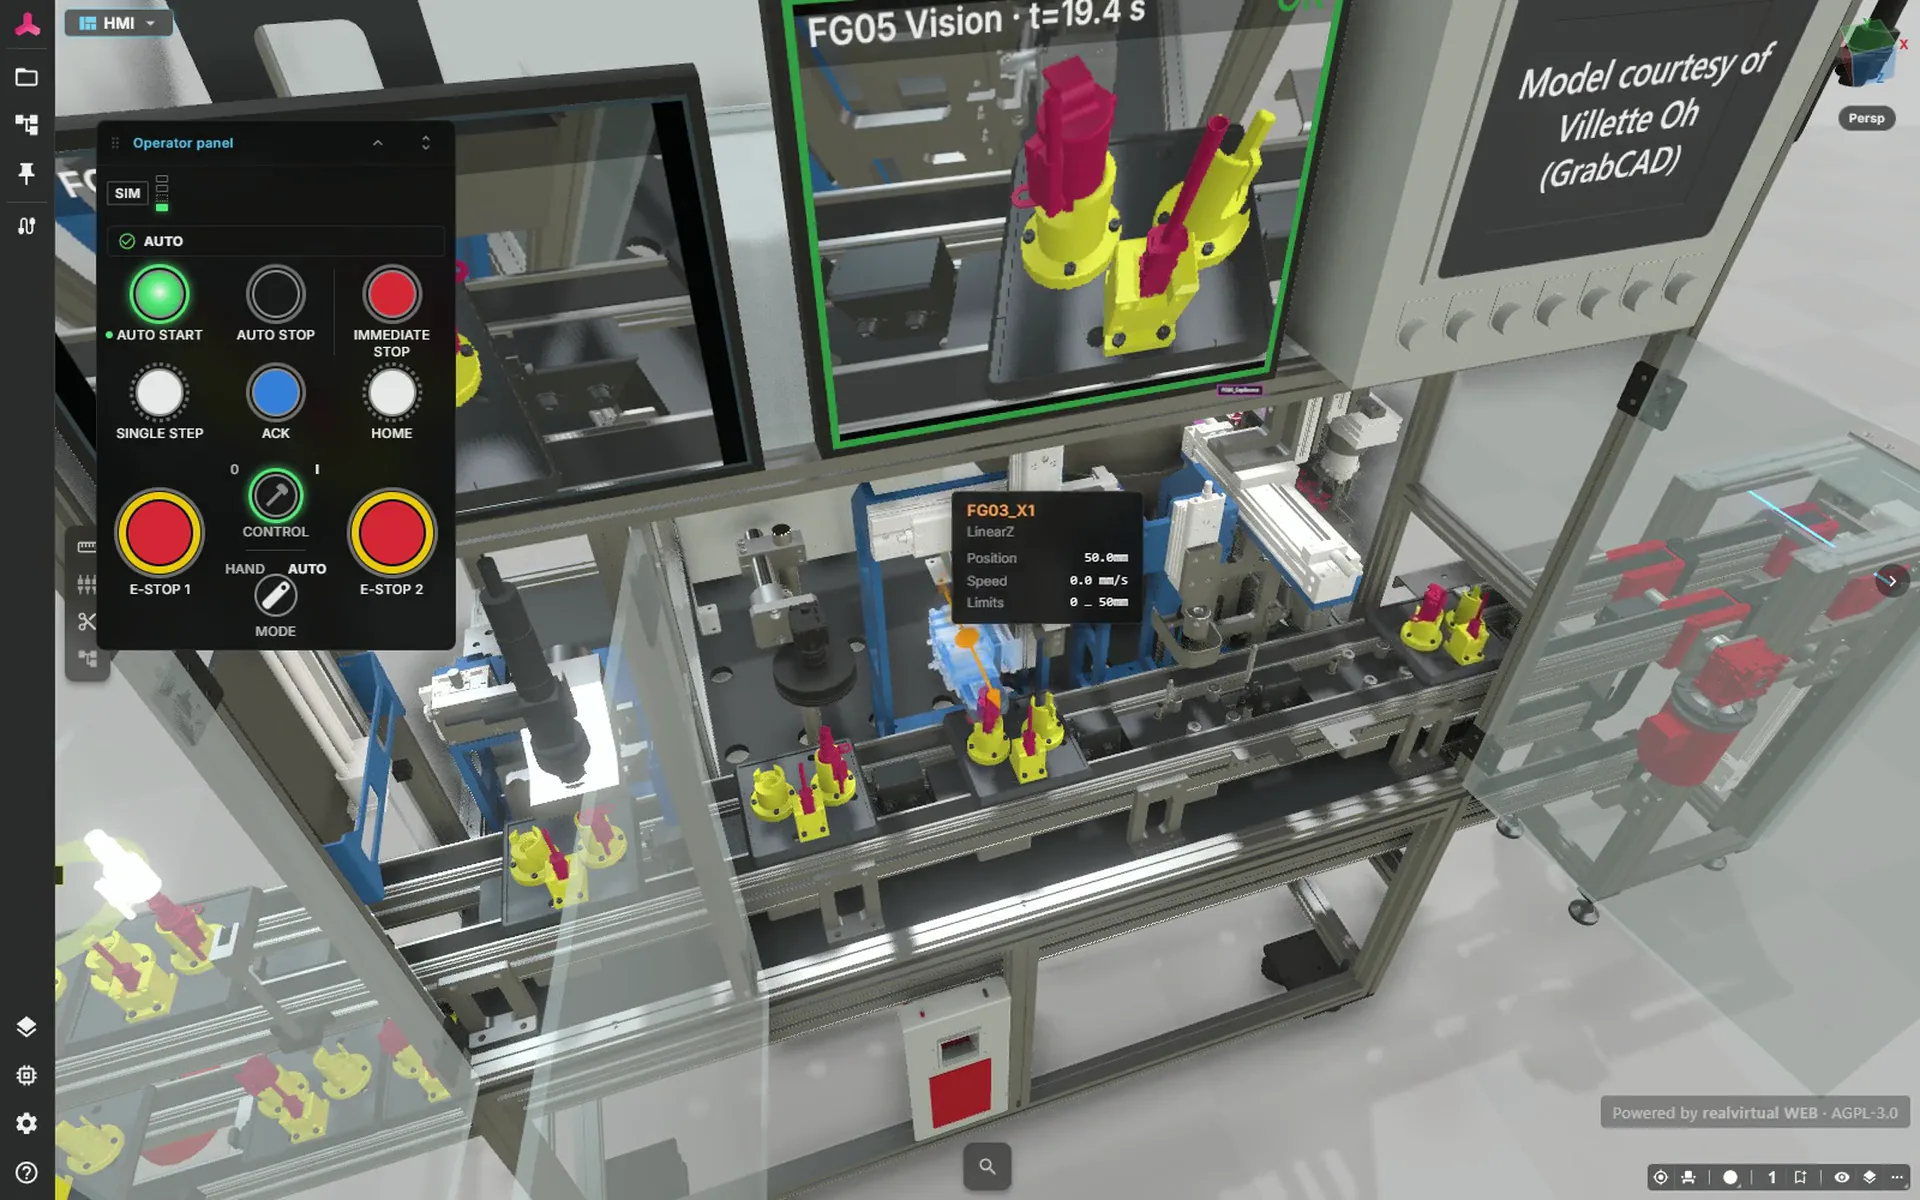
Ce qu'apporte un logiciel de mise en service virtuelle
Lors de la mise en service virtuelle, l’automate réel – API ou contrôleur de robot – est mis en service sur un modèle de machine simulé. Entraînements, capteurs et flux de matière se comportent comme sur l’installation réelle ; le code d’automatisation s’exécute sans modification. Les erreurs de logique de séquence, de verrouillages et de signaux apparaissent tant qu’elles peuvent encore être corrigées au bureau – pas sur le chantier.
Dans le cycle de vie du jumeau numérique, c’est la deuxième de quatre étapes : la simulation commerciale et de concept devient le modèle de mise en service virtuelle, puis le test d’intégration avec le MES et enfin l’IHM 3D sur la machine en fonctionnement. Un modèle, construit une fois, réutilisé à toutes les étapes.
Mise en service classique vs virtuelle
Lors d'une mise en service classique, le code de commande rencontre la mécanique pour la première fois sur la machine réelle : les erreurs apparaissent sur site, sous la pression des délais. Avec la mise en service virtuelle, cela se produit des semaines plus tôt : sur le jumeau numérique, sans arrêt de production et sans risque pour le matériel.
| Classique | Virtuelle | |
|---|---|---|
| Erreurs dans le code API | n'apparaissent que sur la machine réelle | détectées sur le modèle, avant le montage |
| Couverture de test | seulement ce que le matériel permet | tous les scénarios, y compris défauts et cas limites |
| Mise en service sur site | périmètre complet, débogage logiciel inclus | jusqu'à 75 % plus courte |
| Risque | collisions et dommages mécaniques possibles | Des tests sans dommages mécaniques sur la machine réelle |
Le chiffre de 75 % provient de l’étude de terrain de la TU de Munich menée par Zäh/Wünsch. Le temps de mise en service sur site a diminué de 75 %, tandis que les fonctions de commande correctes dès le premier essai sont passées de 37 à 84 %. Ce résultat n’est pas garanti pour chaque projet.
En pratique : SEW-EURODRIVE
« L’écosystème ouvert d’Unity rend la mise en service virtuelle évolutive. La visualisation haute fidélité, l’intégration CAO et la physique temps réel nous aident à créer des jumeaux numériques réalistes pour optimiser l’automatisation – une mise en service plus rapide, plus sûre et plus efficace. »

Made in Germany – et ouvert de manière vérifiable
realvirtual est développé en Allemagne, avec plus de 18 ans d’expérience en automatisation. La technologie est vérifiable : realvirtual Unity Plugin Professional est livré avec l’intégralité du code source C#. Le format de livraison est le GLB ouvert, et le viewer de livraison sous AGPL est sur GitHub.
Pour le règlement machines UE 2027, cela signifie : nous répondons à l’obligation de maintenir la documentation numérique disponible pendant la durée de vie par l’architecture plutôt que par un contrat – des formats ouverts et un viewer open source ne peuvent pas vous être retirés.
Créez et testez des modèles avec l’IA
Utilisez la fenêtre IA de realvirtual via realvirtual CONNECT avec votre instance locale de Claude Code ou de Codex ; votre sélection actuelle fournit le contexte. Le serveur MCP ouvert permet également de connecter vos propres agents pour créer des composants, associer les variables PLC aux signaux du modèle à partir de leurs commentaires, écrire et lancer des programmes ST, créer des pupitres de commande et exécuter des simulations.
L’IA peut vous aider à construire le modèle, à programmer et à simuler. Vous restez responsable de la vérification et de la validation du résultat ; l’IA est facultative et nécessite votre propre accès à un service d’IA.
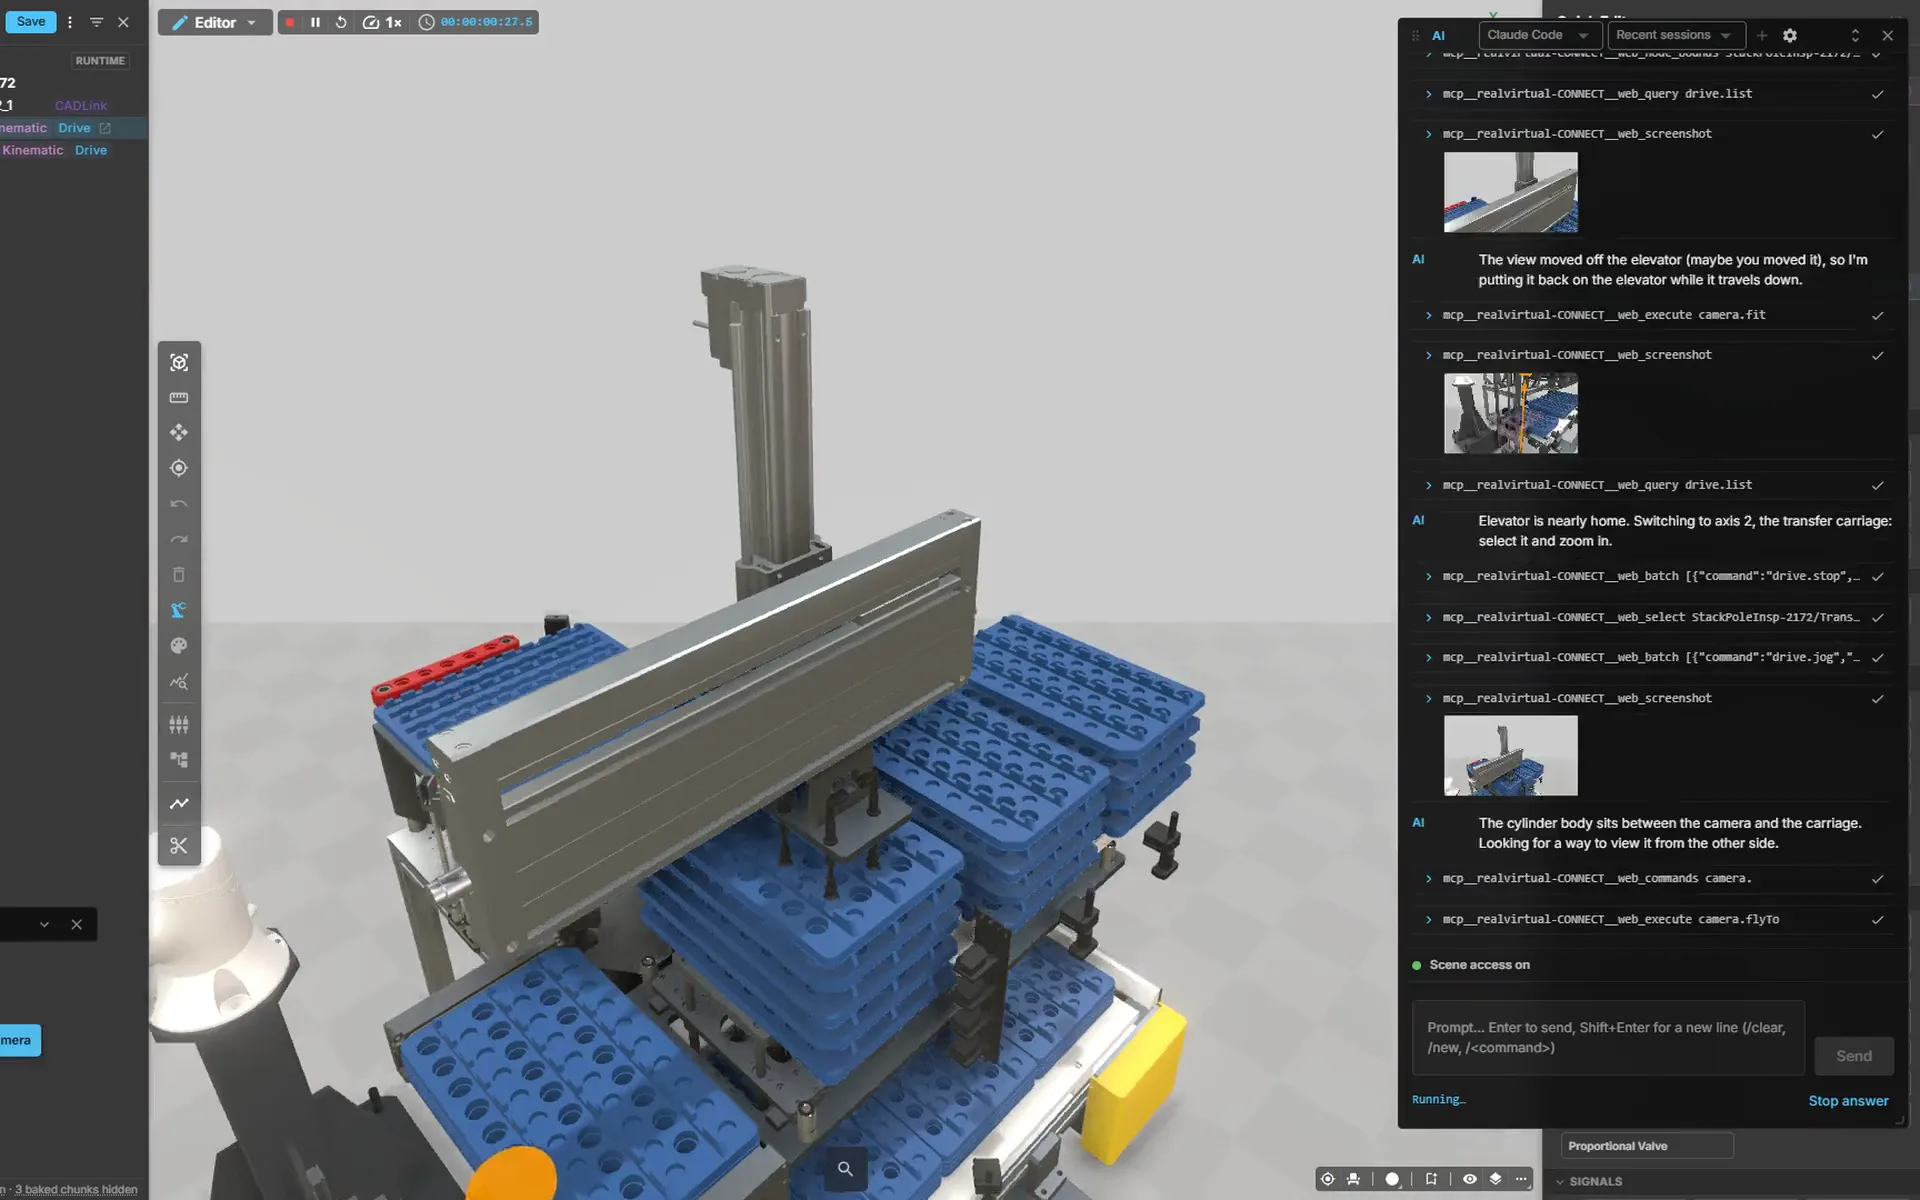
Approfondir : Virtual Commissioning AI – agents IA et vision IA dans le jumeau numérique →
Fonctionne sur votre poste – pas dans le cloud
La simulation s’exécute localement sur le PC d’ingénierie. Pas de ferme GPU, pas de datacenter, pas d’infrastructure de streaming, pas de cloud imposé – vos données machine et modèles CAO ne quittent pas votre entreprise.
La livraison est sans redevance, sous forme d’applications autonomes pour Windows, Linux, macOS et plus. En complément, documentation et modèles de machine atteignent vos clients en GLB dans le navigateur – gratuit, sans installation, sans compte.
SiL ou HiL ? Les termes en bref
La mise en service virtuelle s’exploite dans différentes configurations – la différence tient à l’endroit où s’exécute le code de commande.
Software-in-the-Loop (SiL)
L’automate s’exécute en simulation logicielle – par exemple Siemens PLCSim Advanced ou TwinCAT sur le même PC. Pas de matériel, extensible à volonté, idéal pour les tests précoces. realvirtual se connecte directement à PLCSim Advanced, SIMIT et TwinCAT.
Hardware-in-the-Loop (HiL)
Le matériel API réel est relié par le réseau au modèle de machine simulé – p. ex. une S7-1500 via S7-TCP ou un IPC Beckhoff via ADS. Le comportement temporel réel de l’automate fait partie du test ; des temps de cycle de 10–50 ms suffisent pour un mouvement fluide.
Model-in-the-Loop (MiL)
Les modèles de commande et de comportement issus de MATLAB/Simulink se couplent directement au jumeau via FMI – pour les modèles d’entraînements et de process avant la première ligne de code API.
Votre automate est pris en charge
realvirtual CONNECT relie votre jumeau numérique dans le navigateur au contrôleur réel en utilisant la même correspondance des signaux, via MQTT, OPC UA, Siemens S7 avec PLCSIM Advanced, Beckhoff TwinCAT ADS, Modbus TCP Client/Server, EtherNet/IP, Bosch Rexroth ctrlX, Keba Kemro X, Festo AX, FANUC ou Denso. Plus de 25 interfaces supplémentaires sont disponibles pour realvirtual Unity Plugin.
Modèles de démonstration à tester
Ouvrez les modèles dans la Public Demo, sans compte ni installation.
Station d’assemblage par soudage laser
Explorez cinq postes, deux élévateurs, un convoyeur de retour et 14 palettes, commandés par 11 programmes ST sur le PLC virtuel avec la liste réelle des variables de la station. Sélectionnez les modes de fonctionnement et utilisez l’arrêt d’urgence du pupitre de commande dans un modèle prêt pour la mise en service virtuelle.
Ouvrir dans la démo ↗ (s'ouvre dans un nouvel onglet)Robot de prélèvement delta avec entraînements SEW
Explorez un robot delta à trois axes programmé en ST avec MC_MoveLinearAbsolute, équipé de servomoteurs SEW, avec affichage du couple moteur en direct et une fenêtre des forces sur les axes. Testez le réglage du pourcentage de vitesse, le compteur de cycles et l’arrêt d’urgence du pupitre de commande, et ouvrez le manuel d’utilisation au format PDF associé aux moteurs.
Ouvrir dans la démo ↗ (s'ouvre dans un nouvel onglet)
Prix transparents
realvirtual Unity Plugin Professional, par développeur simultané – aucune redevance d’exécution pour les applications livrées. Le démarrage est gratuit : realvirtual Unity Plugin Starter avec l’interface Siemens S7 sur Unity Asset Store.
Nécessite une licence Unity valide (non incluse). realvirtual Commercial inclut le realvirtual Unity Plugin en variantes Starter et Professional, en téléchargement. realvirtual Unity Plugin Professional est aussi disponible séparément, sans realvirtual Commercial. realvirtual Commercial lui-même ne nécessite pas Unity : le jumeau se crée dans le navigateur.
Questions fréquentes sur la mise en service virtuelle
Combien coûte un logiciel de mise en service virtuelle ?
realvirtual Unity Plugin Starter est gratuit (interface Siemens S7 incluse). realvirtual Unity Plugin Professional coûte 1 250 € HT, en paiement unique par développeur – sans frais d’exécution pour les applications livrées. Tous les prix sont publiés sur le site. realvirtual Commercial inclut le realvirtual Unity Plugin en variantes Starter et Professional. La licence Unity Editor s’obtient séparément auprès de Unity. Professional est aussi disponible seul ; l’application navigateur ne nécessite pas Unity.
Quels automates sont pris en charge ?
Plus de 25 interfaces : Siemens S7 et PLCSim Advanced, Beckhoff TwinCAT, OPC UA, MQTT, Modbus, EtherNet/IP, Bosch ctrlX, Keba, plus les contrôleurs de robots KUKA, Fanuc, ABB, Universal Robots et plus – et FMI/Simulink pour les modèles de comportement externes.
Quelle est la différence entre SiL et HiL ?
En Software-in-the-Loop (SiL), l’automate tourne en simulation (p. ex. PLCSim Advanced) sur le PC ; en Hardware-in-the-Loop (HiL), l’API réel est connecté par le réseau. realvirtual prend en charge les deux voies avec les mêmes signaux – du test SiL précoce au test de réception HiL.
Puis-je lire le code source ?
Oui. realvirtual Unity Plugin Professional est livré avec l’intégralité du code source C# ; le viewer navigateur realvirtual est open source (AGPL) sur GitHub. Le format de livraison GLB est documenté ouvertement.
Ai-je besoin d’un cloud ou d’un matériel particulier ?
Non. La simulation s’exécute localement sur un PC d’ingénierie standard. Aucune ferme GPU, aucun datacenter ni connexion cloud n’est nécessaire ; vos données restent chez vous.
Quel lien entre mise en service virtuelle et jumeau numérique ?
La mise en service virtuelle est la deuxième de quatre étapes du jumeau numérique : simulation de concept, mise en service virtuelle avec l’automate réel, test d’intégration avec le MES et IHM 3D sur la machine en fonctionnement – le même modèle est réutilisé à toutes les étapes.
Voyez-le fonctionner
Ouvrez la démo dans votre navigateur, sans installation ni compte. Le noyau Community est disponible sur GitHub sous AGPL-3.0.