Software de puesta en marcha virtual: pruebe el código PLC antes de montar la máquina
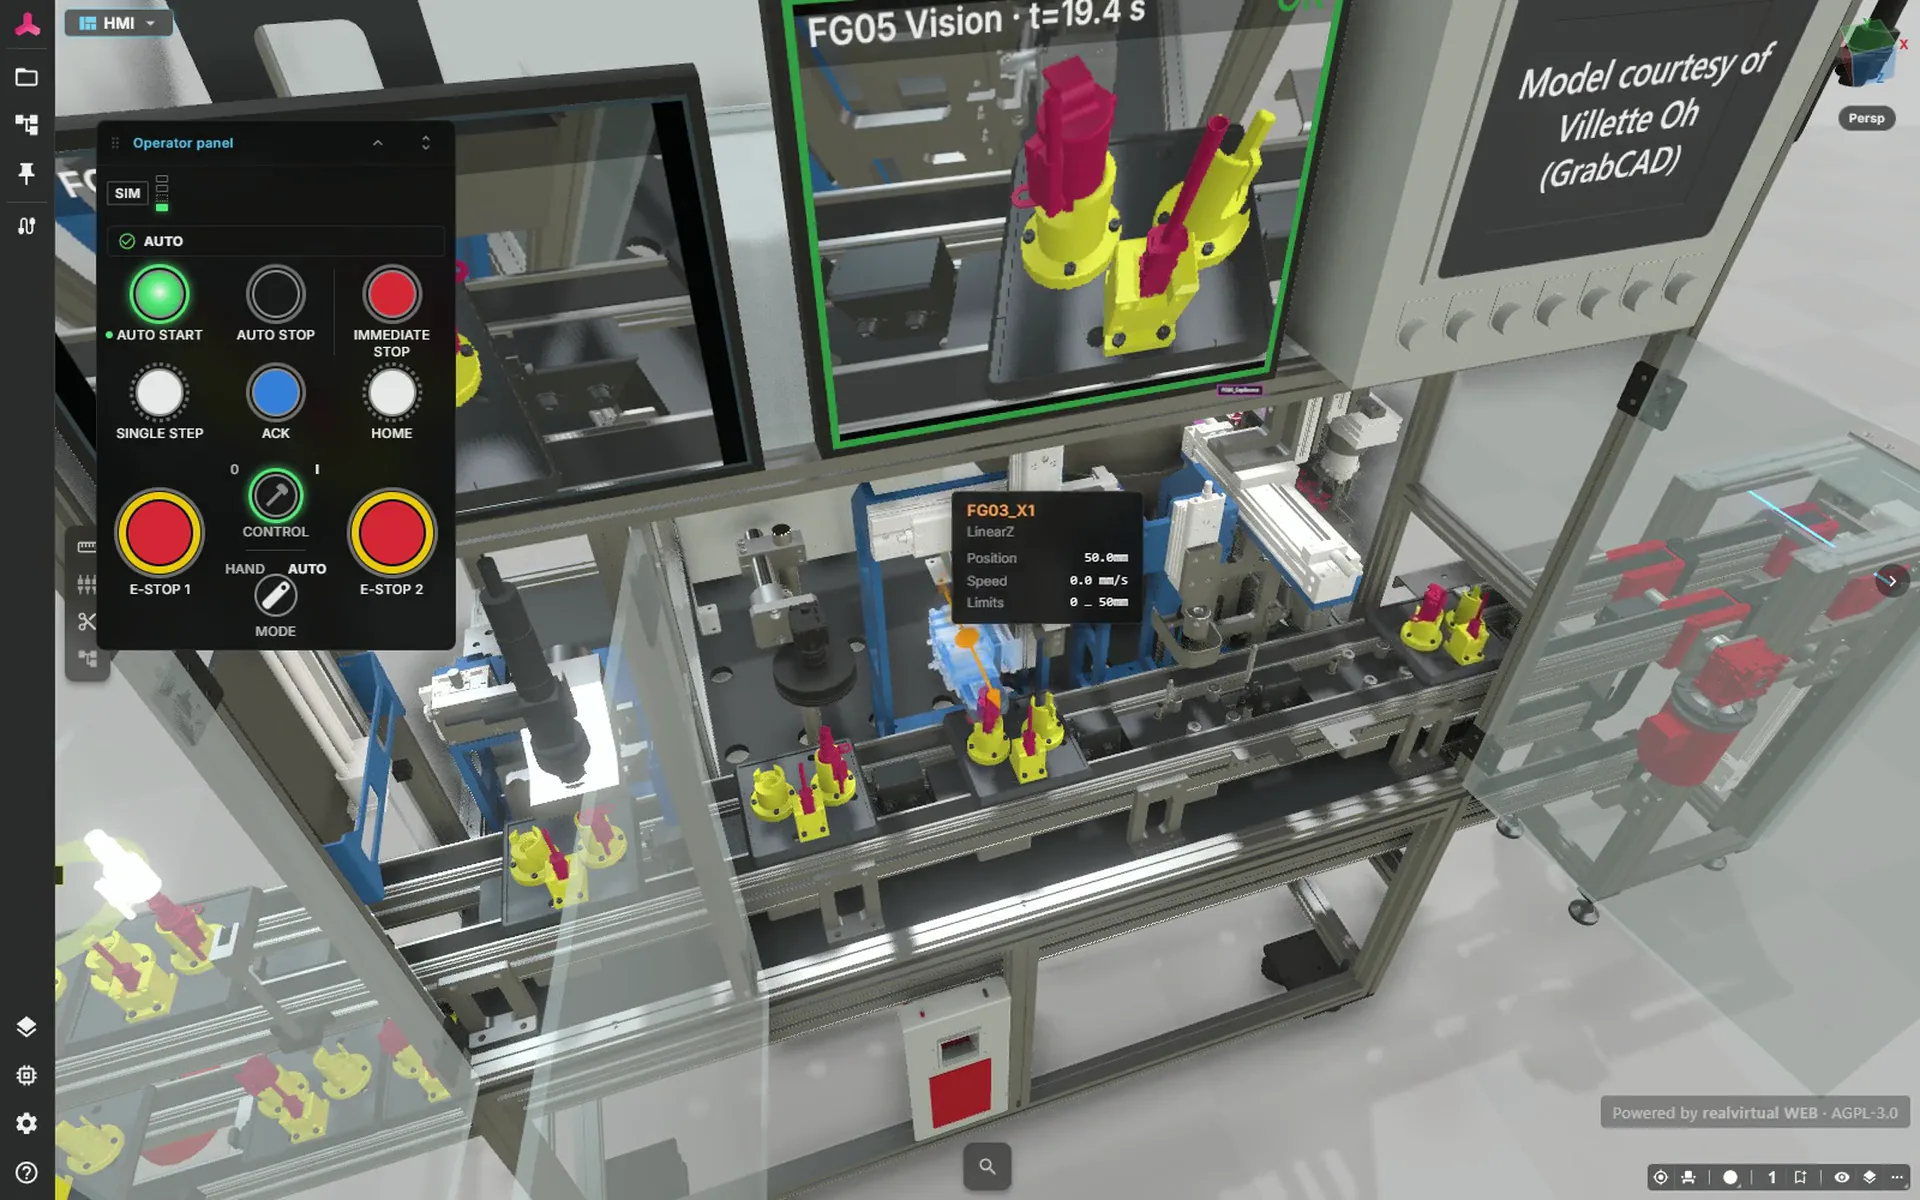
Pruebe su código PLC con la máquina simulada antes de disponer del hardware. Abra la estación de soldadura láser con su PLC virtual directamente en el navegador y examine su secuencia.
Qué aporta el software de puesta en marcha virtual
En la puesta en marcha virtual, el controlador real – PLC o controlador de robot – se pone en marcha contra un modelo de máquina simulado. Accionamientos, sensores y flujo de material se comportan como en la planta real; el código de automatización se ejecuta sin cambios. Los errores en la lógica de secuencia, enclavamientos y señales aparecen cuando aún pueden corregirse en el escritorio, no en la obra.
En el ciclo de vida del gemelo digital es la segunda de cuatro etapas: la simulación de ventas y concepto se convierte en el modelo de puesta en marcha virtual, después la prueba de integración con MES y finalmente el HMI 3D en la máquina en marcha. Un modelo, construido una vez, reutilizado en todas las etapas.
Puesta en marcha clásica vs. virtual
En la puesta en marcha clásica, el código de control se encuentra por primera vez con la mecánica en la máquina real: los errores aparecen a pie de obra y bajo presión de plazos. Con la puesta en marcha virtual esto ocurre semanas antes: en el gemelo digital, sin paradas y sin riesgo para el hardware.
| Clásica | Virtual | |
|---|---|---|
| Errores en el código PLC | solo aparecen en la máquina real | se detectan en el modelo, antes del montaje |
| Cobertura de pruebas | solo lo que permite el hardware | cualquier escenario, incluidos fallos y casos límite |
| Puesta en marcha in situ | alcance completo, incluida la depuración del software | hasta un 75 % más corta |
| Riesgo | posibles colisiones y daños mecánicos | Pruebas sin daños mecánicos en la máquina real |
La cifra del 75 % se refiere al estudio de campo de la TU de Múnich de Zäh/Wünsch. El tiempo de puesta en marcha en planta se redujo un 75 %, mientras que las funciones de control correctas al primer intento pasaron del 37 al 84 %. No es un resultado garantizado para todos los proyectos.
En la práctica: SEW-EURODRIVE
"El ecosistema abierto de Unity hace escalable la puesta en marcha virtual. La visualización de alta fidelidad, la integración CAD y la física en tiempo real nos ayudan a crear gemelos digitales realistas para optimizar la automatización – una puesta en marcha más rápida, segura y eficiente."

Made in Germany – y verificablemente abierto
realvirtual se desarrolla en Alemania, con más de 18 años de experiencia en automatización. La tecnología puede inspeccionarse: realvirtual Unity Plugin Professional incluye el código fuente C# completo. El formato de entrega es GLB abierto, y el visor de entrega con licencia AGPL está en GitHub.
Para el Reglamento de Máquinas de la UE 2027 esto significa: respondemos a la obligación de mantener la documentación digital disponible durante la vida útil con arquitectura en lugar de un contrato – los formatos abiertos y un visor de código abierto no se le pueden quitar.
Cree y pruebe modelos con IA
Utilice la ventana de IA de realvirtual mediante realvirtual CONNECT con su instalación local de Claude Code o Codex; la selección actual proporciona el contexto. El servidor MCP abierto también permite conectar sus propios agentes para crear componentes, asignar variables PLC a señales del modelo a partir de sus comentarios, escribir e iniciar programas ST, crear paneles de control y ejecutar simulaciones.
La IA puede ayudarle a configurar modelos, programar y simular. Usted sigue siendo responsable de revisar y aprobar el resultado; la IA es opcional y requiere que disponga de su propio acceso a IA.
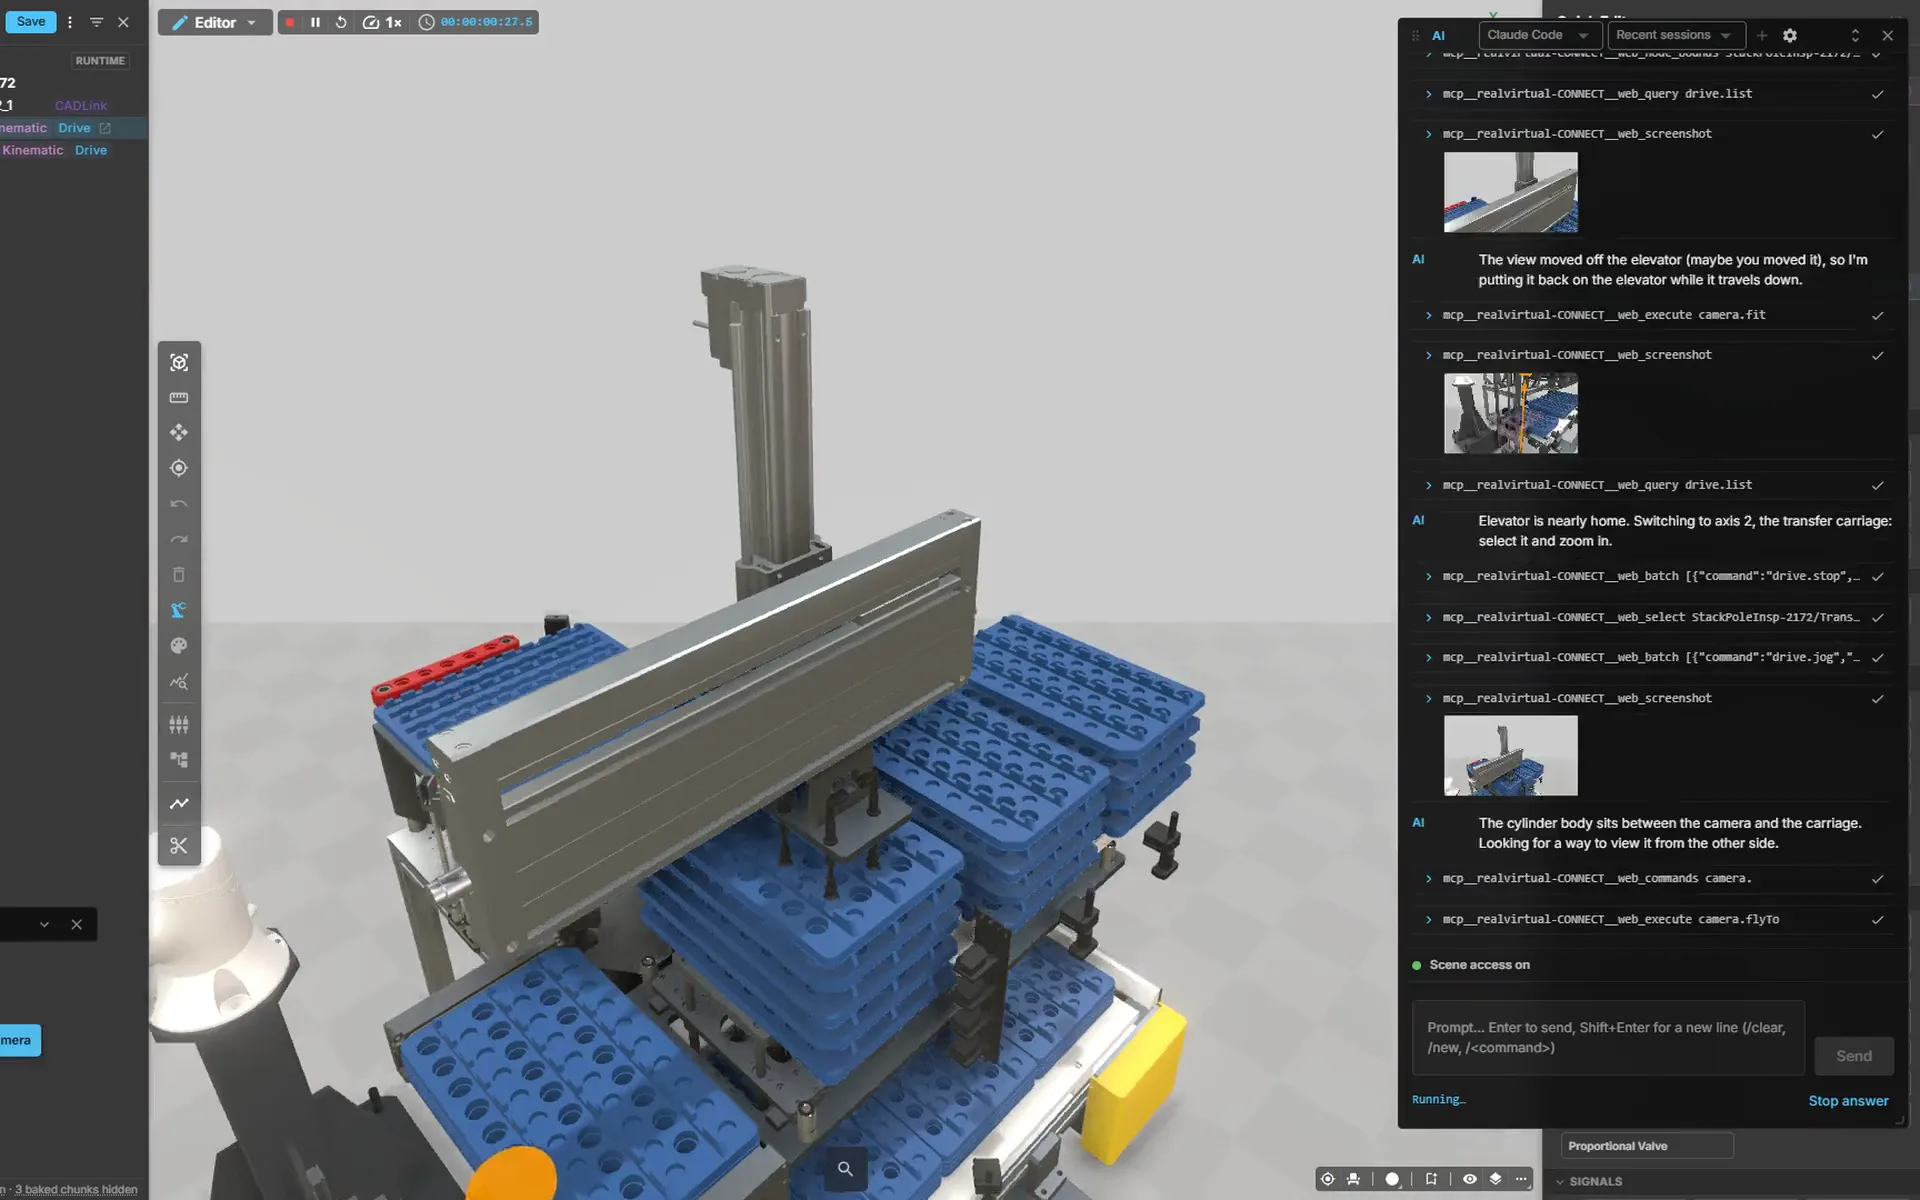
En profundidad: Virtual Commissioning AI – agentes de IA e IA de visión en el gemelo digital →
Funciona en su equipo – no en la nube
La simulación se ejecuta localmente en el PC de ingeniería. No hay granja de GPU, ni centro de datos, ni infraestructura de streaming, ni nube obligatoria – sus datos de máquina y modelos CAD no salen de su empresa.
La entrega es libre de regalías como aplicación independiente para Windows, Linux, macOS y más. Además, la documentación y los modelos de máquina llegan a sus clientes como GLB en el navegador – gratis, sin instalación, sin cuenta.
¿SiL o HiL? Los términos en breve
La puesta en marcha virtual se opera en distintas configuraciones: la diferencia está en dónde se ejecuta el código de control.
Software-in-the-Loop (SiL)
El controlador se ejecuta como simulación de software – por ejemplo Siemens PLCSim Advanced o TwinCAT en el mismo PC. Sin hardware, escalable, ideal para pruebas tempranas. realvirtual se conecta directamente con PLCSim Advanced, SIMIT y TwinCAT.
Hardware-in-the-Loop (HiL)
El hardware PLC real se conecta por red al modelo de máquina simulado – p. ej. una S7-1500 vía S7-TCP o un IPC Beckhoff vía ADS. El comportamiento temporal real del controlador forma parte de la prueba; tiempos de ciclo de 10–50 ms bastan para un movimiento fluido.
Model-in-the-Loop (MiL)
Los modelos de control y comportamiento de MATLAB/Simulink se acoplan directamente al gemelo vía FMI – para modelos de accionamientos y procesos antes de que exista el primer código PLC.
Su controlador es compatible
realvirtual CONNECT conecta su gemelo digital en el navegador con el controlador real utilizando la misma asignación de señales, mediante MQTT, OPC UA, Siemens S7 incluido PLCSIM Advanced, Beckhoff TwinCAT ADS, Modbus TCP Client/Server, EtherNet/IP, Bosch Rexroth ctrlX, Keba Kemro X, Festo AX, FANUC o Denso. Además, realvirtual Unity Plugin dispone de más de 25 interfaces.
Modelos de demostración para probar
Abra los modelos en Public Demo, sin cuenta ni instalación.
Estación de montaje por soldadura láser
Explore cinco estaciones, dos elevadores, un transportador de retorno y 14 palés, controlados por 11 programas ST en el PLC virtual utilizando la lista real de variables de la estación. Seleccione los modos de funcionamiento y utilice la parada de emergencia del panel de control en un modelo preparado para la puesta en marcha virtual.
Abrir en la demo ↗ (se abre en una pestaña nueva)Robot delta con accionamientos SEW
Explore un robot delta de tres ejes programado en ST con MC_MoveLinearAbsolute, con servomotores SEW, par motor en tiempo real y una ventana de fuerzas de los ejes. Pruebe el ajuste de velocidad, el contador de ciclos y la parada de emergencia del panel de control, y abra el manual de uso adjunto a los motores en formato PDF.
Abrir en la demo ↗ (se abre en una pestaña nueva)
Precios transparentes
realvirtual Unity Plugin Professional, por desarrollador concurrente, sin tarifas de ejecución para las aplicaciones entregadas. Empezar es gratis: realvirtual Unity Plugin Starter con la interfaz Siemens S7 en la Unity Asset Store.
Requiere una licencia de Unity válida (no incluida). realvirtual Commercial incluye realvirtual Unity Plugin en las variantes Starter y Professional como descargas. realvirtual Unity Plugin Professional también está disponible por separado, sin realvirtual Commercial. realvirtual Commercial en sí no requiere Unity: el gemelo se crea en el navegador.
Preguntas frecuentes sobre la puesta en marcha virtual
¿Cuánto cuesta el software de puesta en marcha virtual?
realvirtual Unity Plugin Starter es gratuito (incluida la interfaz Siemens S7). realvirtual Unity Plugin Professional cuesta 1.250 € netos, pago único por desarrollador, sin tarifas de ejecución para las aplicaciones entregadas. Todos los precios están publicados en la web. realvirtual Commercial incluye realvirtual Unity Plugin en las variantes Starter y Professional. La licencia de Unity Editor se adquiere por separado a Unity. Professional también está disponible por separado; la aplicación de navegador no requiere Unity.
¿Qué controladores son compatibles?
Más de 25 interfaces: Siemens S7 y PLCSim Advanced, Beckhoff TwinCAT, OPC UA, MQTT, Modbus, EtherNet/IP, Bosch ctrlX, Keba, además de controladores de robots de KUKA, Fanuc, ABB, Universal Robots y más – y FMI/Simulink para modelos de comportamiento externos.
¿Cuál es la diferencia entre SiL y HiL?
Con Software-in-the-Loop (SiL) el controlador corre como simulación (p. ej. PLCSim Advanced) en el PC; con Hardware-in-the-Loop (HiL) el PLC real se conecta por red. realvirtual soporta ambos caminos con las mismas señales, desde la prueba SiL temprana hasta la prueba de aceptación HiL.
¿Puedo leer el código fuente?
Sí. realvirtual Unity Plugin Professional se entrega con el código fuente C# completo; el visor de navegador realvirtual es de código abierto (AGPL) en GitHub. El formato de entrega GLB está documentado abiertamente.
¿Necesito una nube o hardware especial?
No. La simulación se ejecuta localmente en un PC de ingeniería estándar. No se requiere granja de GPU, centro de datos ni conexión a la nube; sus datos permanecen en su empresa.
¿Cómo se relaciona la puesta en marcha virtual con el gemelo digital?
La puesta en marcha virtual es la segunda de cuatro etapas del gemelo digital: simulación de concepto, puesta en marcha virtual con el controlador real, prueba de integración con MES y HMI 3D en la máquina en marcha – el mismo modelo se reutiliza en todas las etapas.
Véalo en funcionamiento
Abra la demo en su navegador, sin instalación ni cuenta. El núcleo Community está disponible en GitHub bajo AGPL-3.0.