De sus datos CAD a un gemelo digital en horas, con IA
Cree su gemelo digital en el navegador a partir de datos CAD, con asistencia de IA para configurar y programar el modelo. Pruebe movimientos y secuencias de control, comparta el modelo y evalúe las fuerzas y los pares de los ejes para dimensionar los accionamientos.
Pruebe este caso de uso en la Public Demo gratuita, sin cuenta ni instalación. Límites de Public Demo →
Cree, programe y pruebe su gemelo digital
Sus datos CAD son el punto de partida para un gemelo digital en realvirtual. Defina la cinemática, los accionamientos y los sensores en el editor del navegador; la IA puede ayudarle a crear el modelo, asignar señales y escribir programas en Structured Text para que pueda probar su máquina antes de disponer del hardware.
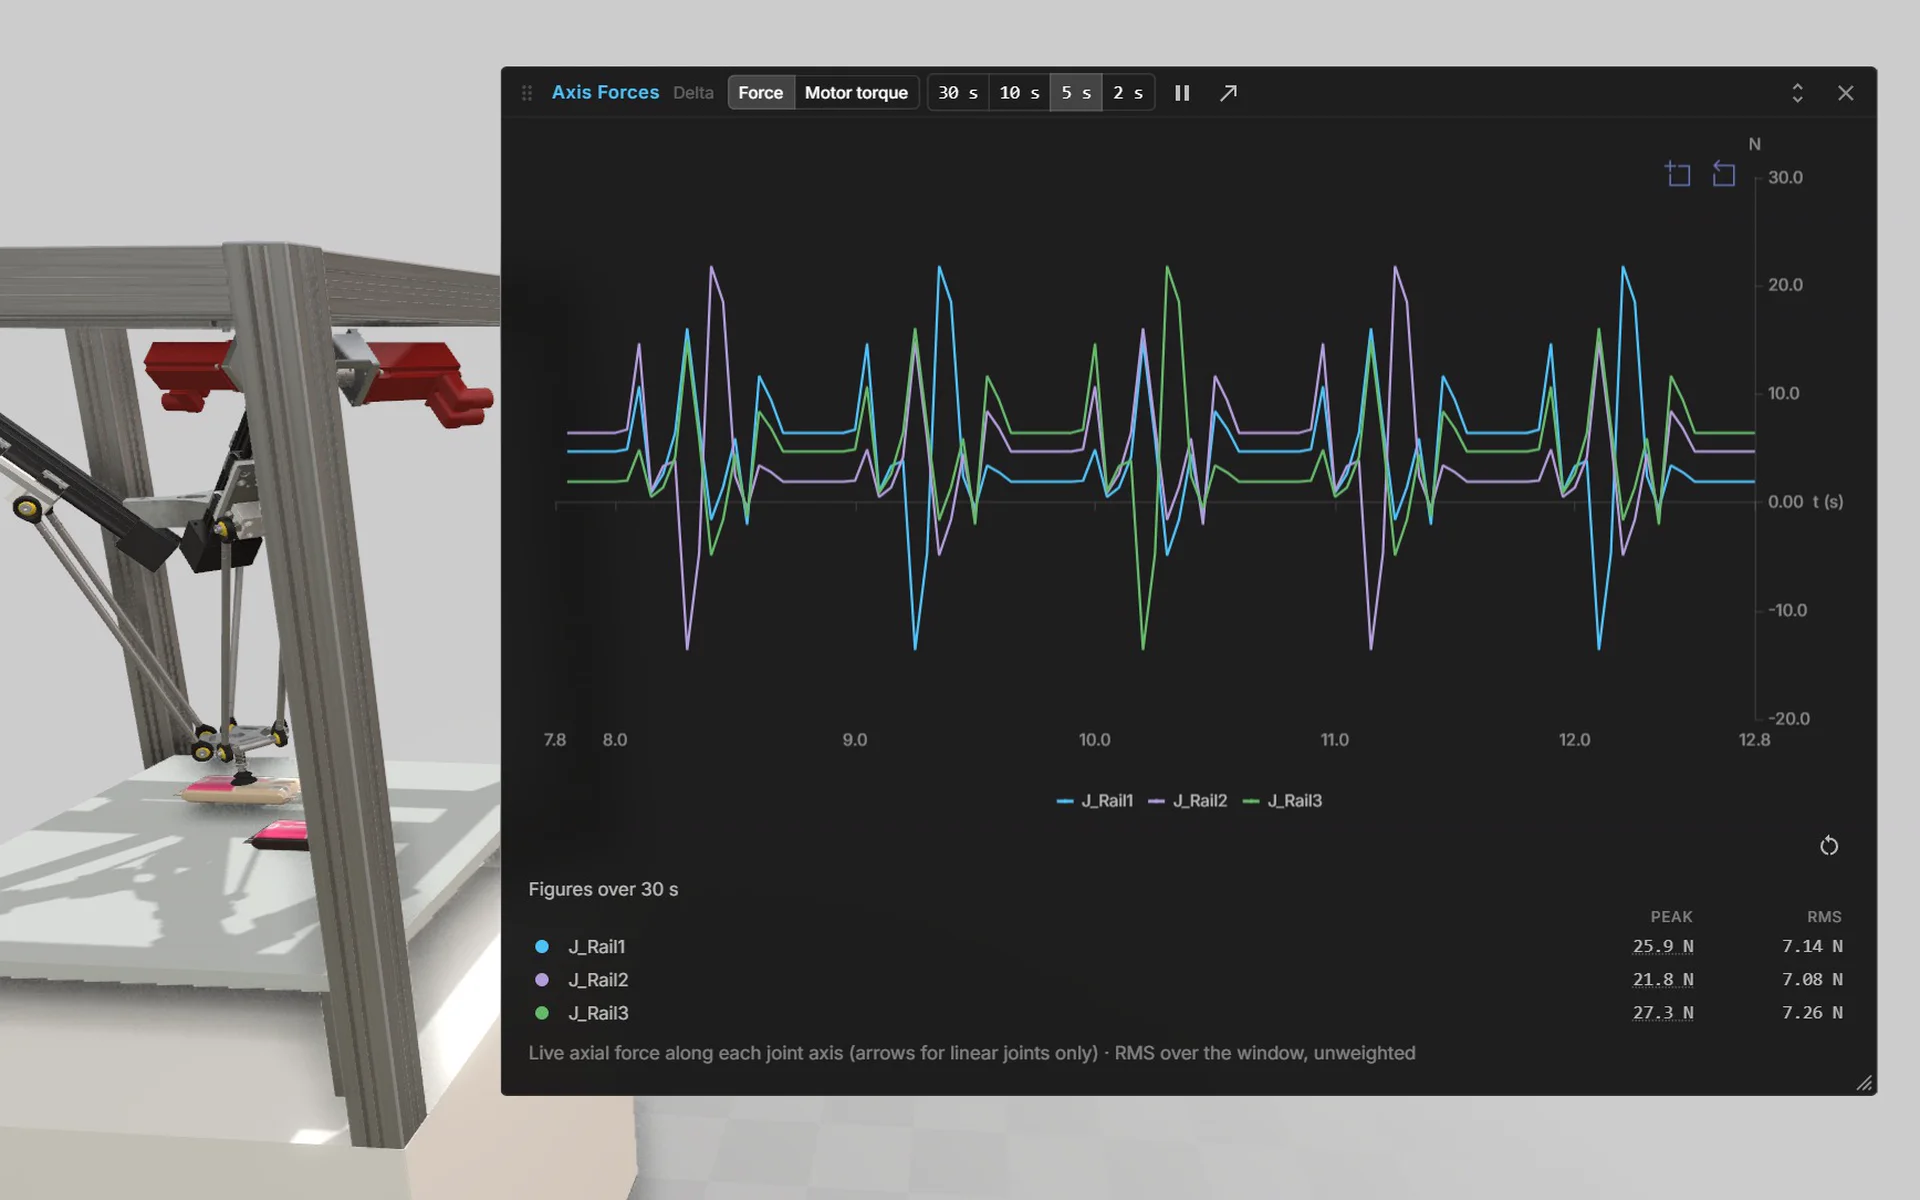
El robot delta de SEW reúne estas tareas: cinemática paralela, una secuencia de recogida programada en Structured Text y visualización en tiempo real del par motor y de las fuerzas de los ejes. Utilice el mismo gemelo digital para examinar el movimiento, la lógica de control y las cargas de los accionamientos, y compártalo en el navegador.
De los datos CAD a un gemelo digital
Convierta la geometría de su máquina en un modelo que pueda programar y simular en el navegador. Créelo en el editor y utilice IA como ayuda en pasos concretos.
Importe sus datos CAD
Importe datos STEP, JT, USD o FBX, o incorpore geometría desde Onshape. Utilice el diseño existente de su máquina como base del gemelo digital.
Defina movimientos y señales
Añada cinemática, accionamientos y sensores en el editor. Defina cómo se mueven las piezas y qué señales describen su estado.
Cree con asistencia de IA
La ventana de IA se conecta mediante realvirtual CONNECT a su instalación local de Claude Code o Codex y utiliza la selección actual como contexto. Su propio agente puede utilizar el servidor MCP para crear componentes, establecer campos, conectar piezas en puntos de acoplamiento, escribir y ejecutar Structured Text, crear paneles de control y asignar variables PLC a señales del modelo a partir de los comentarios de las señales.
Simule y comparta de inmediato
Ejecute el gemelo digital directamente en el navegador y pruebe movimientos, sensores y secuencias de control. Comparta el resultado para que otras personas puedan abrir y simular el modelo en su navegador.
PLC virtual con bloques de función
Programe el gemelo digital en IEC 61131-3 Structured Text en el editor del navegador. ST estándar constituye la base; el código específico de cada fabricante no es compatible de forma directa.
Utilice bloques de función estándar
Cree secuencias con los bloques de función estándar TON, TOF, TP, CTU, CTD, CTUD, R_TRIG, F_TRIG, RS y SR. Pruebe temporizaciones, contadores, detección de flancos y estados memorizados directamente en el modelo.
Reutilice sus propios bloques
Defina sus propios tipos FUNCTION y FUNCTION_BLOCK, incluidos bloques anidados, y conserve los bloques compartidos en una biblioteca. Ejecute varios PROGRAM en una escena para estructurar la lógica de la máquina.
Programe movimientos con PLCopen
Utilice 14 bloques PLCopen Motion, incluidos MC_Power, MC_MoveAbsolute, MC_MoveRelative, MC_MoveVelocity, MC_Halt y MC_Stop. Las instrucciones de grupo, como MC_MoveLinearAbsolute, controlan movimientos cartesianos.
Examine la lógica de control en ejecución
La vista en línea muestra valores en tiempo real al final de cada línea de declaración y al situar el cursor sobre las variables. Las ramas IF y CASE ejecutadas se resaltan, y una ventana de observación permite supervisar los valores seleccionados.
Controle los programas y el funcionamiento
Cargue, ejecute, detenga, ejecute un solo ciclo o reinicie sus programas; la IA también puede escribir e iniciar programas ST. Defina un panel de control con pulsadores, selectores, una parada de emergencia y una torre de señalización sin código.
Conecte el PLC real
Utilice realvirtual CONNECT para transferir el control al PLC real. Una variable del sistema identifica el modo de simulación para que el programa ST pueda liberar sus salidas en cuanto el controlador real tome el control.
De los datos CAD al dimensionamiento de accionamientos
Importe datos CAD
Importe la geometría de su máquina en el editor del navegador. Las masas, los centros de gravedad y los tensores de inercia se obtienen de la geometría CAD y pueden modificarse individualmente.
Importación CAD →Cree la cinemática y los accionamientos
Agrupe piezas, cree accionamientos y defina el mecanismo. Se admiten cadenas cinemáticas cerradas, incluida la cinemática paralela de un robot delta.
Cinemática y accionamientos →Programe el PLC virtual
Escriba y ejecute la secuencia de control en Structured Text con el PLC virtual en el navegador. Pruebe cómo responde el mecanismo a su lógica de control.
PLC virtual y Structured Text →Calcule las fuerzas y los pares de los ejes
Examine las fuerzas y los pares de accionamiento de cada eje y las fuerzas en los apoyos de cada articulación durante todo el ciclo de movimiento. Utilice las cargas calculadas como base para dimensionar los accionamientos.
Dimensionamiento de accionamientos →Cree con asistencia de IA
Utilice la ventana de IA mediante realvirtual CONNECT para crear la cinemática, los accionamientos y el código Structured Text, o conecte su propio agente a través del servidor MCP. La IA es opcional y requiere que disponga de su propio acceso a IA; no está disponible en Public Demo.
Modelado asistido por IA →
Modelos de demostración para probar
Abra los modelos en Public Demo, sin cuenta ni instalación.
Robot delta con accionamientos SEW
Explore un robot delta de tres ejes programado en ST con MC_MoveLinearAbsolute, con servomotores SEW, par motor en tiempo real y una ventana de fuerzas de los ejes. Pruebe el ajuste de velocidad, el contador de ciclos y la parada de emergencia del panel de control, y abra el manual de uso adjunto a los motores en formato PDF.
Abrir en la demo ↗ (se abre en una pestaña nueva)Estación de montaje por soldadura láser
Explore cinco estaciones, dos elevadores, un transportador de retorno y 14 palés, controlados por 11 programas ST en el PLC virtual utilizando la lista real de variables de la estación. Seleccione los modos de funcionamiento y utilice la parada de emergencia del panel de control en un modelo preparado para la puesta en marcha virtual.
Abrir en la demo ↗ (se abre en una pestaña nueva)Proyecto vacío en el editor
Importe su propio archivo STEP o JT y cree un gemelo digital en el editor del navegador.
Abrir en la demo ↗ (se abre en una pestaña nueva)
Elija el navegador o Unity Editor según su tarea
Utilice realvirtual en el navegador para crear, simular y compartir modelos sin instalación. La importación CAD, la cinemática y el PLC virtual están disponibles directamente en el navegador.
Elija realvirtual Unity Plugin si desea trabajar en Unity Editor con C#, PhysX y compilaciones independientes. GLB sirve como formato de intercambio en ambas direcciones entre el navegador y realvirtual Unity Plugin. Explore realvirtual Unity Plugin →
Preguntas frecuentes
¿Qué datos puedo utilizar para crear el modelo?
La importación CAD admite formatos como STEP, JT, USD y FBX. Las masas, los centros de gravedad y los tensores de inercia se obtienen automáticamente de la geometría CAD. Puede modificar estos valores individualmente.
¿Puedo simular un robot delta u otro mecanismo cerrado?
Sí, realvirtual admite cadenas cinemáticas cerradas, incluidas manivelas, bielas y cinemáticas paralelas como las de los robots delta. La cinemática de cuerpos rígidos es determinista y no presenta deriva, y las fuerzas y los pares de accionamiento se calculan durante todo el ciclo de movimiento.
¿Qué cargas incluye el cálculo de accionamientos?
El cálculo proporciona la fuerza y el par de accionamiento de cada eje y las fuerzas en los apoyos de cada articulación, con las cargas útiles modeladas como masas. Se asumen cuerpos rígidos sin elasticidad. El motor de física calcula las fuerzas de contacto y de proceso.
¿Necesito IA para crear o modificar el modelo?
No, puede crear y modificar el modelo por su cuenta en el editor completo. La ventana de IA opcional utiliza realvirtual CONNECT y su propio acceso a IA. También puede conectar su propio agente de IA a través del servidor MCP.
¿Puedo probar gratis la importación CAD y el PLC virtual?
La importación CAD, el editor de recursos y cinemática y el PLC virtual forman parte de Commercial. Puede probarlos en la Public Demo gratuita sin cuenta ni instalación.
Empiece a crear su gemelo digital
Abra Public Demo para explorar modelos funcionales o importar sus propios datos CAD en un proyecto vacío. Hablemos de su máquina para planificar cómo crear su gemelo digital con asistencia de IA.