Dos seus dados CAD a um gêmeo digital em horas, com IA
Crie o seu gêmeo digital no navegador a partir de dados CAD, com apoio de IA na configuração do modelo e na programação. Teste movimentos e sequências de controlo, partilhe o modelo e avalie forças e torques dos eixos para dimensionar acionamentos.
Experimente este caso de uso na Public Demo gratuita, sem conta nem instalação. Limites da Public Demo →
Crie, programe e teste o seu gêmeo digital
Os seus dados CAD são o ponto de partida para um gêmeo digital no realvirtual. Defina a cinemática, os acionamentos e os sensores no editor do navegador; a IA pode ajudar a criar o modelo, mapear sinais e escrever programas Structured Text, permitindo testar a máquina antes de o hardware estar disponível.
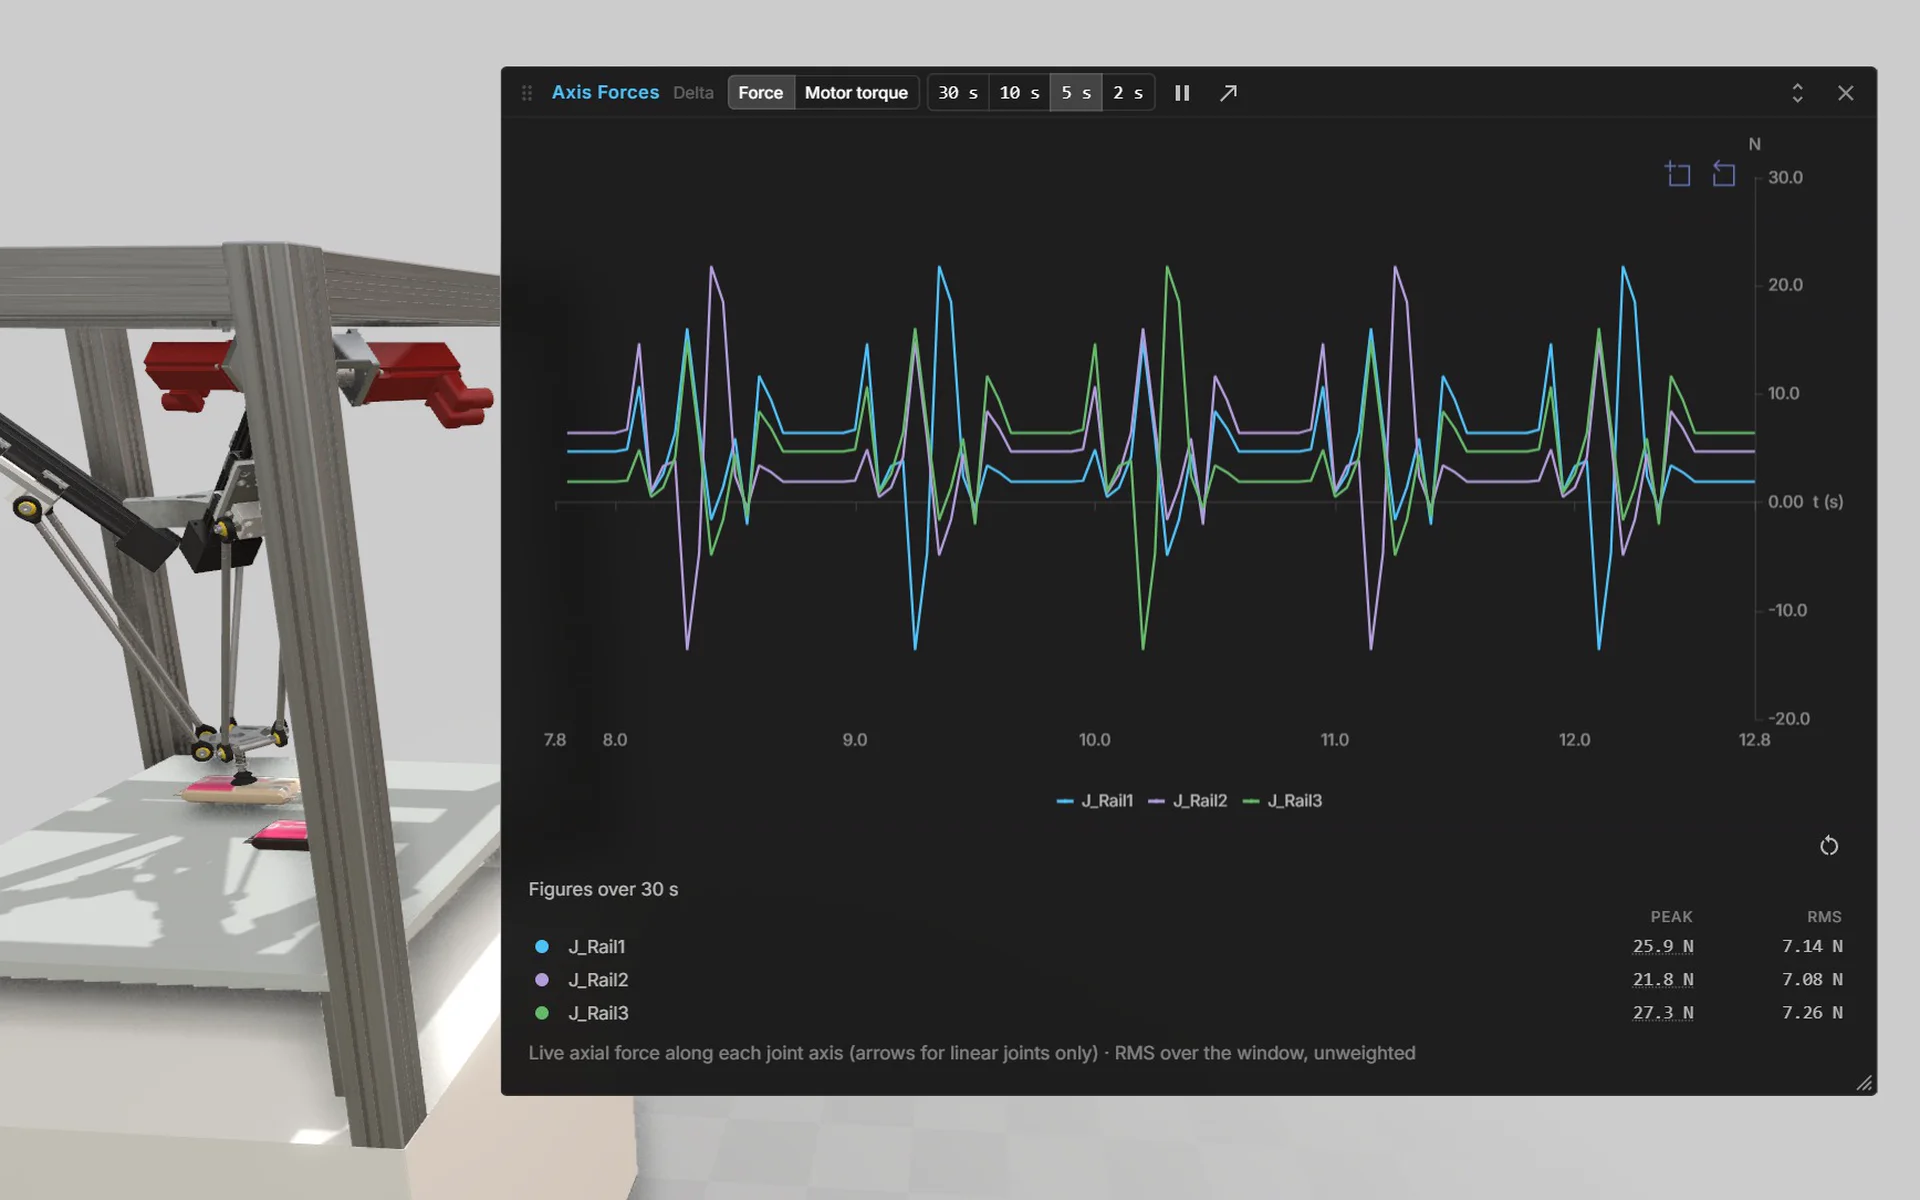
O robô delta de manipulação SEW reúne estas tarefas: cinemática paralela, uma sequência de recolha programada em Structured Text e visualização do torque dos motores e das forças dos eixos em tempo real. Utilize o mesmo gêmeo digital para examinar movimentos, lógica de controlo e cargas dos acionamentos, e depois partilhe-o no navegador.
Dos dados CAD a um gêmeo digital
Transforme a geometria da sua máquina num modelo que pode programar e simular no navegador. Crie-o no editor e utilize a IA como apoio em etapas específicas.
Importe os seus dados CAD
Importe dados STEP, JT, USD ou FBX, ou importe geometria do Onshape. Utilize o projeto existente da sua máquina como base para o gêmeo digital.
Defina movimentos e sinais
Adicione cinemática, acionamentos e sensores no editor. Defina como as peças se movem e que sinais descrevem o seu estado.
Crie com apoio de IA
A janela de IA liga-se através do realvirtual CONNECT ao seu Claude Code ou Codex local e utiliza a seleção atual como contexto. O seu próprio agente pode utilizar o servidor MCP para criar componentes, definir campos, ligar peças nos pontos de encaixe, escrever e executar Structured Text, criar painéis de controlo e mapear tags do PLC para sinais do modelo com base nos comentários dos sinais.
Simule e partilhe de imediato
Execute o gêmeo digital diretamente no navegador e teste movimentos, sensores e sequências de controlo. Partilhe o resultado para que outras pessoas possam abrir e simular o modelo nos seus navegadores.
PLC virtual com blocos funcionais
Programe o gêmeo digital em IEC 61131-3 Structured Text no editor do navegador. A base é ST padrão; o código específico de fabricantes não é suportado de forma integral e direta.
Utilize blocos funcionais padrão
Crie sequências com os blocos funcionais padrão TON, TOF, TP, CTU, CTD, CTUD, R_TRIG, F_TRIG, RS e SR. Teste temporização, contadores, deteção de flancos e estados memorizados diretamente no modelo.
Reutilize os seus próprios blocos
Defina os seus próprios tipos FUNCTION e FUNCTION_BLOCK, incluindo blocos aninhados, e mantenha os blocos partilhados numa biblioteca. Execute vários PROGRAMs numa cena para estruturar a lógica da máquina.
Programe movimentos com PLCopen
Utilize 14 blocos PLCopen Motion, incluindo MC_Power, MC_MoveAbsolute, MC_MoveRelative, MC_MoveVelocity, MC_Halt e MC_Stop. Comandos de grupo como MC_MoveLinearAbsolute controlam movimentos cartesianos.
Examine a lógica de controlo em execução
A vista online apresenta valores em tempo real no final de cada linha de declaração e ao passar o cursor sobre as variáveis. Os ramos IF e CASE executados são destacados, e uma janela de monitorização permite acompanhar os valores selecionados.
Controle os programas e a operação
Carregue, execute, pare, execute um único ciclo ou reinicialize os seus programas; a IA também pode escrever e iniciar programas ST. Defina um painel de controlo com botões, seletores, uma paragem de emergência e uma torre de sinalização sem código.
Ligue o PLC real
Utilize o realvirtual CONNECT para transferir o controlo para o PLC real. Uma variável de sistema identifica o modo de simulação para que o programa ST possa deixar de comandar as suas saídas assim que o controlador real assumir o controlo.
Dos dados CAD ao dimensionamento de acionamentos
Importe dados CAD
Importe a geometria da sua máquina para o editor do navegador. As massas, os centros de gravidade e os tensores de inércia são calculados a partir da geometria CAD e podem ser substituídos individualmente.
Importação CAD →Crie a cinemática e os acionamentos
Agrupe peças, crie acionamentos e defina o mecanismo. São suportadas cadeias cinemáticas fechadas, incluindo cinemática paralela, como a de um robô delta.
Cinemática e acionamentos →Programe o PLC virtual
Escreva e execute a sequência de controlo em Structured Text utilizando o PLC virtual no navegador. Teste a resposta do mecanismo à sua lógica de controlo.
PLC virtual e Structured Text →Calcule as forças e os torques dos eixos
Examine as forças e os torques dos acionamentos por eixo e as forças nos apoios de cada articulação ao longo do ciclo de movimento. Utilize as cargas calculadas como apoio ao dimensionamento dos acionamentos.
Dimensionamento de acionamentos →Crie com assistência de IA
Utilize a janela de IA através do realvirtual CONNECT para ajudar a criar cinemática, acionamentos e Structured Text, ou ligue o seu próprio agente através do servidor MCP. A IA é opcional e requer acesso próprio a um serviço de IA; não está disponível na Public Demo.
Modelação assistida por IA →
Modelos de demonstração para experimentar
Abra os modelos na Public Demo, sem conta nem instalação.
Robô delta de manipulação com acionamentos SEW
Explore um robô delta de três eixos programado em ST com MC_MoveLinearAbsolute, com servomotores SEW, torque dos motores em tempo real e uma janela de forças dos eixos. Experimente o ajuste de velocidade, o contador de ciclos e a paragem de emergência do painel de controlo, e abra o manual de operação associado aos motores em PDF.
Abra na demonstração ↗ (abre num novo separador)Estação de montagem com soldadura a laser
Explore cinco estações, dois elevadores, um transportador de retorno e 14 paletes, controlados por 11 programas ST no PLC virtual com a lista real de variáveis da estação. Selecione modos de operação e utilize a paragem de emergência no painel de controlo num modelo pronto para comissionamento virtual.
Abra na demonstração ↗ (abre num novo separador)Projeto vazio no editor
Importe os seus próprios dados STEP ou JT e crie um gêmeo digital no editor do navegador.
Abra na demonstração ↗ (abre num novo separador)
Escolha o navegador ou o Unity Editor para a sua tarefa
Utilize o realvirtual no navegador para criar, simular e partilhar modelos sem instalação. A importação CAD, a cinemática e o PLC virtual estão disponíveis diretamente no navegador.
Escolha o realvirtual Unity Plugin quando pretender trabalhar no Unity Editor com C#, PhysX e compilações autónomas. O GLB é o formato de intercâmbio em ambas as direções entre o navegador e o realvirtual Unity Plugin. Explore o realvirtual Unity Plugin →
Perguntas frequentes
Que dados posso utilizar para criar o modelo?
A importação CAD suporta formatos como STEP, JT, USD e FBX. As massas, os centros de gravidade e os tensores de inércia são calculados automaticamente a partir da geometria CAD. Pode substituir estes valores individualmente.
Posso simular um robô delta ou outro mecanismo fechado?
Sim, o realvirtual suporta cadeias cinemáticas fechadas, incluindo manivelas, bielas e cinemática paralela, como a de robôs delta. A cinemática de corpos rígidos é determinística e sem deriva, com cálculo das forças e dos torques dos acionamentos ao longo do ciclo de movimento.
Que cargas são consideradas no cálculo dos acionamentos?
O cálculo fornece a força e o torque do acionamento por eixo e as forças nos apoios de cada articulação, com as cargas úteis modeladas como massa. Pressupõe corpos rígidos sem elasticidade. As forças de contacto e de processo são calculadas pelo motor de física.
Preciso de IA para criar ou alterar o modelo?
Não, pode criar e modificar o modelo no editor completo. A janela de IA opcional utiliza o realvirtual CONNECT e o seu próprio acesso a um serviço de IA. Também pode ligar o seu próprio agente de IA através do servidor MCP.
Posso experimentar gratuitamente a importação CAD e o PLC virtual?
A importação CAD, o editor de recursos e cinemática e o PLC virtual fazem parte de Commercial. Pode experimentá-los na Public Demo gratuita, sem conta nem instalação.
Comece a criar o seu gêmeo digital
Abra a Public Demo para explorar modelos em funcionamento ou importar os seus próprios dados CAD para um projeto vazio. Converse connosco sobre a sua máquina para planear a criação do respetivo gêmeo digital com apoio de IA.