Software per la messa in servizio virtuale: testate il codice PLC prima del montaggio
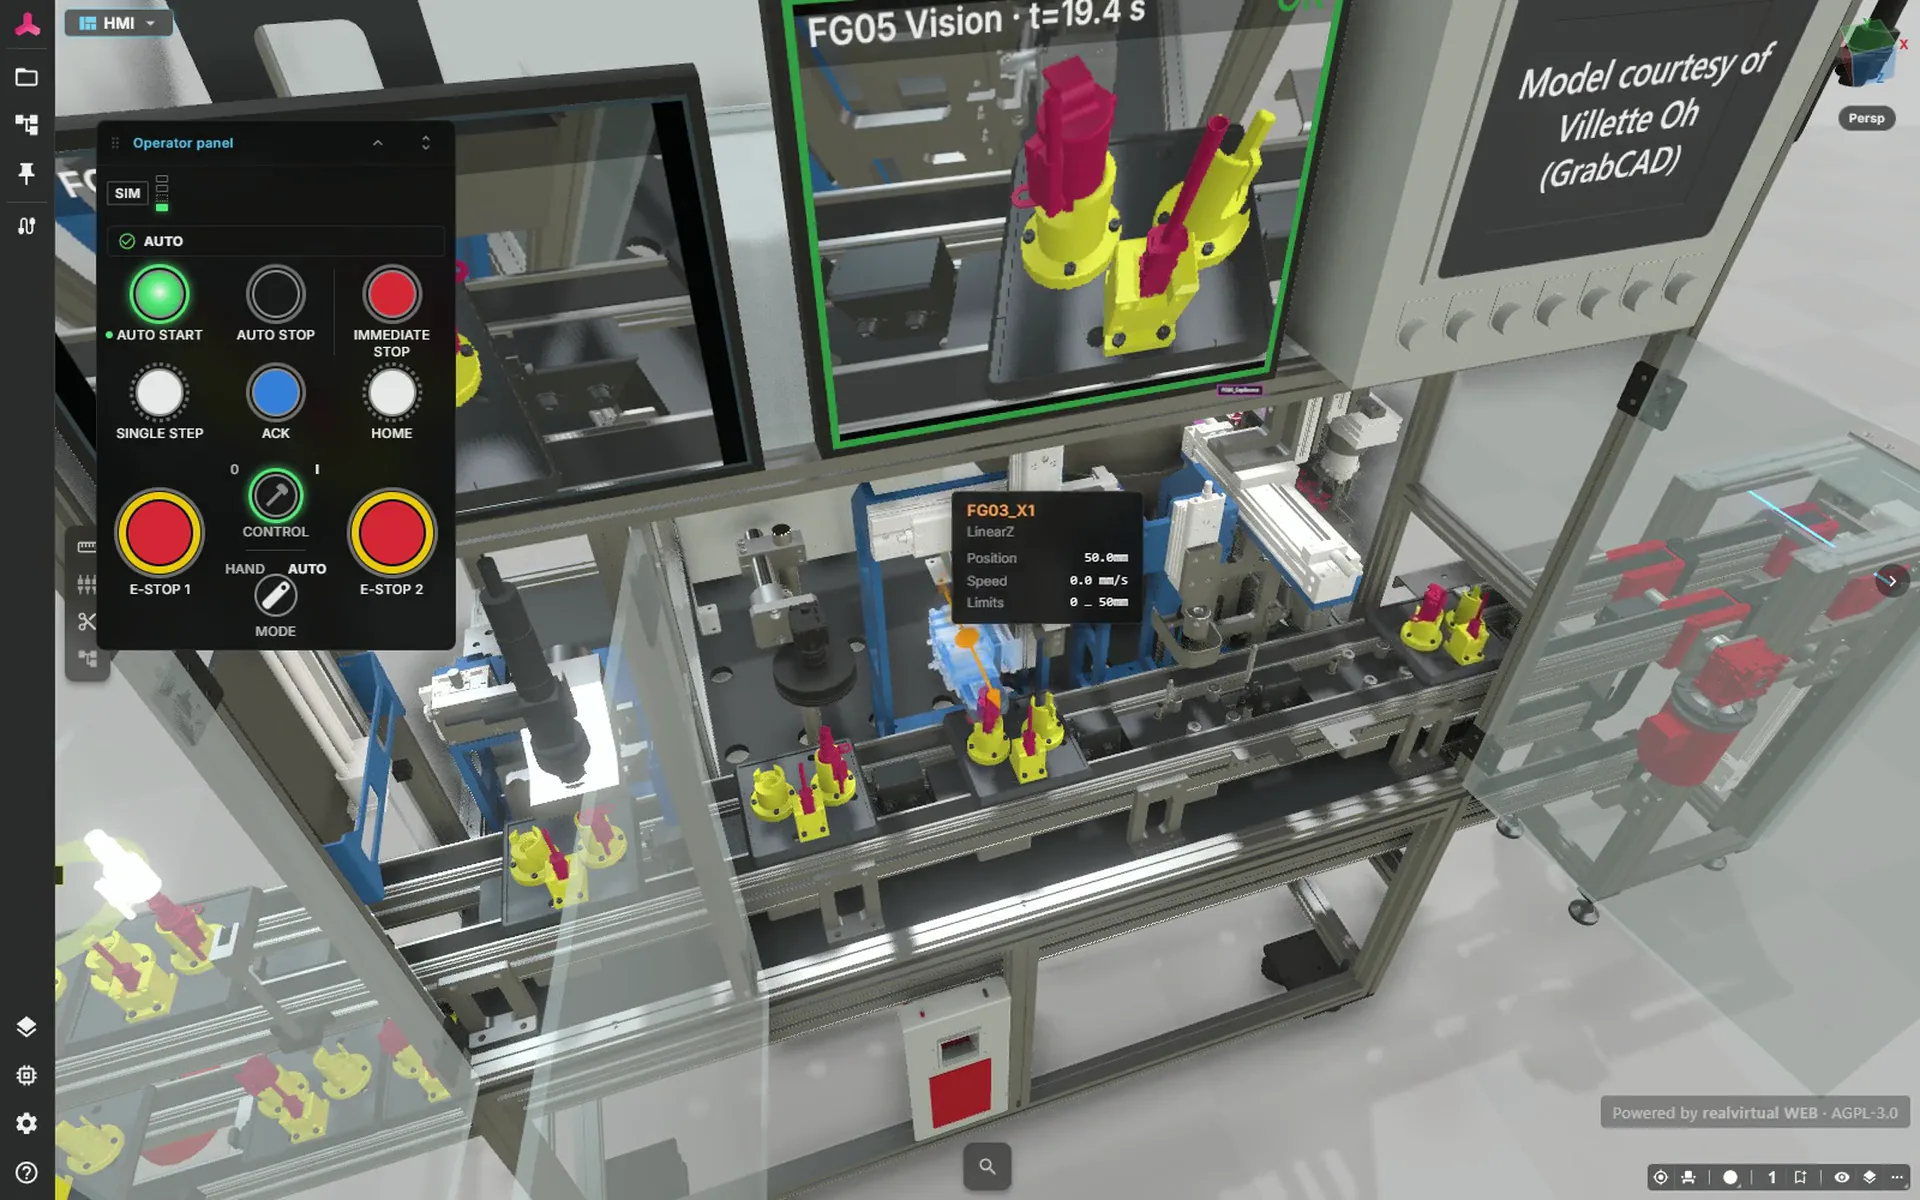
Verifichi il codice PLC sulla macchina simulata prima che l'hardware sia disponibile. Apra la stazione di saldatura laser con il relativo PLC virtuale direttamente nel browser e ne esamini la sequenza operativa.
Cosa offre un software di messa in servizio virtuale
Nella messa in servizio virtuale il controllore reale – PLC o controllore robot – viene messo in servizio su un modello di macchina simulato. Azionamenti, sensori e flusso dei materiali si comportano come nell’impianto reale; il codice di automazione gira senza modifiche. Gli errori nella logica di sequenza, negli interblocchi e nei segnali emergono quando sono ancora correggibili alla scrivania – non in cantiere.
Nel ciclo di vita del gemello digitale è la seconda di quattro fasi: la simulazione commerciale e di concetto diventa il modello di messa in servizio virtuale, poi il test di integrazione con il MES e infine l’HMI 3D sulla macchina in funzione. Un modello, costruito una volta, riutilizzato in tutte le fasi.
Messa in servizio classica vs. virtuale
Nella messa in servizio classica il codice di controllo incontra la meccanica per la prima volta sulla macchina reale: gli errori emergono in cantiere, sotto pressione di scadenze. Con la messa in servizio virtuale questo avviene settimane prima: sul gemello digitale, senza fermi e senza rischi per l'hardware.
| Classica | Virtuale | |
|---|---|---|
| Errori nel codice PLC | emergono solo sulla macchina reale | individuati sul modello, prima del montaggio |
| Copertura dei test | solo ciò che l'hardware consente | qualsiasi scenario, inclusi guasti e casi limite |
| Messa in servizio in loco | portata completa, debug del software incluso | fino al 75 % più breve |
| Rischio | possibili collisioni e danni meccanici | Test senza danni meccanici alla macchina reale |
Il dato del 75% proviene dallo studio sul campo della TU di Monaco di Zäh/Wünsch. Il tempo di messa in servizio in loco è diminuito del 75%, mentre le funzioni di controllo corrette al primo tentativo sono passate dal 37 all’84%. Non è un risultato garantito per ogni progetto.
Dalla pratica: SEW-EURODRIVE
"L’ecosistema aperto di Unity rende scalabile il virtual commissioning. Visualizzazione ad alta fedeltà, integrazione CAD e fisica in tempo reale ci aiutano a creare digital twin realistici per ottimizzare l’automazione – una messa in servizio più rapida, sicura ed efficiente."

Made in Germany – e verificabilmente aperto
realvirtual è sviluppato in Germania, con oltre 18 anni di esperienza nell’automazione. La tecnologia è verificabile: realvirtual Unity Plugin Professional viene fornito con il codice sorgente C# completo. Il formato di consegna è il GLB aperto e il viewer di consegna con licenza AGPL è su GitHub.
Per il Regolamento Macchine UE 2027 questo significa: rispondiamo all’obbligo di mantenere disponibile la documentazione digitale per tutta la vita utile con l’architettura invece che con un contratto – formati aperti e un viewer open source non possono esservi tolti.
Crei e verifichi modelli con l'IA
Utilizzi la finestra IA di realvirtual tramite realvirtual CONNECT con Claude Code o Codex in esecuzione locale; la selezione corrente fornisce il contesto. Il server MCP aperto consente inoltre di collegare i propri agenti per creare componenti, mappare i tag PLC sui segnali del modello utilizzando i relativi commenti, scrivere e avviare programmi ST, creare pannelli di comando ed eseguire simulazioni.
L'IA può assisterLa nella configurazione del modello, nella programmazione e nella simulazione. La verifica e l'approvazione del risultato restano di Sua responsabilità; l'IA è facoltativa e richiede un accesso IA proprio.
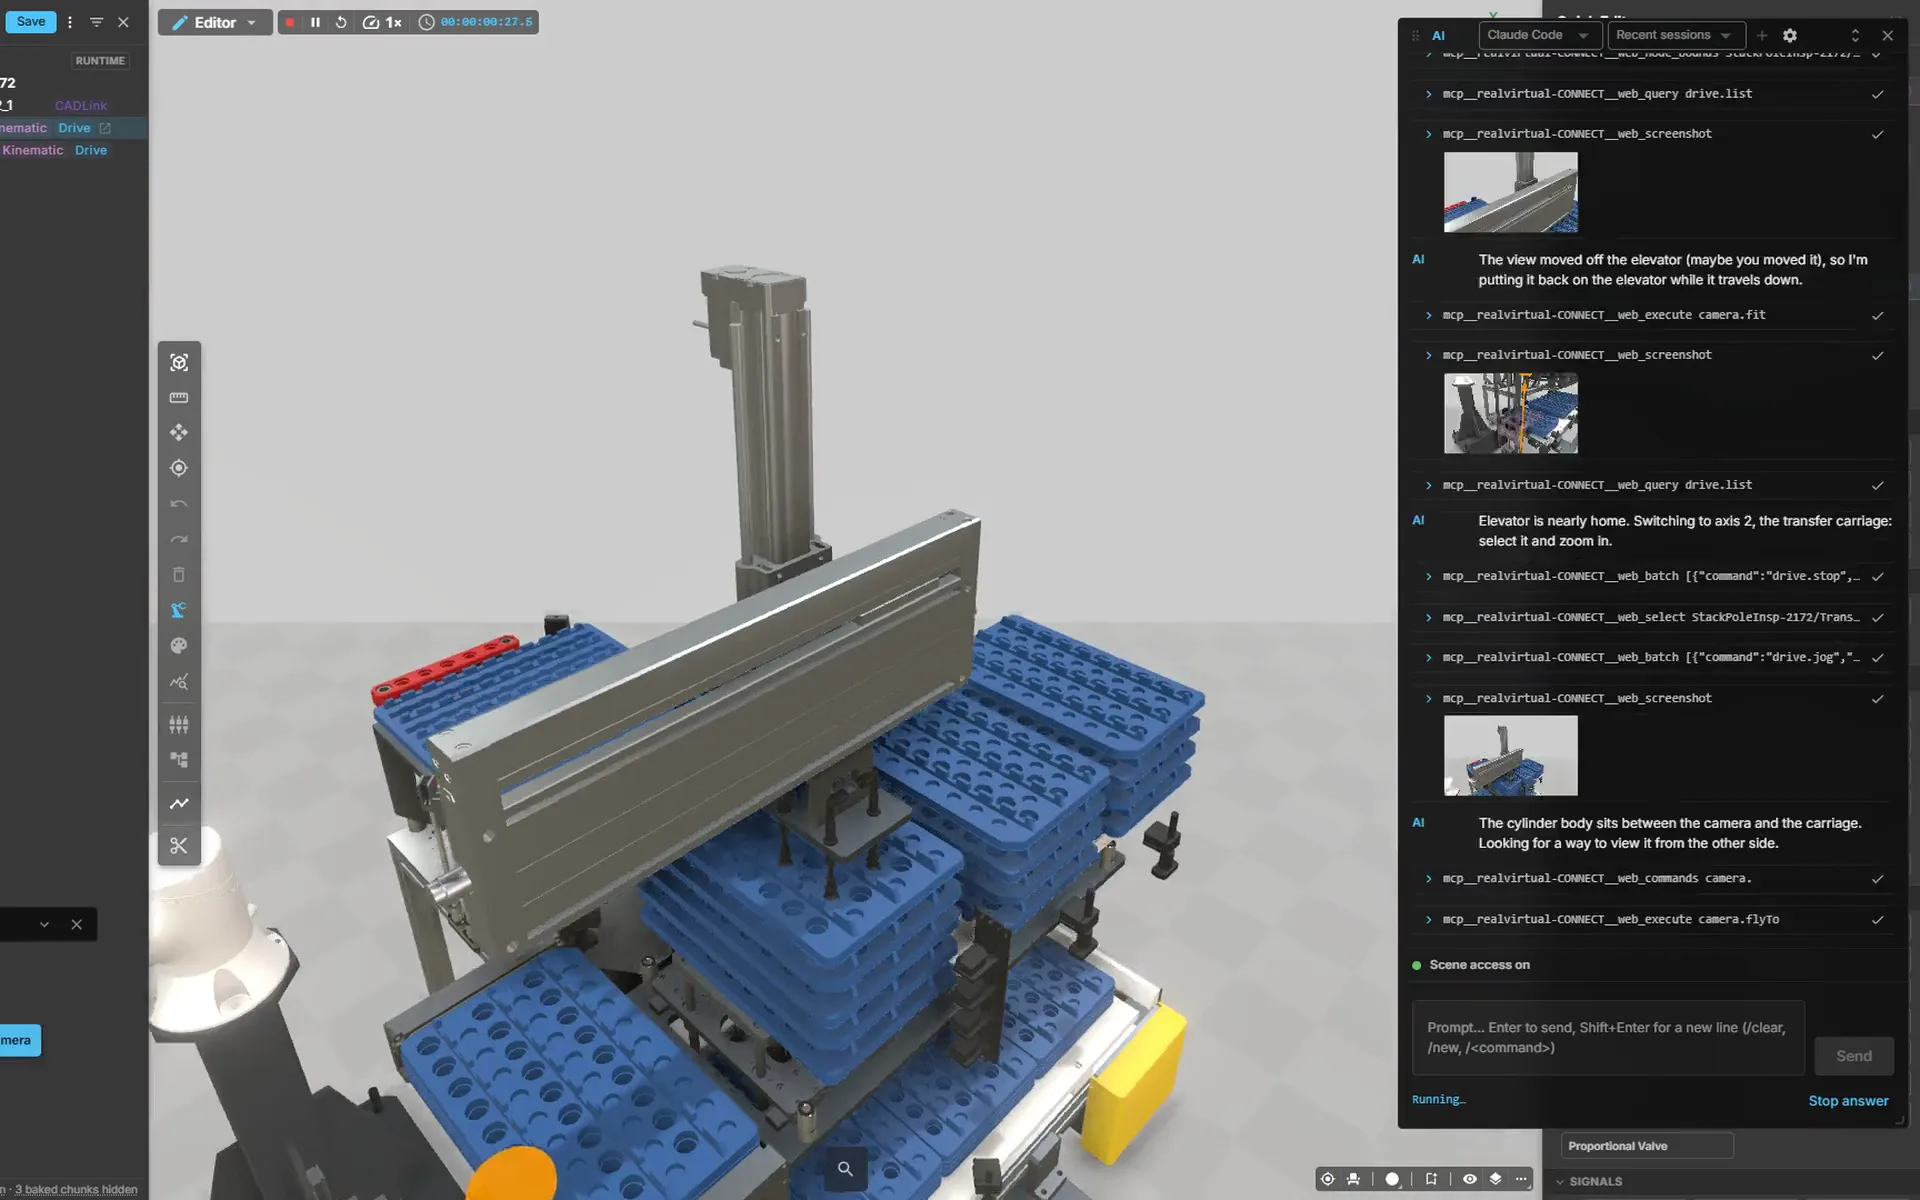
Approfondimento: Virtual Commissioning AI – agenti IA e vision AI nel gemello digitale →
Gira sul vostro computer – non nel cloud
La simulazione gira localmente sul PC di ingegneria. Nessuna GPU farm, nessun data center, nessuna infrastruttura di streaming, nessun cloud obbligato – i vostri dati macchina e modelli CAD non lasciano la vostra azienda.
La consegna è senza royalty come applicazione standalone per Windows, Linux, macOS e altro. In più, documentazione e modelli macchina raggiungono i vostri clienti come GLB nel browser – gratis, senza installazione, senza account.
SiL o HiL? I termini in breve
La messa in servizio virtuale si esercita in diverse configurazioni – la differenza sta in dove viene eseguito il codice di controllo.
Software-in-the-Loop (SiL)
Il controllore gira come simulazione software – ad esempio Siemens PLCSim Advanced o TwinCAT sullo stesso PC. Nessun hardware, scalabile a piacere, ideale per i test iniziali. realvirtual si collega direttamente a PLCSim Advanced, SIMIT e TwinCAT.
Hardware-in-the-Loop (HiL)
L’hardware PLC reale è collegato in rete al modello di macchina simulato – ad es. una S7-1500 via S7-TCP o un IPC Beckhoff via ADS. Il comportamento temporale reale del controllore fa parte del test; tempi di ciclo di 10–50 ms bastano per un movimento fluido.
Model-in-the-Loop (MiL)
I modelli di controllo e comportamento da MATLAB/Simulink si accoppiano direttamente al gemello via FMI – per modelli di azionamenti e processi prima che esista la prima riga di codice PLC.
Il vostro controllore è supportato
realvirtual CONNECT collega il gemello digitale nel browser al controllore reale utilizzando la stessa mappatura dei segnali, tramite MQTT, OPC UA, Siemens S7 incluso PLCSIM Advanced, Beckhoff TwinCAT ADS, Modbus TCP Client/Server, EtherNet/IP, Bosch Rexroth ctrlX, Keba Kemro X, Festo AX, FANUC o Denso. Per realvirtual Unity Plugin sono inoltre disponibili più di 25 interfacce.
Modelli dimostrativi da provare
Apra i modelli nella Public Demo, senza account né installazione.
Stazione di assemblaggio con saldatura laser
Esplori cinque stazioni, due elevatori, un trasportatore di ritorno e 14 pallet, controllati da 11 programmi ST sul PLC virtuale che utilizzano l'elenco effettivo delle variabili della stazione. Selezioni le modalità operative e utilizzi l'arresto di emergenza sul pannello di comando in un modello pronto per la messa in servizio virtuale.
Apra nella demo ↗ (si apre in una nuova scheda)Robot delta pick-and-place con azionamenti SEW
Esplori un robot delta a tre assi programmato in ST con MC_MoveLinearAbsolute, dotato di servomotori SEW, visualizzazione della coppia motore in tempo reale e finestra delle forze sugli assi. Provi la regolazione percentuale della velocità, il contatore dei cicli e l'arresto di emergenza sul pannello di comando e apra il manuale operativo allegato ai motori in formato PDF.
Apra nella demo ↗ (si apre in una nuova scheda)
Prezzi trasparenti
realvirtual Unity Plugin Professional, per sviluppatore concorrente – nessun costo di runtime per le applicazioni consegnate. Iniziare è gratis: realvirtual Unity Plugin Starter con interfaccia Siemens S7 su Unity Asset Store.
Richiede una licenza Unity valida (non inclusa). realvirtual Commercial include il realvirtual Unity Plugin nelle varianti Starter e Professional come download. realvirtual Unity Plugin Professional è disponibile anche separatamente, senza realvirtual Commercial. realvirtual Commercial di per sé non richiede Unity: il gemello si crea nel browser.
Domande frequenti sulla messa in servizio virtuale
Quanto costa il software di messa in servizio virtuale?
realvirtual Unity Plugin Starter è gratuito (interfaccia Siemens S7 inclusa). realvirtual Unity Plugin Professional costa 1.250 € netti, una tantum per sviluppatore – senza costi di runtime per le applicazioni consegnate. Tutti i prezzi sono pubblicati sul sito. realvirtual Commercial include il realvirtual Unity Plugin nelle varianti Starter e Professional. La licenza Unity Editor va acquistata separatamente da Unity. Professional è disponibile anche da solo; l’applicazione browser non richiede Unity.
Quali controllori sono supportati?
Oltre 25 interfacce: Siemens S7 e PLCSim Advanced, Beckhoff TwinCAT, OPC UA, MQTT, Modbus, EtherNet/IP, Bosch ctrlX, Keba, oltre a controllori robot di KUKA, Fanuc, ABB, Universal Robots e altri – e FMI/Simulink per modelli di comportamento esterni.
Qual è la differenza tra SiL e HiL?
Con Software-in-the-Loop (SiL) il controllore gira come simulazione (ad es. PLCSim Advanced) sul PC; con Hardware-in-the-Loop (HiL) il PLC reale è collegato in rete. realvirtual supporta entrambe le vie con gli stessi segnali – dal test SiL iniziale al collaudo HiL.
Posso leggere il codice sorgente?
Sì. realvirtual Unity Plugin Professional viene fornito con il codice sorgente C# completo; il viewer browser di realvirtual è open source (AGPL) su GitHub. Il formato di consegna GLB è documentato apertamente.
Serve un cloud o hardware speciale?
No. La simulazione gira localmente su un normale PC di ingegneria. Non servono GPU farm, data center né connessione cloud; i vostri dati restano in azienda.
Che rapporto c’è tra messa in servizio virtuale e gemello digitale?
La messa in servizio virtuale è la seconda di quattro fasi del gemello digitale: simulazione di concetto, messa in servizio virtuale con il controllore reale, test di integrazione con MES e HMI 3D sulla macchina in funzione – lo stesso modello viene riutilizzato in tutte le fasi.
Guardalo in azione
Aprite la demo nel browser, senza installazione né account. Il nucleo Community è disponibile su GitHub con licenza AGPL-3.0.