Dai Suoi dati CAD a un gemello digitale in poche ore, con l'IA
Crei il Suo gemello digitale nel browser a partire dai dati CAD, con il supporto dell'IA per la configurazione del modello e la programmazione. Verifichi movimenti e sequenze di controllo, condivida il modello e valuti forze e coppie sugli assi per il dimensionamento degli azionamenti.
Provi questo caso d'uso nella Public Demo gratuita, senza account né installazione. Limiti della Public Demo →
Crei, programmi e verifichi il Suo gemello digitale
I Suoi dati CAD costituiscono il punto di partenza per un gemello digitale in realvirtual. Definisca cinematica, azionamenti e sensori nell'editor del browser; l'IA può aiutarLa a creare il modello, mappare i segnali e scrivere programmi Structured Text, così da verificare la macchina prima che l'hardware sia disponibile.
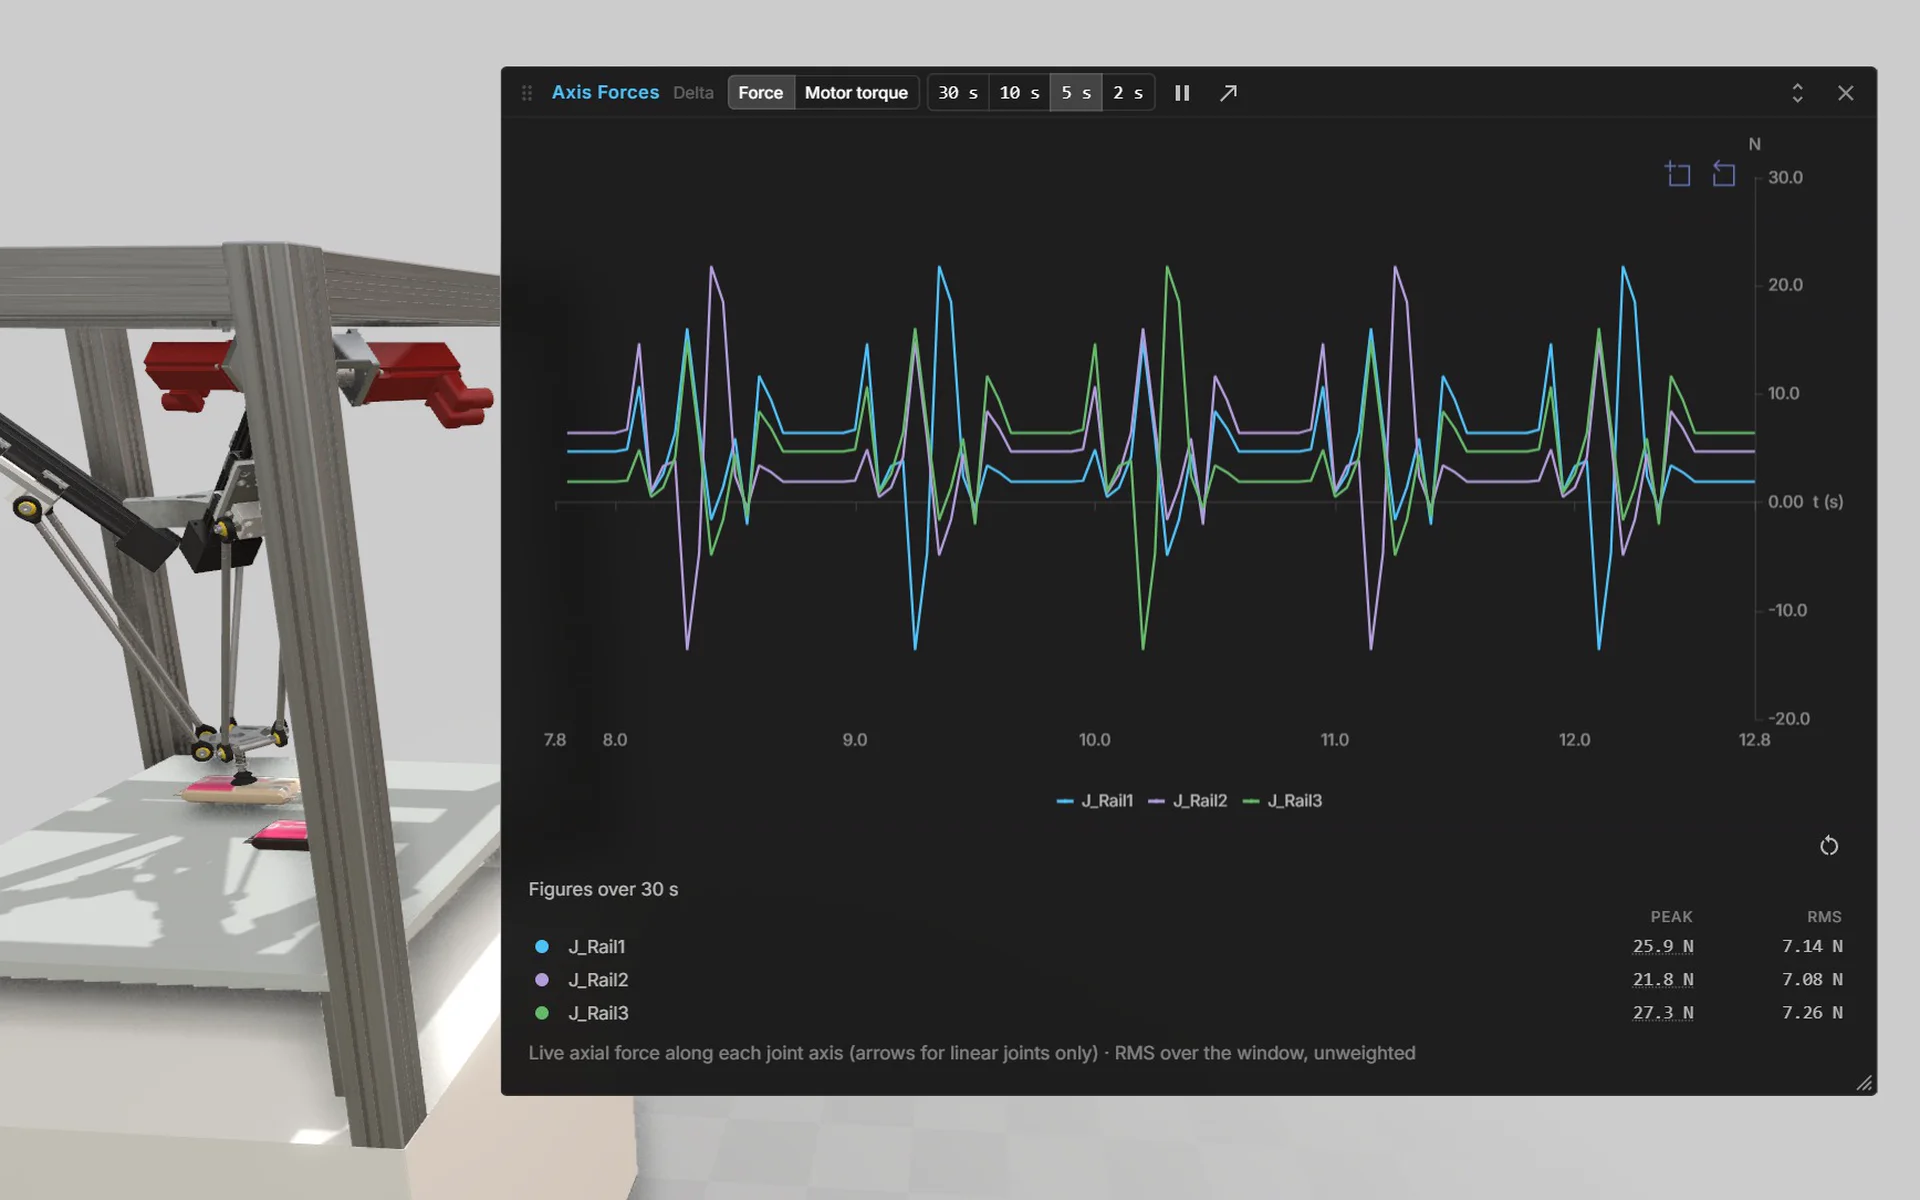
Il robot delta pick-and-place SEW riunisce queste attività: cinematica parallela, una sequenza di prelievo programmata in Structured Text e visualizzazione in tempo reale della coppia motore e delle forze sugli assi. Utilizzi lo stesso gemello digitale per esaminare movimenti, logica di controllo e carichi sugli azionamenti, quindi lo condivida nel browser.
Dai dati CAD a un gemello digitale
Trasformi la geometria della Sua macchina in un modello programmabile e simulabile nel browser. Lo crei nell'editor e utilizzi l'IA come supporto per i singoli passaggi.
Importi i Suoi dati CAD
Importi dati STEP, JT, USD o FBX, oppure acquisisca la geometria da Onshape. Utilizzi il progetto esistente della macchina come base per il gemello digitale.
Definisca movimenti e segnali
Aggiunga cinematica, azionamenti e sensori nell'editor. Definisca come si muovono le parti e quali segnali ne descrivono lo stato.
Crei il modello con il supporto dell'IA
La finestra IA si collega tramite realvirtual CONNECT a Claude Code o Codex in esecuzione locale e utilizza la selezione corrente come contesto. Il Suo agente può utilizzare il server MCP per creare componenti, impostare campi, collegare parti nei punti di aggancio, scrivere ed eseguire Structured Text, creare pannelli di comando e mappare i tag PLC sui segnali del modello utilizzando i commenti dei segnali.
Simuli e condivida subito
Esegua il gemello digitale direttamente nel browser e verifichi movimenti, sensori e sequenze di controllo. Condivida il risultato per consentire ad altri di aprire e simulare il modello nel proprio browser.
PLC virtuale con blocchi funzione
Programmi il gemello digitale in Structured Text secondo IEC 61131-3 nell'editor del browser. La base è lo ST standard; il codice specifico dei produttori non è supportato con una corrispondenza uno a uno.
Utilizzi blocchi funzione standard
Crei sequenze con i blocchi funzione standard TON, TOF, TP, CTU, CTD, CTUD, R_TRIG, F_TRIG, RS e SR. Verifichi temporizzazioni, contatori, rilevamento dei fronti e stati memorizzati direttamente sul modello.
Riutilizzi i Suoi blocchi
Definisca tipi FUNCTION e FUNCTION_BLOCK propri, inclusi blocchi annidati, e conservi i blocchi condivisi in una libreria. Esegua più PROGRAM in un'unica scena per strutturare la logica della macchina.
Programmi il movimento con PLCopen
Utilizzi 14 blocchi PLCopen Motion, tra cui MC_Power, MC_MoveAbsolute, MC_MoveRelative, MC_MoveVelocity, MC_Halt e MC_Stop. I comandi di gruppo, come MC_MoveLinearAbsolute, controllano i movimenti cartesiani.
Esamini la logica di controllo in esecuzione
La vista online mostra i valori in tempo reale alla fine di ogni riga di dichiarazione e al passaggio del puntatore sulle variabili. I rami IF e CASE eseguiti sono evidenziati e una finestra di osservazione consente di monitorare i valori selezionati.
Gestisca programmi e funzionamento
Carichi, avvii, arresti, esegua un singolo ciclo o reimposti i programmi; anche l'IA può scrivere e avviare programmi ST. Definisca senza codice un pannello di comando con pulsanti, selettori, arresto di emergenza e colonna luminosa.
Colleghi il PLC reale
Utilizzi realvirtual CONNECT per trasferire il controllo al PLC reale. Una variabile di sistema identifica la modalità di simulazione, così che il programma ST possa rilasciare il controllo delle proprie uscite non appena subentra il controllore reale.
Dai dati CAD al dimensionamento degli azionamenti
Importi i dati CAD
Importi la geometria della macchina nell'editor del browser. Masse, baricentri e tensori d'inerzia vengono ricavati dalla geometria CAD e possono essere modificati singolarmente.
Importazione CAD →Crei cinematica e azionamenti
Raggruppi le parti, crei gli azionamenti e definisca il meccanismo. Sono supportate catene cinematiche chiuse, comprese le cinematiche parallele come quella di un robot delta.
Cinematica e azionamenti →Programmi il PLC virtuale
Scriva ed esegua la sequenza di controllo in Structured Text utilizzando il PLC virtuale nel browser. Verifichi come il meccanismo risponde alla Sua logica di controllo.
PLC virtuale e Structured Text →Calcoli forze e coppie sugli assi
Esamini le forze e le coppie di azionamento per ciascun asse e le forze sui cuscinetti per ciascun giunto durante l'intero ciclo di movimento. Utilizzi i carichi calcolati a supporto del dimensionamento degli azionamenti.
Dimensionamento degli azionamenti →Crei il modello con l'assistenza dell'IA
Utilizzi la finestra IA tramite realvirtual CONNECT per creare cinematica, azionamenti e programmi Structured Text, oppure colleghi il Suo agente tramite il server MCP. L'IA è facoltativa e richiede un accesso IA proprio; non è disponibile nella Public Demo.
Modellazione assistita dall'IA →
Modelli dimostrativi da provare
Apra i modelli nella Public Demo, senza account né installazione.
Robot delta pick-and-place con azionamenti SEW
Esplori un robot delta a tre assi programmato in ST con MC_MoveLinearAbsolute, dotato di servomotori SEW, visualizzazione della coppia motore in tempo reale e finestra delle forze sugli assi. Provi la regolazione percentuale della velocità, il contatore dei cicli e l'arresto di emergenza sul pannello di comando e apra il manuale operativo allegato ai motori in formato PDF.
Apra nella demo ↗ (si apre in una nuova scheda)Stazione di assemblaggio con saldatura laser
Esplori cinque stazioni, due elevatori, un trasportatore di ritorno e 14 pallet, controllati da 11 programmi ST sul PLC virtuale che utilizzano l'elenco effettivo delle variabili della stazione. Selezioni le modalità operative e utilizzi l'arresto di emergenza sul pannello di comando in un modello pronto per la messa in servizio virtuale.
Apra nella demo ↗ (si apre in una nuova scheda)Progetto vuoto nell'editor
Importi un Suo file STEP o JT e crei un gemello digitale nell'editor del browser.
Apra nella demo ↗ (si apre in una nuova scheda)
Scelga il browser o Unity Editor in base alla Sua attività
Utilizzi realvirtual nel browser per creare, simulare e condividere modelli senza installazione. Importazione CAD, cinematica e PLC virtuale sono disponibili direttamente nel browser.
Scelga realvirtual Unity Plugin per lavorare in Unity Editor con C#, PhysX e build standalone. GLB è il formato di scambio bidirezionale tra il browser e realvirtual Unity Plugin. Scopra realvirtual Unity Plugin →
Domande frequenti
Quali dati posso utilizzare per creare il modello?
L'importazione CAD supporta formati tra cui STEP, JT, USD e FBX. Masse, baricentri e tensori d'inerzia vengono ricavati automaticamente dalla geometria CAD. È possibile modificare questi valori singolarmente.
Posso simulare un robot delta o un altro meccanismo a catena chiusa?
Sì, realvirtual supporta catene cinematiche chiuse, comprese manovelle, bielle e cinematiche parallele come quelle dei robot delta. La cinematica dei corpi rigidi è deterministica e priva di deriva, con calcolo delle forze e delle coppie di azionamento durante l'intero ciclo di movimento.
Quali carichi include il calcolo degli azionamenti?
Il calcolo fornisce la forza e la coppia di azionamento per ciascun asse e le forze sui cuscinetti per ciascun giunto, con i carichi utili modellati come masse. Presuppone corpi rigidi privi di elasticità. Le forze di contatto e di processo vengono calcolate dal motore fisico.
L'IA è necessaria per creare o modificare il modello?
No, può creare e modificare autonomamente il modello nell'editor completo. La finestra IA facoltativa utilizza realvirtual CONNECT e il Suo accesso IA. Può inoltre collegare il Suo agente IA tramite il server MCP.
Posso provare gratuitamente l'importazione CAD e il PLC virtuale?
L'importazione CAD, l'editor di asset e cinematica e il PLC virtuale fanno parte di Commercial. Può provarli nella Public Demo gratuita senza account né installazione.
Inizi a creare il Suo gemello digitale
Apra la Public Demo per esplorare modelli funzionanti o importare i Suoi dati CAD in un progetto vuoto. Ci parli della Sua macchina per pianificare la creazione del relativo gemello digitale con il supporto dell'IA.